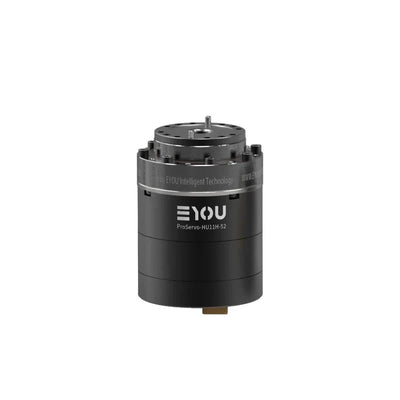
EYOU PHU20H-90-F Actuador Armónico para Robots, Relaciones 80/100/120 para Robótica
EYOU PHU20H-90-F Actuador Armónico para Robots, Relaciones 80/100/120 para Robótica
EYOU
Precio habitual
$863.00 USD
Precio habitual
Precio de venta
$863.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
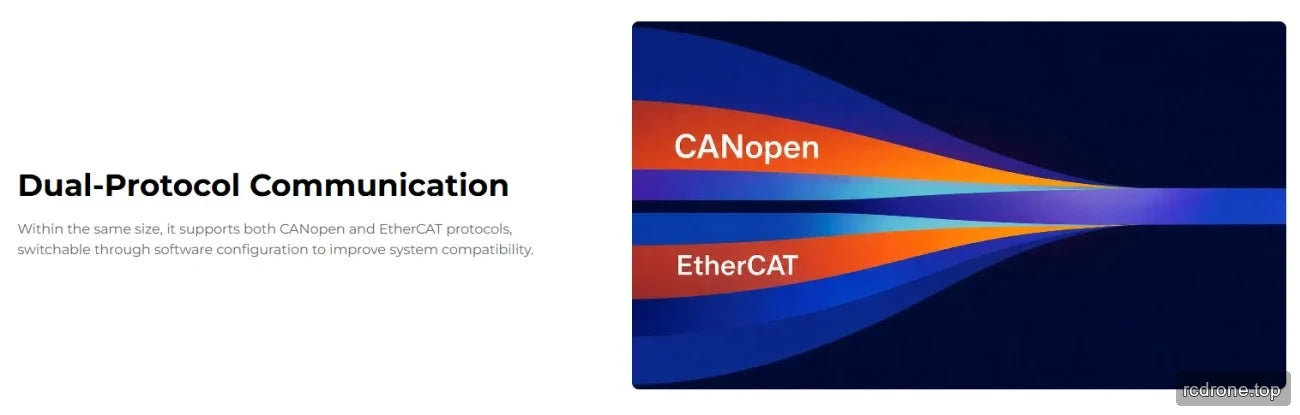
El EYOU PHU20H-90-F es un módulo de actuador robot reductor armónico con relaciones de reducción seleccionables de 80, 100 o 120 y opciones con freno o sin freno. Su controlador integrado admite comunicación EtherCAT y CANopen, mientras que una fuente de alimentación de 48 VDC y codificadores absolutos duales de 19 bits apoyan la integración en sistemas de juntas robóticas. Los escenarios de aplicación soportados incluyen robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU.
Características
- Reductor armónico con un diseño de cuerpo dividido que separa el motor y el reductor.
- Relaciones de reducción seleccionables de 80, 100 y 120; la relación seleccionada cambia el par de salida listado, la velocidad y los valores de inercia de salida equivalentes.
- Disponible con freno o sin freno.
- Controlador integrado con codificadores absolutos duales: lado del motor de 19 bits y lado del reductor de 19 bits.
- Protocolos de comunicación: EtherCAT y CANopen.
- Interfaces de controlador: potencia (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) y STO (1, 2).
- Modos de control: Posición de perfil (PP), Velocidad de perfil (PV), Par de perfil (PT), Posición cíclica sincrónica (CSP), Control de fuerza (CSF), etc.
Especificaciones
Especificaciones compartidas
| Parámetro | Valor |
|---|---|
| Modelo del módulo | PHU-20H-90-F |
| Tipo de reductor | Armónico |
| Potencia nominal del motor | 267 W |
| Par nominal del motor | 0.85 N·m |
| Par máximo del motor | 2.55 N·m |
| Freno (B/N) | B/N |
| Dimensiones (Diámetro Exterior × Axial) | Φ90 × 94 mm |
| Peso (B/N) | 1.9 / 1.74 kg |
| Diámetro Hueco | 13 mm |
| Apariencia de la Carcasa (Color del Proceso) | Anodizado negro (no arenado) |
| Apariencia del Reductor (Color del Proceso) | Anillo exterior ennegrecido |
| Carga Permitida Radial (dinámica/estática) en Salida | 650 N |
| Carga Permitida Axial (dinámica/estática) en Salida | 650 N |
| Momento de Flexión en Salida | 140 N·m |
| Rango del Sensor de Torque | 110 N·m |
| Precisión del Sensor de Torque | ≤±0.5 %F.S |
| Resolución del Sensor de Torque | 0.1 %F.S |
| Límite de Sobrecarga del Sensor de Torque | 300 %F.S |
| Frecuencia de Muestreo del Sensor de Torque (Digital) | 8 kHz |
| Ancho de Banda del Control de Torque | 30 Hz |
| Frecuencia de Control de Impedancia | 1 kHz |
| Tensión de Funcionamiento Nominal | 48 VDC |
| Rango de Tensión de Funcionamiento | 24–48 VDC |
| Controlador | Integrado |
| Encoder/Bit | Dual absoluto / lado del motor 19-bit & lado del reductor 19-bit |
| Interfaz del Controlador (ver descripción del modelo de terminal) | Poder (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1, 2) |
| Protocolo de Comunicación (ver descripción de comunicación) | EtherCAT / CANopen |
| Modos de Control | Posición de Perfil (PP), Velocidad de Perfil (PV), Torque de Perfil (PT), Posición Sincrónica Cíclica (CSP), Control de Fuerza (CSF), etc. |
| Temperatura Ambiente de Operación | -10–60 °C |
| Temperatura de Operación de la Carcasa | ≤60 °C |
| Ruido | ≤60 dB |
| Vida | >10,000 h |
Especificaciones Específicas de Relación
| Parámetro | Relación 80 | Relación 100 | Relación 120 |
|---|---|---|---|
| Relación de Reducción | 80 | 100 | 120 |
| Potencia Nominal Conjunta — Restricción de Vida | 110 W | 105 W | 87 W |
| Par de Nominal a 2000 rpm de Entrada | 42 N·m | 50 N·m | 50 N·m |
| Par de Carga Promedio en Salida | 58 N·m | 61 N·m | 61 N·m |
| Par Máximo en Salida | 91 N·m | 102 N·m | 108 N·m |
| Par Externo Máximo Permitido en Salida (Instantáneo) | 158 N·m | 182 N·m | 182 N·m |
| Juego | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| Velocidad Nominal en Salida — Restricción de Vida | 25 rpm | 20 rpm | 17 rpm |
| Velocidad Máxima en Salida | 38 rpm | 31 rpm | 25 rpm |
| Rigidez Torsional del Reductor | 23,000 N·m/rad | 23,000 N·m/rad | 23,000 N·m/rad |
| Inercia de Entrada del Reductor (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Inercia de Salida Equivalente de la Junta (B) | 879,219 kg·mm² | 1,373,780 kg·mm² | 1,978,243 kg·mm² |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Documentación
- MANUAL DEL USUARIO EYOU CANable — Manual de Usuario (PDF)
- PHU20 EYOU — Modelo 3D (STP)
- Dibujo EYOU PHU20H 90 F — Dibujo (PDF)
- Comunicación CANopen EtherCAT de la Junta EYOU PHU RHU Series — Manual (PDF)
- Catálogo de Juntas de Robot EYOU — Catálogo de Productos de Juntas de Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual del Usuario (PDF)
- Módulo de Depuración EYOU UART — Manual del Usuario (PDF)
Detalles Visuales
Vistas del Producto

Características y Diseño


Ejemplos de Aplicación


Opciones y Comparación de Modelos

Interfaces y Conexiones
Detalles Adicionales del Producto