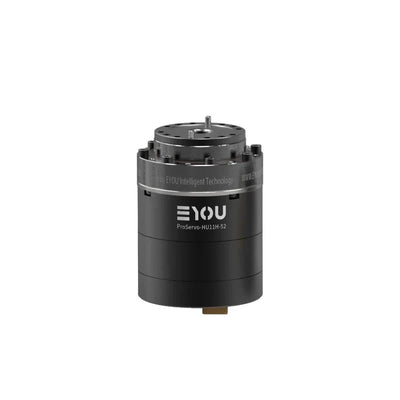
EYOU RHU40H-130 Actuador Armónico de Articulación Robótica, Relaciones 120/160, Robots Humanoides
EYOU RHU40H-130 Actuador Armónico de Articulación Robótica, Relaciones 120/160, Robots Humanoides
EYOU
Precio habitual
$1,341.00 USD
Precio habitual
Precio de venta
$1,341.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El EYOU RHU40H-130 es un actuador de junta robótica con reductor armónico para robots humanoides y otras aplicaciones robóticas listadas. Combina un controlador integrado, operación nominal de 48 VDC, codificadores absolutos duales y comunicación EtherCAT/CANopen. Seleccione la relación 120 o 160 y versiones sin freno o con freno. Los valores de par de salida, velocidad, potencia e inercia dependientes de la relación se proporcionan a continuación para seleccionar la configuración adecuada.
Características
- Reductor armónico con un controlador integrado.
- Codificador absoluto dual: lado del motor 17 bits y lado del reductor 19 bits.
- Interfaces de controlador de potencia (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) y STO (1,2).
- Protocolos de comunicación: EtherCAT y CANopen.
- Modos de control: Posición de Perfil (PP), Velocidad de Perfil (PV), Par de Perfil (PT), Posición Sincrónica Cíclica (CSP), Velocidad Sincrónica Cíclica (CSV), etc.
- Opciones de freno seleccionables: Sin freno o Con freno.
- Caja anodizada, no arenada y un reductor con anillo exterior ennegrecido.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo del módulo | RHU40H-130 |
| Tipo de reductor | Armónico |
| Potencia nominal del motor (W) | 879 |
| Par nominal del motor (N·m) | 3.6 |
| Par máximo del motor (N·m) | 10.8 |
| Relación de Reducción | 120 / 160 |
| Potencia Nominal de Junta (W) - Restricción de Vida | 433 / 475 |
| Par Nominal a 2000 rpm de Entrada (N·m) | 248 / 363 |
| Par de Carga Promedio en Salida (N·m) | 448 / 557 |
| Par Máximo en Salida (N·m) | 648 / 800 |
| Par Externo Máximo Permitido en Salida (Instantáneo) (N·m) | 1458 / 1458 |
| Juego (arcsec) | ≤20 / ≤20 |
| Velocidad Nominal en Salida (rpm) - Restricción de Vida | 17 / 12.5 |
| Velocidad Máxima en Salida (rpm) | 22 / 16.25 |
| Freno (B/N) | B/N |
| Dimensiones (Diámetro Exterior × Axial) (mm) | Φ130 × 136 |
| Peso (kg) (B/N) | 6.15 / 5.82 |
| Diámetro Hueco (mm) | 22 |
| Apariencia de la Carcasa (Color del Proceso) | Anodizado (No arenado) |
| Apariencia del Reductor (Color del Proceso) | Anillo Exterior Negreado |
| Carga Permitida Radial (dinámica/estática) en Salida (N) | 2000 |
| Carga Permitida Axial (dinámica/estática) en Salida (N) | 2000 |
| Momento de Flexión en Salida (N·m) | 600 |
| Rigidez Torsional del Reductor (N·m/rad) | 186000 |
| Inercia de Entrada del Reductor (kg·mm²) (B) | 961 / 961 |
| Inercia de Salida del Conjunto Equivalente (kg·mm²) (B) | 13838400 / 24601600 |
| Tensión de Funcionamiento Nominal (VDC) | 48 |
| Rango de Tensión de Funcionamiento (VDC) | 24–48 |
| Controlador | Integrado |
| Encoder/Bit (bit) | Dual Absoluto / Lado del Motor 17 Bit & Lado del Reductor 19 Bit |
| Interfaz del Controlador (ver descripción del modelo de terminal) | Poder (DC en DC fuera), CAN FD (Entrada, Salida), EtherCAT (Entrada, Salida), STO (1,2) |
| Protocolo de Comunicación (ver descripción de comunicación) | EtherCAT / CANopen |
| Modos de Control | Posición de Perfil (PP), Velocidad de Perfil (PV), Par de Perfil (PT), Posición Sincrónica Cíclica (CSP), Velocidad Sincrónica Cíclica (CSV), etc. |
| Temperatura ambiente de operación (°C) | -20–60 |
| Aumento de temperatura de la carcasa (°C) | ≤60 |
| Ruido (dB) | ≤60 |
| Vida útil (h) | >10000 |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Documentos
- EYOU CANable — Manual del usuario (PDF)
- Dibujo EYOU RHU 40H 130 — Dibujo (PDF)
- Comunicación CANopen EtherCAT de la serie EYOU PHU RHU Joint — Manual (PDF)
- Catálogo de juntas de robots EYOU — Catálogo de productos de juntas de robots (PDF)
- Serie EYOU RP EN V1.0 20260608 — Manual del Usuario (PDF)
- Módulo de Depuración EYOU UART — Manual del Usuario (PDF)
Detalles Visuales
Vistas del Producto

Características y Diseño


Ejemplos de Aplicación

Interfaces y Conexiones

Detalles Adicionales del Producto