


موتور گیربکسی سیارهای DC با انکودر مدل 24GP-370، ولتاژ 12V/24V
موتور گیربکسی سیارهای DC با انکودر مدل 24GP-370، ولتاژ 12V/24V
Jiali Motor
در دسترس بودن پیکاپ بارگیری نشد


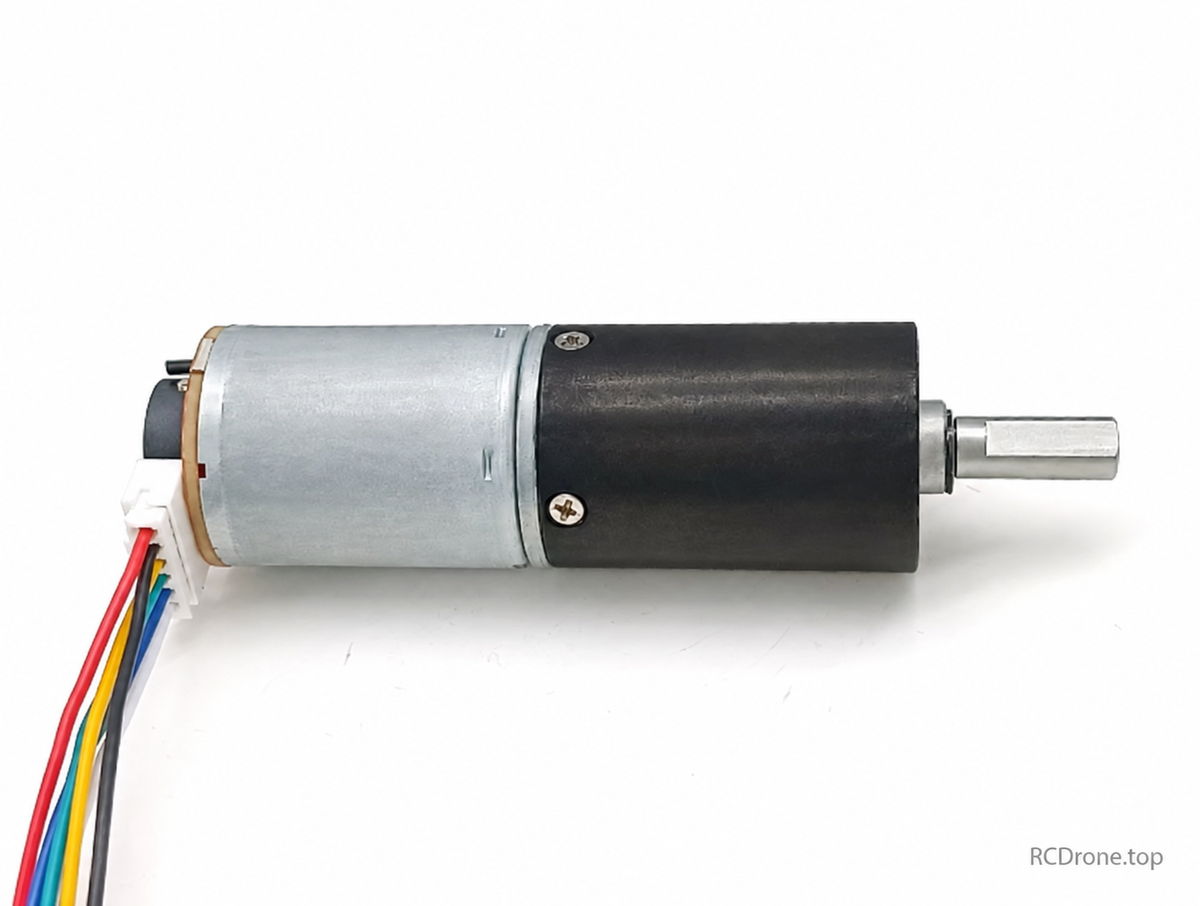
24GP-370 موتور گیربکس سیارهای
موتور گیربکس سیارهای 24GP-370 با انکودر هال مغناطیسی A/B. این نسخهای جداگانه با انکودر است.
پیکربندی خود را انتخاب کنید
ولتاژ DC نامی و سرعت خروجی بدون بار، قطر شفت در صورت ارائه و بسته لوازم جانبی را انتخاب کنید. سرعت واقعی تحت بار کاهش مییابد. لوازم جانبی فقط در صورتی که در بسته انتخاب شده نام برده شده باشند، شامل میشوند.
مشخصات
- 12V یا 24V DC بسته به نوع انتخابی؛ خروجی 9–1200RPM.
- قطر بدنه تقریباً 24mm؛ بخش موتور 31mm به علاوه 8.7mm افزایش انکودر.
- شفت 6mm نشان داده شده 16mm با یک سطح 12mm و 5.5mm در عرض سطح بیرون میآید. جدول نمای کلی همچنین 15mm را میگوید؛ اگر تناسب مهم است، شفت انتخاب شده را تأیید کنید. نقشه جایگزین 4mm گزینه فروش نیست.
- چهار سوراخ نصب M2.5، به عمق 4mm، بر روی یک دایره با گام 19mm؛ برجستگی مکانیابی 9mm؛ کابل تقریباً 150mm.
- وزن تقریبی کامل موتور 150 گرم.
دادههای عملکرد تأمینکننده
| خروجی بدون بار RPM | گشتاور 12V (kgf.cm) | گشتاور 24V (kgf.cm) | نسبت دنده | جعبه دنده L (میلیمتر) | RPM بارگذاری شده | |||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 | |||||||||||
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 | |||||||||||
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 | |||||||||||
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 | |||||||||||
| 60 | 3 | 3.تأمینکننده نمودار عملکرد 24GP-370 را دوباره استفاده میکند، از جمله دادههای مرجع 6V و وزنها برای موتور ساده.از وزن تقریبی 150 گرم برای این نسخه استفاده کنید. نمای کلی دارای متن ولتاژ/نسبت نامنظم است؛ گزینههای موجود 12V/24V و نسبتها در جدول بالا هستند.انکودر هال A/Bانکودر مغناطیسی هال دو کاناله، 11 پالس در هر دور موتور در هر کانال قبل از گیربکس. منبع 22 قطب مغناطیسی (11 جفت قطب)، پاسخ 100kHz، مقاومتهای داخلی pull-up و یک کانکتور PH2.0 را لیست میکند. منبع تغذیه انکودر 3.3–5V DC است که جدا از منبع تغذیه موتور میباشد.
فقط سیمهای موتور قرمز/سفید را معکوس کنید تا چرخش را تغییر دهید. هرگز قطبیت تغذیه انکودر را عوض نکنید یا 12V/24V به تغذیه یا سیگنالهای انکودر اعمال نکنید. برای یک لبه از یک کانال، RPM خروجی گیربکس = 60 × فرکانس پالس (Hz) / (11 × نسبت دنده). کنوانسیونهای شمارش چهارگانه ممکن است از یک ضریب شمارش متفاوت استفاده کنند. یادداشتهای داده تأمینکنندهابعاد و وزنها تقریبی هستند. قدرت، جریان، نویز، دما و ارقام کار مداوم بهصورت فهرستشده توسط تأمینکننده هستند؛ شرایط اندازهگیری بهطور کامل مشخص نشدهاند. در صورتی که قدرت و جریان توافق نداشته باشند، تقاضای واقعی تغذیه را تأیید کنید و فرض نکنید که وات ذکر شده، قدرت ورودی الکتریکی تأیید شده است. گشتاور توقف یک حد است، نه یک درجهبندی عملیاتی مداوم. هیچ درجهبندی ضدآب ارائه نشده است. محتویات بستهیک موتور در پیکربندی انتخاب شده، به علاوه فقط لوازم جانبی نام برده شده در گزینه بسته. منبع تغذیه و کنترلر سرعت در بسته موتور تنها گنجانده نشدهاند. نوع پلاگ و مشخصات کامل کنترلر مشخص نشده است. جزئیاتموتور گیربکس DC سیارهای
ویژگیهای موتور
ساختار موتور
مشخصات
ابعاد
انکودر هال A/B
مشخصات انکودر و سیمکشی
دادههای عملکرد
ابعاد براکت اختیاری
انتخاب گشتاور
Related Collections
|


