
موتور گیربکسی سیارهای DC مدل 36GP-555 با انکودر، ۱۲ ولت/۲۴ ولت
موتور گیربکسی سیارهای DC مدل 36GP-555 با انکودر، ۱۲ ولت/۲۴ ولت
Jiali Motor
در دسترس بودن پیکاپ بارگیری نشد
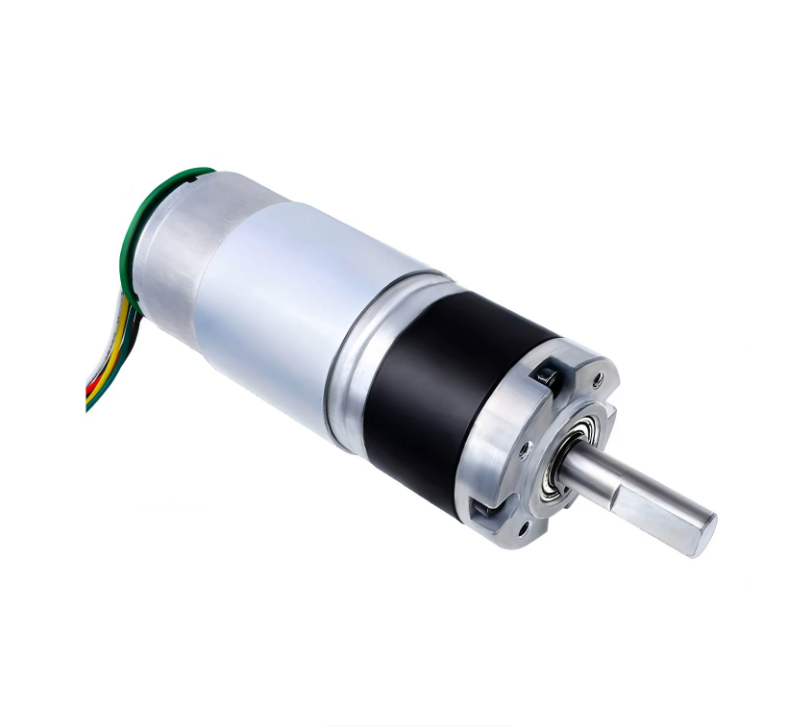
36GP-555 موتور گیربکس سیارهای
موتور گیربکس سیارهای 36GP-555 با مجموعه انکودر عقب، ارائه شده با شافتهای خروجی 6mm یا 8mm. این نسخه انکودر از موتور ساده 36GP-555 جدا است.
پیکربندی خود را انتخاب کنید
ولتاژ DC نامی و سرعت خروجی بدون بار، قطر شافت در صورت ارائه و بسته لوازم جانبی را انتخاب کنید. سرعت واقعی تحت بار کاهش مییابد. لوازم جانبی فقط در صورتی که در بسته انتخاب شده نام برده شده باشند، شامل میشوند.
مشخصات
- 12V یا 24V DC؛ سرعتهای بدون بار قابل انتخاب 11–1538RPM.
- قطر جعبه دنده 36mm؛ قطر بدنه موتور تقریباً 37.4mm؛ بخش موتور 57mm به علاوه 12mm افزایش انکودر.
- چهار سوراخ نصب جلو M3 در یک دایره با گام 28mm؛ برجستگی مکانیابی 22mm.
- نقشه شافت 8mm نشاندهنده 20mm پیشآمدگی، 15mm صاف و 7mm عرض صاف است. نمای کلی/عکس منبع همچنین طولهای 18mm/35mm را نشان میدهد؛ طول شافت باید برای نسخه انتخاب شده تأیید شود.ابعاد دقیق 6mm ارائه نشده است.
- وزن تقریبی کامل موتور 460 گرم؛ تأمینکننده 15W را لیست کرده است.
دادههای عملکرد تأمینکننده
| خروجی بدون بار RPM | گشتاور 12V (kgf.cm) | گشتاور 24V (kgf.cm) | نسبت دنده | طول جعبه دنده (میلیمتر) |
|---|---|---|---|---|
| 1538 | 1 | 1.5 | 5.2 | 26.5 |
| 571 | 3.5 | 4 | 14 | 32.5 |
| 296 | 6 | 8 | 27 | 32.5 |
| 160 | 8 | 10 | 50 | 38.5 |
| 98 | 12 | 14 | 82 | 38.5 |
| 58 | 22 | 24 | 139 | 38.5 |
| 37 | 30 | 35 | 218 | 44.5 |
| 22 | 45 | 50 | 369 | 44.5 |
| 16 | 65 | 70 | 516 | 44.5 |
| 11 | 100 | 100 | 721 | 44.5 |
سرعنوان گشتاور kgf.cm است، اگرچه سلولها از KG استفاده میکنند. مقادیر از واحد ستون پیروی میکنند، نه از رتبهبندی ظرفیت باربرداری. یک سرعنوان منبع به اشتباه میگوید 32GP-31ZY؛ فهرست ذخیرهشده، جدول و نقشه 36GP-555 را شناسایی میکنند.
اطلاعات انکودر و اتصال
مواد ارائه شده تأیید میکند که موتور مجهز به انکودر است اما تعداد پالس، ولتاژ تأمین انکودر یا پیناوت سیمها مشخص نشده است. قبل از اتصال، این جزئیات را برای این نسخه تأیید کنید. فرض نکنید که سیمکشی یا تعداد پالس مدل دیگری از موتور مشابه است. فقط سرهای تغذیه موتور شناسایی شده را معکوس کنید؛ هرگز قطبیت تأمین انکودر را معکوس نکنید.
سیمکشی و عملکرد
از منبع DC استفاده کنید که با ولتاژ انتخاب شده مطابقت دارد. هرگز موتور را مستقیماً به AC خانگی متصل نکنید. برای معکوس کردن چرخش، سرهای موتور را جابجا کنید یا از یک کنترلکننده معکوس سازگار استفاده کنید. یک کنترلکننده PWM مناسب میتواند سرعت را تنظیم کند؛ کاهش سرعت ممکن است گشتاور موجود را کاهش دهد. از بارگذاری بیش از حد و عملکرد متوقف شده خودداری کنید.
یادداشتهای داده تأمینکننده
ابعاد و وزنها تقریبی هستند. اعداد قدرت، جریان، نویز، دما و کار مداوم توسط تأمینکننده لیست شدهاند؛ شرایط اندازهگیری به طور کامل مشخص نشده است.جایی که قدرت و جریان توافق ندارند، تأمین واقعی تقاضا را تأیید کنید به جای اینکه فرض کنید وات لیست شده قدرت ورودی الکتریکی تأیید شده است. گشتاور توقف یک حد است، نه یک رتبه بندی عملیاتی مداوم. هیچ درجه بندی ضد آب ارائه نشده است.
محتویات بسته
یک موتور در پیکربندی انتخاب شده، به علاوه فقط لوازم جانبی نام برده شده در گزینه بسته. منبع تغذیه و کنترلر سرعت در بسته موتور تنها گنجانده نشدهاند. نوع پلاگ و رتبه بندی کامل کنترلر مشخص نشده است.
جزئیات
موتور گیربکس DC سیارهای

ویژگیهای موتور

ساختار موتور

مشخصات

ابعاد

دادههای عملکرد
