


کاهنده SITO DRIVE HS-32-IV، نسبت سرعت ۵۰-۱۲۰ مناسب برای رباتیک
کاهنده SITO DRIVE HS-32-IV، نسبت سرعت ۵۰-۱۲۰ مناسب برای رباتیک
SITO DRIVE
قیمت عادی
$495.60 USD
قیمت عادی
قیمت فروش
$495.60 USD
قیمت واحد
مطابق
Taxes included.
حمل و نقل هنگام تسویه حساب محاسبه می شود.
در دسترس بودن پیکاپ بارگیری نشد


بررسی اجمالی
کاهنده SITO DRIVE HS-32-IV با گزینههای نسبت سرعت 50، 80، 100 یا 120 برای کاربردهای رباتیک از جمله رباتهای انساننما، بازوهای رباتیک، اسکلتهای خارجی، رباتهای چهارپا، وسایل نقلیه AGV و رباتهای ARU ارائه میشود. نسبت را بر اساس گشتاور و مقادیر بازگشت مورد نیاز انتخاب کنید: گشتاور نامی در 2000 دور در دقیقه ورودی از 76 تا 137 نیوتنمتر متغیر است، در حالی که بازگشت ≤20 ثانیه قوسی یا ≤10 ثانیه قوسی بسته به گزینه انتخابی است.
ویژگیها
- چهار نسبت سرعت قابل انتخاب: 50، 80، 100 و 120.
- حداکثر سرعت ورودی مجاز 4800 دور در دقیقه و سرعت متوسط مجاز 3500 دور در دقیقه برای تمام گزینههای نسبت.
- مقدار ممان اینرسی 1.69 × 10⁻⁴ کیلوگرم·متر² برای تمام گزینههای نسبت.
مشخصات
| پارامتر | نسبت 50 | نسبت 80 | نسبت 100 | نسبت 120 |
|---|---|---|---|---|
| مدل | HS-32-IV | HS-32-IV | HS-32-IV | HS-32-IV |
| نسبت انتقال | 50 | 80 | 100 | 120 |
| گشتاور نامی در ورودی 2000 r/min | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| گشتاور اوج مجاز در هنگام شروع/توقف | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| حداکثر گشتاور بار متوسط مجاز | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| گشتاور حداکثر آنی | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| حداکثر سرعت ورودی مجاز | 4800 rpm | 4800 rpm | 4800 rpm | 4800 rpm |
| سرعت متوسط مجاز | 3500 rpm | 3500 rpm | 3500 rpm | 3500 rpm |
| ممان اینرسی | 1.69 × 10⁻⁴ کیلوگرم·متر² | 1.69 × 10⁻⁴ کیلوگرم·متر² | 1.69 × 10⁻⁴ کیلوگرم·متر² | 1.69 × 10⁻⁴ کیلوگرم·متر² |
| بازی آزاد | ≤20 ثانیه قوس | ≤20 ثانیه قوس | ≤10 ثانیه قوس | ≤10 ثانیه قوس |
کاهنده SITO HS 32 IV — مدل 3D (STEP)
نقشه نصب SITO HS 32 IV — نقشه نصب (PDF)
کاربردها
- رباتهای انساننما و اسکلتهای خارجی: نسبت سرعت و مقادیر گشتاور مربوطه را برای طراحی درایو مفصل انتخاب کنید.
- بازوهای رباتیک: از مقادیر سرعت ورودی، گشتاور و بازی آزاد ذکر شده هنگام انتخاب یک کاهنده برای حرکت مفصلی استفاده کنید.
- رباتهای چهارپایه، وسایل نقلیه AGV و رباتهای ARU: از میان نسبتهای موجود بر اساس نسبت انتقال مورد نیاز و گشتاور مجاز انتخاب کنید.
جزئیات بصری
ویدیو محصول
مشخصات و عملکرد
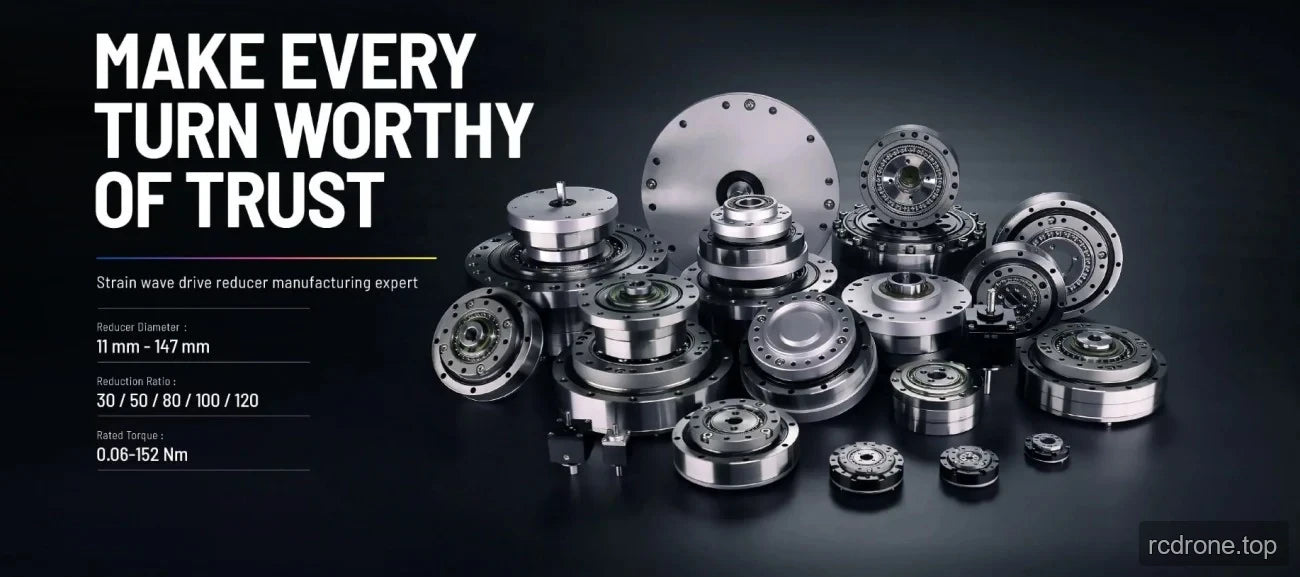
جزئیات اضافی محصول
ویژگیها و طراحی
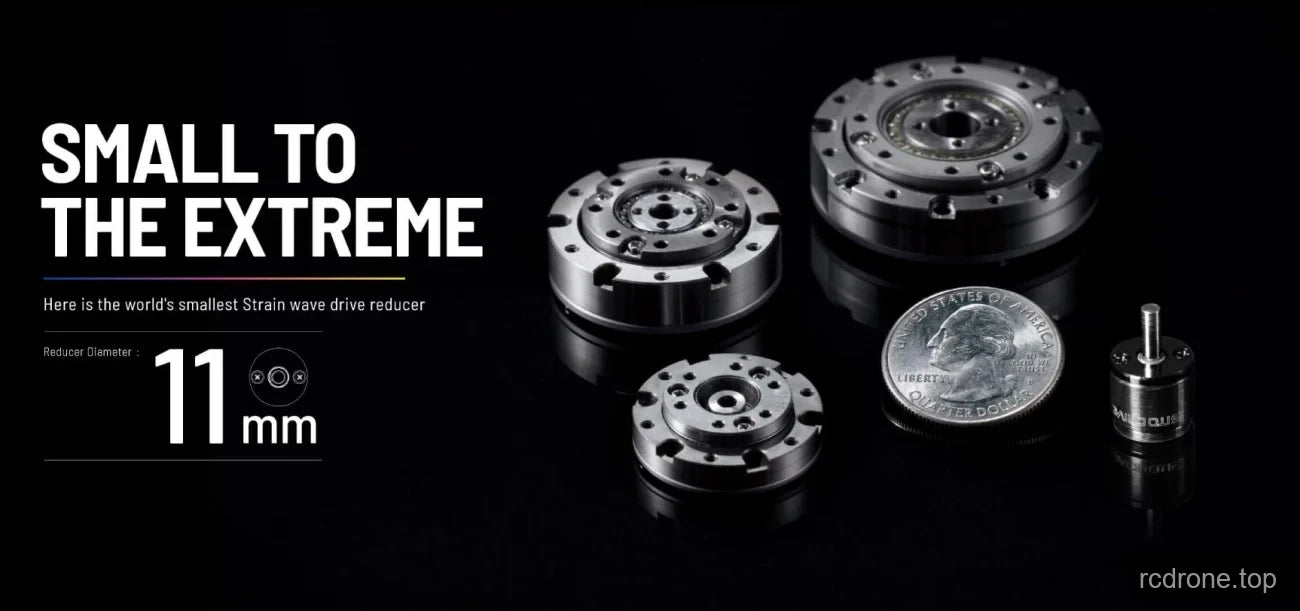
نمونههای کاربردی
