


ماژول کنترلر سروو ۱۶ کاناله بلوتوث PWM، USB/TTL UART، STM32 با فرکانس ۴۸ مگاهرتز، ابعاد ۴۳.۵x۳۶ میلیمتر
ماژول کنترلر سروو ۱۶ کاناله بلوتوث PWM، USB/TTL UART، STM32 با فرکانس ۴۸ مگاهرتز، ابعاد ۴۳.۵x۳۶ میلیمتر
WitMotion
در دسترس بودن پیکاپ بارگیری نشد


بررسی اجمالی
این ماژول برد کنترلر درایور سروو PWM بلوتوث 16 کاناله برای راهاندازی و کنترل چندین موتور سروو (چرخ دنده فرمان) با ارتباط USB یا TTL UART طراحی شده است و دارای قابلیت اتصال بلوتوث اختیاری میباشد. این ماژول از کنترل مبتنی بر حالت و گروههای عملیاتی برای سازماندهی موقعیتها و سرعتهای سروو پشتیبانی میکند.
ویژگیهای کلیدی
- رابط USB: اتصال مستقیم؛ نیازی به نصب درایور نیست.
- کنترل موتور سروو: قادر به راهاندازی موتور سروو تا 16 کانال؛ سرعت موتور سروو قابل تنظیم؛ عملکرد پایدار.
- رابط بلوتوث: ماژول کنترل بلوتوث اختیاری؛ میتواند به صورت بیسیم به کامپیوتر یا تلفن همراه متصل شود (تلفن اندروید یا نرمافزار کامپیوتر).
- پورت سری: پورت سری TTL؛ اتصال به پورت UART (سطح TTL) یا اتصال به پورت سری یک MCU.
- سادهسازی کنترل: تعریف حالت؛ نیازی به محاسبه جزئیات عمل نیست.
- گروه عملیاتی: وضعیت موتور سرو را در یک گروه عملیاتی ذخیره کنید.
- کلید عملکرد: برد را اجرا یا متوقف کنید.
- ورودی سیگنال خارجی: ورودیهای IN1/IN2/IN3 برای فعالسازی گروههای عملیاتی.
مشخصات
| چیپ اصلی | سری STM32 |
| فرکانس | 48MHz |
| کانالها | 16 |
| دقت PWM | 0.1us |
| حداقل گام موتور سرو | 1us |
| فرکانس کنترل موتور | 25KHz |
| دمای عملیاتی | -40C تا 80C |
| ولتاژ عملیاتی | USB: 5V; TTL: 3.3V (دو گزینه یکی); تأمین برق موتور سرو: 5-7.2v |
| رابط ارتباطی | USB / TTL UART (بلوتوث اختیاری) |
| نرخ باود | 115200 - 2400Kps قابل تنظیم |
| نرمافزار کامپیوتر | بله |
| تعداد گروههای عملیاتی | گروه 16 |
| ذخیره تعداد عملیات | 8192 |
| اندازه برد | 43.5mm x 36mm x 12mm |
| موقعیت سوراخهای نصب | 37mm x 30mm; دهانه 3mm |
| وزن | 10g |
رابطها & برچسبهای سختافزاری
- خروجیهای سروو: سروو 0-3، سروو 4-7، سروو 8-11، سروو 12-15
- منبع تغذیه موتور سروو: 5-7.2V
- رابط USB
- TTL UART / بلوتوث (اختیاری)
- LED
- کلید عملکرد
- رابط ورودی
- هدر ورودی سیگنال خارجی: IN1, IN2, IN3, GND
روش کنترل (گروههای حالت / عمل)
- روش کنترل حالت: تعریف وضعیت پارامترهای فرمان؛ نیازی به محاسبه جزئیات حرکت فرمان نیست.
- مفهوم بلوک کنترل: برنامه اصلی -> گروه عمل 1 ... گروه عمل 16 - > حالت S0 (1000ms) ... حالت Sn (1000ms)، با تنظیمات موقعیت/سرعت سروو 0 تا سروو 15 برای هر حالت.
ورودی سیگنال خارجی (تراگر گروه عمل)
- IN3: اتصال کوتاه به GND، اجرای گروه عمل 0
- IN2: اتصال کوتاه به GND، اجرای گروه عمل 1
- IN1: اتصال کوتاه به GND، اجرای گروه عمل 2
یادداشتهای اتصال
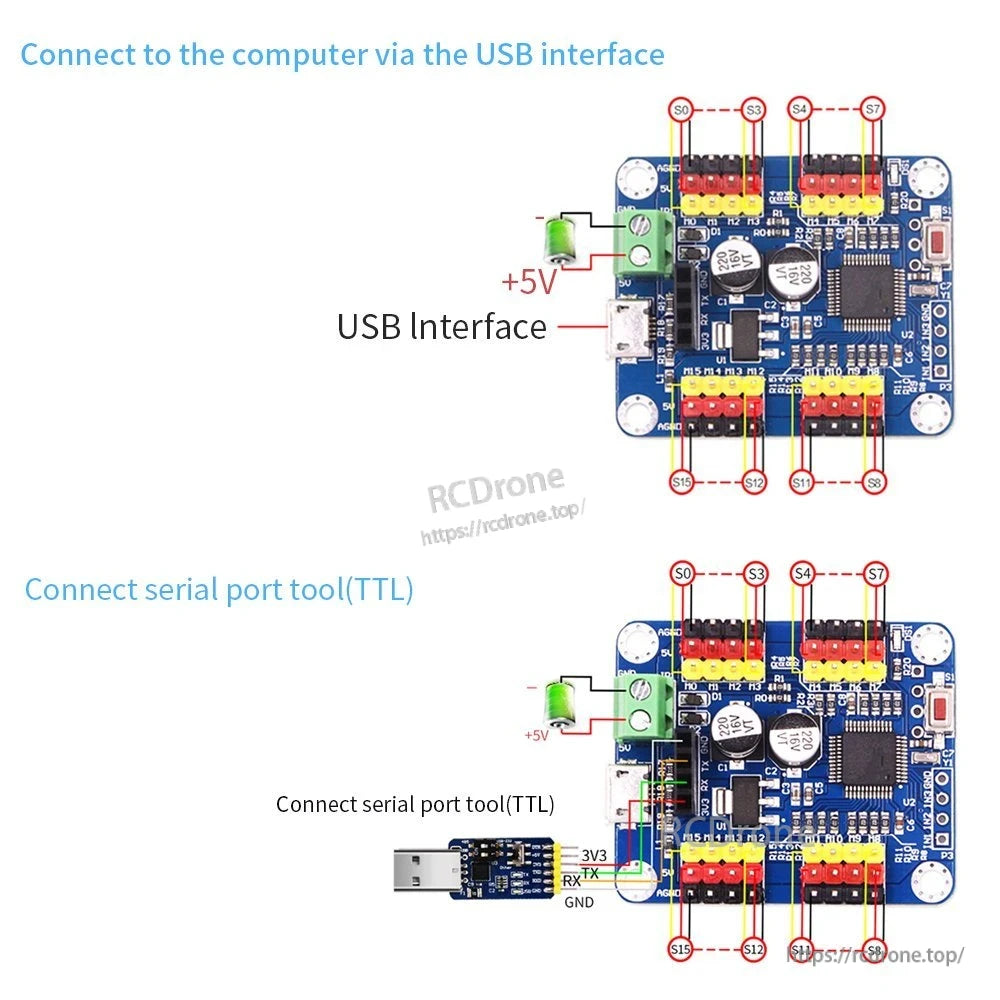
- به کامپیوتر از طریق رابط USB متصل شوید.
- ابزار پورت سریال TTL را متصل کنید (TTL): 3V3، TX، RX، GND.
- اتصال بلوتوث: ماژول بلوتوث را به طور مستقیم متصل کنید (اختیاری).
- نقشه سیمکشی میکروکنترلر نشان میدهد: MCU (VCC، TXD، RXD، GND) به کنترلر فرماندهی (VCC، RXD، TXD، GND).
برای سوالات مربوط به سازگاری پیشفروش یا کمک در سیمکشی، با پشتیبانی تماس بگیرید در https://rcdrone.top/ یا ایمیل [email protected].
برنامهها
- پروژههای ربات چند سروو (کنترل سروو 16 کاناله)
- مدلهای RC که به کنترل سروو PWM متمرکز نیاز دارند
- توالیهای حرکت سروو کنترلشده توسط MCU با استفاده از TTL UART
جزئیات
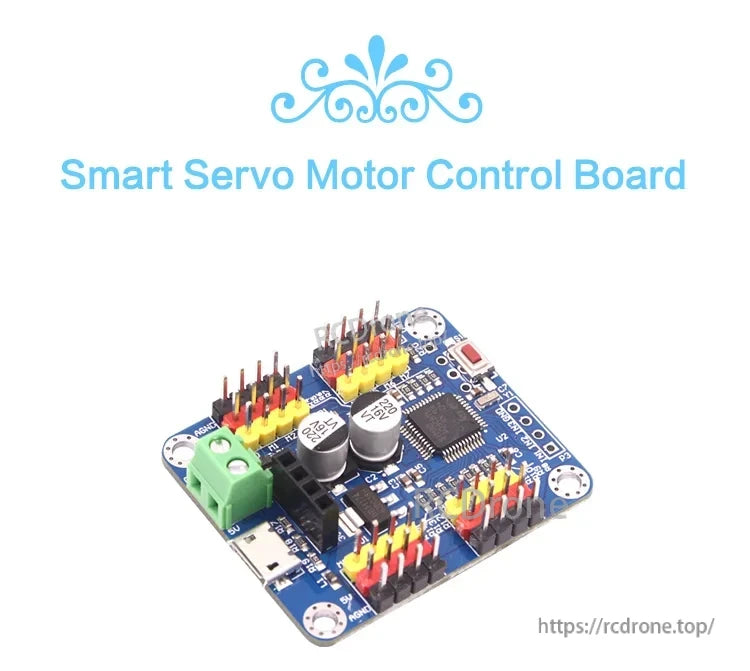
یک کنترلر سروو 16 کاناله جمع و جور برای پروژههای رباتیک و اتوماسیون، که از USB، TTL UART و کنترل بلوتوث اختیاری پشتیبانی میکند.
تجهیزات تولید و بازرسی از کیفیت ساخت ثابت برای هر برد کنترلر پشتیبانی میکند.
مدارک مدیریت کیفیت و تست از سوی تولیدکننده در دسترس است.
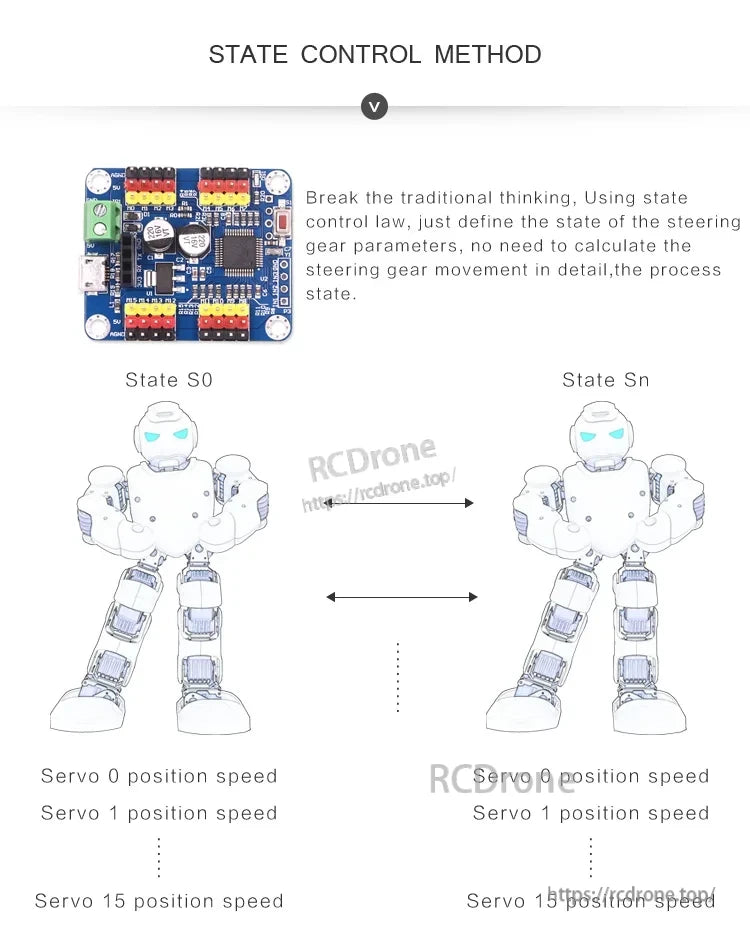
کنترل مبتنی بر حالت به سازماندهی حرکت چند سروو کمک میکند با ذخیرهسازی موقعیتها و سرعتها در حالتهای قابل استفاده مجدد.
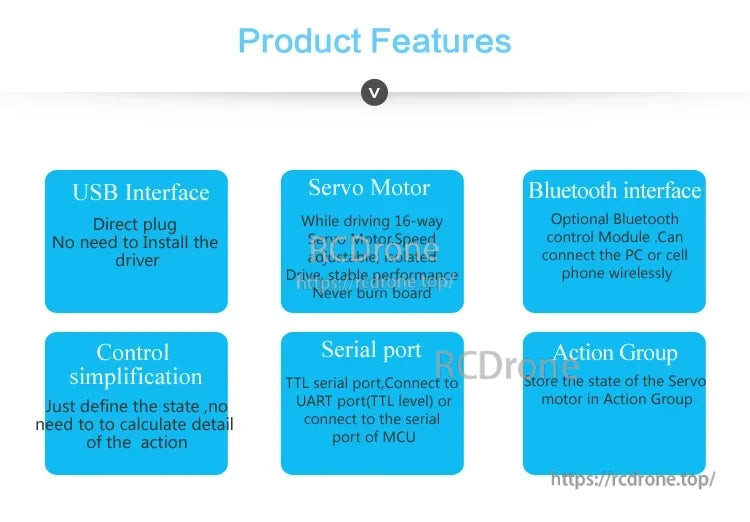
کنترل USB پلاگ اند پلی، سرعت سروو قابل تنظیم، اتصال UART و گروههای عملیاتی توالیهای چند سروو را ساده میکند.
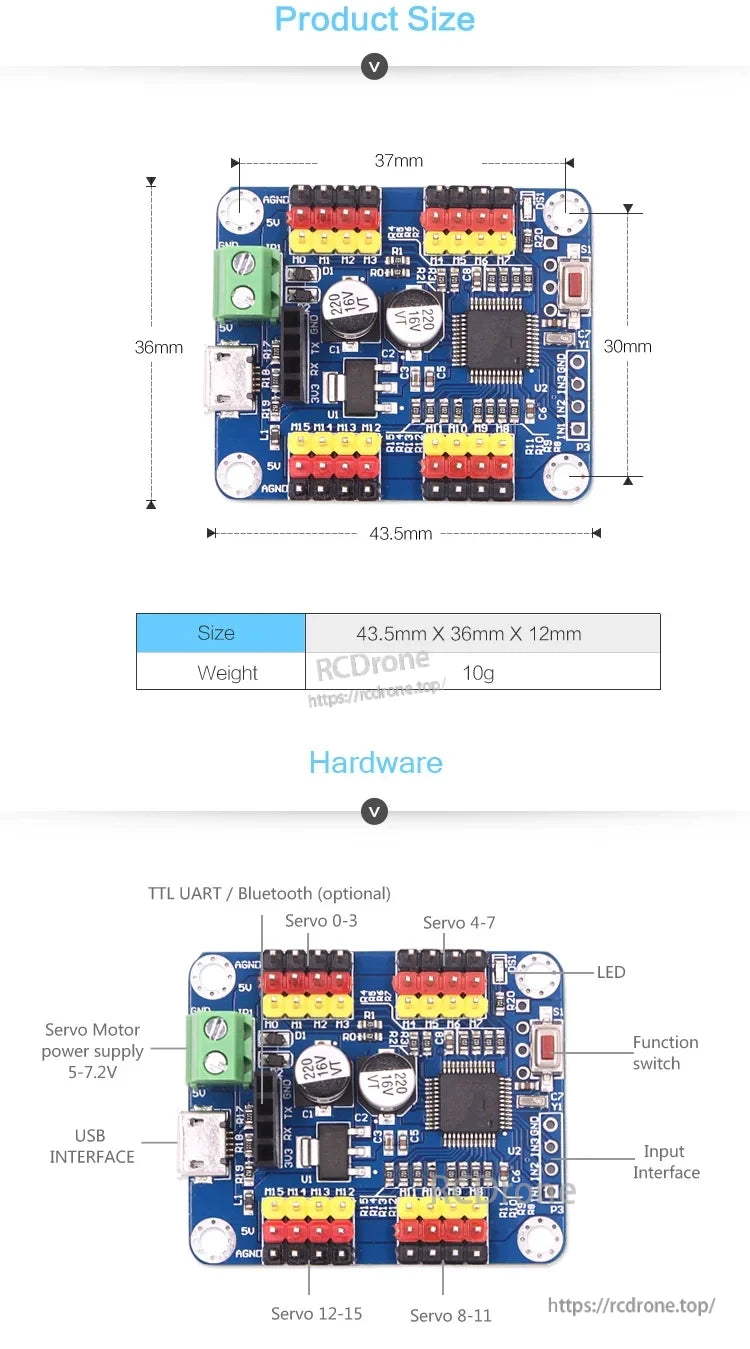
برچسبگذاری واضح کانکتورها، سیمکشی را ساده میکند: خروجیهای سروو 0–15، ورودی تغذیه جداگانه سروو، USB و هدر TTL UART/Bluetooth.
ورودی تغذیه مستقل سروو 5–7.2V کمک میکند تا بار سروو از منبع منطقی جدا باشد.
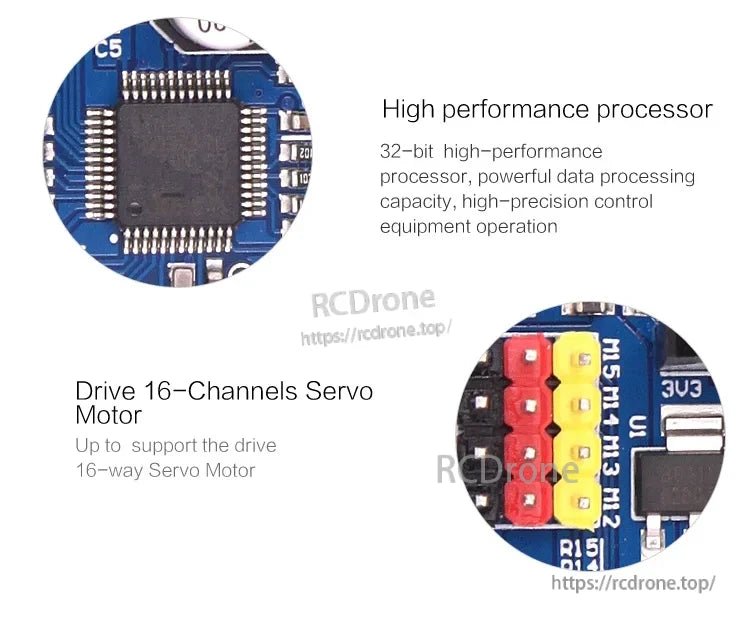
یک MCU 32 بیتی زمانبندی دقیق PWM را در تمام 16 کانال برای کنترل پایدار چند سروو مدیریت میکند.
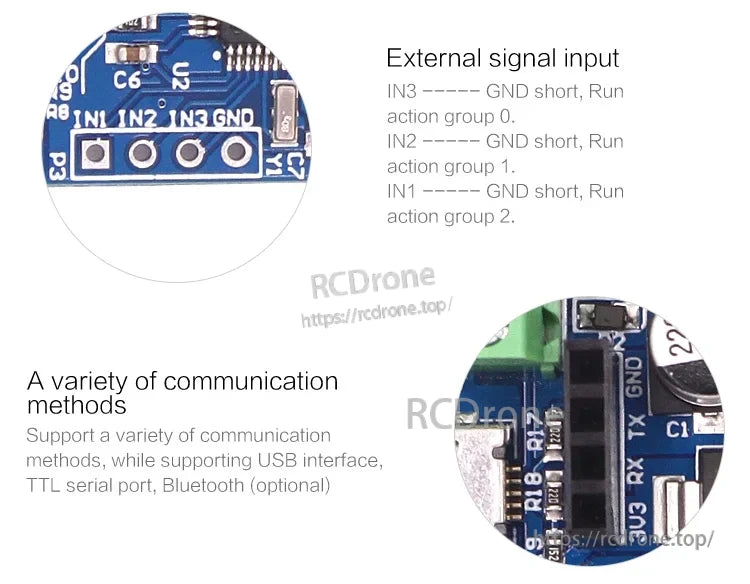
ورودیهای تریگر IN1–IN3 اجازه میدهند تا سیگنالهای خارجی گروههای عمل ذخیره شده را بدون اتصال به PC شروع کنند.
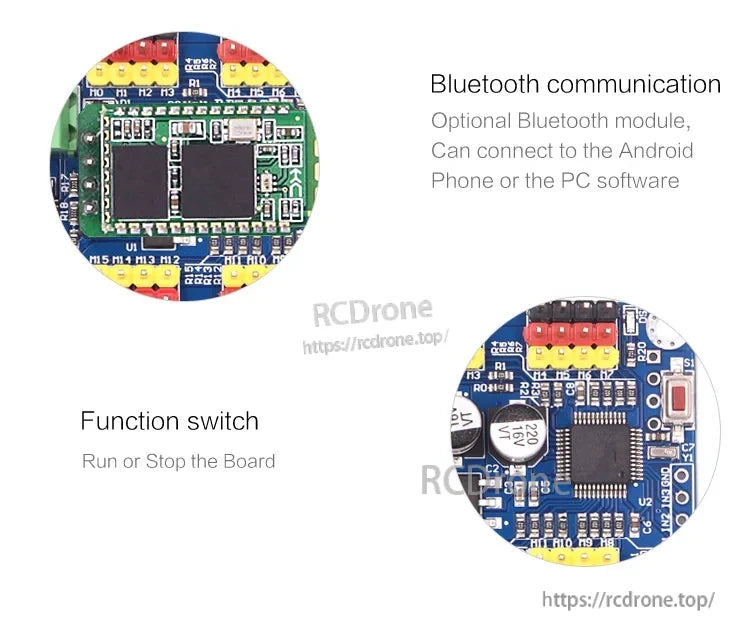
یک کلید روشن/خاموش روی برد کنترل سریع را اضافه میکند، با سختافزار بلوتوث اختیاری برای لینکهای بیسیم.
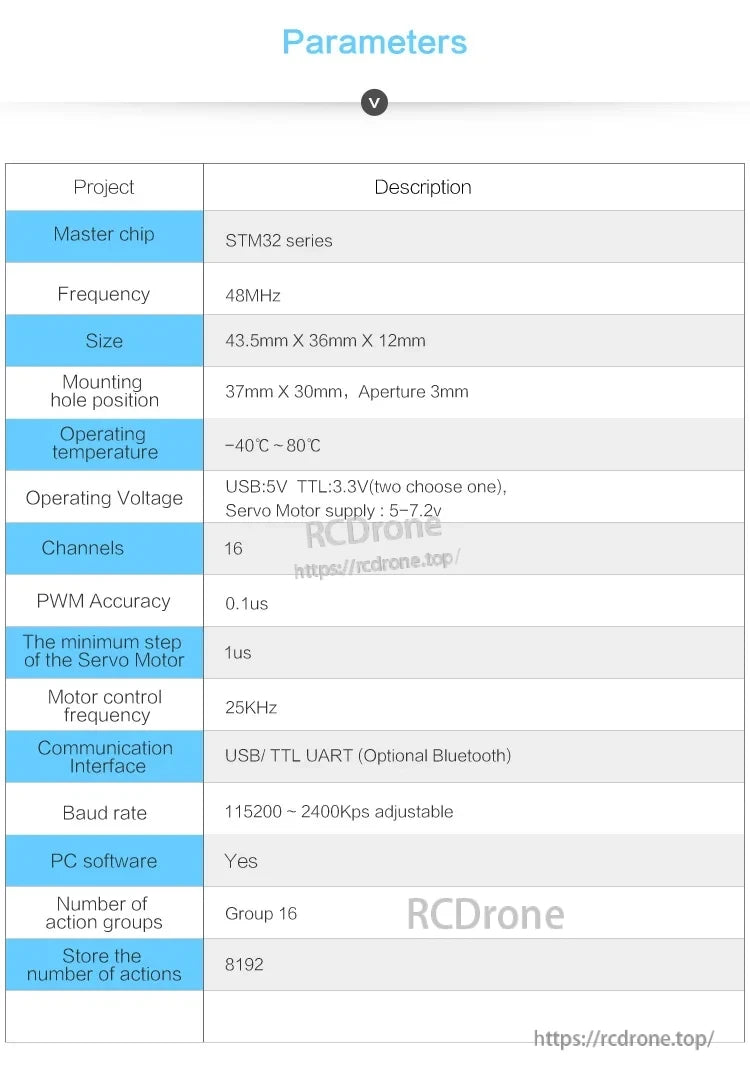
مشخصات کلیدی در یک نگاه: 16 کانال، وضوح PWM دقیق، دامنه دمای وسیع و گزینههای کنترل USB یا TTL.
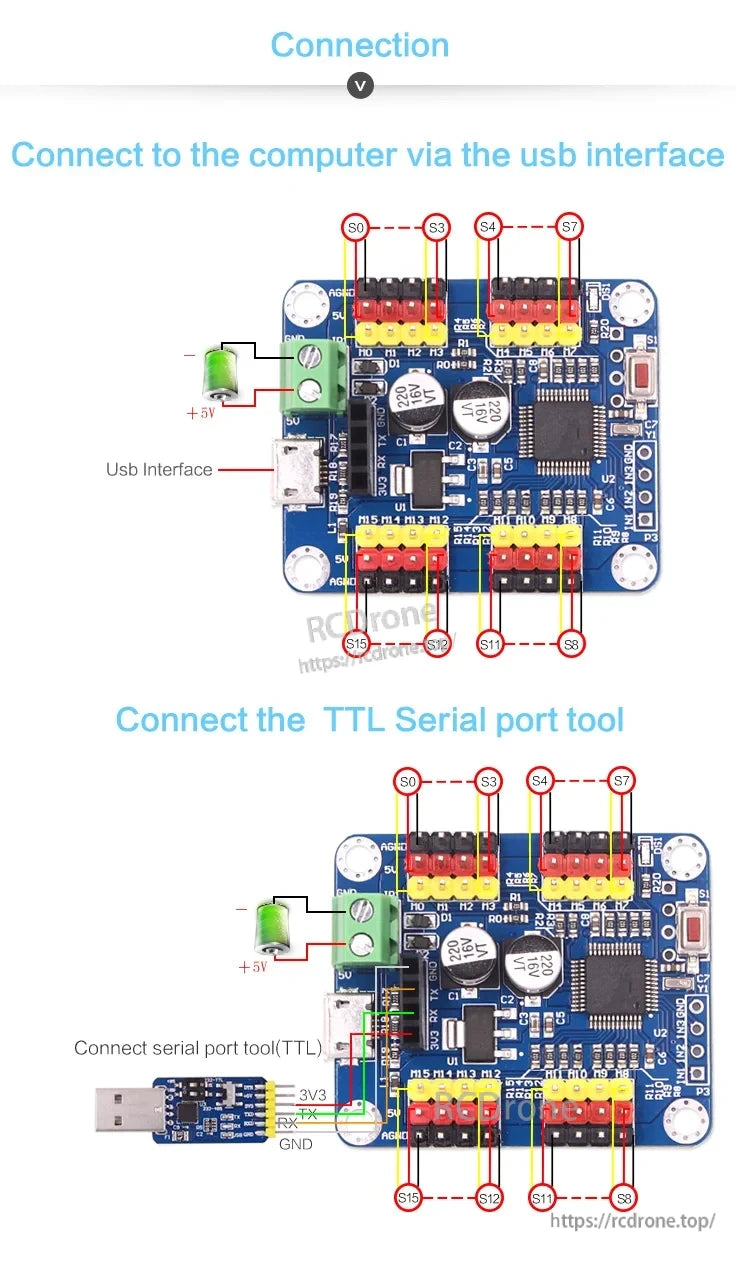
USB را برای کنترل مستقیم PC یا TTL سری برای ادغام MCU انتخاب کنید، با استفاده از پینهای تغذیه و UART با برچسب واضح.
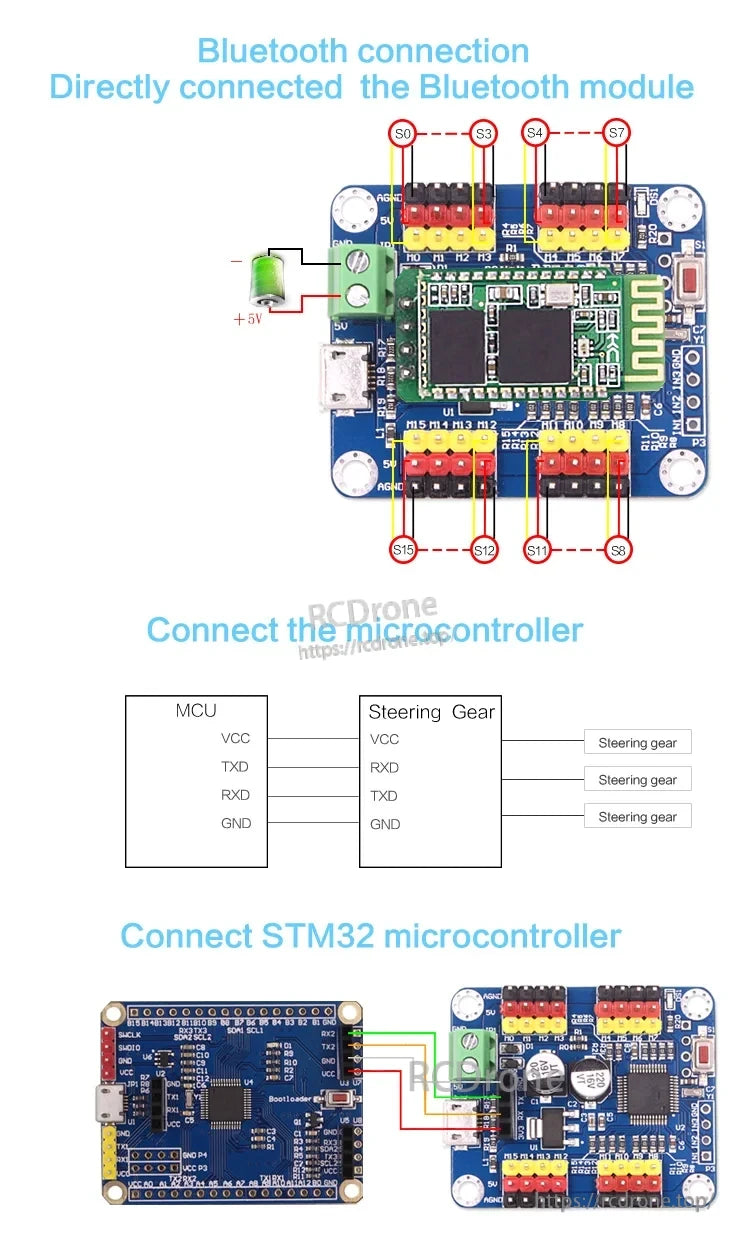
کنترل بیسیم با یک ماژول بلوتوث اختیاری پشتیبانی میشود، در حالی که سیمکشی UART ادغام MCU را ساده نگه میدارد.
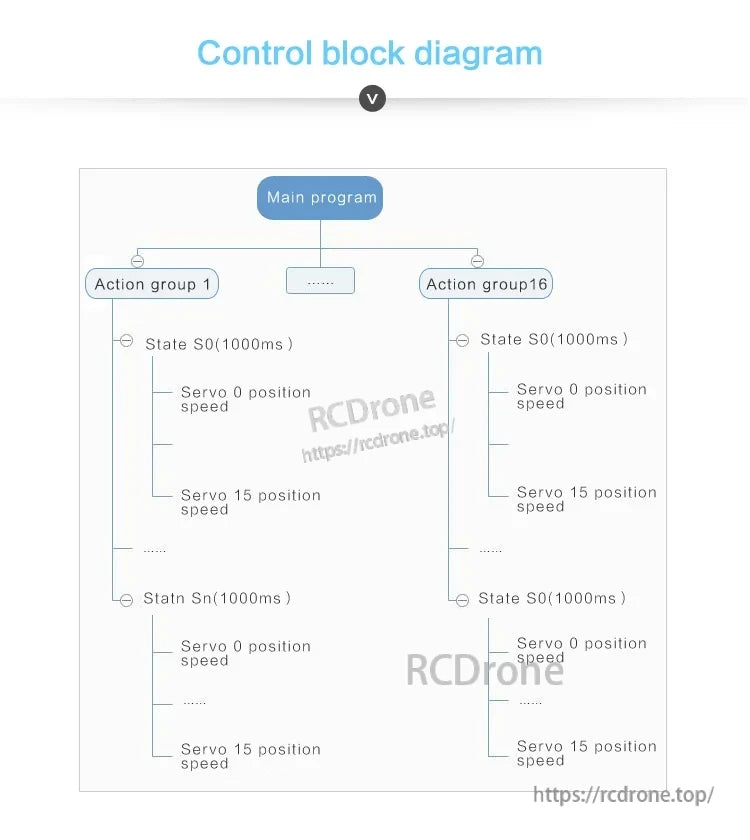
گروههای عملیاتی توالیهای حالتهای زمانبندی شده را ذخیره میکنند و امکان روتینهای حرکتی تکراری را در چندین سروو فراهم میکنند.
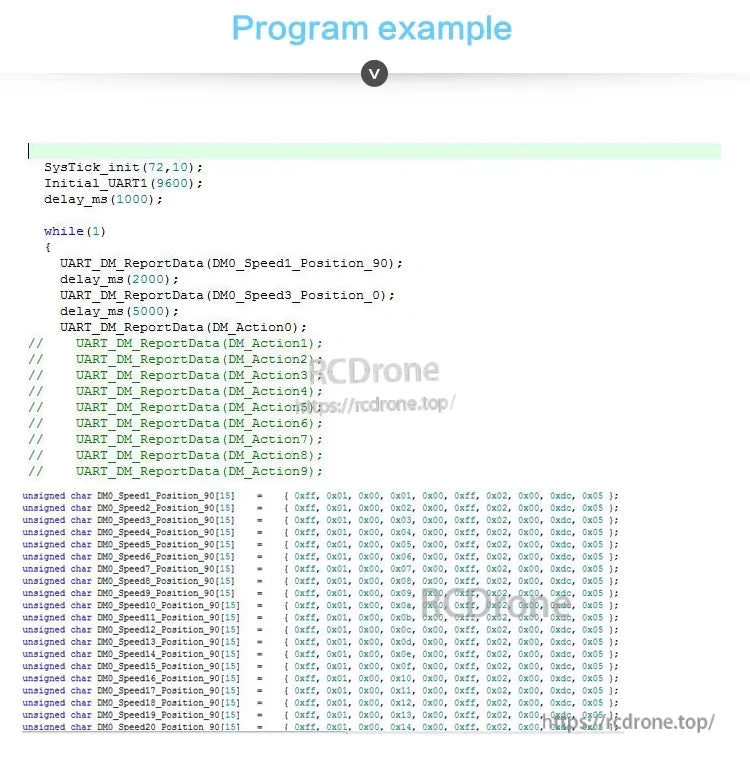
نمونههای دستورات سری به توسعهدهندگان کمک میکند تا برد را به سرعت در پروژههای جاسازی شده ادغام کنند.
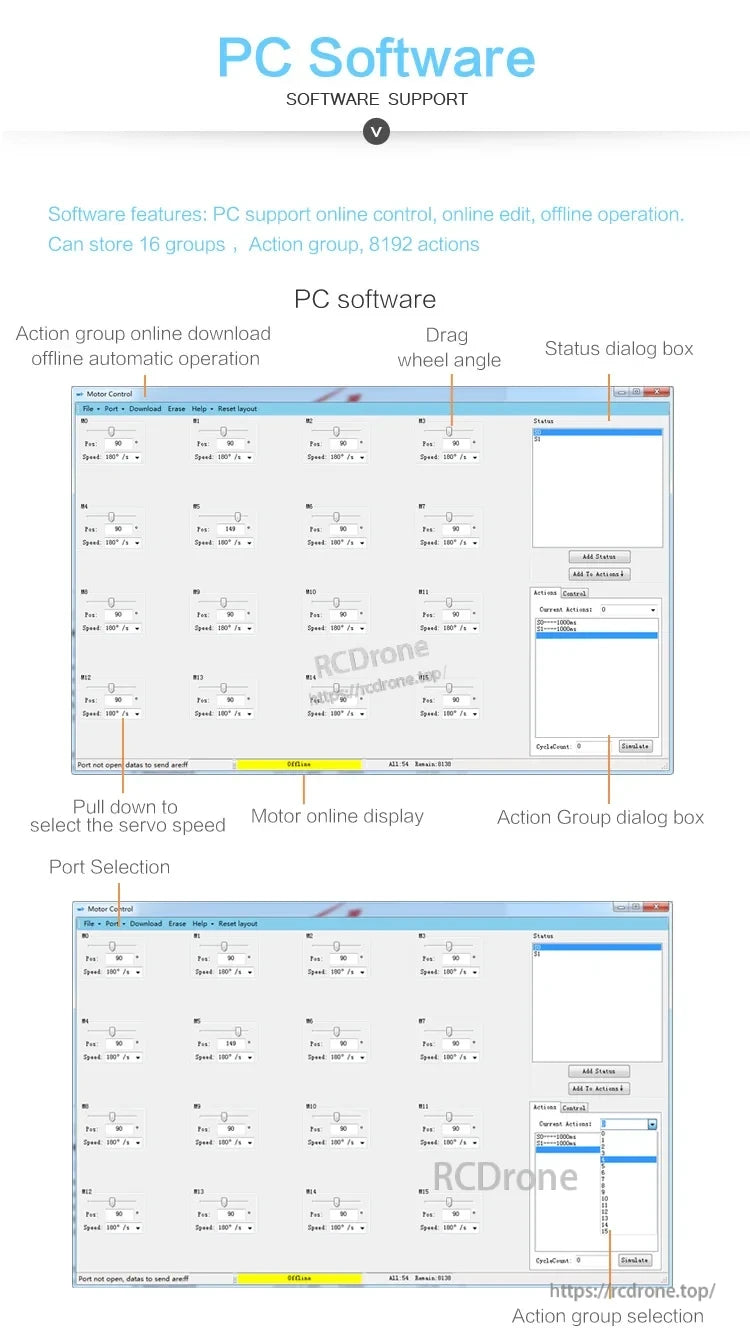
نرمافزار PC یک روش بصری برای تنظیم زوایا، سرعتها و گروههای عملیاتی برای حداکثر 16 سروو فراهم میکند.
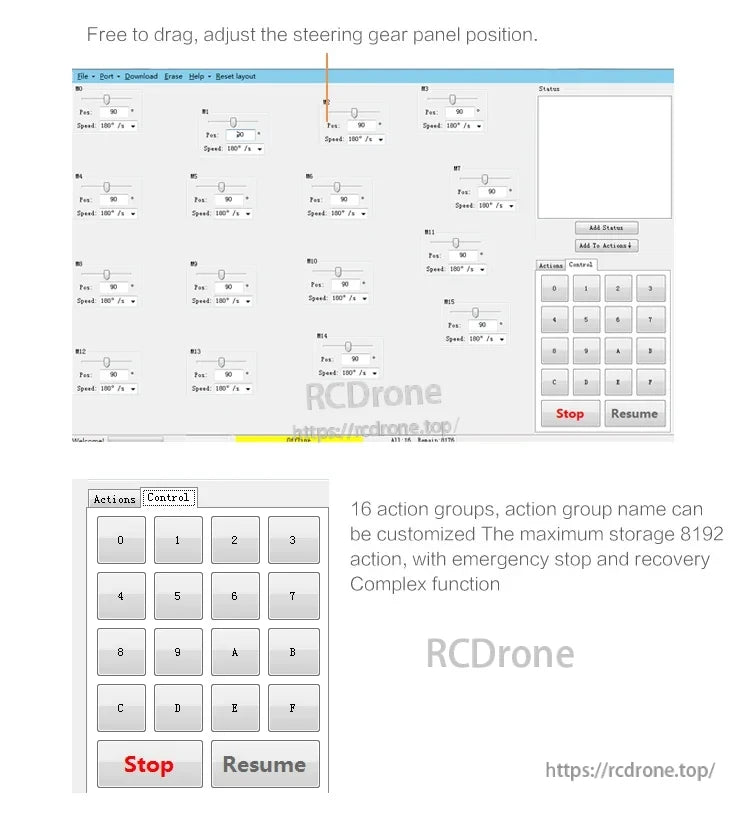
کنترلهای توقف اضطراری و از سرگیری در رابط کاربری برای آزمایش و تنظیم ایمنتر گنجانده شده است.
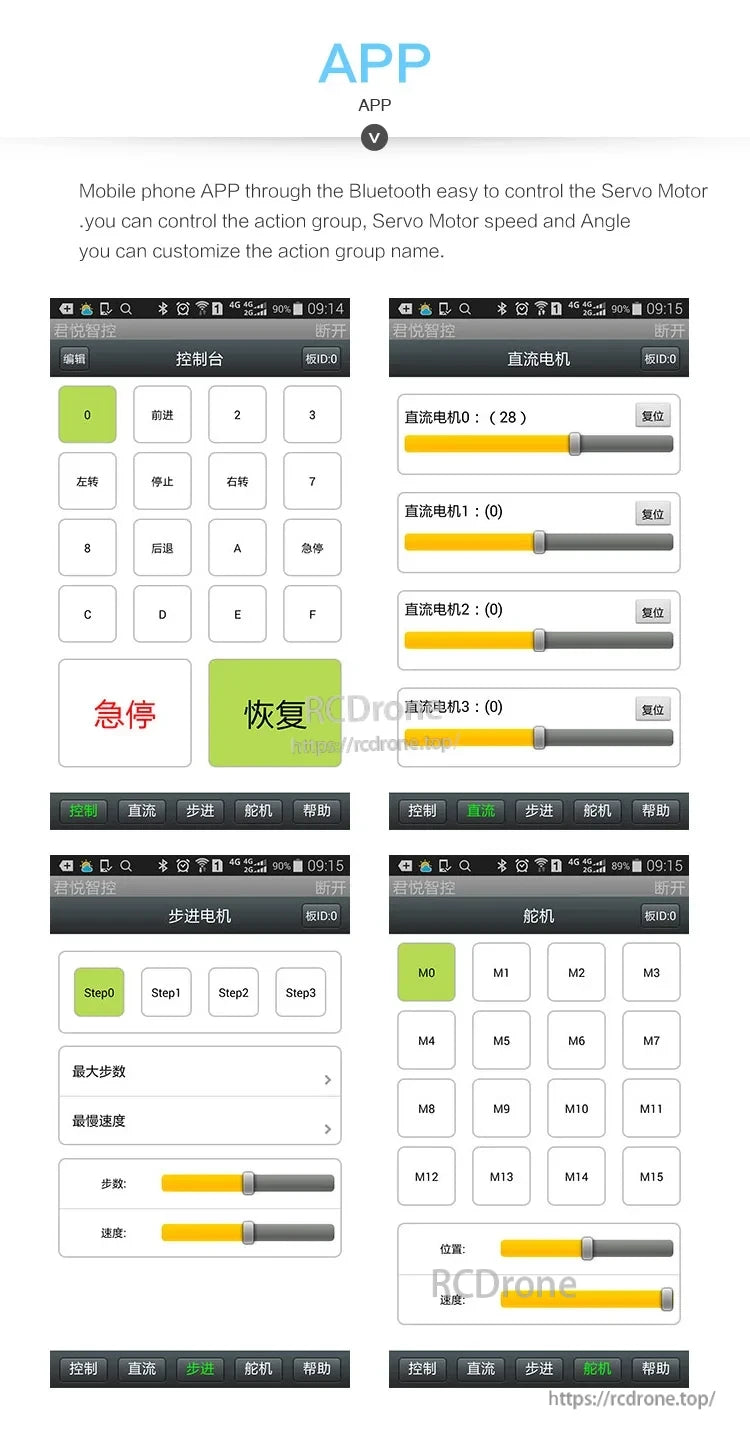
یک اپلیکیشن موبایل میتواند سرعت و زاویه سروو را از طریق بلوتوث تنظیم کند و گروههای عملیاتی ذخیره شده را از یک تلفن اجرا کند.