اکچویتور چرخشی رباتیک ZeroErr eRob 110 I
اکچویتور چرخشی رباتیک ZeroErr eRob 110 I
ZeroErr
در دسترس بودن پیکاپ بارگیری نشد


بررسی اجمالی
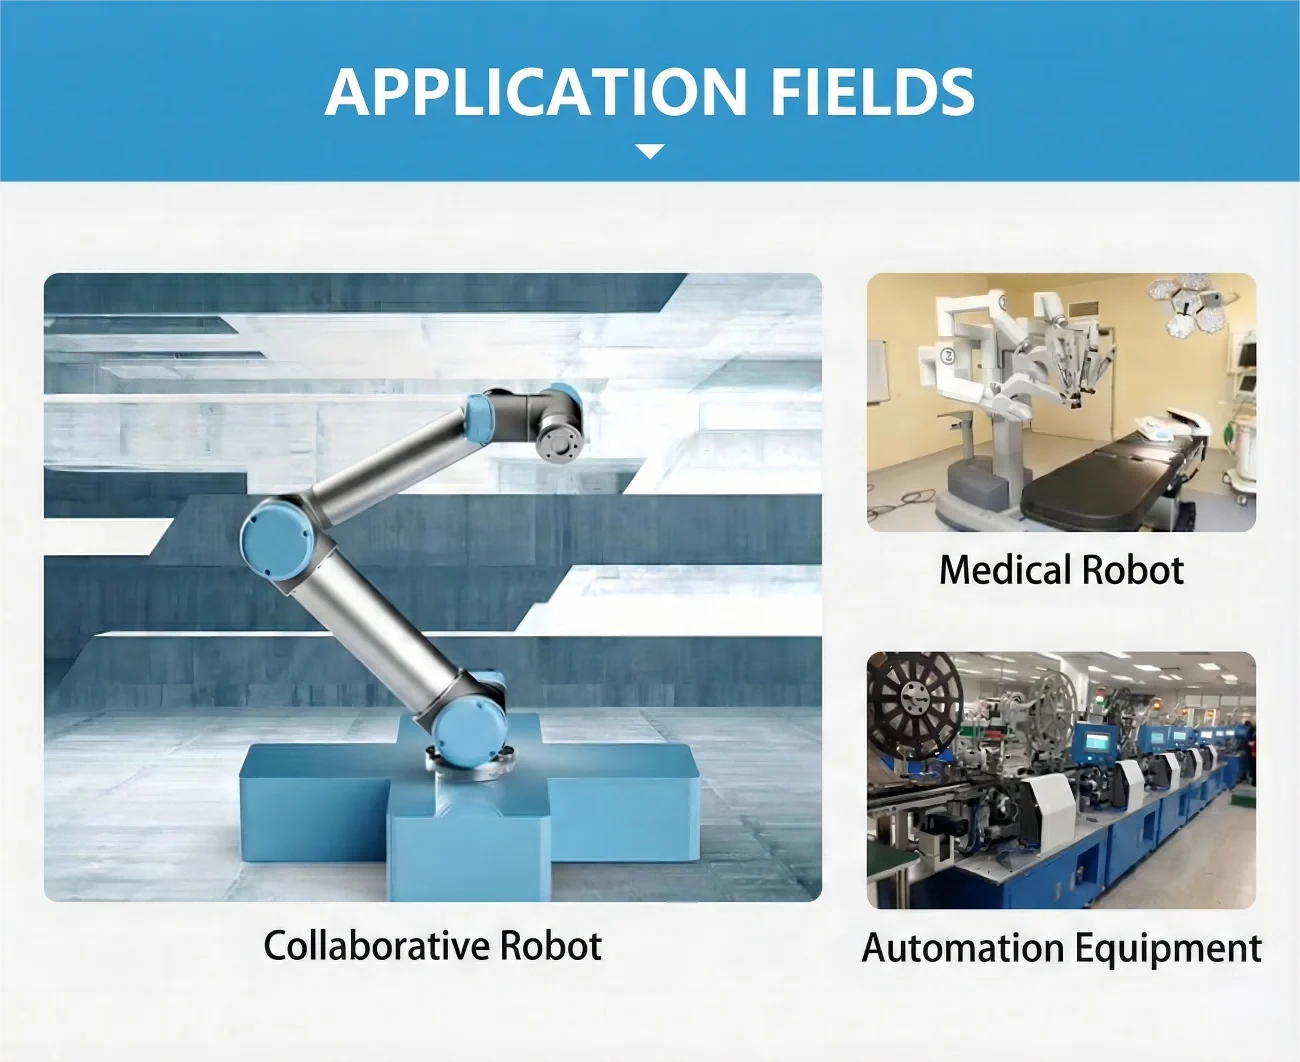
خانواده محرک چرخشی رباتیک ZeroErr eRob 110 I یک خانواده قابل تنظیم برای رباتهای همکاری، رباتهای پزشکی و تجهیزات اتوماسیون است.
پیکربندیها
نسخه CANopen یا EtherCAT را انتخاب کنید، با ترمز یا بدون ترمز، همراه با نسبت کاهش مورد نیاز و گزینههای چند دور و گشتاور.
- انتخاب نسخهها: CANopen یا EtherCAT؛ با ترمز یا بدون ترمز.
- انتخاب نسبتهای کاهش: 50، 80، 100، 120 یا 160.
- انتخابهای چند دور و گشتاور: با یا بدون چند دور، و با یا بدون گشتاور.
ویژگیها
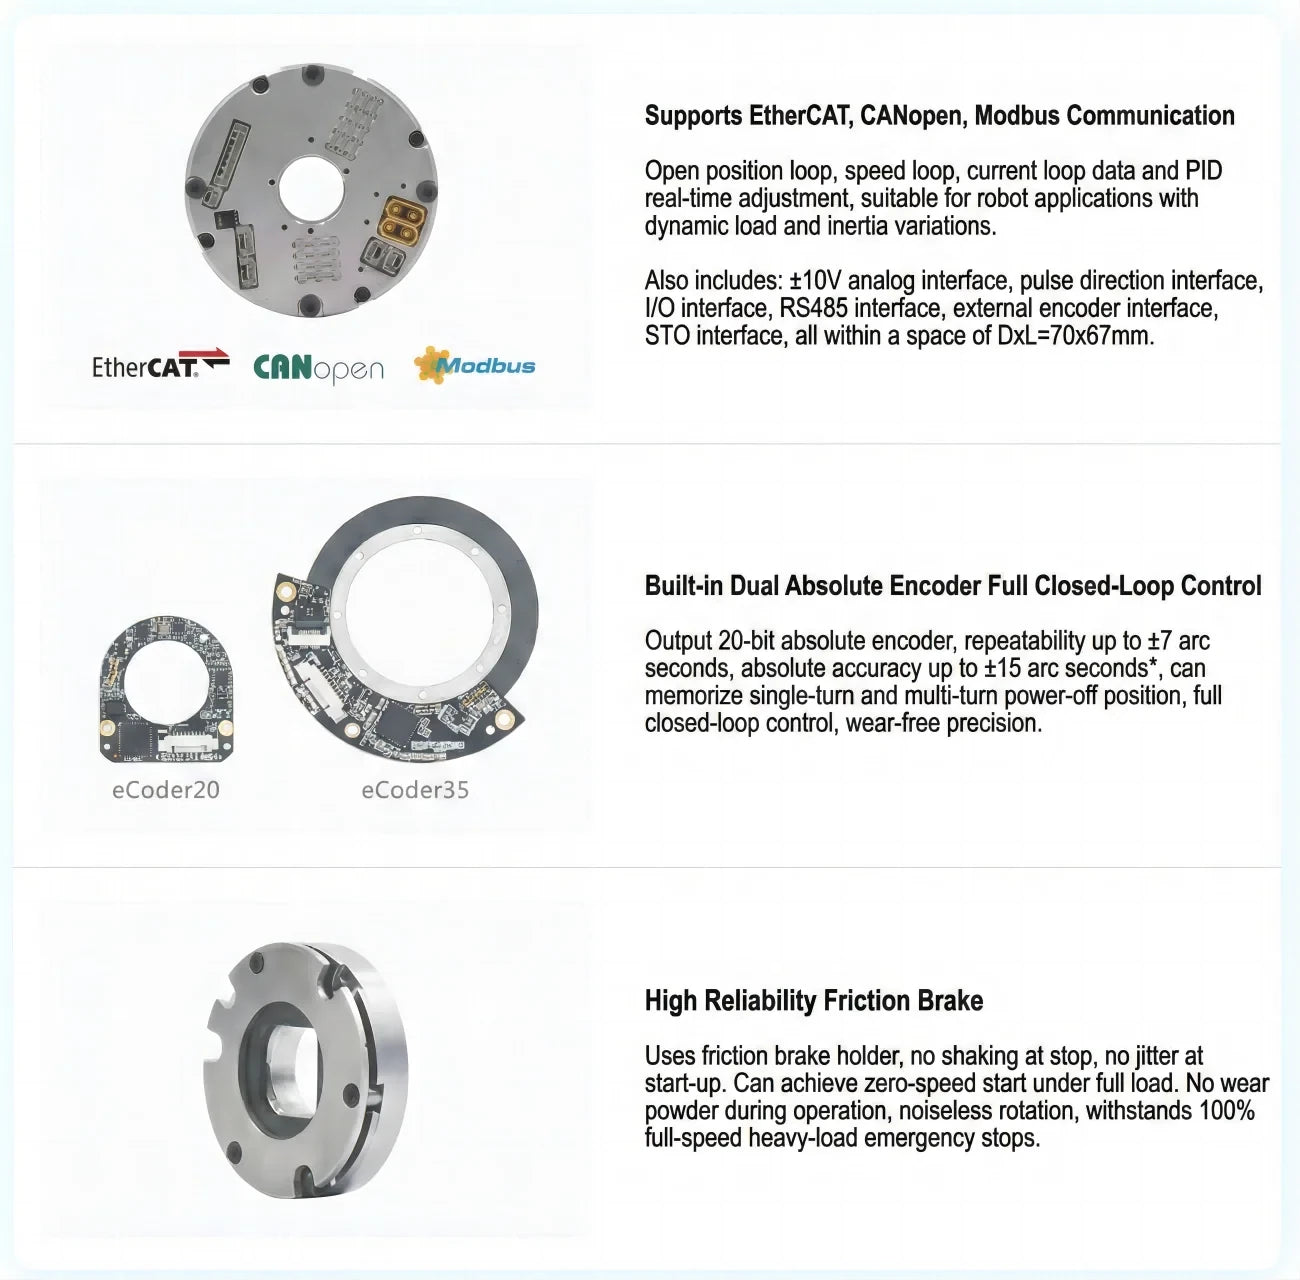
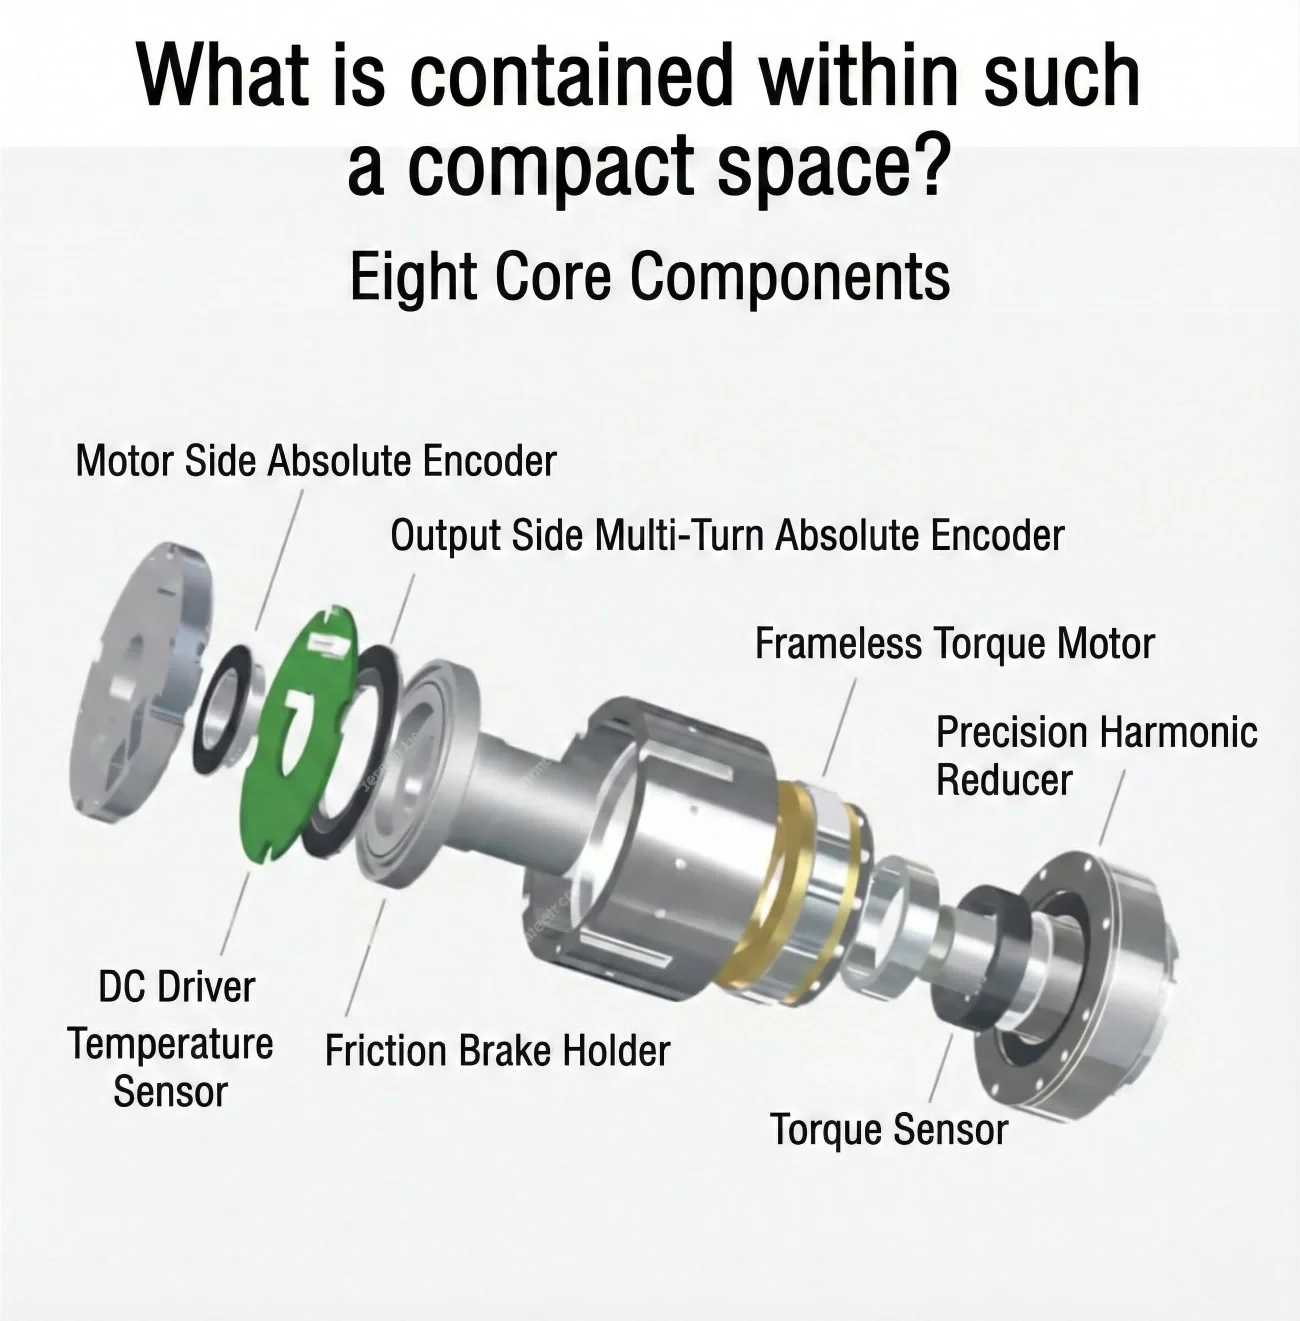
عناصر ماژول اصلی شامل انکودر مطلق در سمت موتور، موتور گشتاور بدون قاب، کاهنده هارمونیک دقیق، درایور DC و سنسور دما است.
قابلیتهای ارتباطی شامل EtherCAT، CANopen و Modbus است.ماژول دادههای حلقه باز، حلقه سرعت و حلقه جریان را با تنظیم PID در زمان واقعی و کنترل کامل حلقه بسته با انکودر مطلق دوگانه داخلی ارائه میدهد.
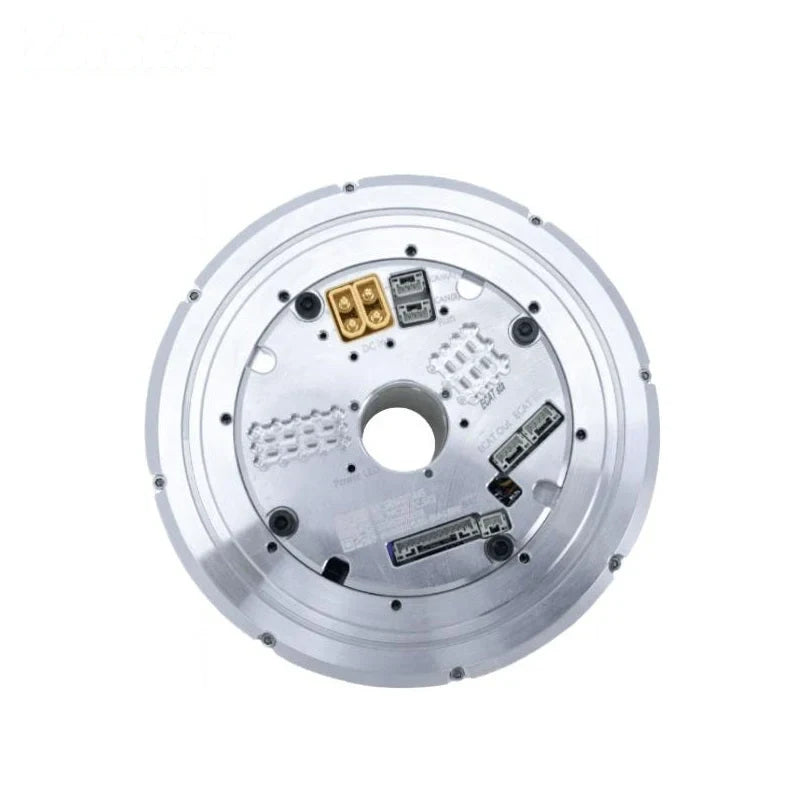
برای نسخههای عملگر چرخشی EtherCAT و CANopen، مستندات رابطهای اختیاری RS485، Pulse/DIR، I/O، ±10 V آنالوگ، انکودر خارجی و STO را فهرست میکند.
انکودر میتواند موقعیت خاموشی تکچرخ و چندچرخ را به یاد بسپارد، مشروط به پیکربندی انکودر انتخاب شده.
پیکربندیهای مجهز به ترمز از ترمز اصطکاکی با قابلیت اطمینان بالا استفاده میکنند. ویژگیهای اعلام شده آن شامل توقف پایدار، شروع بدون سرعت تحت بار کامل، عدم مصرف برق در حین کار، چرخش بیصدا و توقف اضطراری در 100% بار سنگین با سرعت کامل است.
مشخصات
جدول فنی مقادیر زیر را برای ستونهای نسبت دنده موج کششی 25-50، 25-80 و 25-100 ارائه میدهد.
| پارامتر | مقدار (نسبت 25-50) | مقدار (نسبت 25-80) | مقدار (نسبت 25-100) |
|---|---|---|---|
| مدل | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| نسبت دنده موجی | 25-50 | 25-80 | 25-100 |
| گشتاور اوج برای شروع و توقف (Nm) | 127 | 178 | 204 |
| حداکثر مجاز max.value در گشتاور بار متوسط (Nm) | 72 | 113 | 140 |
| گشتاور نامی (Nm) | 51 | 82 | 87 |
| حداکثر گشتاور لحظهای مجاز (Nm) | 242 | 332 | 369 |
| حداکثر.سرعت چرخش خروجی (RPM) |
60 |
37.5 | 30 |
| قدرت موتور (W) |
723 |
723 | 723 |
| ولتاژ ورودی قدرت (V) | 48V (±10%) لطفاً مطمئن شوید که "مقایسه منبع تغذیه سوئیچینگ و ePower" و "راهنمای کاربر عملگر چرخشی eRob" فصل 3 را برای دستورالعملهای واضح در مورد تأمین برق ماژول eRob مطالعه کنید. |
48V (±10%) لطفاً مطمئن شوید که "مقایسه منبع تغذیه سوئیچینگ و ePower" و "راهنمای کاربر عملگر چرخشی eRob" فصل 3 را برای دستورالعملهای واضح در مورد تأمین برق ماژول eRob مطالعه کنید. |
48V (±10%) لطفاً مطمئن شوید که "مقایسه منبع تغذیه سوئیچینگ و ePower" و "راهنمای کاربر عملگر چرخشی eRob" فصل 3 را برای دستورالعملهای واضح در مورد تأمین برق ماژول eRob مطالعه کنید. |
| اینرسی خروجی دنده موج کششی (g-mm²) | 717286 | 717286 | 717286 |
| جرم خروجی دنده موج کششی (KG) |
0.56 |
0.56 | 0.56 |
| قطر خارجی*طول | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| اینرسی ورودی دنده موجی (g-mm²) | 308632 | 308632 | 308632 |
| جرم ورودی دنده موجی (KG) | 0.53 | 0.53 | 0.53 |
| وزن (KG) | 2.57 | 2.57 | 2.۵۷ |
| پارامترهای عمومی | شناسه: ۱۸ میلیمتر، درجه IP: IP54*، مدل ترمز: ترمز اصطکاکی | شناسه: ۱۸ میلیمتر، درجه IP: IP54*، مدل ترمز: ترمز اصطکاکی | شناسه: ۱۸ میلیمتر، درجه IP: IP54*، مدل ترمز: ترمز اصطکاکی |
| دستگاه اختیاری |
نوع ارتباط: EtherCAT / CANopen/Modbus، دقت خروجی انکودر: ۱۹ بیت. تکرارپذیری/دقت: ±۷/±۱۵ ثانیه قوسی یا ±۱۰/±۲۵ ثانیه قوسی. |
نوع ارتباط: EtherCAT / CANopen/Modbus، دقت خروجی انکودر: ۱۹ بیت. تکرارپذیری/دقت: ±۷/±۱۵ ثانیه قوسی یا ±۱۰/±۲۵ ثانیه قوسی. | نوع ارتباط: EtherCAT / CANopen/Modbus، دقت خروجی انکودر: ۱۹ بیت. تکرارپذیری/دقت: ±۷/±۱۵ ثانیه قوسی یا ±۱۰/±۲۵ ثانیه قوسی. |
| اکچویتور چرخشی نسخه EtherCAT |
رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. |
رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. | رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. |
| اکچویتور چرخشی نسخه CANopen | رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. | رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. | رابط اختیاری: RS485، Pulse/DIR، I/O، ±10V آنالوگ و STO. |
- دقت تکرارپذیری انکودر مطلق خروجی: تا ±7 ثانیه قوسی.
- دقت مطلق انکودر مطلق خروجی: تا ±15 ثانیه قوسی.
مرجع خاص نسخه
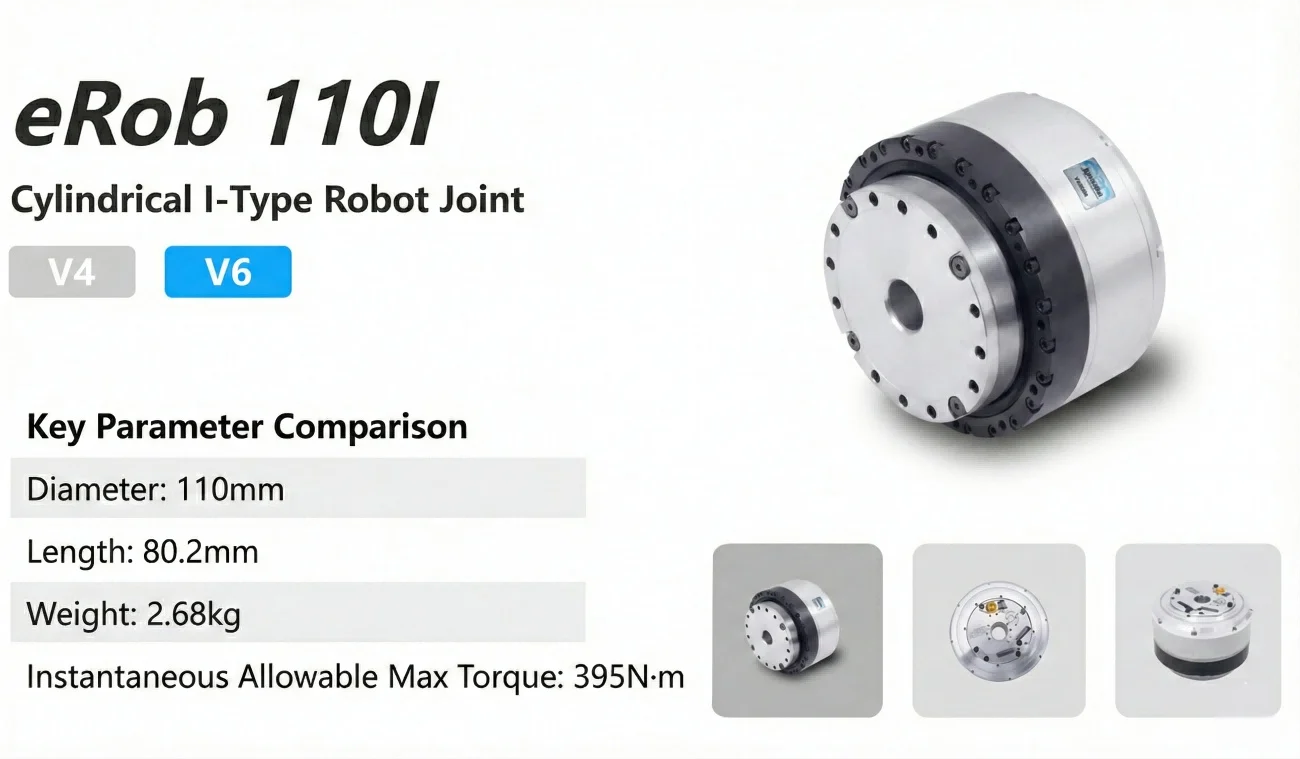
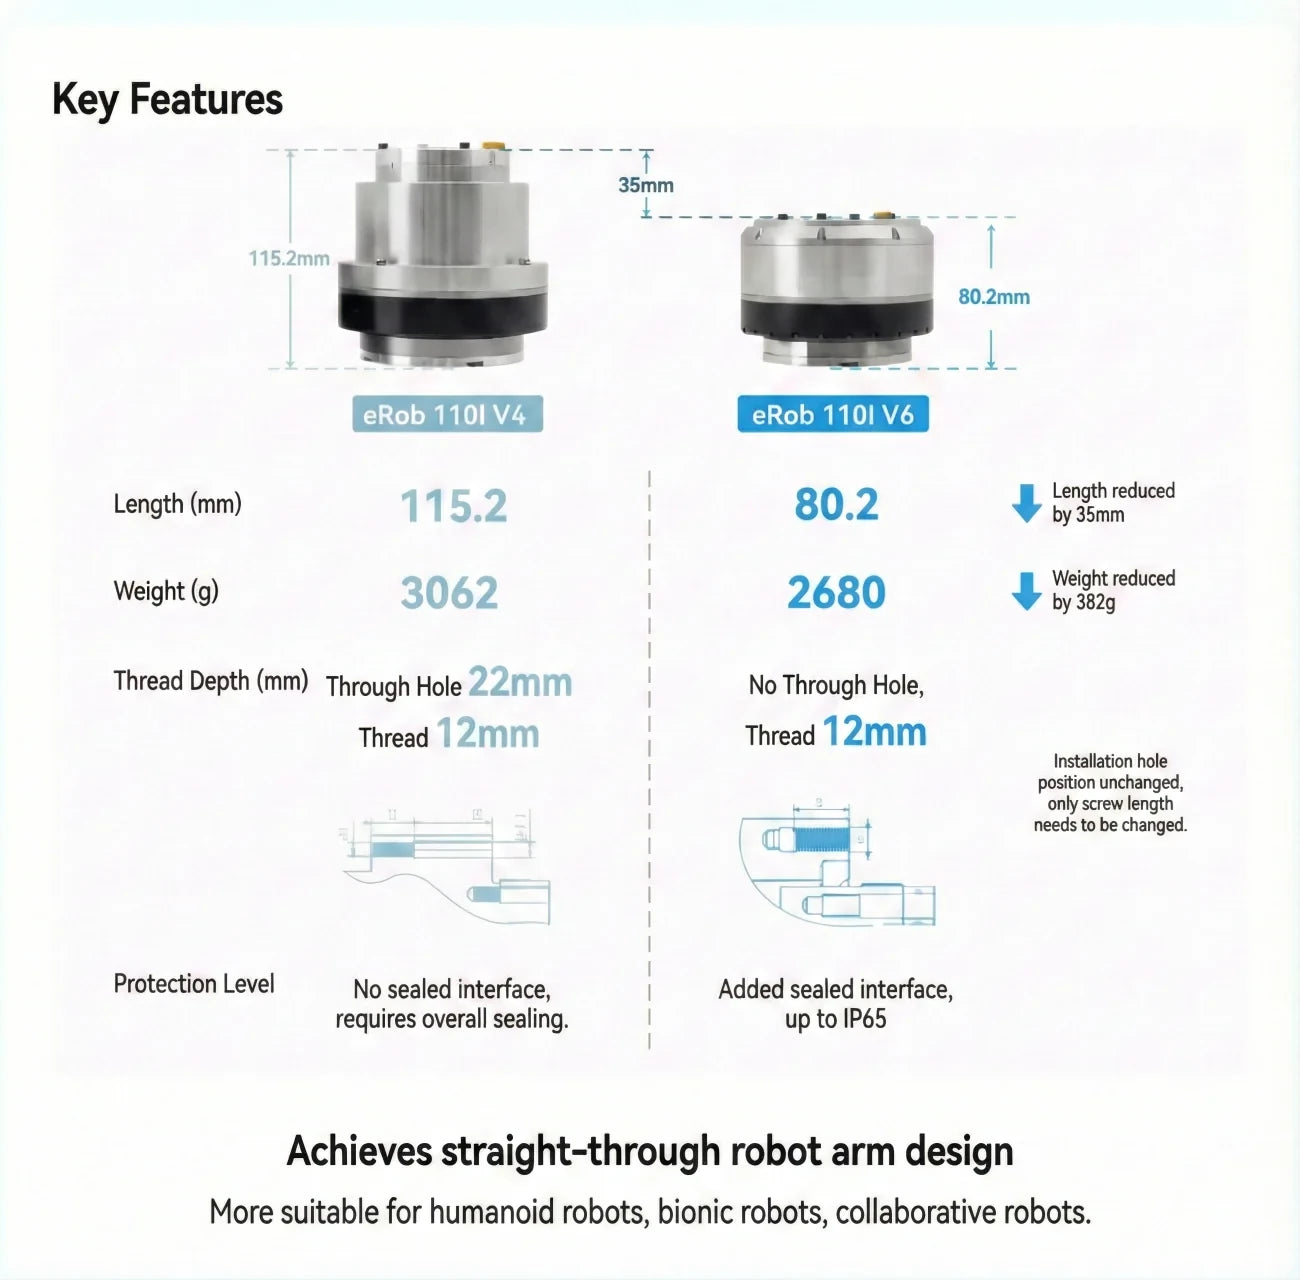
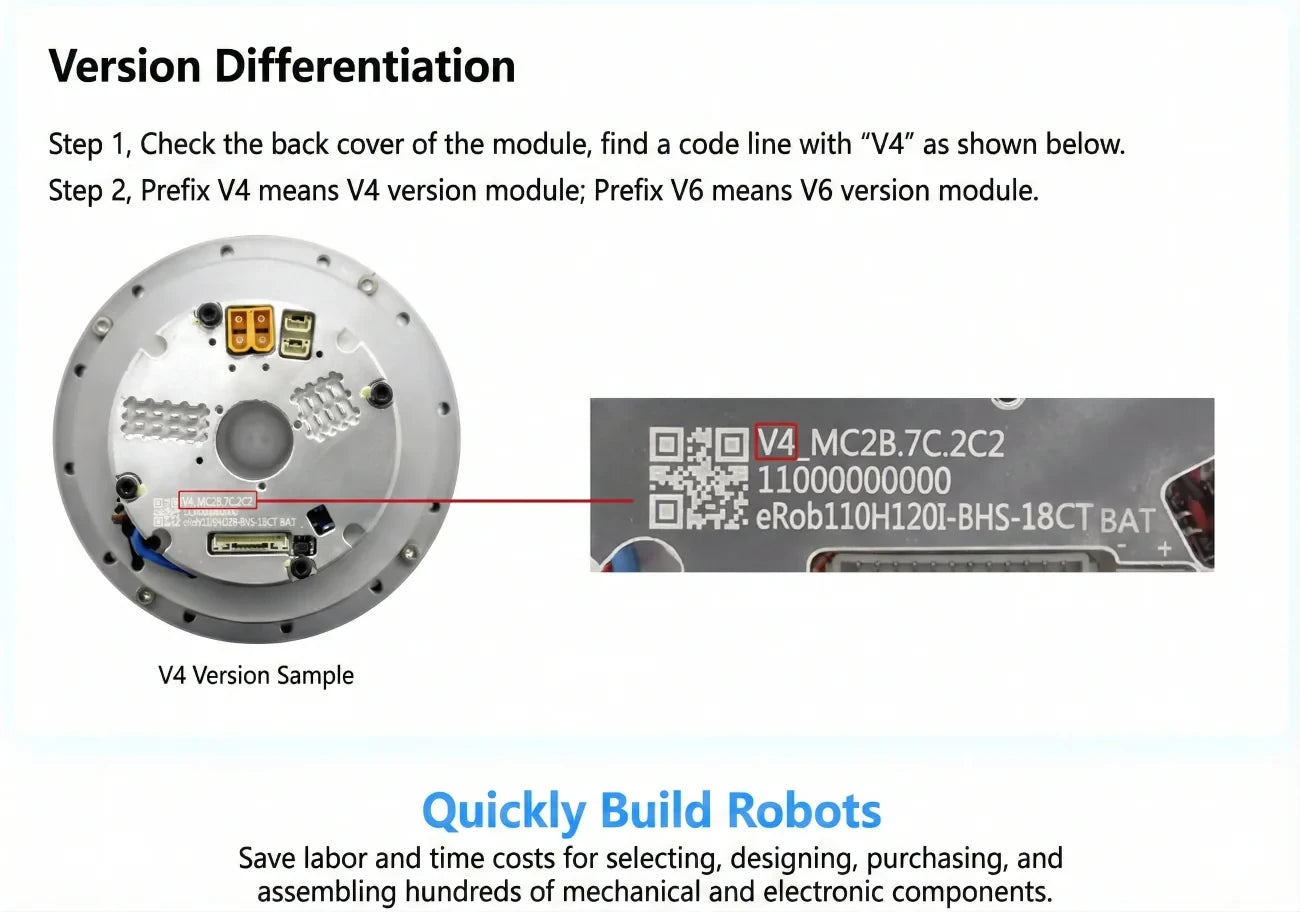
مواد مرجع ماژولهای eRob 110I V4 و V6 را با پیشوند V4 یا V6 در خط کد پشت کاور متمایز میکند. این نامگذاریها برچسبهای قابل انتخاب در این فهرست نیستند، بنابراین اطلاعات خاص V4/V6 نباید به هر پیکربندی اعمال شود.
برنامهها
- رباتهای همکاریکننده
- رباتهای پزشکی
- تجهیزات اتوماسیون
- رباتهای انساننما
- بازوهای رباتیک
- اکسوسکلتونها
- رباتهای چهارپا
- وسایل نقلیه AGV
- رباتهای ARU
اسناد
دانلودها & منابع
جزئیات بصری
ویدیو محصول
مشخصات و عملکرد
گزینهها و مقایسه مدلها
نمونههای کاربردی
نصب و استفاده
ویژگیها و طراحی
رابطها و اتصالات