محرک مفصل ربات ZeroErr eRob 170 I، با پروتکل CANopen/EtherCAT، ولتاژ ۴۸ ولت
محرک مفصل ربات ZeroErr eRob 170 I، با پروتکل CANopen/EtherCAT، ولتاژ ۴۸ ولت
ZeroErr
قیمت عادی
$3,471.00 USD
قیمت عادی
قیمت فروش
$3,471.00 USD
قیمت واحد
مطابق
Taxes included.
حمل و نقل هنگام تسویه حساب محاسبه می شود.
در دسترس بودن پیکاپ بارگیری نشد


بررسی
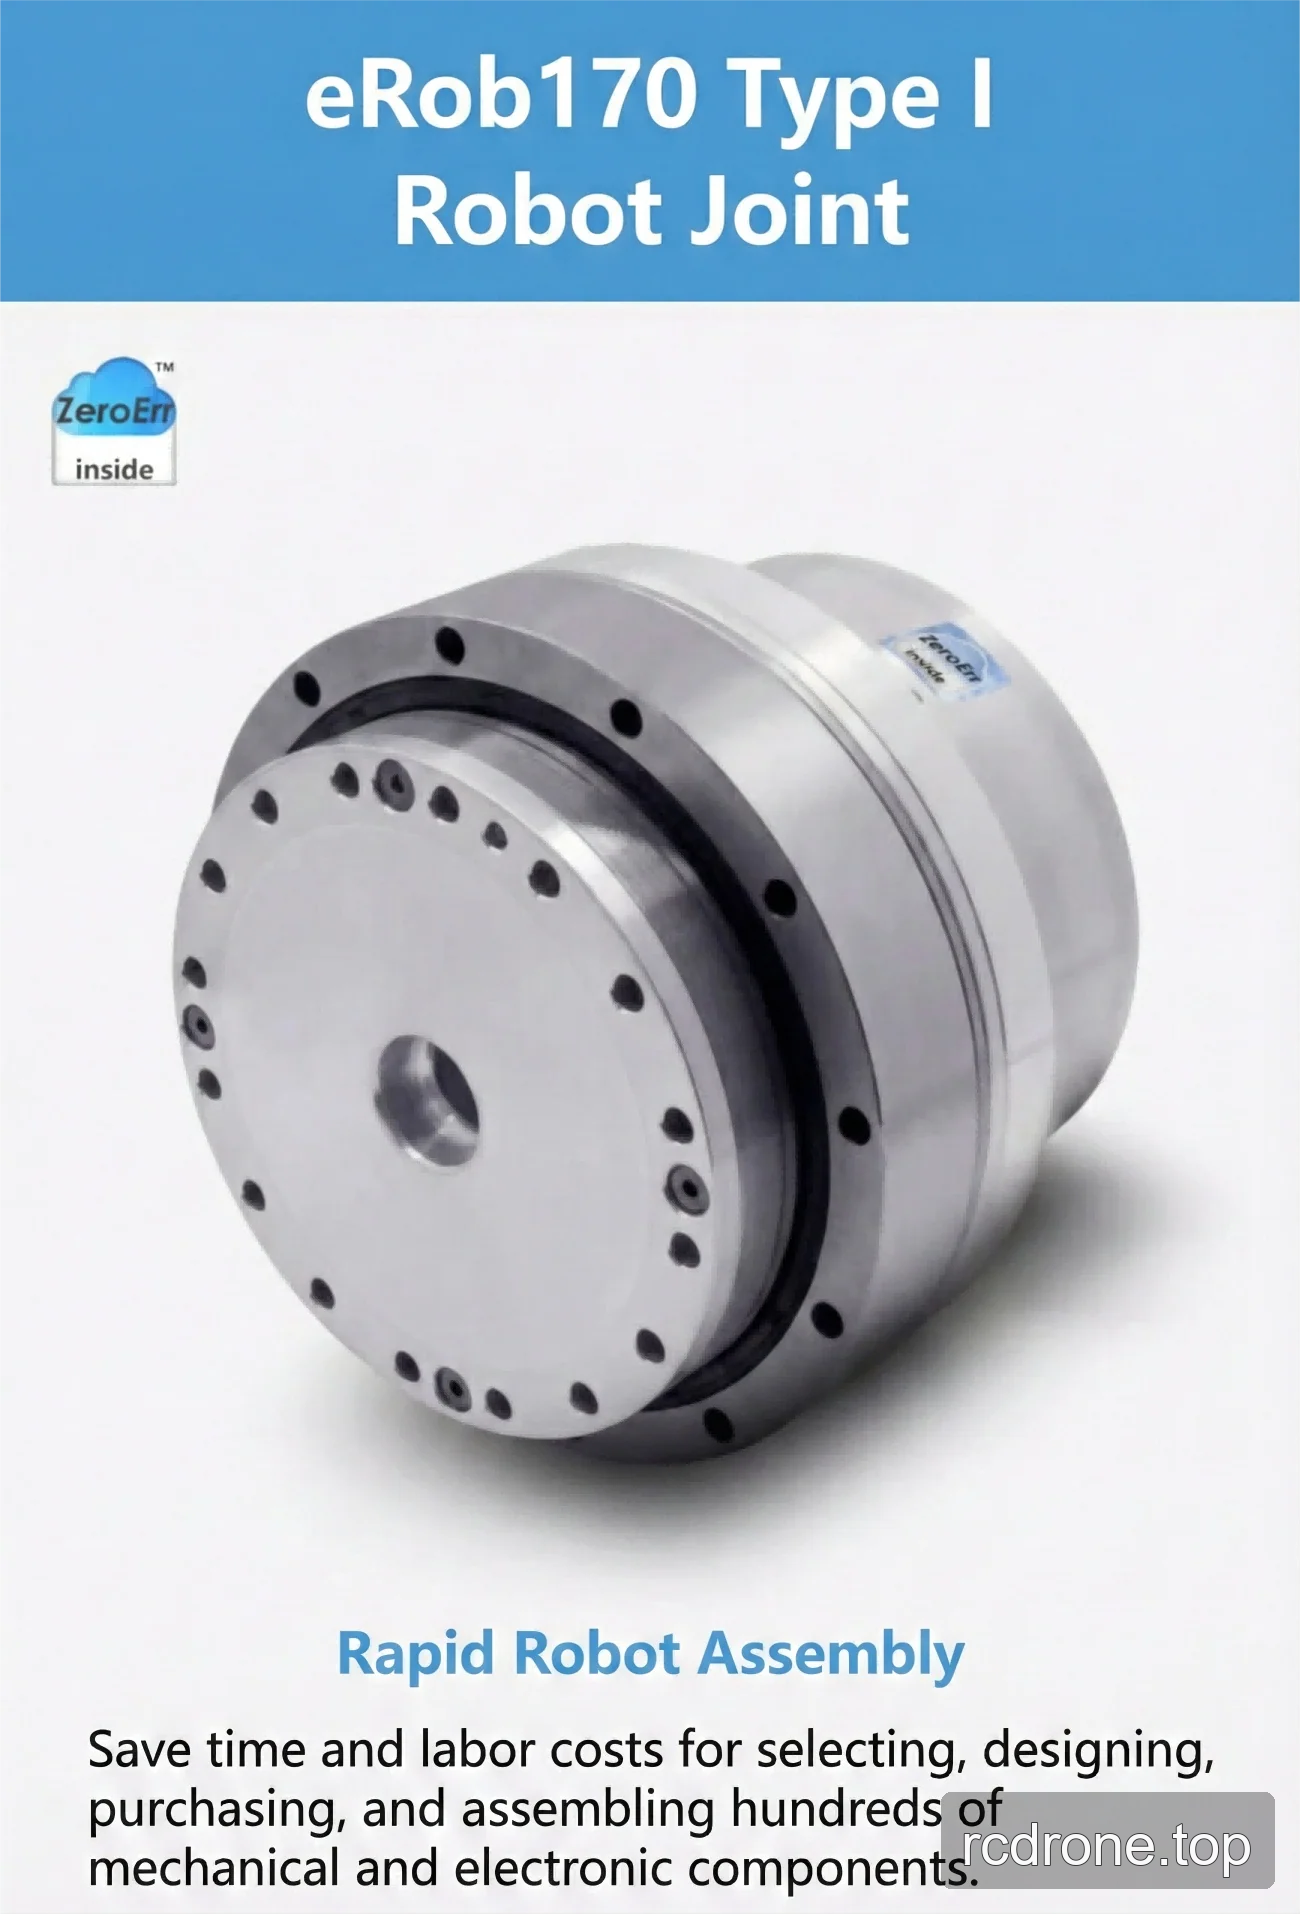
ربات ZeroErr eRob 170 I یک ربات-مفصل از نوع eRob170 Type I است که با ارتباط CANopen یا EtherCAT، نسخههای با ترمز یا بدون ترمز، نسبتهای کاهش 50، 80، 100، 120 یا 160 و پیکربندیهای چند دور و گشتاور قابل انتخاب ارائه میشود.
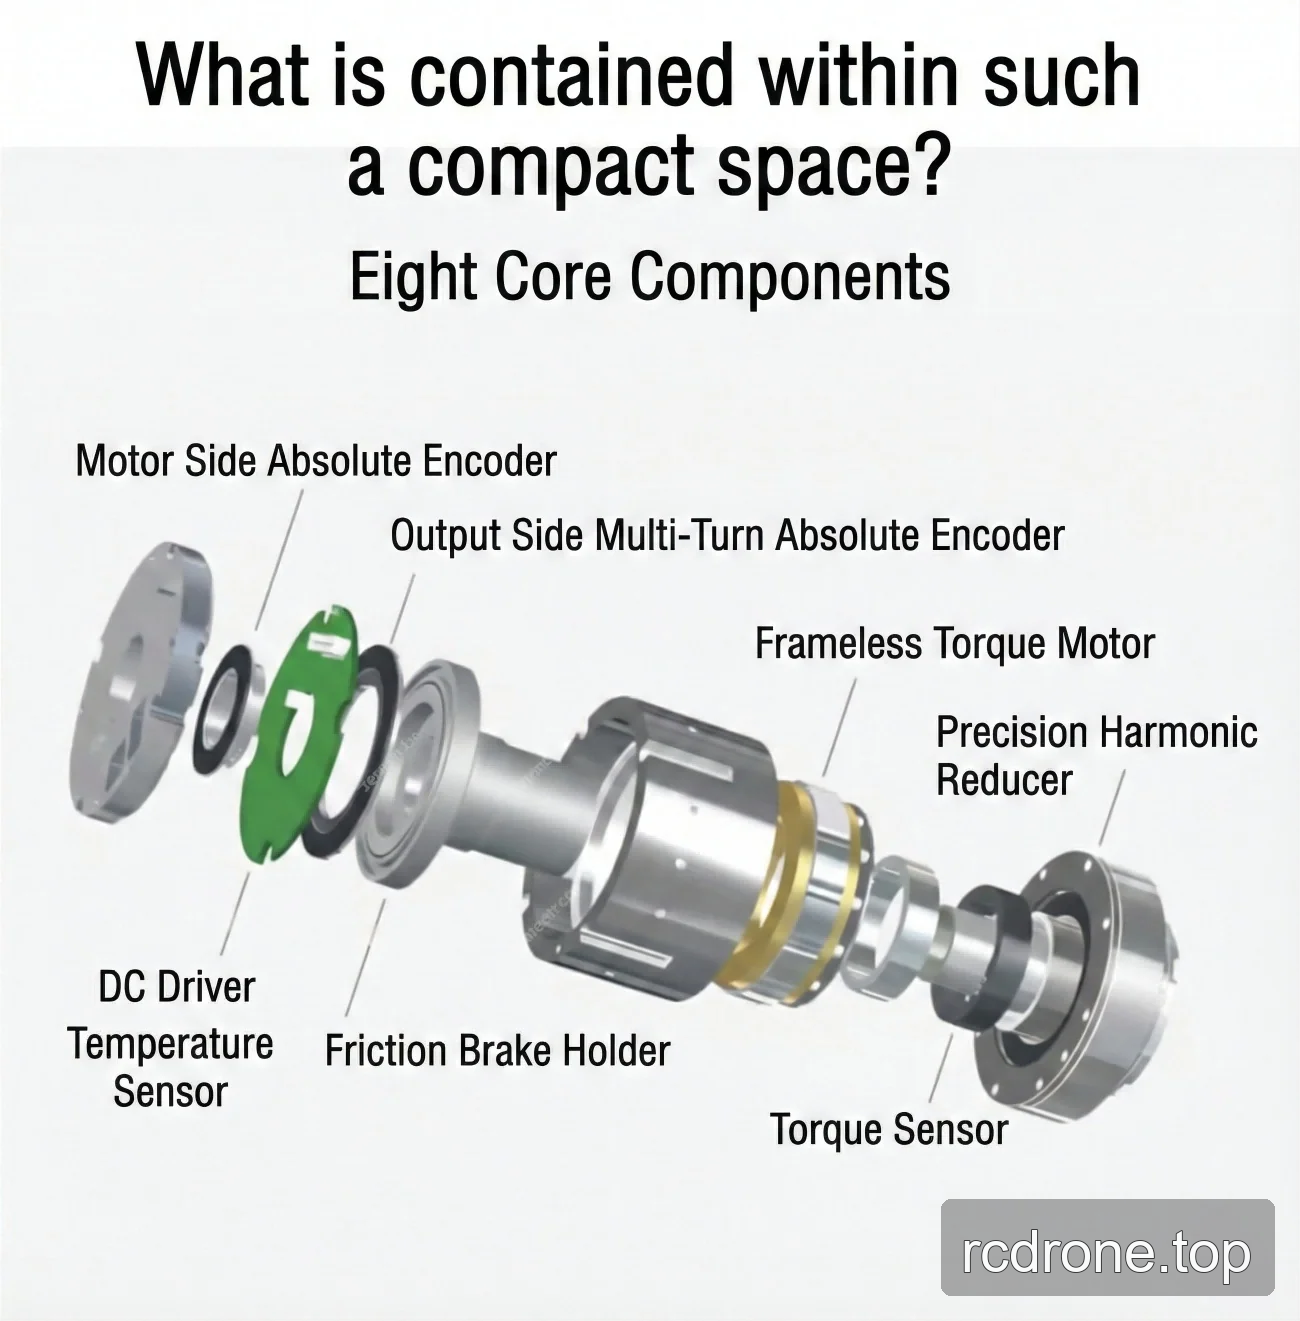
طراحی یکپارچه ربات-مفصل آن به منظور سادهسازی مونتاژ ربات با کاهش نیاز به انتخاب، طراحی، خرید و مونتاژ اجزای مکانیکی و الکترونیکی جداگانه متعدد است.
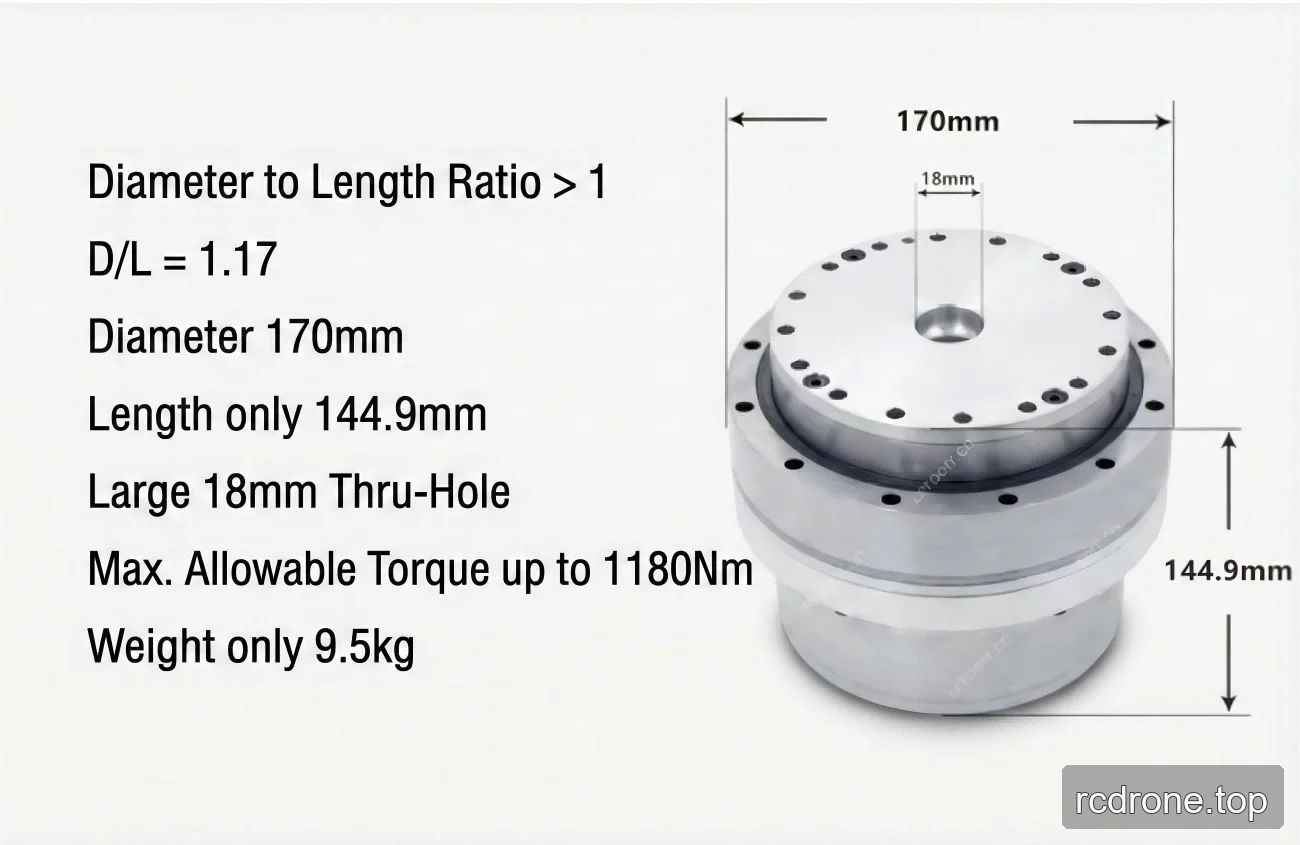
مشخصات منتشر شده خانواده شامل یک موتور, با ورودی 48 ولت (±10%)، قطر خارجی 170 × 144.9 میلیمتر × طول، یک سوراخ 18 میلیمتری و وزن 9.29 کیلوگرم است. نسبت قطر به طول منتشر شده بیشتر از 1 است (D/L = 1.17).
ویژگیها
- نسخههای CANopen و EtherCAT قابل انتخاب هستند.
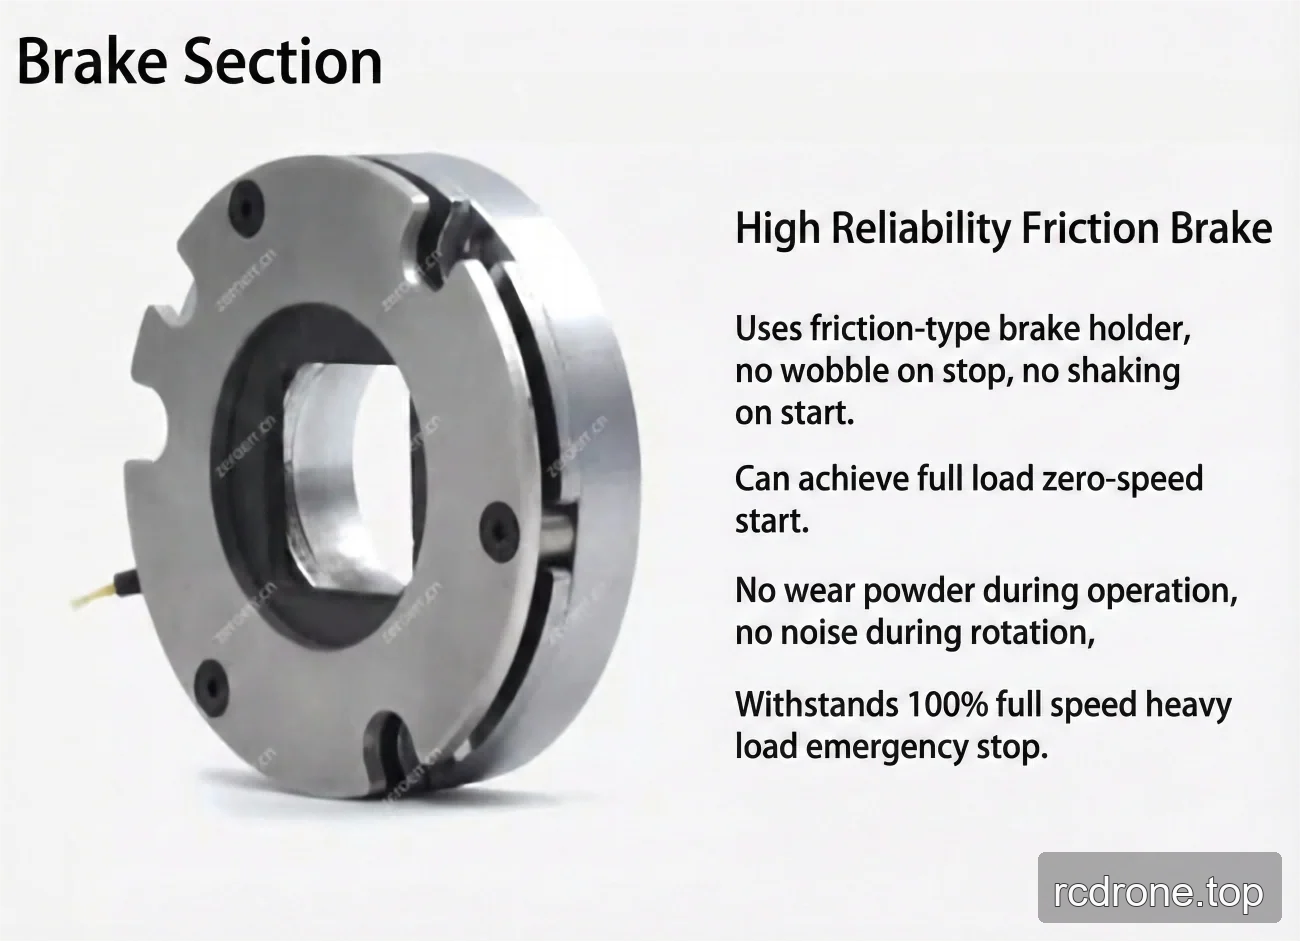
- نسخههای با ترمز و بدون ترمز قابل انتخاب هستند؛ مدل ترمز منتشر شده یک ترمز اصطکاکی است.
- انتخابهای چند دور و گشتاور در ترکیبهای فهرست شده موجود است.
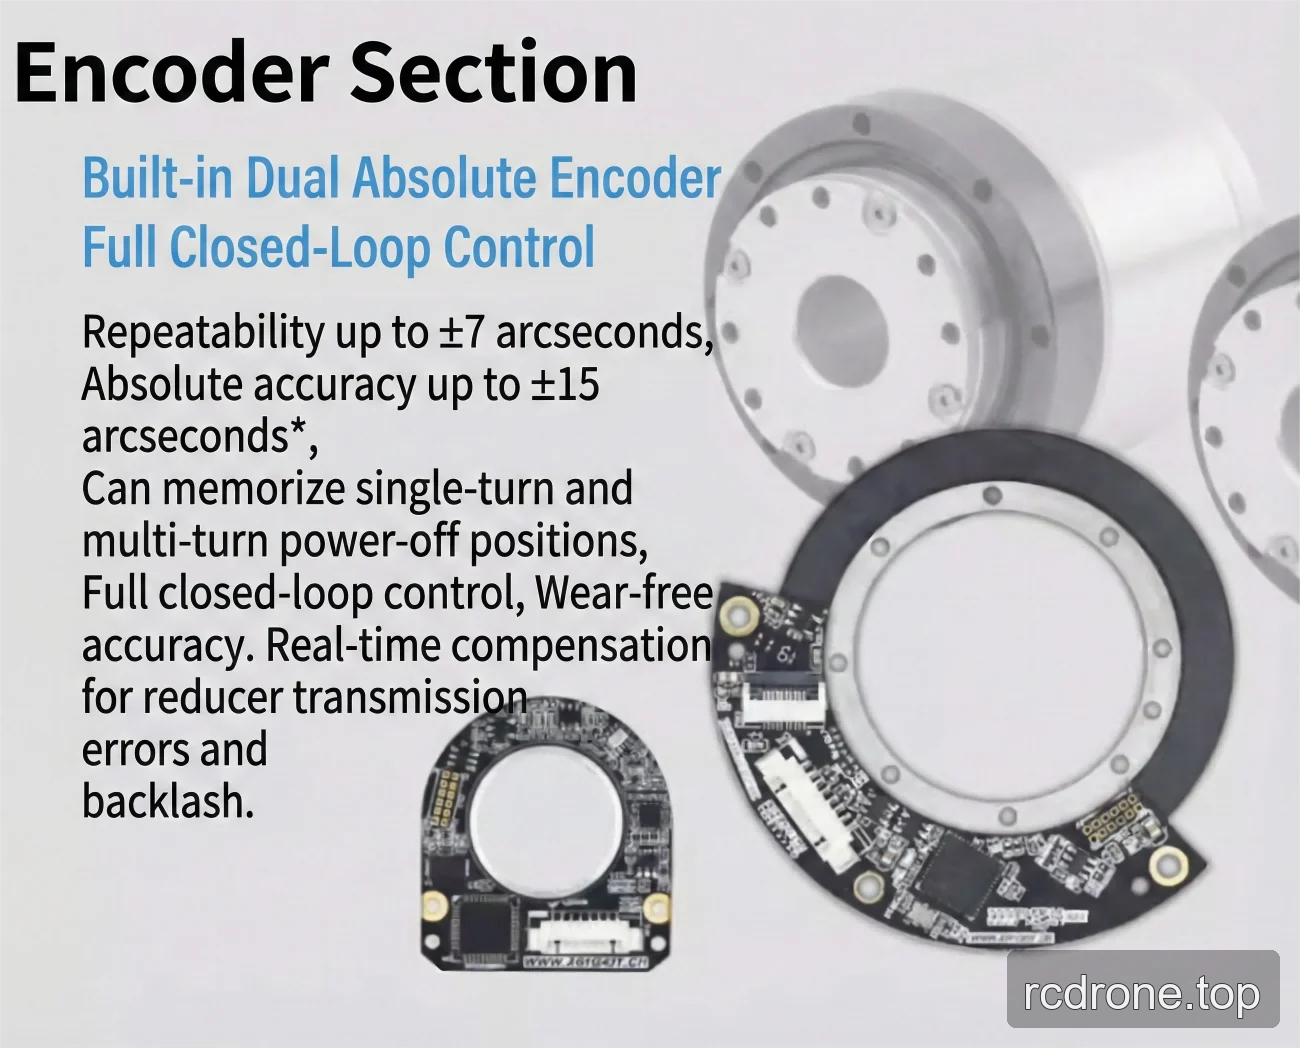
- دقت خروجی انکودر منتشر شده: ۱۹ بیت.
- گزینههای تکرارپذیری/دقت انکودر منتشر شده: ±۷/±۱۵ ثانیه قوسی یا ±۱۰/±۲۵ ثانیه قوسی.
مشخصات
مقادیر وابسته به نسبت کاهش
| پارامتر | 50 (نوتیشن منبع: 40-50) | 80 (نوتیشن منبع: 40-80) | 100 (نوتیشن منبع: 40-100) | 120 (نوتیشن منبع: 40-120) | 160 (نوتیشن منبع: 40-160) |
|---|---|---|---|---|---|
| گشتاور اوج برای شروع و توقف (Nm) | 402 | 519 | 568 | 617 | 647 |
| مقدار حداکثر مجاز در گشتاور بار متوسط (Nm) | 196 | 284 | 372 | 451 | 451 |
| گشتاور نامی (Nm) | 137 | 206 | 265 | 294 | 294 |
| گشتاور لحظهای حداکثر مجاز (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| حداکثر سرعت چرخشی خروجی (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
پارامترهای منتشر شده معمولی
| مدل | eRob170HXXI |
|---|---|
| قدرت موتور | 1000 W |
| ولتاژ ورودی قدرت | 48 V (±10%) |
| اینرسی خروجی دنده موجی | 6679752 g-mm² |
| جرم خروجی دنده موجی | 2.02 kg |
| قطر خارجی × طول | 170 × 144.9 mm |
| نسبت قطر به طول | بیشتر از 1; D/L = 1.17 |
| سوراخ عبوری / ID | 18 میلیمتر |
| اینرسی ورودی دنده موج کششی | 1517148 گرم-میلیمتر² |
| جرم ورودی دنده موج کششی | 1.66 کیلوگرم |
| وزن | 9.29 کیلوگرم |
| پارامترهای عمومی | IP گرید: IP54*؛ مدل ترمز: ترمز اصطکاکی. |
| دستگاه اختیاری | نوع ارتباط: EtherCAT / CANopen / Modbus؛ دقت خروجی انکودر: 19 بیت؛ تکرارپذیری/دقت: ±7/±15 ثانیه قوسی یا ±10/±25 ثانیه قوسی. |
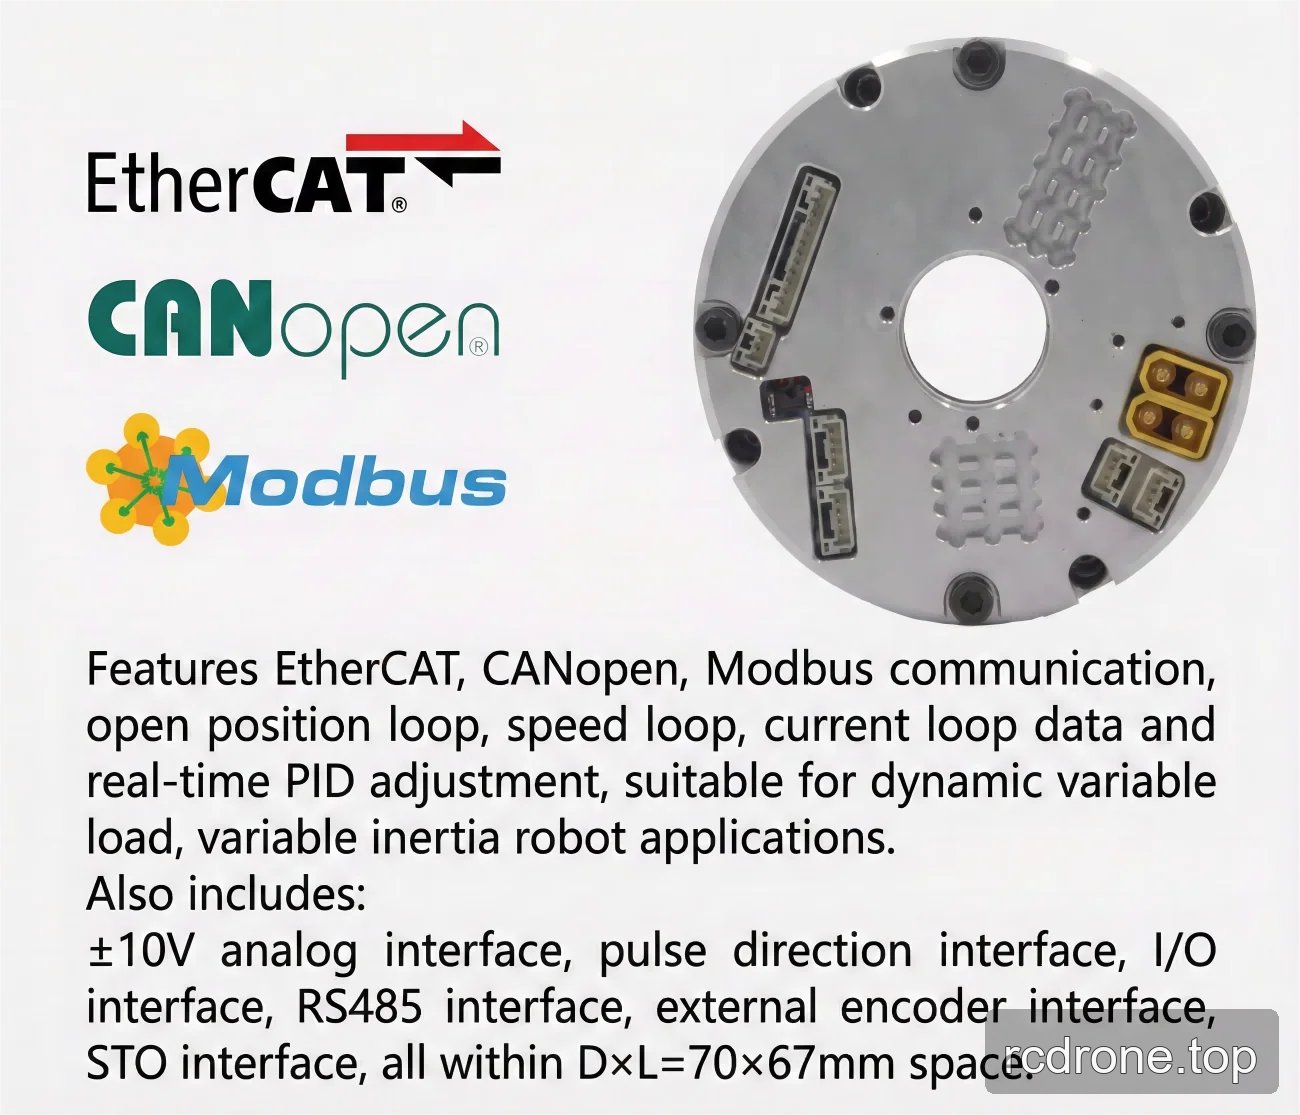
| نسخه EtherCAT عملگر چرخشی | رابط اختیاری: RS485، پالس/DIR، I/O، ±10 ولت آنالوگ، و STO. |
| نسخه CANopen عملگر چرخشی | رابط اختیاری: RS485، پالس/DIR، I/O، ±10 V آنالوگ و STO. |
گزینههای پیکربندی
- نسخه: eRob 170 I (CANopen با ترمز)، eRob 170 I (CANopen بدون ترمز)، eRob 170 I (EtherCAT با ترمز) یا eRob 170 I (EtherCAT بدون ترمز).
- نسبت کاهش: 50، 80، 100، 120 یا 160.
- چند دور و گشتاور: بدون چند دور و بدون گشتاور؛ بدون چند دور و با گشتاور؛ با چند دور و بدون گشتاور؛ یا با چند دور و با گشتاور.
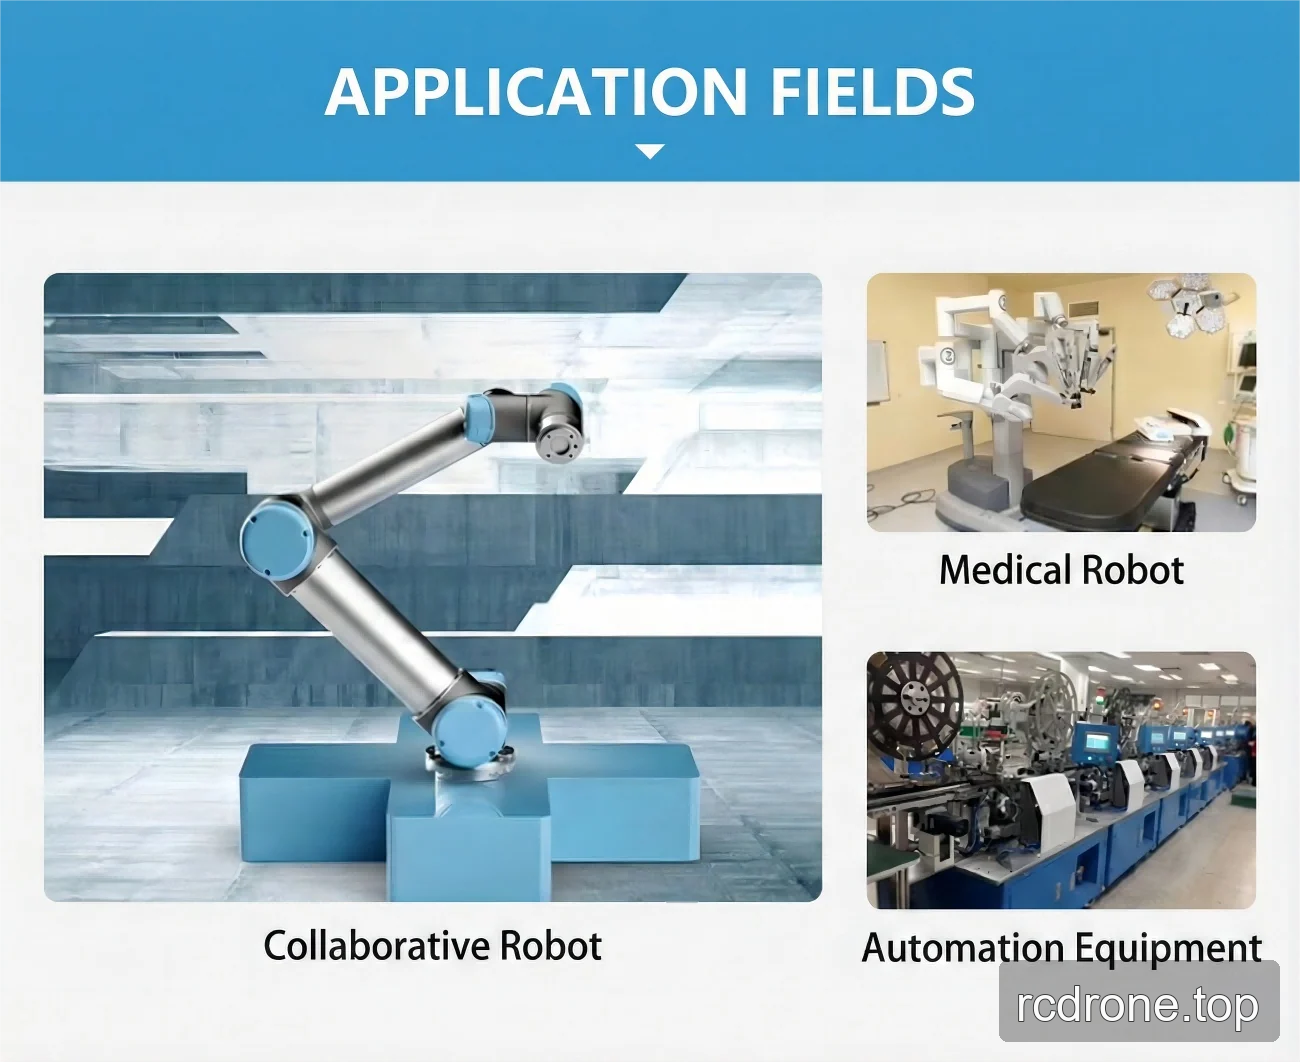
کاربردها
- رباتهای انساننما
- بازوهای رباتیک
- اکسوسکلتونها
- رباتهای چهارپا
- وسایل نقلیه AGV
- رباتهای ARU
دانلودها
دانلودها & منابع
- مدل سهبعدی EROB170I I Series EtherCAT — فایل ZIP
- مدل سهبعدی EROB170I I Series EtherCAT — فایل ZIP
- مدل سهبعدی EROB110I I Series EtherCAT — فایل STEP — فایل ZIP
- مدل سهبعدی EROB170I I Series CANopen — فایل STEP — فایل ZIP
- نقشه نصب EROB170I I Series EtherCAT — نقشه نصب (PDF)
- نقشه نصب EROB170I I Series CANopen — نقشه نصب (PDF)
جزئیات بصری
ویدیو محصول
نمایش محصولات
ابعاد و ساخت
ویژگیها و طراحی
رابطها و اتصالات
نمونههای کاربردی