


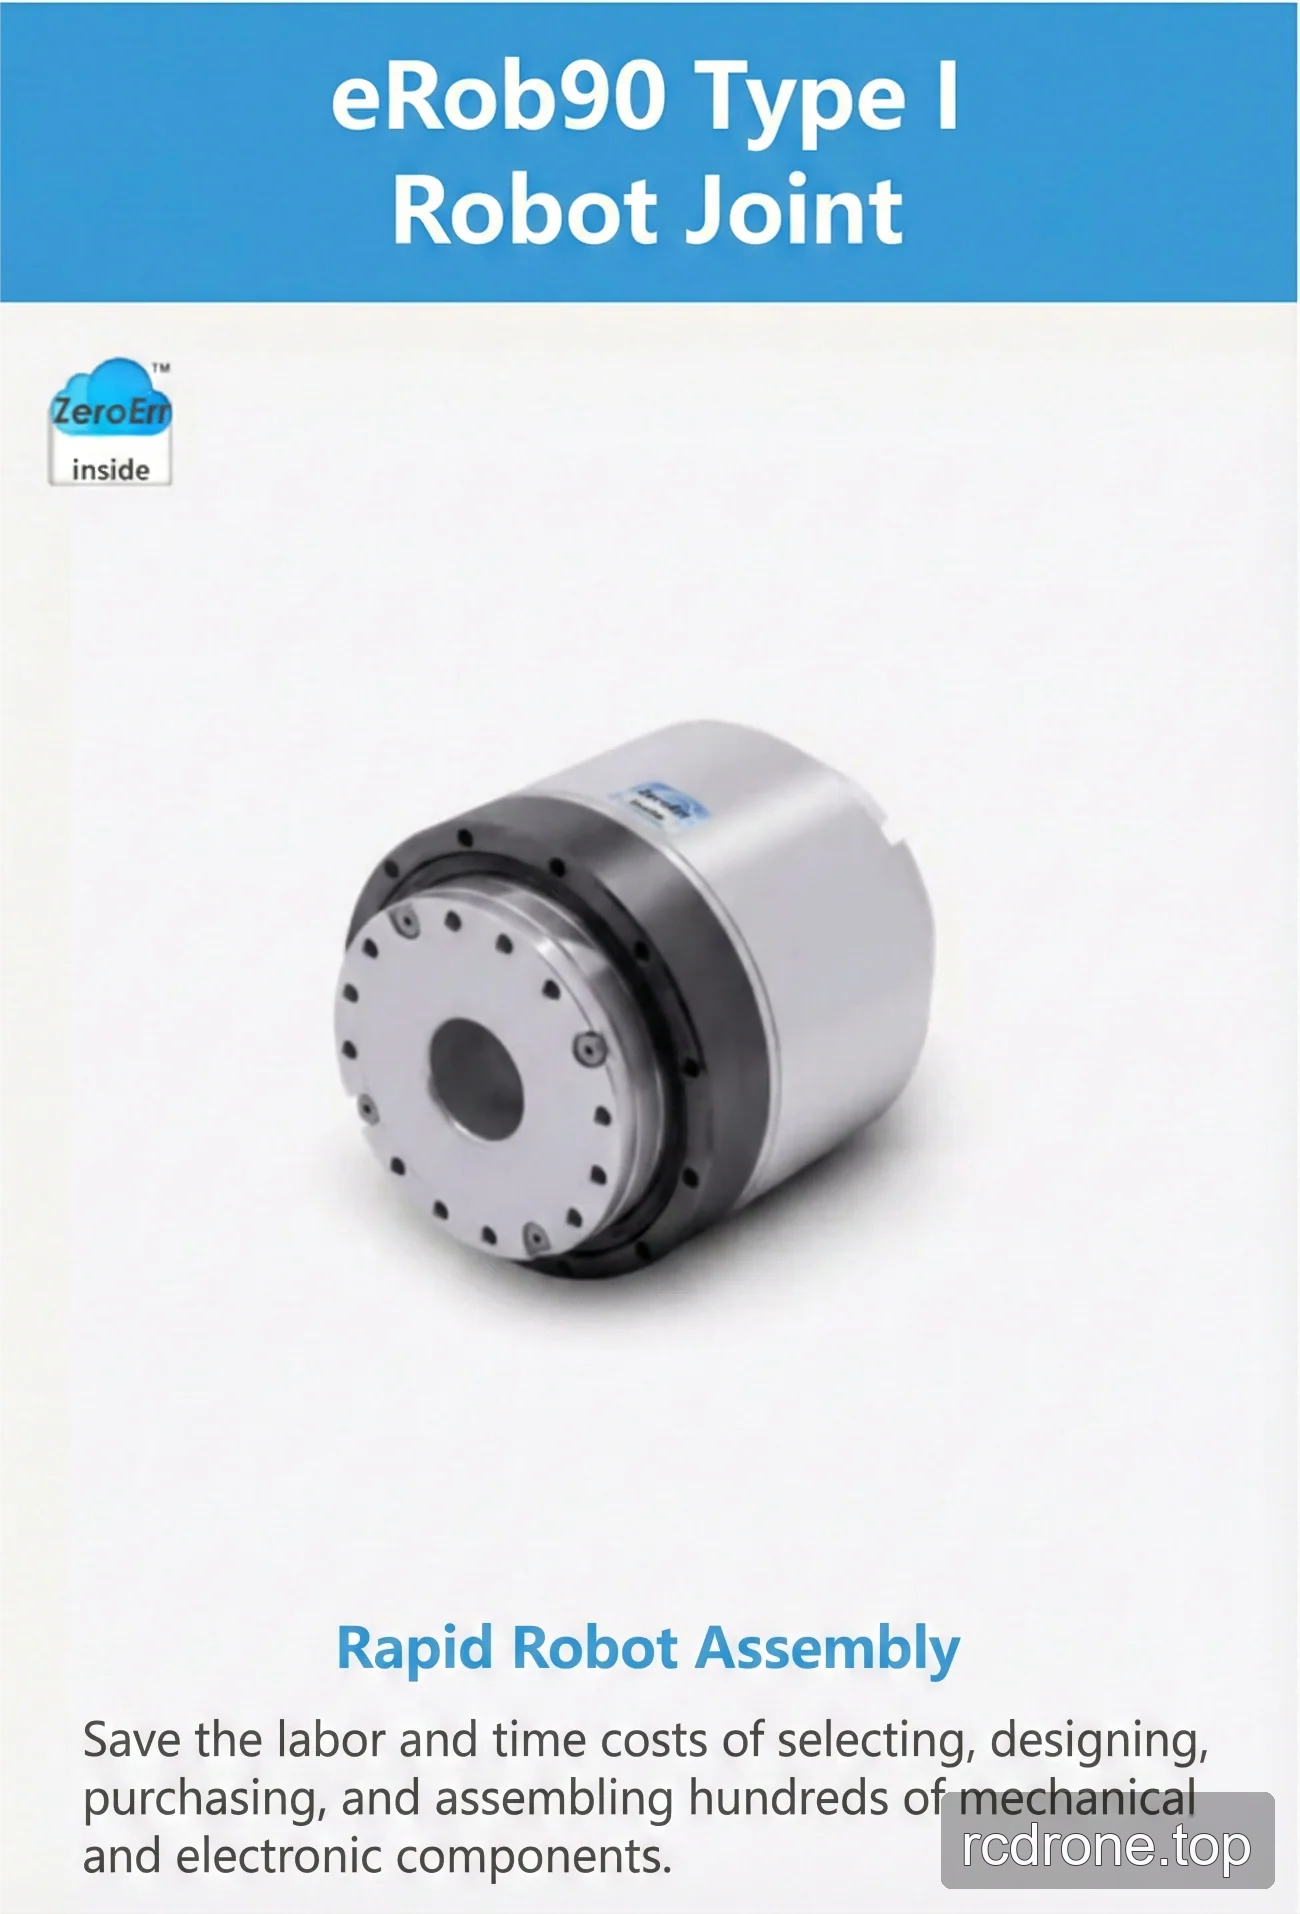
موتور مفصل ربات ZeroErr eRob 90 I، با پشتیبانی EtherCAT/CANopen، نسبت کاهش ۵۰ تا ۱۲۰
موتور مفصل ربات ZeroErr eRob 90 I، با پشتیبانی EtherCAT/CANopen، نسبت کاهش ۵۰ تا ۱۲۰
ZeroErr
قیمت عادی
$2,025.00 USD
قیمت عادی
قیمت فروش
$2,025.00 USD
قیمت واحد
مطابق
Taxes included.
حمل و نقل هنگام تسویه حساب محاسبه می شود.
در دسترس بودن پیکاپ بارگیری نشد


بررسی
موتور مفصل ربات ZeroErr eRob 90 I موتور در نسخههای CANopen و EtherCAT، با یا بدون ترمز، برای پیکربندیهای مفصل ربات و مونتاژ سریع ربات ارائه میشود.
ویژگیها و پیکربندی
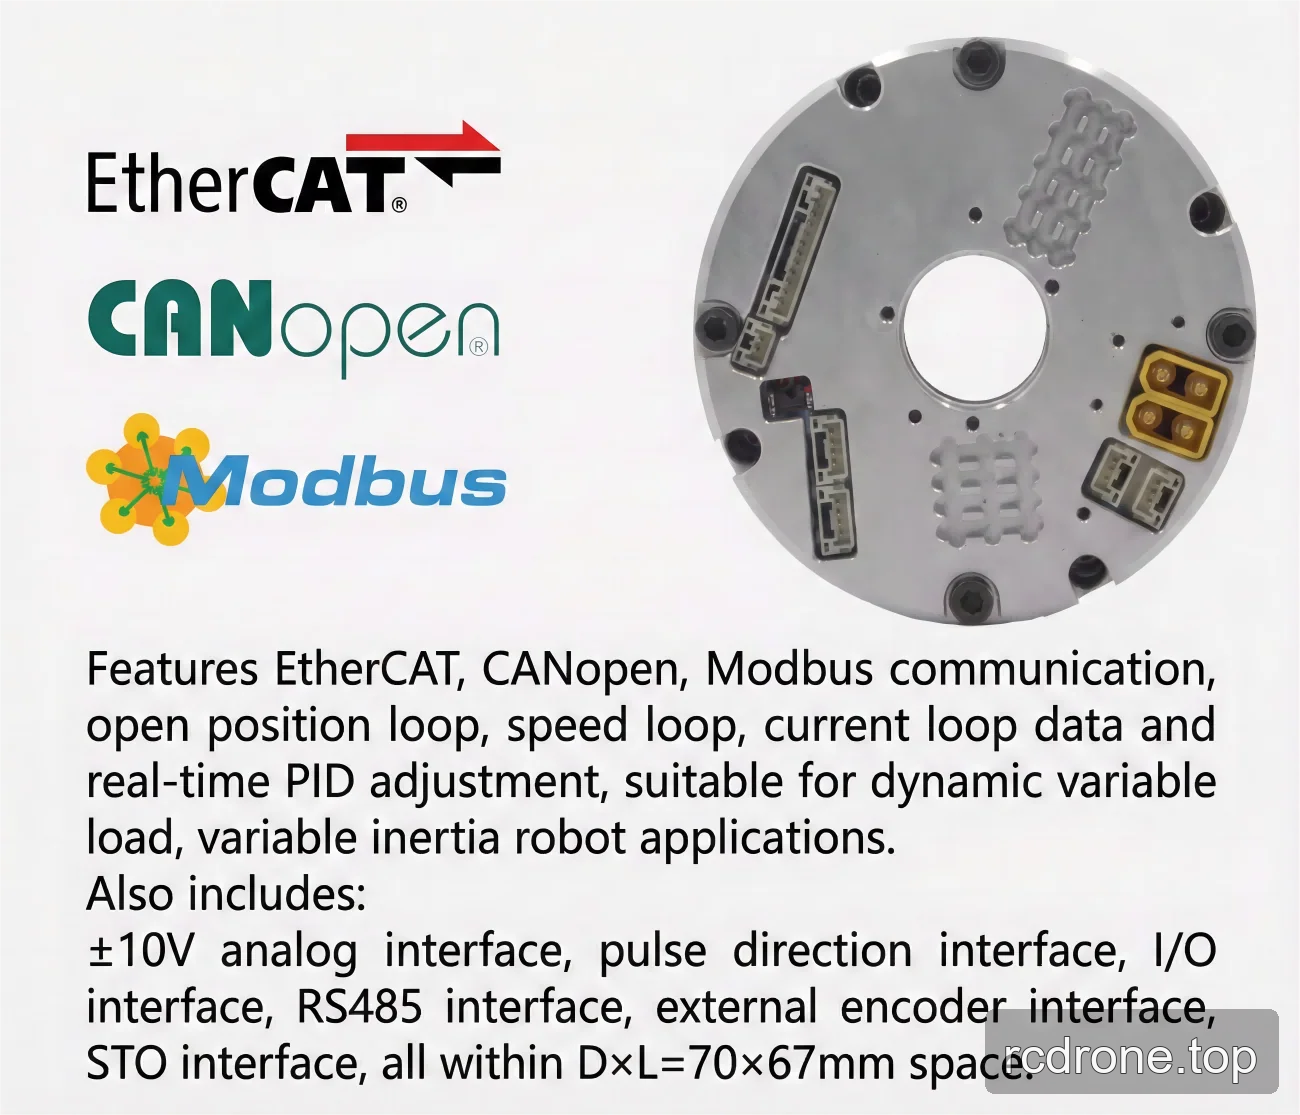
- نسخههای ارتباطی: CANopen یا EtherCAT.
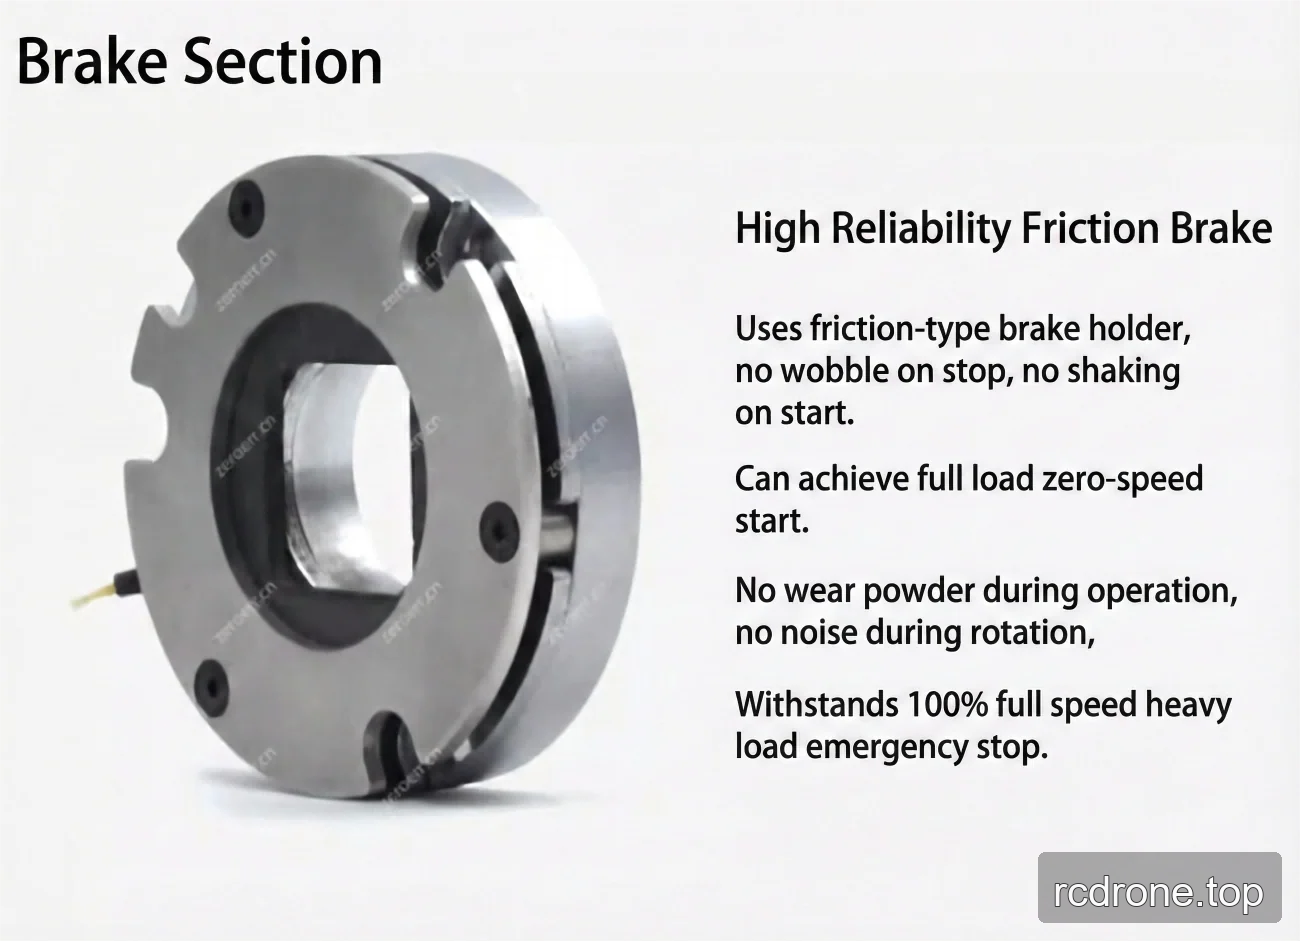
- پیکربندیهای ترمز: با ترمز یا بدون ترمز. مدل ترمز ذکر شده یک ترمز اصطکاکی است.
- انتخابهای نسبت کاهش: 50، 80، 100 و 120.
- انتخابهای چند دور و گشتاور: بدون چند دور و بدون گشتاور؛ بدون چند دور و با گشتاور؛ با چند دور و بدون گشتاور؛ با چند دور و با گشتاور.
- ولتاژ ورودی قدرت مشخص شده: 48 ولت (±10%).
- قطر توخالی مشخص شده: 18 میلیمتر.
- روشهای نصب مشخص شده: مشابه، سازگار.
مشخصات
نسبت دنده موج کششی
| نسبت دنده موج کششی | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| گشتاور اوج برای شروع و توقف (Nm) | 73 | 96 | 107 | 113 |
| حداکثر مقدار مجاز در گشتاور بار متوسط (Nm) | 44 | 61 | 64 | 64 |
| گشتاور نامی (Nm) | 33 | 44 | 52 | 52 |
| حداکثر گشتاور لحظهای مجاز (Nm) | 127 | 165 | 191 | 191 |
| حداکثر سرعت چرخشی خروجی (RPM) | 60 | 37.5 | 30 | 25 |
| ولتاژ ورودی قدرت (V) | 48 V (±10%) | |||
| قطر حفره توخالی | 18 mm | |||
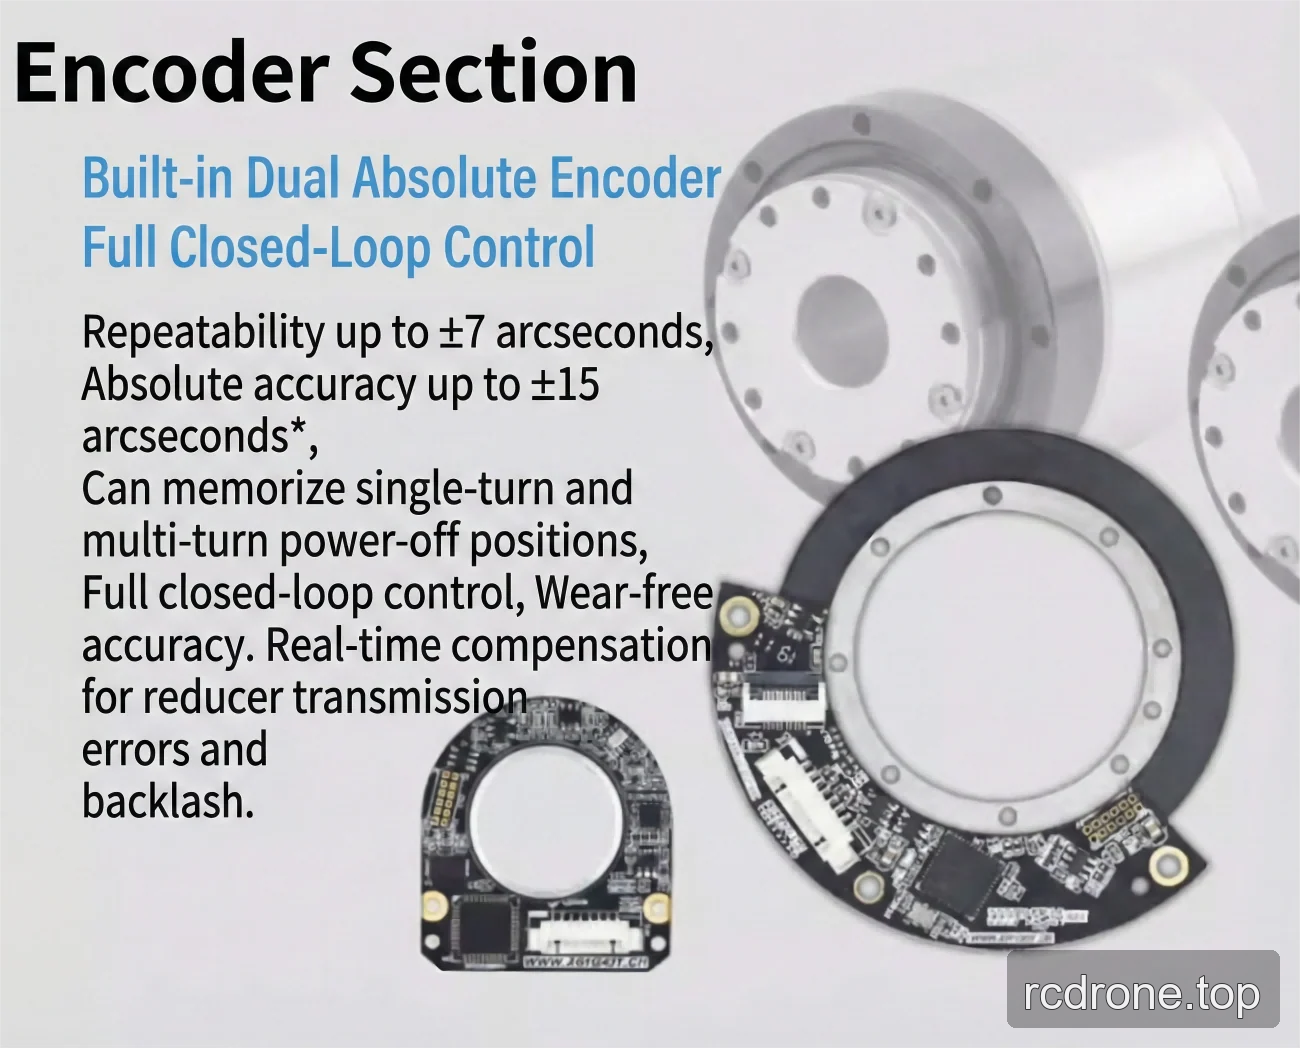
| دقت | تکرارپذیری/دقت مطلق: ±7/±15 ثانیه قوس یا ±10/±25 ثانیه قوس* | |||
| رابط الکتریکی | پروتکل ارتباطی: EtherCAT/CANopen/Modbus; دقت انکودر سمت خروجی: 19/20 بیت | |||
| روشهای نصب | یکسان، سازگار | |||
مقایسه V3/V6
| نسخه | V3 | V6 |
|---|---|---|
| قدرت موتور (W) | 300 | 314 |
| اینرسی سمت خروجی SWG (g-mm2) | 297466 | 273391 |
| جرم سمت خروجی SWG (kg) | 0.36 | 0.321 |
| اینرسی سمت ورودی SWG (g·mm²)، بدون ترمز | 139067 | 95791 |
| جرم سمت ورودی SWG (kg)، بدون ترمز | 0.41 | 0.257 |
| OD × طول (mm)، بدون ترمز | Φ90 × 98.9 | Φ90 × 75.9 |
| جرم کل (kg)، بدون ترمز | 1.75 | 1.506 |
| اینرسی سمت ورودی SWG (g·mm²)، با ترمز | 147025 | 110213 |
| جرم سمت ورودی SWG (kg)، با ترمز | 0.43 | 0.292 |
| OD × طول (mm)، با ترمز | Φ90 × 98.9 | Φ90 × 75.9 |
| کل جرم (کیلوگرم)، با ترمز | 1.87 | 1.639 |
| نسبت قطر به طول | D/L = 0.91 (کمتر از 1) | — |
| پارامترهای عمومی | ID: 18 میلیمتر; درجه حفاظت: IP54*; مدل ترمز: ترمز اصطکاکی | |
| دستگاه اختیاری | نوع ارتباط: EtherCAT/CANopen/Modbus; دقت خروجی انکودر: 19 بیت; تکرارپذیری/دقت: ±7/±15 ثانیه قوسی یا ±10/±25 ثانیه قوسی. | |
کاربردها
- رباتهای انساننما
- بازوهای رباتیک
- اسکلتهای خارجی
- رباتهای چهارپا
- وسایل نقلیه AGV
- رباتهای ARU
- رباتهای همکاریکننده
- رباتهای پزشکی
- تجهیزات اتوماسیون
دانلودها
دانلودها & منابع
- نقشه نصب EROB70F I Series CANopen EROB90I — (PDF)
- مدل 3D EROB90I I Series EtherCAT — (STEP)
- مدل 3D EROB90I I Series CANopen — (STEP)
- نقشه نصب EROB90I I Series EtherCAT — (PDF)
- نقشه نصب EROB90I I Series CANopen — (PDF)
جزئیات بصری
ویدیو محصول
نمایش محصولات
ابعاد و ساخت

ویژگیها و طراحی

رابطها و اتصالات
نمونههای کاربردی
