


Moteur à engrenages planétaires DC 24GP-370 avec encodeur, 12V/24V
Moteur à engrenages planétaires DC 24GP-370 avec encodeur, 12V/24V
Jiali Motor
Impossible de charger la disponibilité du service de retrait


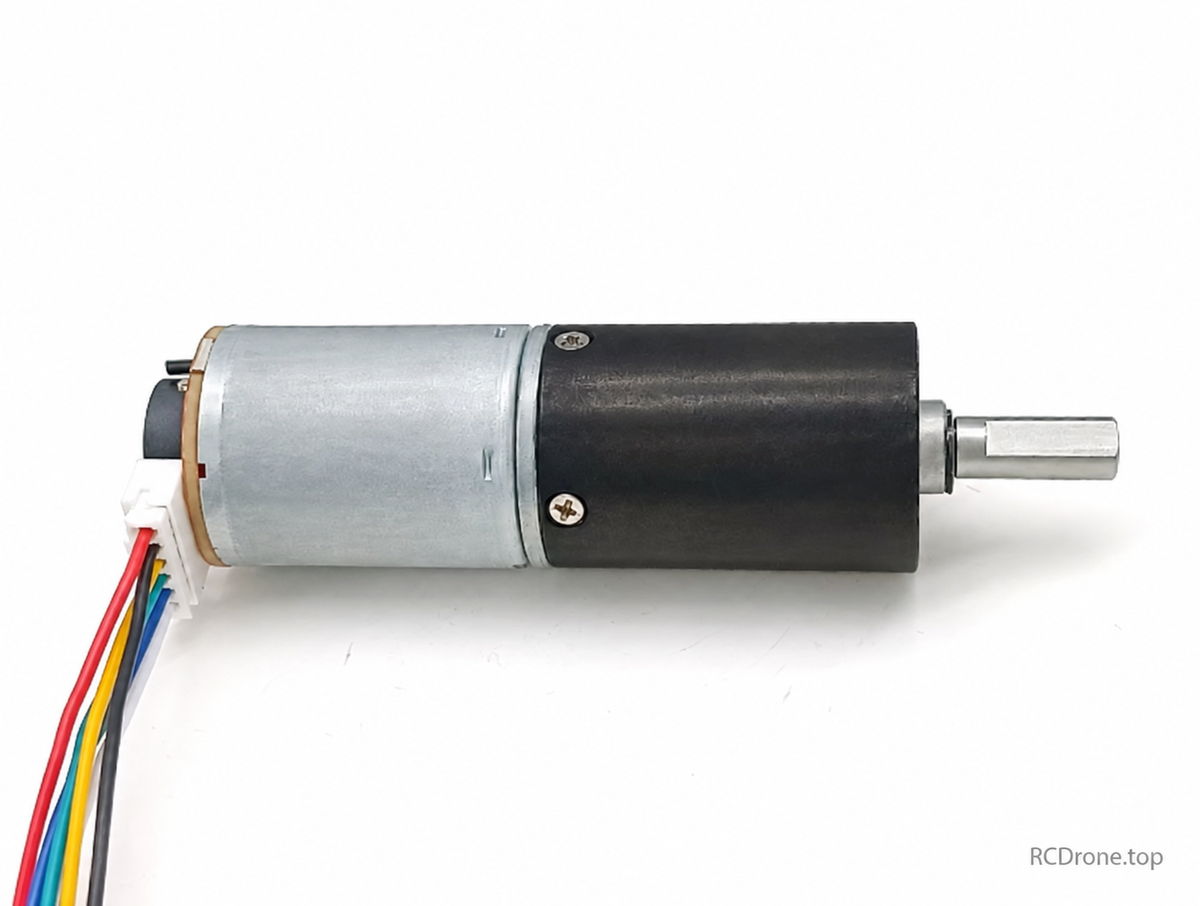
24GP-370 moteur à courant continu à planétaire
24GP-370 moteur à courant continu à planétaire avec un encodeur Hall magnétique A/B. Il s'agit d'une version équipée d'encodeur séparé.
Choisissez votre configuration
Sélectionnez la tension DC nominale et la vitesse de sortie à vide, le diamètre de l'arbre lorsque proposé, et le package d'accessoires. La vitesse réelle diminue sous charge. Les accessoires ne sont inclus que lorsqu'ils sont nommés dans le package sélectionné.
Spécifications
- 12V ou 24V DC selon la variante sélectionnée ; 9–1200RPM de sortie.
- Diamètre du corps d'environ 24mm ; section moteur 31mm plus 8.7mm d'extension d'encodeur.
- L'arbre illustré de 6mm projette 16mm avec un plat de 12mm et 5.5mm de large. Le tableau d'aperçu indique également 15mm ; confirmez l'arbre sélectionné si l'ajustement est critique. Le dessin alternatif de 4mm n'est pas une option de vente.
- Quatre trous de montage M2.5, 4mm de profondeur, sur un cercle de pas de 19mm ; bossage de positionnement de 9mm ; câble d'environ 150mm.
- Poids moteur complet approximatif 150g.
Données de performance du fournisseur
| RPM de sortie à vide | Couple 12V (kgf.cm) | Couple 24V (kgf.cm) | Rapport de réduction | Boîte de vitesses L (mm) | RPM chargé |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
Le fournisseur réutilise le tableau de performance 24GP-370, y compris les données de référence 6V et les poids pour le moteur standard.Utilisez le poids de l'aperçu de l'encodeur d'environ 150g pour cette version. L'aperçu a un texte de tension/ratio incohérent ; les options disponibles sont 12V/24V et les ratios dans le tableau ci-dessus.
Encodeur Hall A/B
Encodeur Hall magnétique incrémental à deux canaux, 11 impulsions par révolution de moteur par canal avant réduction. La source liste 22 pôles magnétiques (11 paires de pôles), réponse de 100kHz, résistances de tirage intégrées et un connecteur PH2.0. L'alimentation de l'encodeur est de 3.3–5V DC, séparée de l'alimentation du moteur.
| Fil | Fonction |
|---|---|
| Rouge | Fil d'alimentation du moteur + |
| Blanc | Fil d'alimentation du moteur − |
| Noir | Terre de l'encodeur |
| Bleu | Alimentation de l'encodeur +3.3–5V |
| Vert | Canal de signal de l'encodeur |
| Jaune | Canal de signal de l'encodeur |
Inversez uniquement les fils du moteur rouge/blanc pour changer la rotation. Ne jamais échanger la polarité de l'alimentation de l'encodeur ou appliquer 12V/24V à l'alimentation ou aux signaux de l'encodeur. Pour un bord d'un canal, RPM de sortie de la boîte de vitesses = 60 × fréquence d'impulsions (Hz) / (11 × rapport de réduction). Les conventions de comptage quadrature peuvent utiliser un multiplicateur de comptage différent.
Notes des données du fournisseur
Les dimensions et les poids sont approximatifs. Les figures de puissance, de courant, de bruit, de température et de service continu sont listées par le fournisseur ; les conditions de mesure ne sont pas entièrement spécifiées. Lorsque la puissance et le courant ne sont pas d'accord, confirmez la demande d'alimentation réelle plutôt que de supposer que la puissance en watts indiquée est la puissance d'entrée électrique vérifiée. Le couple de blocage est une limite, pas une cote de fonctionnement continue. Aucune cote d'étanchéité n'est fournie.
Contenu du paquet
Un moteur dans la configuration sélectionnée, plus uniquement les accessoires nommés dans l'option de paquet. L'alimentation et le contrôleur de vitesse ne sont pas inclus avec Moteur uniquement. Le type de prise et les spécifications complètes du contrôleur ne sont pas spécifiés.
Détails
Moteur à courant continu à réduction planétaire

Caractéristiques du moteur

Construction du moteur

Spécifications

Dimensions

Encodeur Hall A/B

Spécifications de l'encodeur et câblage

Données de performance

Dimensions du support optionnel

Sélection de couple
