


Hiwonder ArmPi Ultra ROS2 Bras Robot avec options Raspberry Pi5
Hiwonder ArmPi Ultra ROS2 Bras Robot avec options Raspberry Pi5
Hiwonder
Impossible de charger la disponibilité du ramassage


Aperçu
Le Hiwonder ArmPi Ultra est un bras robot de bureau programmable pour l'éducation ROS2, le suivi guidé par vision, la préhension et le tri. Ses six servos à bus intelligents et sa structure en métal soutiennent les expériences de manipulation, tandis que le Raspberry Pi5 et le STM32 divisent le traitement de haut niveau et le contrôle des servos. Choisissez la caméra et le matériel vocal spécifiques au kit, puis sélectionnez une version avec ou sans Raspberry Pi5. La perception 3D nécessite la configuration de la caméra de profondeur.
Caractéristiques
- Structure en alliage d'aluminium entièrement métallique avec finition anodisée et base supportée par des roulements.
- Six servos à bus intelligents avec des rôles de contrôle séparés pour Raspberry Pi et STM32.
- Contrôle via application, logiciel PC, Python et sujet/node ROS.
- Kinématique inverse, modélisation DH, simulation et tâches de vision programmables.
- Matériel de vision monoculaire/de profondeur et d'interaction vocale avancée dépendant du kit.
Fonctions de logiciel et de manipulation
tutoriels complets
conçus pour inspirer et soutenir vos projets créatifs alimentés par l'IA.
Vision de profondeur, saisie flexible de scènes 3D
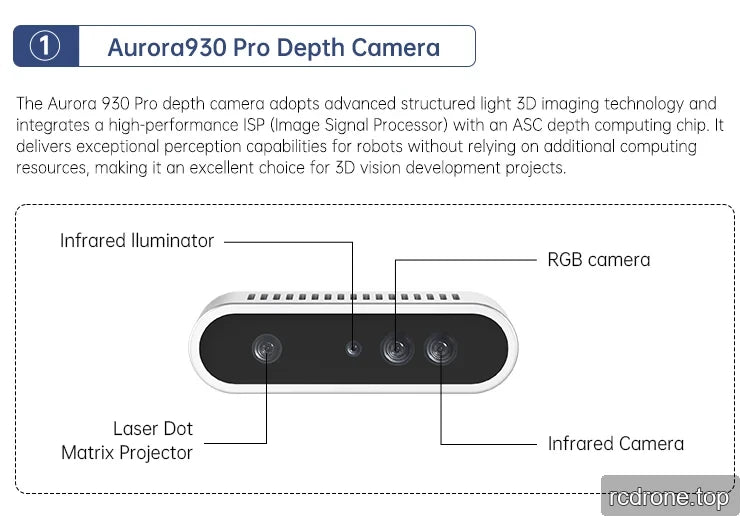
Les configurations de caméra de profondeur prennent en charge la reconnaissance et le suivi des cibles, la détection par fusion RGB+D et la saisie d'objets dans des scènes 3D.
Structure entièrement métallique, base à roulement
Le corps du bras robot adopte une structure entièrement métallique, et la surface anodisée le rend exquis et beau. La base utilise des roulements de qualité industrielle pour répondre aux projets de saisie à forte demande.
Servo intelligent à bus
Le corps du bras robotique ArmPi Ultra est équipé de 6 servos à bus intelligents à couple élevé, permettant au bras robotique de saisir des objets lourds et de fonctionner en douceur.
WonderEcho Pro Boîte vocale AI
Le Kit Avancé comprend une boîte vocale AI WonderEcho Pro qui offre une excellente réduction du bruit et une capture audio claire.Il prend en charge des fonctionnalités avancées telles que la reconnaissance vocale, la diffusion vocale et le contrôle vocal.
Conception à double contrôleur pour une collaboration efficace
ArmPi Ultra combine la puissance du Raspberry Pi 5 avec un contrôleur STM32 pour offrir des performances plus intelligentes, plus rapides et plus fluides. Le Raspberry Pi 5 s'occupe de la vision et de la prise de décision, tandis que le STM32 assure un contrôle précis des servos et un traitement des données. En travaillant ensemble, ils rendent le robot plus réactif et capable que jamais.
Liste des fonctions
Applications d'IA incarnée pilotées par un grand modèle d'IA
ArmPi Ultra intègre un modèle d'IA multimodal pour la perception cross-modale, permettant une interaction fluide entre le texte, la voix et l'image, offrant des expériences utilisateur plus riches et plus créatives.
Contrôle vocal
Propulsé par ChatGPT, ArmPi Ultra peut comprendre les commandes vocales et effectuer les actions correspondantes, offrant une expérience d'interaction vocale naturelle et intuitive.
Tri des couleurs
Avec l'intégration de ChatGPT et de la vision AI, ArmPi Ultra ne se contente pas de répondre aux commandes vocales, mais détecte également avec précision les couleurs des objets dans son champ de vision et les trie automatiquement.
Tri des déchets
Construit avec le modèle d'apprentissage profond YOLO, ArmPi Ultra peut reconnaître différents types d'objets dans son environnement. Avec l'intégration de ChatGPT, il interprète les commandes des utilisateurs et exécute des tâches telles que le tri intelligent des déchets.
Tri d'objets 3D
Équipé d'une caméra de profondeur 3D, ArmPi Ultra détecte des objets de différentes formes dans son champ de vision. Combiné avec ChatGPT, il comprend les instructions des utilisateurs et effectue les actions de tri requises.
Applications d'intelligence incarnée AI
Propulsé par du matériel haute performance et un modèle large multimodal, ArmPi Ultra peut percevoir et comprendre l'environnement, planifier des actions et exécuter des tâches avec flexibilité.Il permet une collaboration avancée entre l'homme et le robot et une gestion intelligente des tâches, offrant une expérience interactive plus naturelle et efficace.
Détection en temps réel
Propulsé par ChatGPT, ArmPi Ultra comprend les commandes des utilisateurs et analyse les scènes en temps réel. Il fournit un retour instantané sur le contenu des images et les caractéristiques des objets à la fois par texte et par voix.
Suivi de vision
En combinant ChatGPT avec le modèle visuel large d'OpenRouter, ArmPi Ultra interprète les commandes des utilisateurs pour identifier et localiser des objets. Grâce à des algorithmes de cinématique inverse, il atteint un suivi de cible précis et réactif.
Transport intelligent
Avec le soutien du modèle large Vision AI, ArmPi Ultra identifie les objets cibles et récupère leurs données de position. Combiné avec ChatGPT, il interprète les commandes des utilisateurs pour transporter des objets vers des emplacements désignés.
Assistant Domestique Intelligent
Propulsé par un modèle large multimodal, ArmPi Ultra reconnaît et analyse les objets dans son environnement. Associé à ChatGPT, il comprend les instructions de l'utilisateur et fournit des réponses appropriées à la fois par la parole et par des actions.
Formation de Modèle d'Apprentissage Profond
Des modèles de détection d'objets personnalisés peuvent être formés et déployés en utilisant du matériel et des logiciels compatibles. L'accélération spécifique au matériel nécessite un environnement de déploiement compatible ; aucun GPU NVIDIA embarqué n'est inclus.
Tri des Déchets
Le kit de bras robotique ArmPi Ultra est équipé de blocs de motifs de déchets. En chargeant le modèle correspondant, ArmPi Ultra peut rapidement reconnaître différents déchets et les placer dans la zone de classification correspondante.
Tri des articles
En entraînant des modèles d'articles quotidiens et en générant des modèles correspondants, avec le soutien de caméras de profondeur cameras, ArmPi Ultra peut rapidement reconnaître et saisir les articles correspondants en obtenant les informations de profondeur des articles.
Simulation Gazebo
Le bras robotique ArmPi Ultra est développé en utilisant le cadre ROS et prend en charge la simulation GAZEBO. Le bras robotique est contrôlé et vérifié par algorithme dans un environnement virtuel, ce qui réduit les exigences pour l'environnement expérimental et améliore l'efficacité expérimentale.
Applications
Développez des exercices de tri de couleurs, de suivi de vision, de prise et de placement guidés par la profondeur et des expériences de manipulation simulées. Utilisez des kits équipés de profondeur pour des tâches spatiales 3D et du matériel avancé pour des activités de boîte vocale. Les services d'IA en réseau nécessitent des comptes compatibles, une connectivité et une configuration logicielle.
Ce qui est inclus
Un kit ArmPi Ultra sélectionné et ses accessoires spécifiques au kit. Le Starter utilise une caméra monoculaire ; le Standard inclut une vision en profondeur ; l'Avancé ajoute la boîte vocale WonderEcho Pro. Le Raspberry Pi5 est inclus uniquement lorsqu'il est explicitement sélectionné. Référez-vous au panneau d'emballage correspondant pour le contrôleur, les câbles, le matériel de montage et les accessoires d'apprentissage ; les ordinateurs de démonstration ne sont pas inclus.
FAQ
Chaque kit inclut-il une caméra de profondeur ?
Non. Le Starter utilise une caméra monoculaire ; le Standard et l'Avancé utilisent des caméras de profondeur.
Le Raspberry Pi5 est-il inclus ?
Seules les options nommant explicitement le Raspberry Pi5 incluent la configuration de mémoire sélectionnée.
Quel kit inclut la boîte vocale AI ?
Le kit Avancé inclut la boîte d'interaction vocale WonderEcho Pro.
Guide de configuration
| Kit | Configuration de la vision et de la voix |
|---|---|
| Kit de démarrage | Caméra monoculaire USB ; pas de caméra de profondeur 3D ni de boîte vocale WonderEcho Pro. |
| Kit standard | Caméra de profondeur pour perception 3D ; pas de boîte vocale WonderEcho Pro. |
| Kit avancé | Caméra de profondeur et boîte d'interaction vocale AI WonderEcho Pro. |
La sélection du Raspberry Pi5 est indépendante du kit : choisissez sans Raspberry Pi5, ou avec 2 Go, 4 Go, 8 Go ou 16 Go de mémoire. Une version sans Raspberry Pi nécessite un contrôleur compatible et une configuration logicielle fournie séparément. Les fonctions de vision 3D nécessitent la caméra de profondeur ; les fonctions de boîte vocale nécessitent le matériel du Kit avancé et les logiciels/services appropriés.
Spécifications techniques et références de configuration
| Spécifications de l'Aurora930 Pro | |||||
| Paramètre du module | Taille | 76,5 × 20,7 × 21,8 mm | Performance d'imagerie | Format de données de profondeur | Raw 16 bits |
| Ligne de base | 40 mm | Résolution de profondeur/Taux de trame | 640×400 @12fps (FOV : 74°×51°) | ||
| Interface | USB 2.0 Connecteur de wafer | Format de données RGB | NV12 | ||
| Précision de profondeur | ±8mm @1m | Résolution RGB / Taux de rafraîchissement | 640×400 @12fps (FOV: 74°×51°) | ||
| Distance de travail | 15–300 cm | Format de données IR | 8 bits brut | ||
| Température de fonctionnement | -10℃ à 55℃ | Résolution IR / Taux de rafraîchissement | 640×400 @12fps (FOV: 74°×51°) | ||
| Humidité de fonctionnement | 0% à 95% HR (sans condensation) | Capacités du firmware | Mise à jour du firmware | Prend en charge la mise à jour USB OTA | |
| Éclairement de fonctionnement | 3–80,000 Lux | Délai de démarrage à chaud | <300ms | ||
| Alimentation | 5V±10%, 1.5A | Compatibilité système | Compatibilité OS | Linux / ARMv8 / ROS / Windows | |
| Consommation d'énergie | Moyenne <1.6W | ||||
| Évaluation de la sécurité | Sécurité laser de classe 1 |
| Spécifications Aurora930 Pro | ||
| Paramètre du module | Taille | 76.5 × 20.7 × 21.8 mm |
| Base de référence | 40mm | |
| Interface | USB 2.0 Connecteur wafer | |
| Précision de profondeur | ±8mm @1m | |
| Distance de travail | 15–300 cm | |
| Température de fonctionnement | -10℃ à 55℃ | |
| Humidité de fonctionnement | 0% à 95% HR (sans condensation) | |
| Illuminance de fonctionnement | 3–80,000 Lux | |
| Alimentation | 5V±10%, 1.5A | |
| Consommation d'énergie | Moyenne <1.6W | |
| Évaluation de sécurité | Classe 1 Laser sécurité | |
| Performance d'imagerie | Format de données de profondeur | 16 bits brut |
| Résolution de profondeur/Taux de trame | 640×400 @12fps (FOV: 74°×51°) | |
| Format de données RGB | NV12 | |
| Résolution RGB /Taux de trame | 640×400 @12fps (FOV: 74°×51°) | |
| Format de données IR | 8 bits brut | |
| Résolution IR /Taux de trame | 640×400 @12fps (FOV: 74°×51°) | |
| Capacités du firmware | Mise à jour du firmware | Prend en charge la mise à jour USB OTA |
| Délai de démarrage à chaud | <300ms | |
| Compatibilité système | Compatibilité OS | Linux / ARMv8 / ROS / Windows |
| Paramètres du produit | |||
| Produit | ArmPi Ultra | Taille | 288*177*450mm |
| Poids | 1.47kg (Kit standard) | Contrôleur | STM32F103RBT6 |
| Matériau | Support en alliage d'aluminium plein, finition sablée et anodisée | Méthodes de contrôle | Contrôle par sujet/node ROS, contrôle par programme Python, contrôle par application, contrôle par logiciel PC |
| Alimentation | 7.4V 6A DC | Stockage | Carte SD 64 Go |
| Logiciel | Logiciel PC + application iOS / Android | Communication | USB 2.0×2; USB3.0×2; port série |
| Caméra | Caméra monoculaire USB / Caméra de profondeur Aurora | OS | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Outils de programmation | Python /C/C++ /Javascript | Modèles de servo | Servos de bus intelligents HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 |
| Tutoriels | Manuel utilisateur, tutoriel complet, code source ROS, code source STM32, images système, logiciel | Poids de l'emballage & dimensions | 3.2kg, 50x30x16cm; |
| Article | Spécification |
| Produit | ArmPi Ultra |
| Taille | 288*177*450mm |
| Poids | 1.47kg (Kit standard) |
| Contrôleur | STM32F103RBT6 |
| Matériau | Support en alliage d'aluminium plein, finition sablée et anodisée |
| Méthodes de contrôle | Contrôle par sujet/node ROS, contrôle par programme Python, contrôle par application, contrôle par logiciel PC |
| Alimentation | 7.4V 6A DC |
| Stockage | Carte SD 64 Go |
| Logiciel | Logiciel PC + application iOS / Android |
| Communication | USB 2.0×2; USB3.0×2; port série |
| Caméra | Caméra Monoculaire USB / Caméra de Profondeur Aurora |
| OS | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Outils de programmation | Python /C/C++ /Javascript |
| Modèles de servo | Servos de bus intelligents HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 |
| Tutoriels | Manuel utilisateur, tutoriel complet, code source ROS, code source STM32, images système, logiciel |
| Poids de l'emballage & dimensions | 3.2kg, 50x30x16cm; |
Guide de configuration
La sélection du Raspberry Pi5 est indépendante du kit : choisissez sans Raspberry Pi5, ou avec 2 Go, 4 Go, 8 Go ou 16 Go de mémoire. Une version sans Raspberry Pi nécessite un contrôleur compatible et une configuration logicielle fournie séparément. Les fonctions de vision 3D nécessitent la caméra de profondeur ; les fonctions de boîte vocale nécessitent le matériel du Kit Avancé et les logiciels/services appropriés.
Spécifications techniques et références de configuration
Détails visuels
Caractéristiques et design


Vues du produit


Spécifications et performances


Exemples d'application


Détails supplémentaires sur le produit


Options et comparaison de modèles


Interfaces et Connexions



