


Capteur de force/torque à six axes ASAIR AF2601R40 avec module d'acquisition
Capteur de force/torque à six axes ASAIR AF2601R40 avec module d'acquisition
ASAIR
Impossible de charger la disponibilité du ramassage


Aperçu
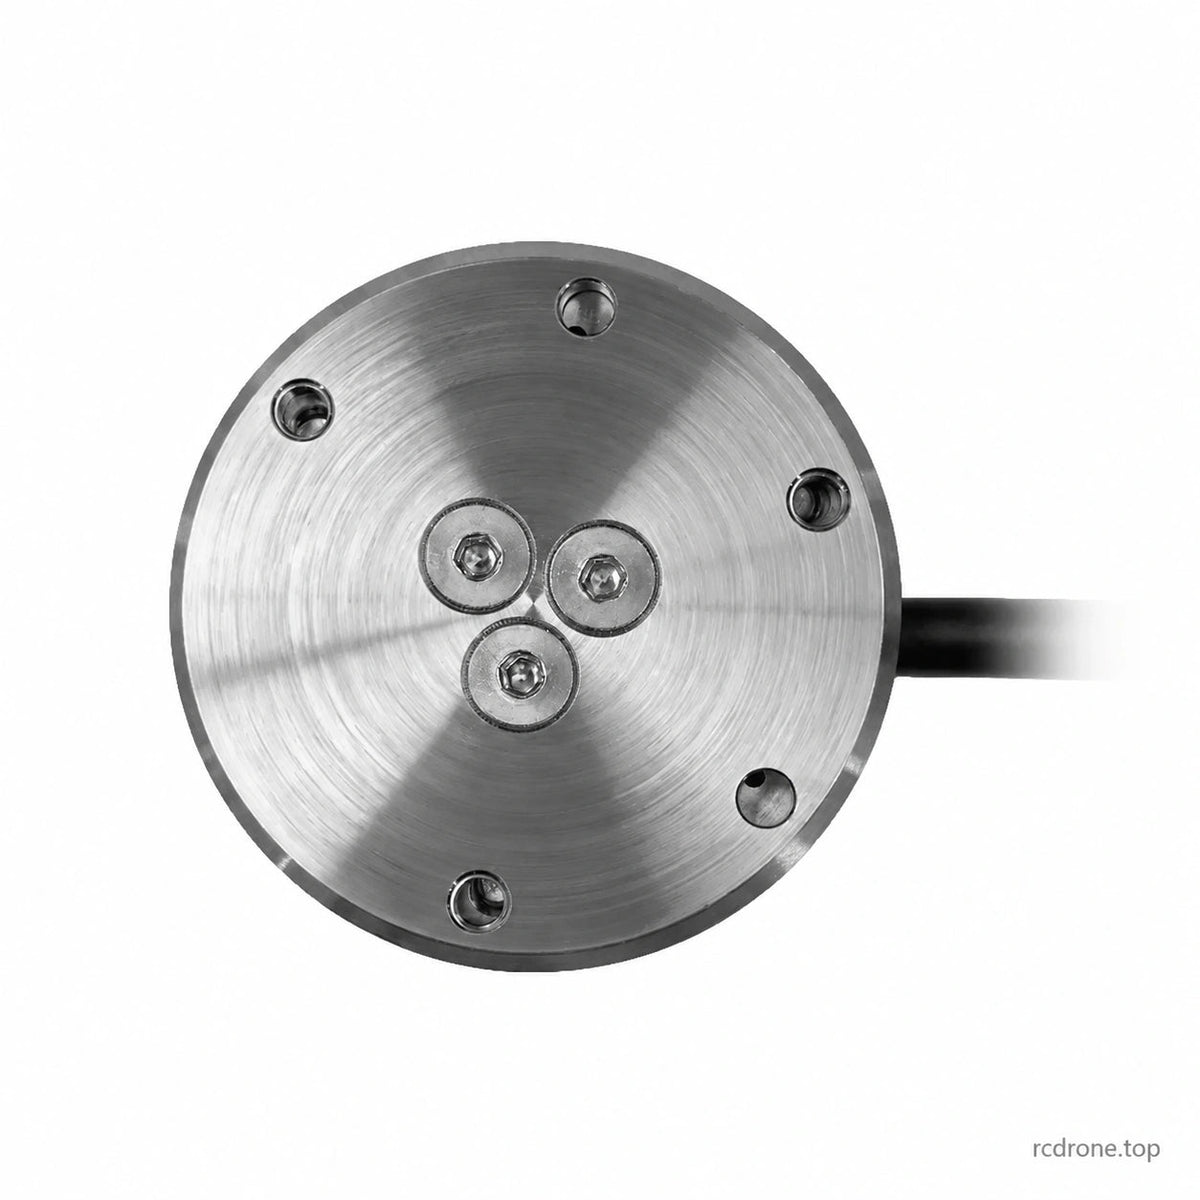
Le ASAIR AF2601R40 capteur de force/torque à six axes mesure trois forces orthogonales et trois couples dans un boîtier compact en acier inoxydable. Le package comprend un module d'acquisition séparé AF2610R01 pour l'intégration RS485/Modbus. Son diamètre de 40 mm et son épaisseur de capteur de 14 mm conviennent aux outils robotiques compacts et aux dispositifs d'essai multi-axes.
Caractéristiques
- Gauges de contrainte en silicium et algorithmes de découplage pour la détection à six composants.
- Fx/Fy 150 N, Fz 300 N et 10 N·m sur chaque axe de couple.
- Précision de ±1,5 % FS et répétabilité de ±0,5 % FS.
- Boîtier de capteur en acier inoxydable avec protection IP64.
- Mesure jusqu'à 300 Hz grâce au système d'acquisition apparié.
- La compensation de température et l'étalonnage multi-axes soutiennent la cohérence des mesures.
Spécifications
| Marque / modèle | ASAIR / AF2601R40 |
|---|---|
| Technologie de détection | Capteurs de contrainte en silicium MEMS avec découplage multi-axes |
| Axes | Fx, Fy, Fz; Tx, Ty, Tz |
| Plages Fx / Fy / Fz | 150 N / 150 N / 300 N |
| Plages Tx / Ty / Tz | 10 N·m chacun |
| Précision | ±1.5% FS |
| Non-linéarité | ±1.0% FS |
| Répétabilité / fluage | ±0.5% FS chaque |
| Capacité de surcharge | 150% FS |
| Communication système | RS485, Modbus via le module d'acquisition correspondant |
| Taux de mesure | Jusqu'à 300 Hz |
| Température de fonctionnement | −10 à +40 °C |
| Humidité de fonctionnement | 20–80% HR, sans condensation |
| Protection du capteur / matériau | IP64 / acier inoxydable |
| Dimensions du capteur | Ø40 × 14 mm |
| Référence de fonctionnement du capteur | 6–12 VDC dans le diagramme de fonctionnement du capteur ; utilisez le module correspondant et le câblage de connecteur vérifié |
FS signifie échelle complète.Les valeurs de force et de couple s'appliquent à leurs axes respectifs, et non au poids de la charge utile du robot ou du produit. Évitez les charges combinées au-delà de l'enveloppe de fonctionnement sélectionnée ; la capacité de surcharge n'est pas une plage de mesure normale.
Module d'acquisition et câblage
| Module | AF2610R01 |
|---|---|
| Alimentation du module | 9–24 VDC |
| Connexion du capteur | Terminal à 9 broches |
| Câble de sortie | Quatre conducteurs |
| Excitation | 3.3 V |
| Communication / taux | RS485, Modbus / jusqu'à 300 Hz |
| Environnement | −10 à +40 °C; 20–80% HR, sans condensation |
| Protection / boîtier | IP64 / alliage d'aluminium |
| Fil blanc | Alimentation du module 9–24 VDC |
|---|---|
| Fil noir | GND |
| Fil marron | RS485-A |
| Fil bleu | RS485-B |
Maintenez l'alimentation du module, la connexion d'excitation et les références de fonctionnement du capteur séparées. Utilisez la connexion capteur/module correspondante ; n'appliquez pas l'alimentation du module directement sur des fils de capteur non identifiés.Ajustez les paramètres de communication et mettez à zéro l'assemblage installé avant la mesure.
Applications
- Meulage contrôlé par force robotique, assemblage de précision et enseignement guidé à la main.
- Surveillance des contacts et des charges de collision dans le cadre d'un système de contrôle conçu.
- Recherche sur le couple du volant, la charge multi-composants des pneus et la charge des mannequins de crash.
- Analyse de la démarche, robotique de réhabilitation et recherche sur le stress des sockets prothétiques dans les plages de capteurs.
Les photographies d'application illustrent des exemples d'intégration. Le package ne constitue pas un système de sécurité robotique complet ou un système clinique.
Dimensions mécaniques et installation
Le dessin du capteur identifie Ø40 × 14 mm, Ø33 mm cercles de pas, filet de montage M3 avec des profondeurs de 3 mm et 6 mm, et des caractéristiques de localisation Ø3 mm avec des profondeurs de 3 mm et 6 mm sur les faces respectives.Associez chaque fonctionnalité à son visage correspondant et conservez les décalages angulaires spécifiés. Le dessin du module montre une référence d'enveloppe de 60 × 50 mm et des appels d'épaisseur de 25,5 / 23 mm, un connecteur à 9 broches et une entrée de câble M6. La tolérance de dessin non spécifiée est de ±0,1 mm.
Sécurisez la base et l'outillage aux faces désignées, alignez le cadre de coordonnées, fournissez un soulagement de traction du câble et compensez le poids et l'orientation de l'outil pendant la calibration.
Ce qui est inclus
- 1 × capteur de force/torque à six axes ASAIR AF2601R40 avec câble.
- 1 × module d'acquisition de données AF2610R01 assorti.
L'alimentation, l'adaptateur hôte RS485, les bras de robot, l'outillage, les bancs d'essai et les dispositifs de montage ne sont pas inclus.
Détails Visuels




