Capteur de force/torque six axes ASAIR AF2601R75, RS485 Modbus, 80/240 N
Capteur de force/torque six axes ASAIR AF2601R75, RS485 Modbus, 80/240 N
ASAIR
Impossible de charger la disponibilité du ramassage


Aperçu
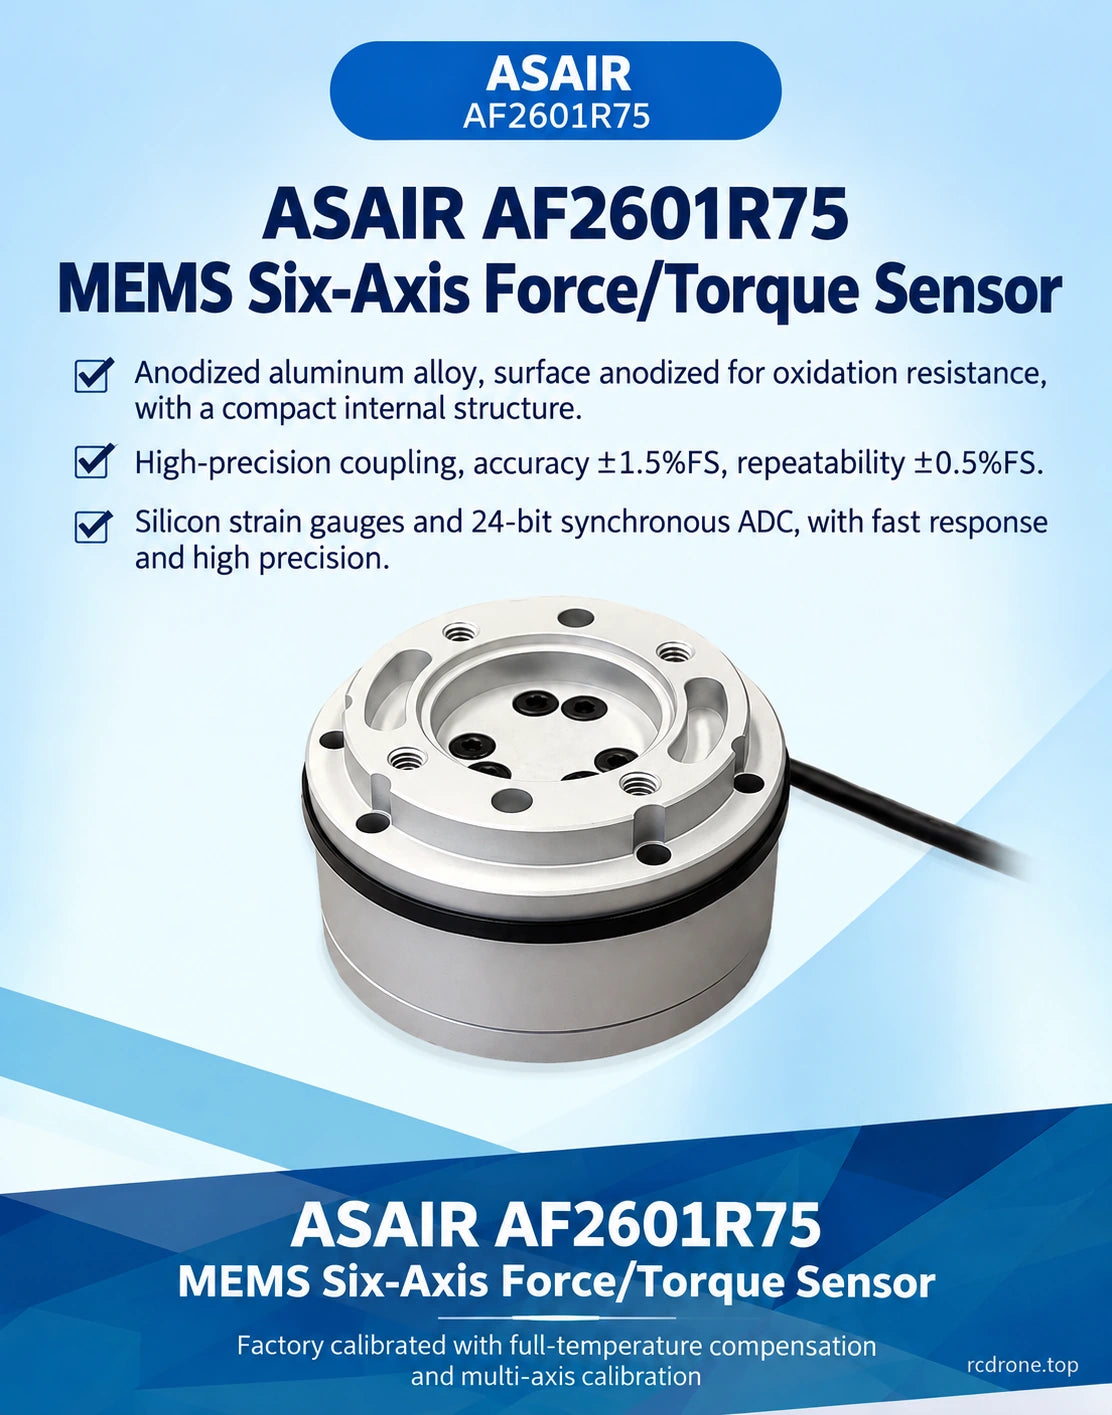
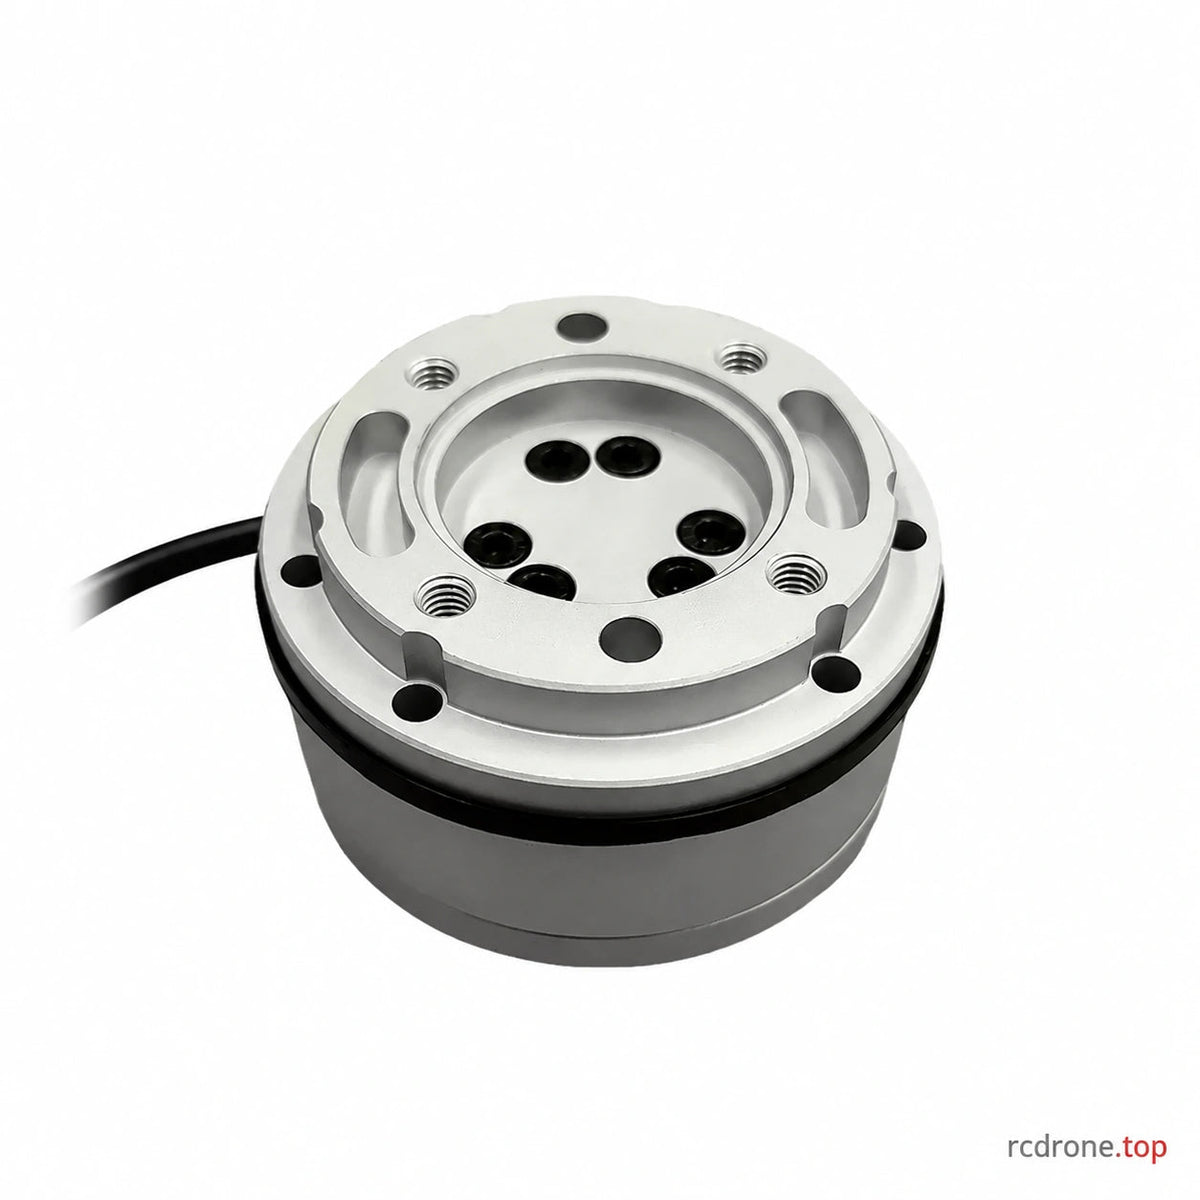
Le ASAIR AF2601R75 capteur de force/torque à six axes mesure trois composants de force orthogonaux et trois composants de couple pour le contrôle de force robotique, l'assemblage et les tests multi-axes. Son corps en alliage d'aluminium de 75 mm de diamètre et 42 mm de hauteur combine des jauges de contrainte en silicium avec un ADC d'acquisition synchrone de 24 bits. La communication RS485 avec Modbus prend en charge l'intégration du contrôleur, tandis qu'un taux de mesure allant jusqu'à 300 Hz fournit un retour d'information pour les applications de surveillance de charge dynamique.
Caractéristiques
- Détection à six composants : mesure Fx, Fy, Fz, Tx, Ty et Tz dans un appareil compact.
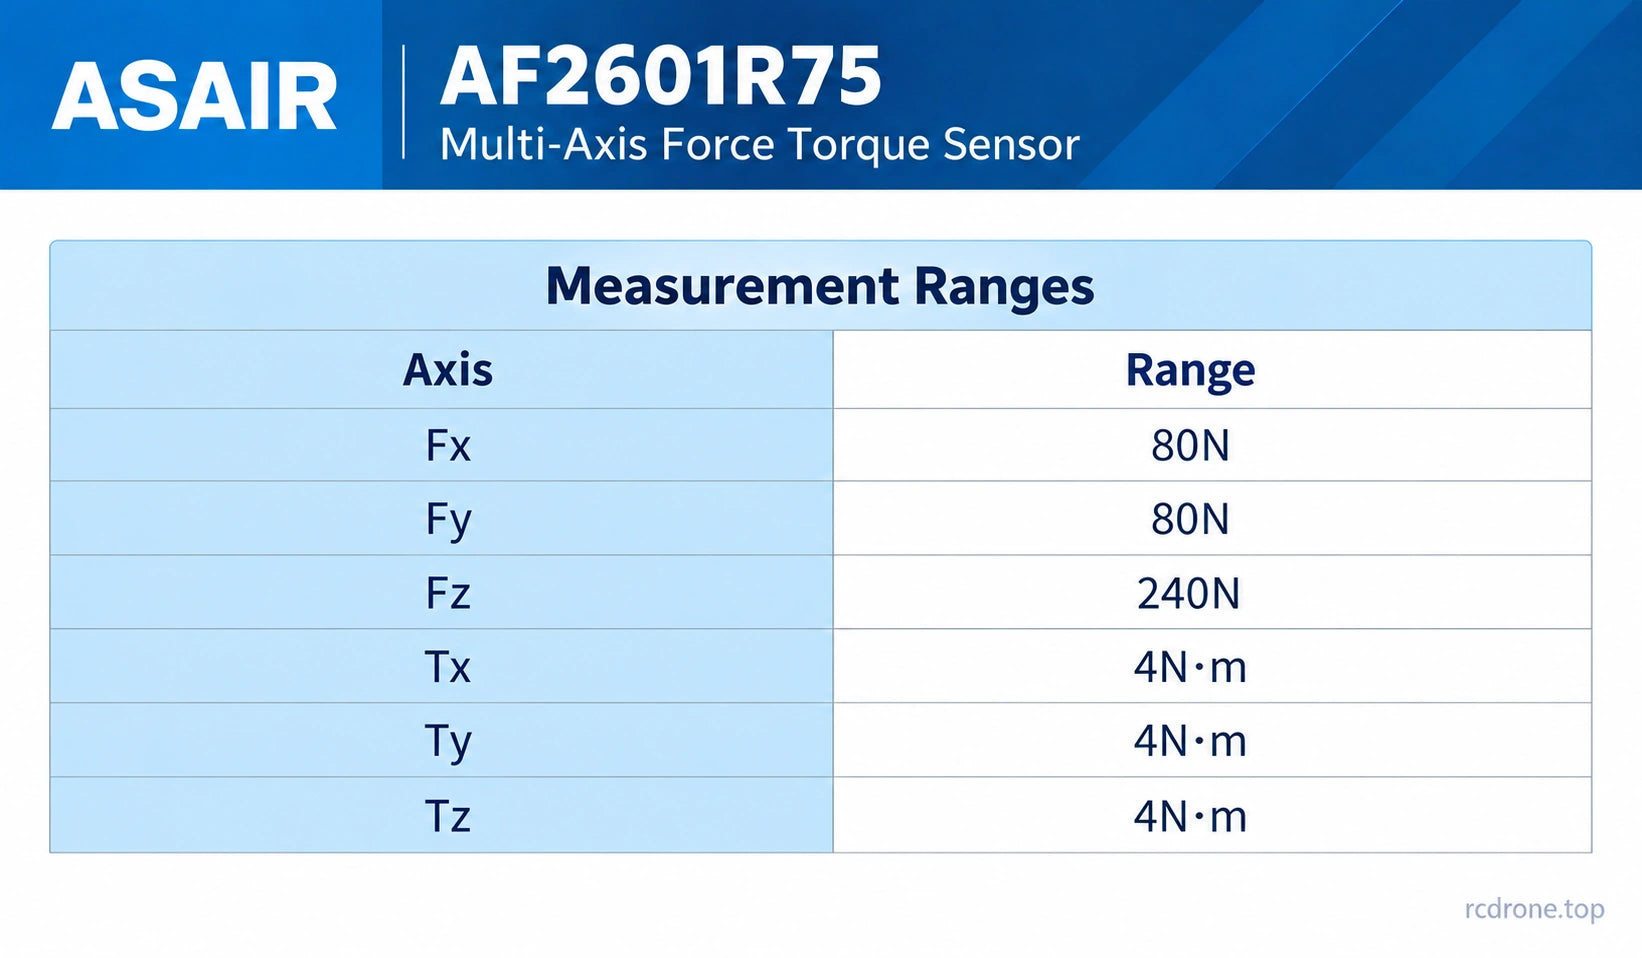
- Plages d'axes définies : 80 N sur Fx et Fy, 240 N sur Fz, et 4 N·m sur chaque axe de couple.
- Acquisition par jauge de contrainte : jauges de contrainte en silicium, un ADC synchrone de 24 bits et des algorithmes de découplage multi-axes.
- Interface du contrôleur : RS485 avec communication Modbus et des taux de mesure allant jusqu'à 300 Hz.
- Construction compacte : boîtier en alliage d'aluminium anodisé et un câble flexible, résistant à la flexion.
- Fonctionnalités de calibration : compensation de température et support de calibration multi-axes pour des mesures cohérentes dans les conditions de fonctionnement spécifiées.
Spécifications
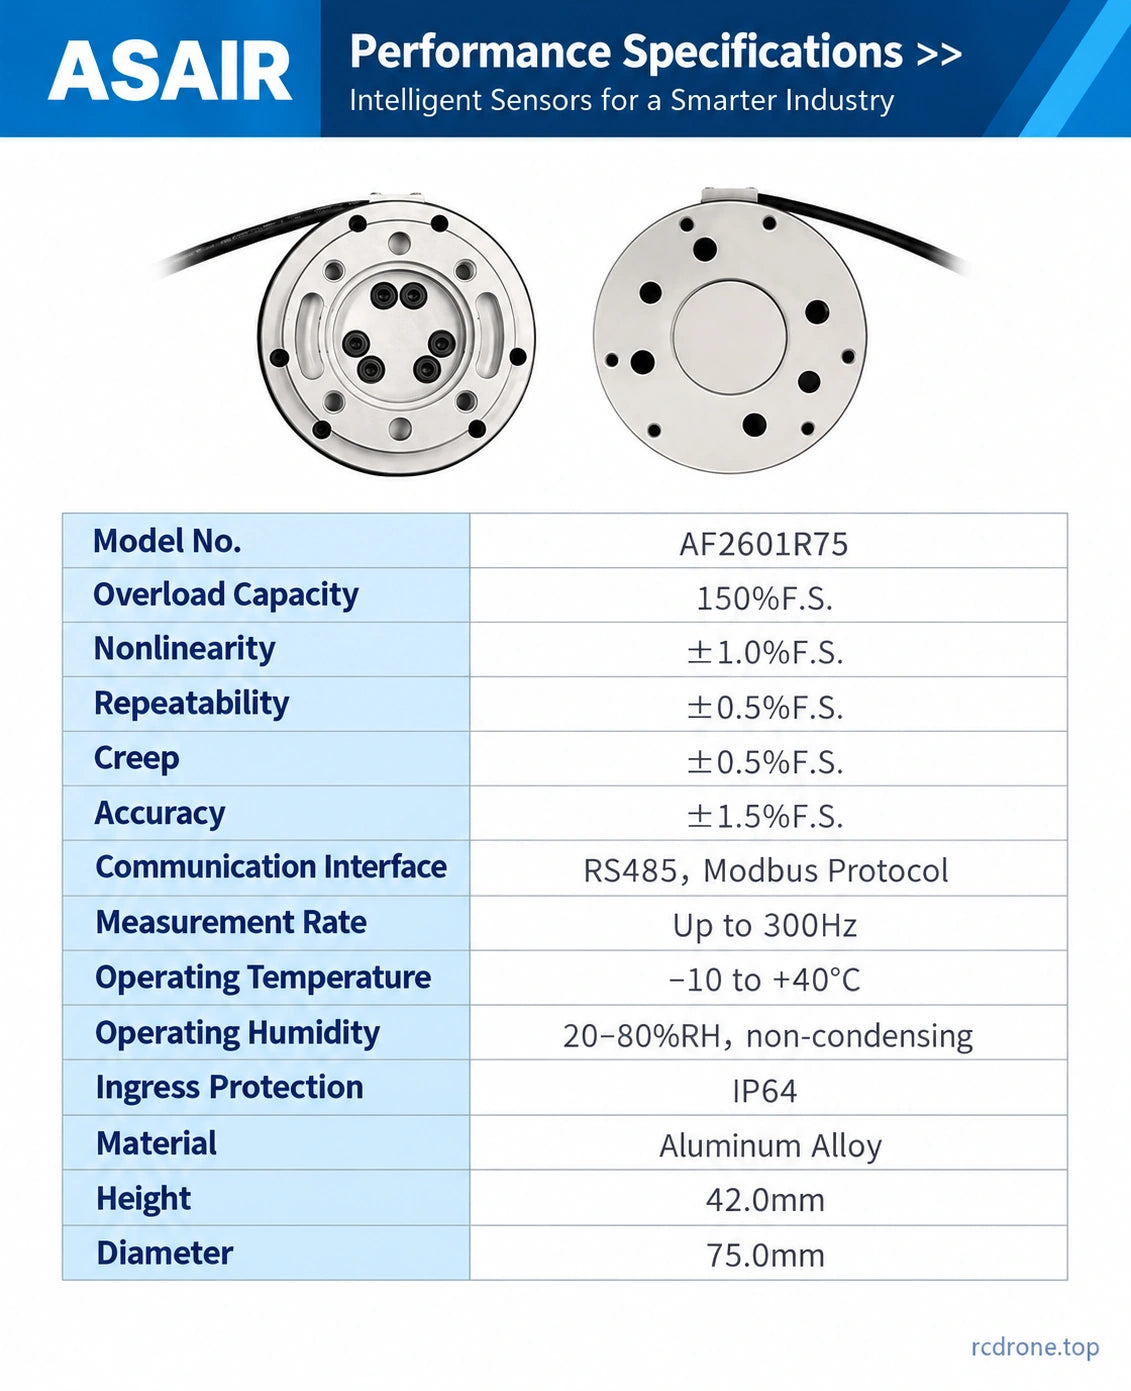
| Marque / modèle | ASAIR / AF2601R75 |
|---|---|
| Type de capteur | Capteur de force/torque à six axes MEMS utilisant des jauges de contrainte en silicium |
| Plage Fx | 80 N |
| Plage Fy | 80 N |
| Plage Fz | 240 N |
| Plage Tx | 4 N·m |
| Plage Ty | 4 N·m |
| Plage Tz | 4 N·m |
| Précision | ±1.5% FS |
| Non-linéarité | ±1.0% FS |
| Répétabilité | ±0.5% FS |
| Fluage | ±0.5% FS |
| Capacité de surcharge | 150% FS |
| Taux de mesure | Jusqu'à 300 Hz |
| ADC | Acquisition synchrone 24 bits |
| Communication | RS485, protocole Modbus |
| Tension d'alimentation | 6–12 VDC |
| Température de fonctionnement | −10 à +40 °C |
| Humidité de fonctionnement | 20–80% HR, sans condensation |
| Protection contre les intrusions | IP64 |
| Matériau du boîtier | Alliage d'aluminium, surface anodisée |
| Diamètre du corps / hauteur | 75,0 mm / 42.0 mm |
FS signifie échelle complète. Les valeurs de force et de couple s'appliquent à leurs axes respectifs et ne sont pas une évaluation de charge utile du robot. La valeur de surcharge n'est pas une plage de mesure continue ; vérifiez le chargement combiné pour votre installation.
Applications
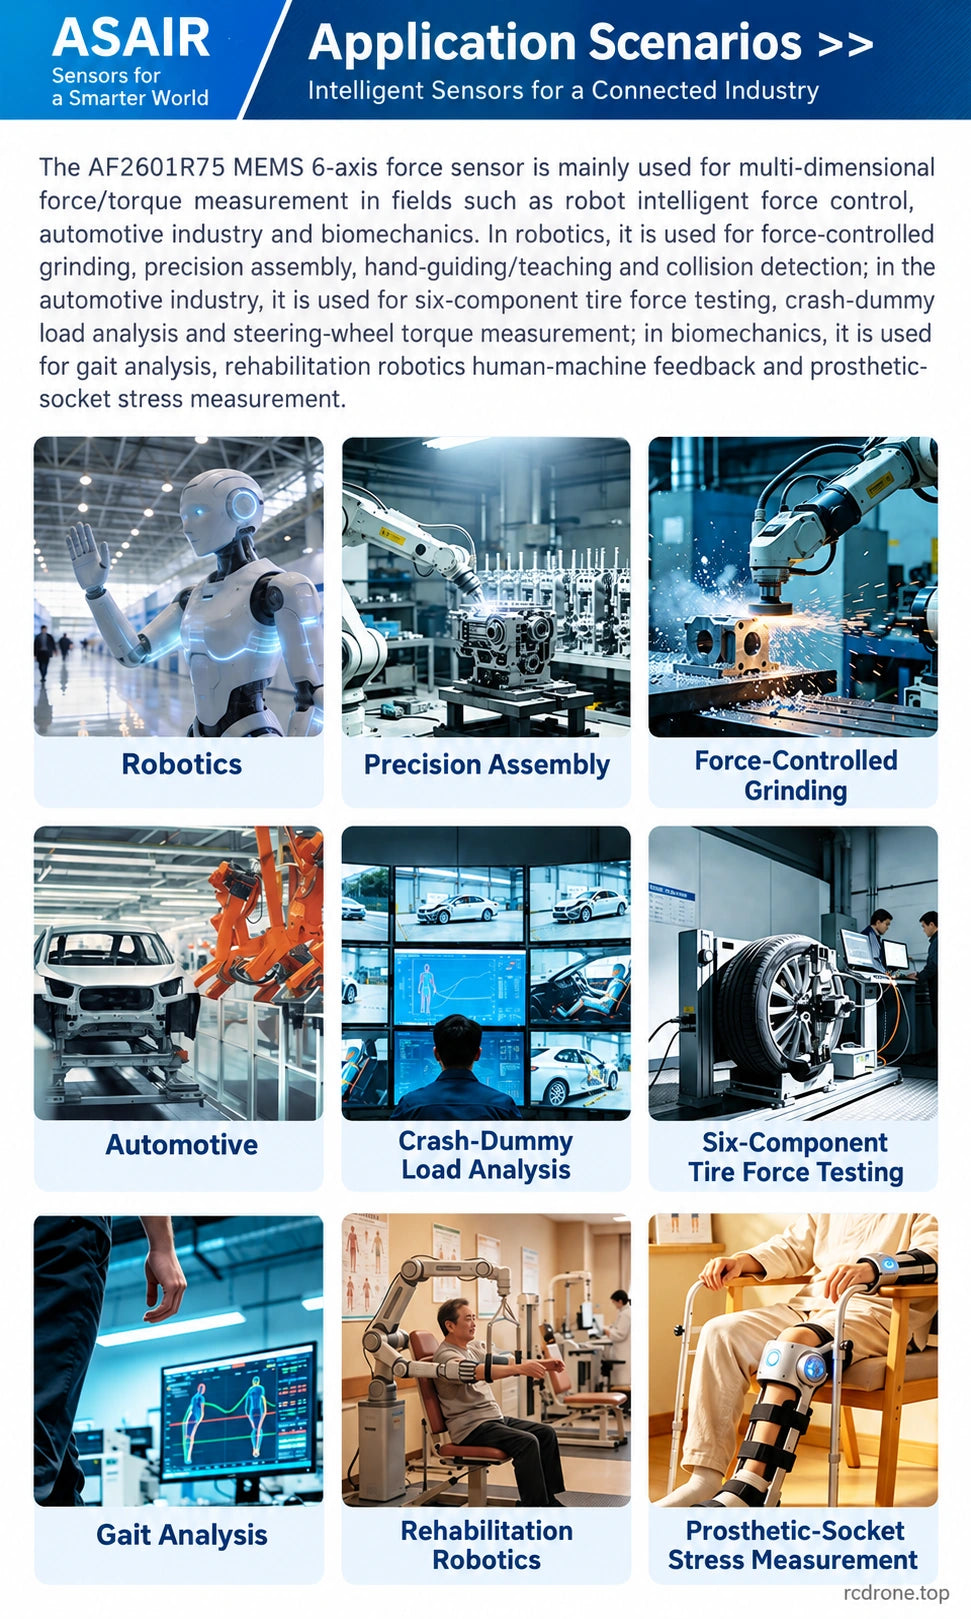
- Meulage robotique et assemblage de précision : utilisez le retour d'information sur la force de contact et le couple pour développer des outils contrôlés et des routines d'insertion.
- Guidage manuel et détection de collision : intégrez le retour d'information sur la charge multi-axes dans les systèmes d'enseignement et d'interaction des robots.
- Tests automobiles : mesurez les charges multi-composants dans les bancs d'essai de force de pneu, l'analyse de charge de mannequin de crash et les tests de couple de volant, dans les plages d'axes du capteur.
- Recherche en biomécanique et réhabilitation : mesure des charges d'interaction pour l'analyse de la démarche, le retour d'information des robots de réhabilitation et les études de stress des emboîtures prothétiques.
Les images d'application illustrent des exemples d'intégration. L'ajustement du dispositif, les plages de charge et le comportement du contrôleur doivent convenir à la tâche ; le capteur ne fournit pas à lui seul un système de sécurité robotique ou clinique complet.
Dimensions mécaniques et installation
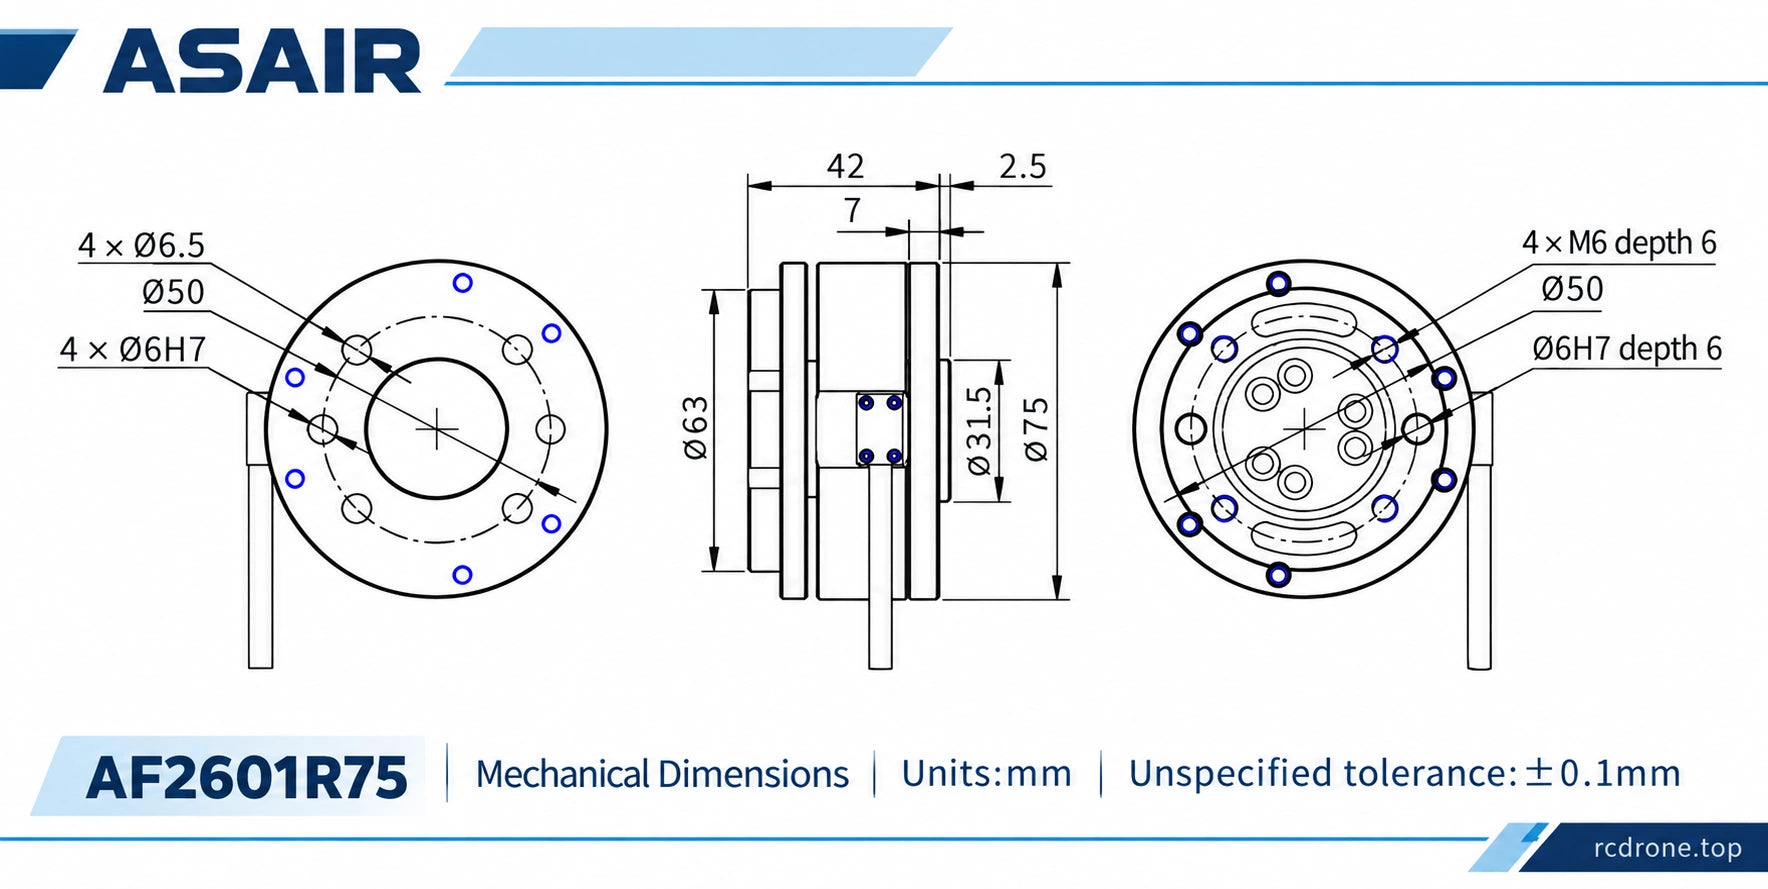
Le dessin mécanique montre un diamètre global de 75 mm, une dimension de corps de 42 mm, des caractéristiques de Ø63 mm et Ø31,5 mm, et des décalages de 7 mm et 2,5 mm. Les indications de montage incluent des motifs de Ø50 mm, 4 × Ø6,5 mm trous, 4 × Ø6 H7 trous, 4 × filet M6 de 6 mm de profondeur et une caractéristique de localisation Ø6 H7 de 6 mm de profondeur. Lisez chaque indication avec sa vue correspondante dans Détails Visuels ; la tolérance dimensionnelle non spécifiée est de ±0,1 mm.
- Vérifiez les deux faces de montage, l'adaptateur et l'outillage par rapport au dessin dimensionné.
- Alignez les axes de détection avec les directions de charge prévues et utilisez le matériel de montage correspondant.
- Connectez une alimentation de 6 à 12 VDC et un contrôleur RS485/Modbus compatible en utilisant le bon câblage et les paramètres de communication.
- Effectuez un zéro et vérifiez l'ensemble du système de mesure avant utilisation ; appliquez toute calibration ou compensation requise du côté du contrôleur.
- Dirigez le câble flexible avec protection contre les contraintes et maintenez-le éloigné des bords tranchants et des pièces mobiles.
Ce qui est inclus
- 1 × capteur de force/torque à six axes ASAIR AF2601R75 avec câble attaché.
Les bras de robot, les pinces, les bancs d'essai, les alimentations, les adaptateurs RS485, les dispositifs de montage et d'autres équipements d'application ne sont pas inclus.
Détails Visuels