Moteur à engrenages DC CHIHAI CHF-GM12-N10 avec encodeur Hall, 3V, 3 PPR
Moteur à engrenages DC CHIHAI CHF-GM12-N10 avec encodeur Hall, 3V, 3 PPR
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHF-GM 12-N 10-ABHL moteur à courant continu avec réducteur combine un moteur à balais miniature, des réducteurs en métal et un encodeur Hall magnétique 3PPR pour des mécanismes compacts équipés de rétroaction. Sélectionnez un paquet et un rapport de réduction ; toutes les configurations sélectionnables utilisent l'enroulement de moteur de type 3 V 27.
Caractéristiques
- Entraînement à vis en métal compact et enroulement d'armature en fil de cuivre.
- Arbre de 3 mm de diamètre avec référence de projection de 10 mm.
- Rétroaction quadrature AB pour la détection de direction et de rotation.
- Câble à six broches assorti et couvercle d'encodeur ou support de montage optionnel.
Spécifications
| Marque / modèle | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; enroulement de type 27 à 3 V |
| Produit | Moteur à courant continu à balais miniature avec réducteurs en métal et encodeur Hall magnétique incrémental AB |
| Dimensions sélectionnables | Emballage et rapport de réduction ; l'enroulement de 3 V est fixe dans ces 36retailSKUs |
| Condition de performance du moteur | DC 3.0 V, moteur d'entrée de type 27, référence d'entrée 22000 tr/min ; référence de puissance 0.42 W |
| Courants à 3 V | Sans charge ≤180 mA ; nominal ≤0.45 A ; blocage ≤0.85 A |
| Arbre de sortie | Arbre de 3 mm de diamètre, diamètre +0/-0.03 mm ; projection 10.0±0.3 mm ; 2.5+0/-0.1 mm de référence à plat ; 4 mm de caractéristique de support |
| Références mécaniques | Boîte de vitesses avant 10×12 mm, largeur max 12,5 mm ; espacement de montage de 9 mm ; 2×M 1,6 trous ; caractéristique de 10,1 mm ; épaulement de 0,7 mm |
| Dessin moteur/corps | Section moteur REF de 17,0 mm ; référence de corps MAX de 26,2 mm ; enveloppe arrière de 12 mm, référence de 9,5 mm pour l'aimant et caractéristique arrière de 2 mm |
| Encodeur Hall | Signaux carrés quadrature AB ; 3PPR à l'arbre du moteur ; 6 pôles magnétiques/3 paires de pôles |
| Alimentation Hall | 3,3 V CC ou 5,0 V CC ; séparé de l'alimentation du moteur |
| Réponse / conditionnement du signal | Référence de 100 kHz ; résistances de tirage/formation de signal embarquées pour les entrées MCU compatibles |
| Connecteur / faisceau | ZH 1.5-6PIN, fil assorti inclus ; référence de faisceau de 100±5 mm |
| Aimant | D 9.5×d 1.0×h 2 mm référence de dessin ; aimantation planaire, 3 paires de pôles |
| Poids du moteur | Environ 10,5 g référence nette ; accessoires et emballage supplémentaires |
Référence de vitesse, couple et impulsion de sortie à 3 V
La vitesse à vide et la vitesse nominale sont des points de fonctionnement différents. Le couple nominal est indiqué dans gf.cm; le couple de blocage est indiqué dans kgf.cm. Les étiquettes de type 27 et 22000 tr/min identifient la référence du moteur d'entrée, pas une alimentation de 27 V ou une vitesse de sortie de réducteur.
| Ratio nominal : 1 | Tr/min à vide | Tr/min nominal | Couple nominal gf.cm | Couple de blocage kgf.cm | Référence de pulse de sortie Hall |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297.90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452.87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629.27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893.70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137.47 |
La référence de sortie Hall est égale à 3 impulsions de base par révolution de moteur multipliées par la réduction réelle de la boîte de vitesses.Les références de pulsation fractionnelles reflètent le rapport de transmission sous-jacent ; elles ne sont pas le rapport nominal du sélecteur. Compter tous les bords A/B change la convention de comptage et ne modifie pas la spécification de base 3PPR. Évitez le blocage et la surcharge ; les chiffres de blocage n'établissent pas le couple continu.
Connexion à six fils
| Broche | Fil | Signal | Fonction |
|---|---|---|---|
| 1 | Rouge | M 1 / M+ | Alimentation moteur positive |
| 2 | Noir | GND | Terre d'alimentation Hall |
| 3 | Jaune | C 1 / A | Sortie de phase A de l'encodeur |
| 4 | Blanc | C 2 / B | Sortie de phase B de l'encodeur |
| 5 | Bleu | VCC | Alimentation Hall 3.3 V ou 5.0 V |
| 6 | Vert | M 2 / M- | Alimentation moteur négative |
Maintenez l'alimentation du moteur séparée de l'alimentation logique Hall. Utilisez 3 V pour le moteur sélectionné et une alimentation appropriée de 3,3 V ou 5,0 V pour l'encodeur ; ne connectez pas la tension d'alimentation du moteur aux sorties de signal. Vérifiez l'orientation des broches marquées et la masse de signal commune avant la connexion. Rouge/vert sont les bornes du moteur ; noir est la masse Hall. Inversez la polarité du moteur après l'arrêt pour inverser la direction ; la séquence A/B indique la direction de rotation. Un pilote de moteur compatible et un processeur de rétroaction sont séparés.
Ajustement mécanique et accessoires
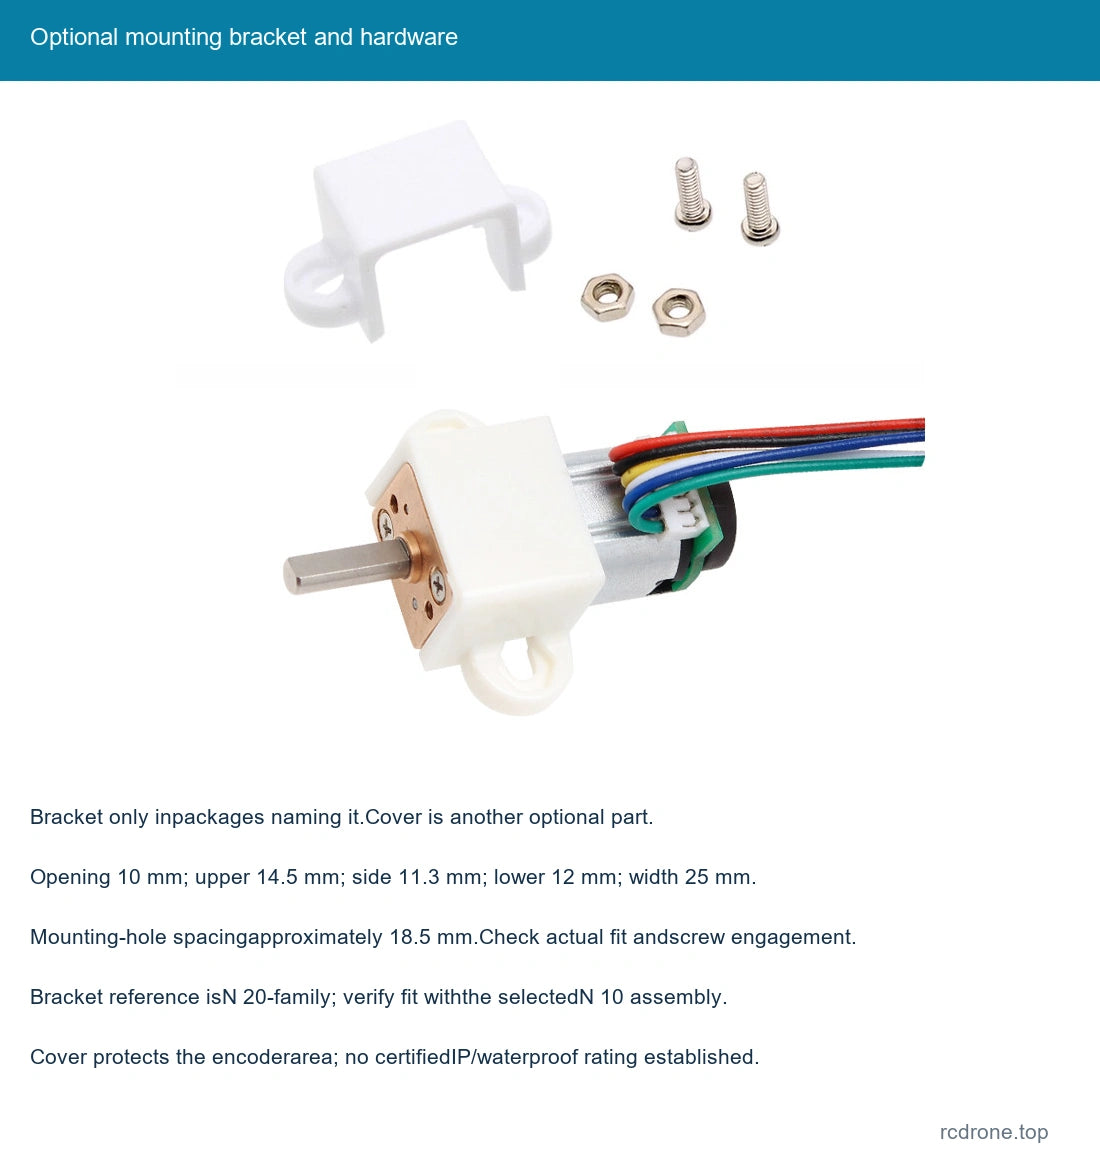
Vérifiez le dessin mécanique complet et le jeu de l'arbre avant le montage. La référence de support blanche optionnelle a une ouverture de 10 mm, une largeur supérieure de 14,5 mm, une référence latérale de 11,3 mm, une largeur inférieure de 12 mm, une largeur de montage totale de 25 mm et environ 18.Espacement de montage de 5 mm. La référence du support est étiquetée N 20-famille ; confirmez l'ajustement réel et l'engagement des vis avec l'assemblage N 10 sélectionné. Gardez les vis éloignées des engrenages internes et des pièces du moteur.
Le couvercle optionnel protège la zone de l'encodeur arrière des contacts occasionnels et de la poussière. Il n'établit pas de classification IP certifiée ni ne rend le moteur étanche. Les photos du paquet montrent le couvercle et le support séparément pour identifier le contenu ; un seul moteur est fourni.
Applications
Mécanismes robotiques compacts, supports montés sur petits véhicules, mécanismes de maison intelligente, systèmes de positionnement miniatures et autres petits entraînements où l'enroulement de 3 V, la vitesse, le couple, l'arbre et l'interface de rétroaction correspondent à l'application. Un robot complet, un véhicule, un support de charge sans fil ou un contrôleur de positionnement n'est pas inclus.
Ce qui est inclus
| Forfait sélectionné | Contenu |
|---|---|
| Seulement le moteur | Un moteur à ratio sélectionné avec encodeur Hall et fil à six conducteurs. |
| Moteur + Couverture d'encodeur | Un moteur/fil sélectionné et une couverture d'encodeur protectrice. |
| Moteur + Support de montage | Un moteur/fil sélectionné et un support de montage avec le matériel de montage illustré. |
| Moteur + Couverture + Support | Un moteur/fil sélectionné, une couverture et un support de montage avec le matériel illustré. |
Le moteur seul n'inclut pas la couverture ou le support optionnels. Une alimentation, un pilote de moteur, un MCU, un lecteur de rétroaction et un mécanisme complet ne sont pas inclus.
FAQ
Est-ce que 3PPR signifie que le câble a trois fils ?
Non. C'est le nombre d'impulsions de l'encodeur de base par révolution du moteur. La connexion fournie utilise six broches/fils.
Puis-je alimenter l'encodeur à partir de la connexion 3 V du moteur ?
La référence d'alimentation Hall est de 3,3 V ou 5,0 V et utilise ses propres broches VCC/GND. Assurez-vous que l'alimentation logique et le câblage sélectionnés correspondent.
L'option de vitesse est-elle une vitesse chargée ?
Les valeurs de vitesse à vide et de vitesse nominale sont listées séparément. Sélectionnez en fonction de la vitesse nominale et du couple pour la charge prévue.
Chaque paquet comprend-il le support et le couvercle ?
Non. Ils ne sont inclus que lorsqu'ils sont mentionnés dans le paquet sélectionné.
Détails Visuels