Moteur à engrenages DC CHIHAI CHF-GM12-N20 ABHL avec encodeur Hall 3 PPR
Moteur à engrenages DC CHIHAI CHF-GM12-N20 ABHL avec encodeur Hall 3 PPR
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHF-GM12-N20 ABHL est un moteur à courant continu compact avec un encodeur Hall incrémental AB et une résolution de base de 3 PPR sur l'arbre du moteur. Choisissez la tension et l'enroulement A06/A12, le rapport de réduction, et le package moteur seul ou support de montage pour des mécanismes robotiques compacts nécessitant un retour d'information sur la vitesse ou la position.
Caractéristiques
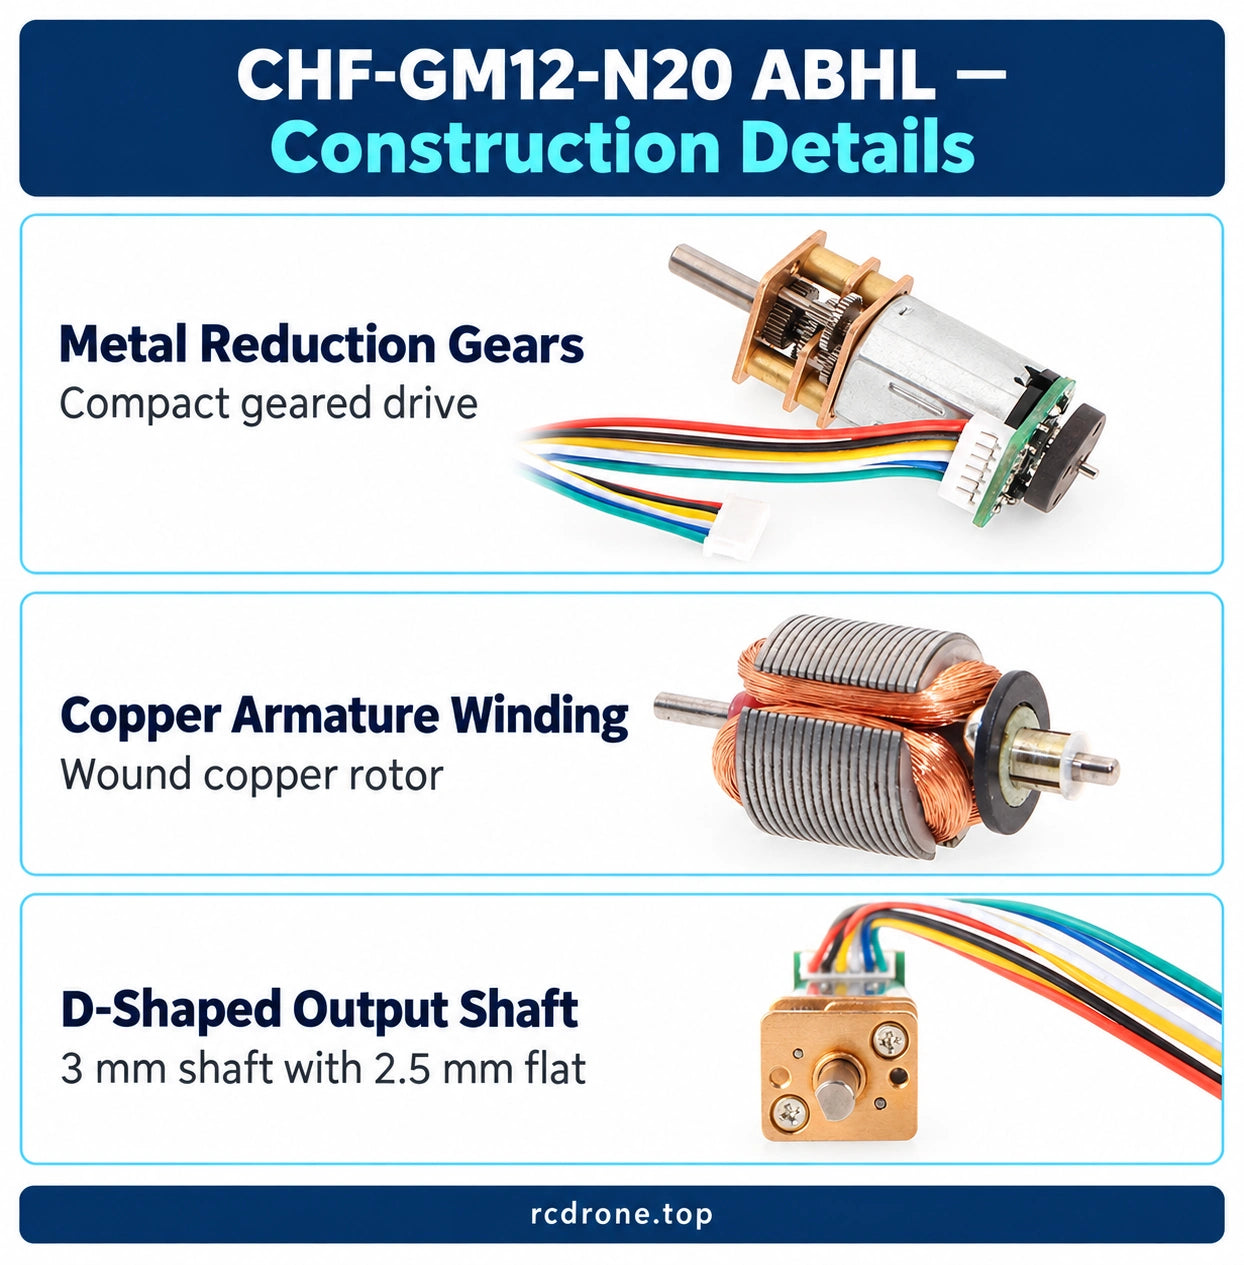
- Engrenages de réduction en métal et enroulement d'armature en cuivre.
- Arbre de sortie en forme de D de 3 mm pour un couplage sécurisé.
- Retour d'information Hall à deux canaux avec résistances de mise en forme pull-up intégrées.
- Connexion à six fils séparant l'alimentation du moteur de l'alimentation et des signaux de l'encodeur.
- Support de montage blanc en option ; câble de connexion assorti inclus.
- L'option 1000:1 utilise un réducteur de vitesse étendu.
Spécifications
| Spécification | Valeur / portée |
|---|---|
| Marque / modèle | CHIHAI MOTOR / CHF-GM12-N20 ABHL |
| Construction | Engrenages de réduction en métal ; enroulement d'armature en cuivre ; encodeur Hall magnétique AB |
| Configurations de moteur | 3V A06, 6V A06, 6V A12, 12V A12 |
| Rapports de réduction nominaux | 10, 20, 30, 50, 100, 150, 210, 298, 380 et 1000:1 |
| Version 1000:1 | Boîte de vitesses étendue ; les dessins standards et les tableaux de performance ne spécifient pas sa longueur ou ses points de fonctionnement |
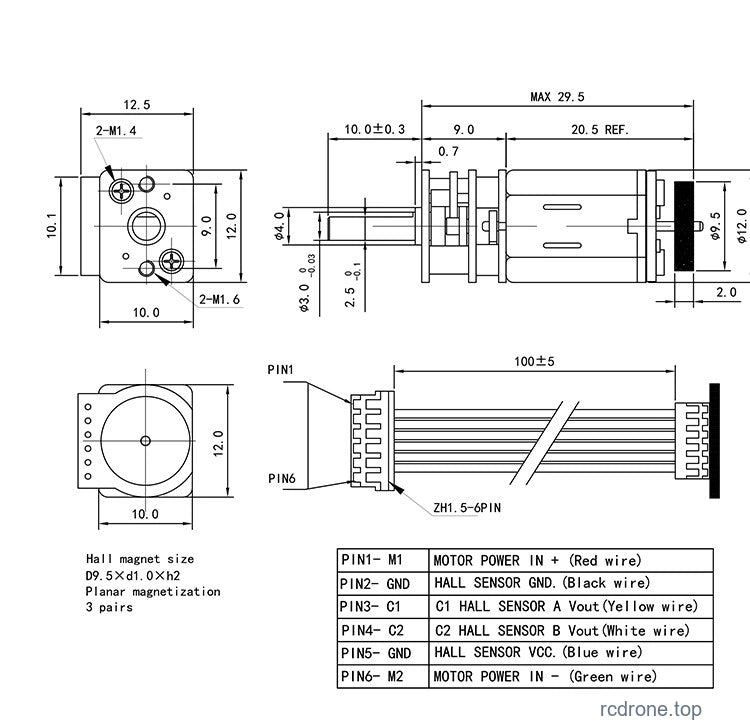
| Arbre standard | Diamètre de 3 mm, +0/-0,03 mm ; 2,5 mm D-plat, +0/-0.1 mm |
| Projection de l'arbre | 10.0 +/-0.3 mm |
| Dessin standard | Enveloppe avant de 12.5 x 12 mm ; référence de boîte de vitesses de 9 mm ; référence de corps maximum de 29.5 mm ; référence de section moteur de 20.5 mm |
| Références de montage | Appels de trous 2-M1.4 et 2-M1.6 ; références de motif de trou de 10 mm et 9 mm ; enregistrement avant de 4 mm |
| Câble | ZH1.5-6PIN ; référence de câble de 100 +/-5 mm |
| Masse du moteur | Environ 13 g ; varie avec le rapport de boîte de vitesses, exclut l'emballage |
| Alimentation de l'encodeur | 3.3V ou 5V DC, séparé de l'alimentation du moteur |
| Sortie de l'encodeur | Ondes carrées A/B ; résistances de mise en forme pull-up intégrées |
| Résolution de base de l'encodeur | 3 PPR par révolution de l'arbre du moteur |
| Anneau magnétique | 6 pôles / 3 paires de pôles |
| Fréquence de réponse | 100 kHz |
| Pulses de sortie | 3 PPR x rapport de réducteur réel ; la convention de comptage doit être prise en compte |
Câblage et retour d'encodeur
Orienter le connecteur en utilisant le dessin dimensionnel et les étiquettes de la carte avant de connecter l'alimentation. Le moteur M1/M2 doit correspondre à la tension de bobinage sélectionnée. L'alimentation VCC de l'encodeur utilise une alimentation séparée de 3,3V ou 5V ; ne pas appliquer 12V à VCC de l'encodeur.Connectez les sorties A/B aux entrées de comptage compatibles et vérifiez les exigences de tension d'entrée et de mise à la terre.
| Broche de connecteur | Fonction | Couleur du fil |
|---|---|---|
| 1 / M1 | Motor + | Rouge |
| 2 / GND | Terre de l'encodeur | Noir |
| 3 / C1 | Canal Hall A | Jaune |
| 4 / C2 | Canal Hall B | Blanc |
| 5 / VCC | Alimentation de l'encodeur, 3.3V ou 5V | Bleu |
| 6 / M2 | Motor - | Vert |
La résolution de base est de 3 PPR au niveau de l'arbre du moteur.Les impulsions de sortie dépendent de la réduction mécanique réelle ; les noms de ratio nominal sont arrondis. Les comptes de décodeur dépendent de la méthode de comptage de bord choisie. Un pilote de moteur et un contrôleur de rétroaction sont requis séparément pour un fonctionnement en boucle fermée.
Performance Électrique
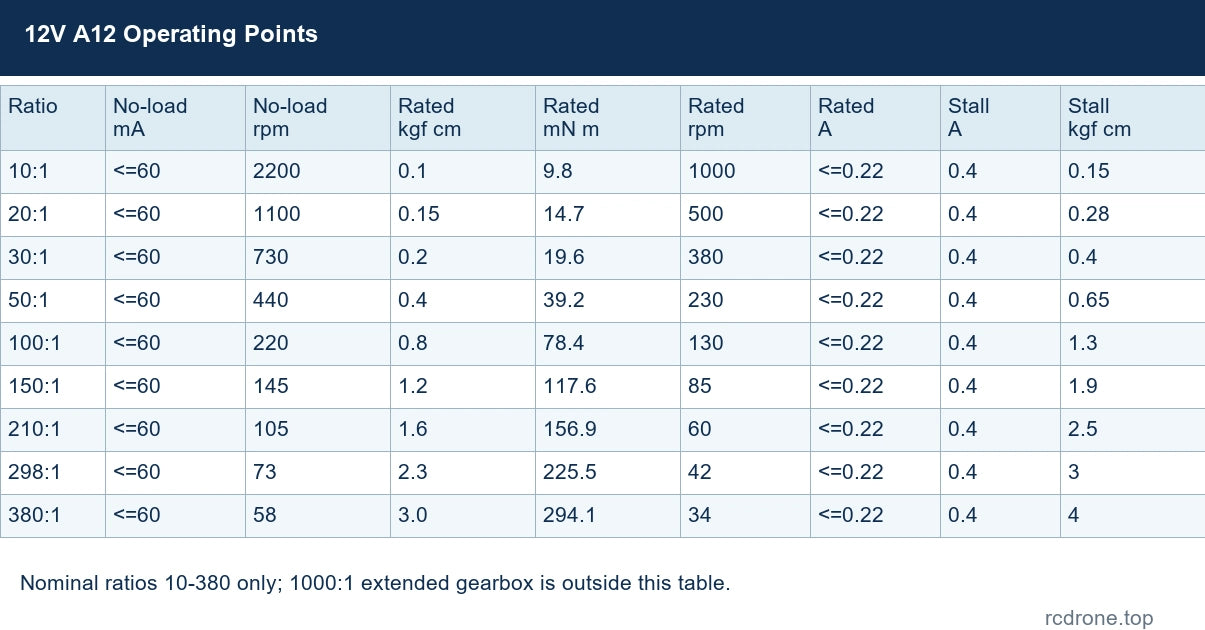
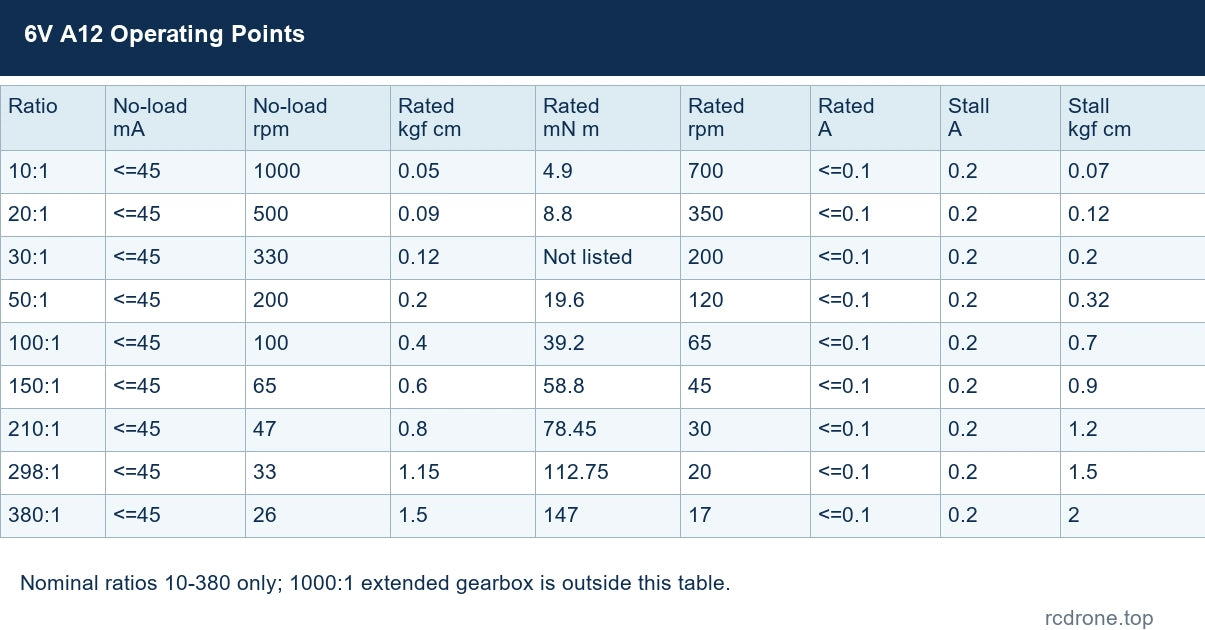
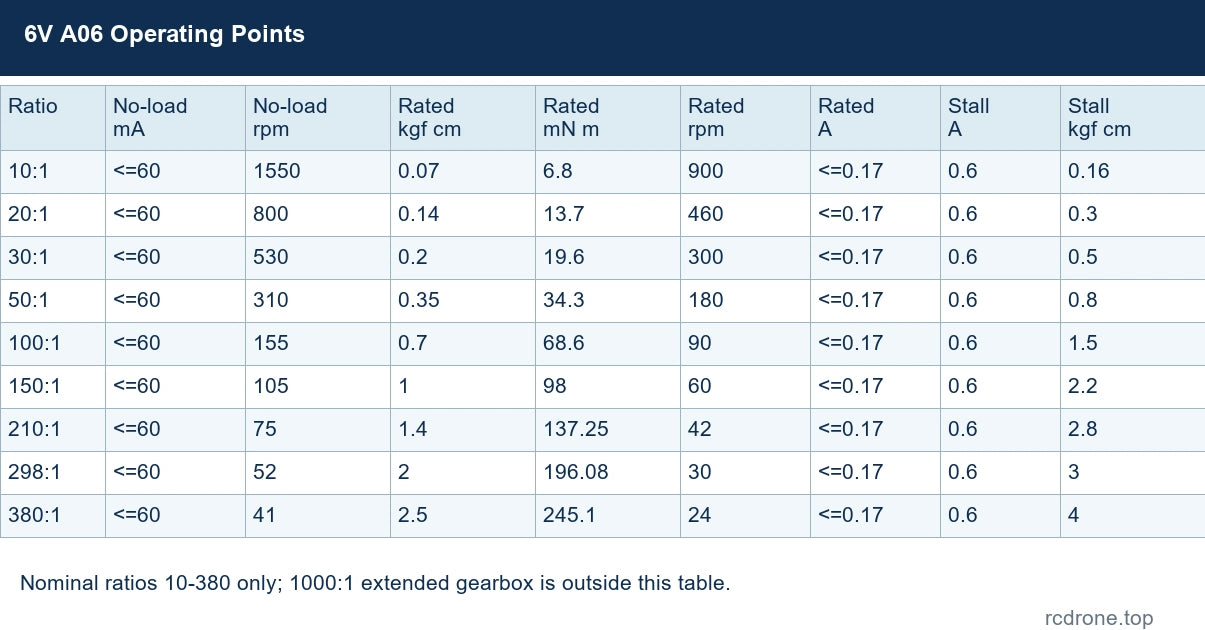
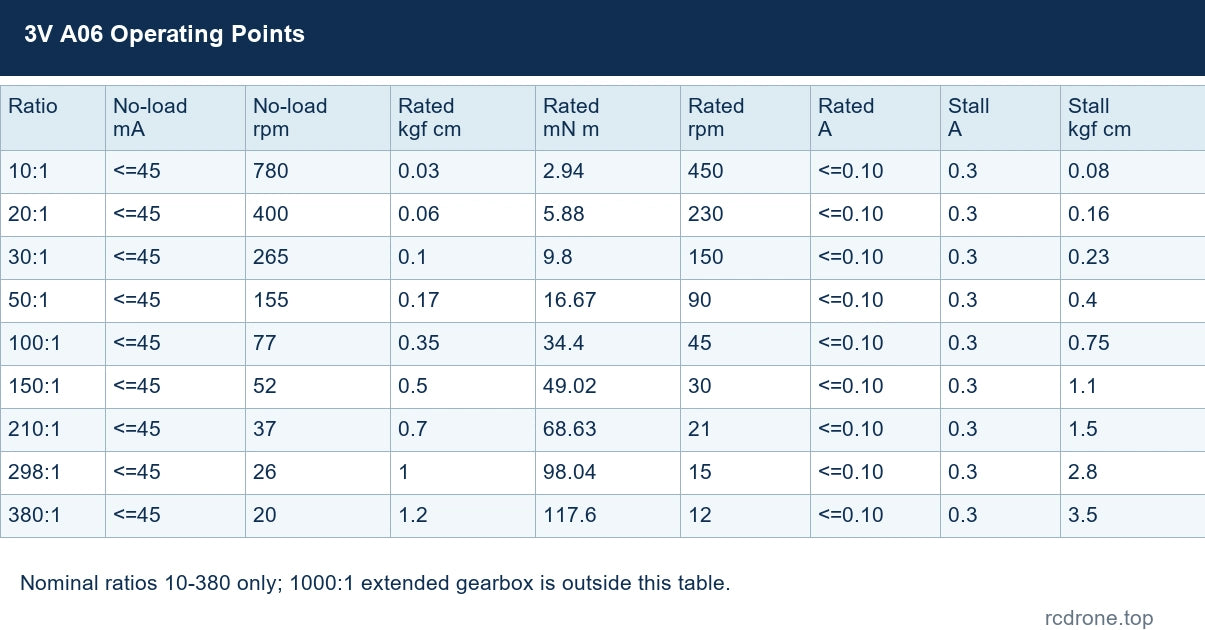
Les valeurs ci-dessous s'appliquent uniquement à la tension/rouage nommée et aux ratios nominaux 10-380. Les conditions à vide, de puissance nominale et de blocage sont distinctes. Ne pas fonctionner en continu en mode blocage. La configuration étendue 1000:1 n'a pas de tableau de point de fonctionnement ici.
12V A12
Référence de puissance maximale : 0,9 W.
| Ratio | mA à vide | rpm à vide | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de blocage | kgf cm de blocage |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 2200 | 0.1 | 9.8 | 1000 | <=0.22 | 0.4 | 0.15 |
| 20:1 | <=60 | 1100 | 0.15 | 14.7 | 500 | <=0.22 | 0.4 | 0.28 |
| 30:1 | <=60 | 730 | 0.2 | 19.6 | 380 | <=0.22 | 0.4 | 0.4 |
| 50:1 | <=60 | 440 | 0.4 | 39.2 | 230 | <=0.22 | 0.4 | 0.65 |
| 100:1 | <=60 | 220 | 0.8 | 78.4 | 130 | <=0.22 | 0.4 | 1.3 |
| 150:1 | <=60 | 145 | 1.2 | 117.6 | 85 | <=0.22 | 0.4 | 1.9 |
| 210:1 | <=60 | 105 | 1.6 | 156.9 | 60 | <=0.22 | 0.4 | 2.5 |
| 298:1 | <=60 | 73 | 2.3 | 225.5 | 42 | <=0.22 | 0.4 | 3 |
| 380:1 | <=60 | 58 | 3.0 | 294.1 | 34 | <=0.22 | 0.4 | 4 |
6V A12
Référence de puissance maximale : 0.2 W.
| Ratio | mA à vide | rpm à vide | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de blocage | kgf cm de blocage |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 1000 | 0.05 | 4.9 | 700 | <=0.1 | 0.2 | 0.07 |
| 20:1 | <=45 | 500 | 0.09 | 8.8 | 350 | <=0.1 | 0.2 | 0.12 |
| 30:1 | <=45 | 330 | 0.12 | Voir kgf cm | 200 | <=0.1 | 0.2 | 0.2 |
| 50:1 | <=45 | 200 | 0.2 | 19.6 | 120 | <=0.1 | 0.2 | 0.32 |
| 100:1 | <=45 | 100 | 0.4 | 39.2 | 65 | <=0.1 | 0.2 | 0.7 |
| 150:1 | <=45 | 65 | 0.6 | 58.8 | 45 | <=0.1 | 0.2 | 0.9 |
| 210:1 | <=45 | 47 | 0.8 | 78.45 | 30 | <=0.1 | 0.2 | 1.2 |
| 298:1 | <=45 | 33 | 1.15 | 112.75 | 20 | <=0.1 | 0.2 | 1.5 |
| 380:1 | <=45 | 26 | 1.5 | 147 | 17 | <=0.1 | 0.2 | 2 |
6V A06
Référence de puissance maximale : 0,45 W.
| Ratio | mA à vide | rpm à vide | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de blocage | kgf cm de blocage |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 1550 | 0.07 | 6.8 | 900 | <=0.17 | 0.6 | 0.16 |
| 20:1 | <=60 | 800 | 0.14 | 13.7 | 460 | <=0.17 | 0.6 | 0.3 |
| 30:1 | <=60 | 530 | 0.2 | 19.6 | 300 | <=0.17 | 0.6 | 0.5 |
| 50:1 | <=60 | 310 | 0.35 | 34.3 | 180 | <=0.17 | 0.6 | 0.8 |
| 100:1 | <=60 | 155 | 0.7 | 68.6 | 90 | <=0.17 | 0.6 | 1.5 |
| 150:1 | <=60 | 105 | 1 | 98 | 60 | <=0.17 | 0.6 | 2.2 |
| 210:1 | <=60 | 75 | 1.4 | 137.25 | 42 | <=0.17 | 0.6 | 2.8 |
| 298:1 | <=60 | 52 | 2 | 196.08 | 30 | <=0.17 | 0.6 | 3 |
| 380:1 | <=60 | 41 | 2.5 | 245.1 | 24 | <=0.17 | 0.6 | 4 |
3V A06
Référence de puissance maximale : 0.1 W.
| Ratio | Courant à vide mA | Vitesse à vide rpm | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de blocage | kgf cm de blocage |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 780 | 0.03 | 2.94 | 450 | <=0.10 | 0.3 | 0.08 |
| 20:1 | <=45 | 400 | 0.06 | 5.88 | 230 | <=0.10 | 0.3 | 0.16 |
| 30:1 | <=45 | 265 | 0.1 | 9.8 | 150 | <=0.10 | 0.3 | 0.23 |
| 50:1 | <=45 | 155 | 0.17 | 16.67 | 90 | <=0.10 | 0.3 | 0.4 |
| 100:1 | <=45 | 77 | 0.35 | 34.4 | 45 | <=0.10 | 0.3 | 0.75 |
| 150:1 | <=45 | 52 | 0.5 | 49.02 | 30 | <=0.10 | 0.3 | 1.1 |
| 210:1 | <=45 | 37 | 0.7 | 68.63 | 21 | <=0.10 | 0.3 | 1.5 |
| 298:1 | <=45 | 26 | 1 | 98.04 | 15 | <=0.10 | 0.3 | 2.8 |
| 380:1 | <=45 | 20 | 1.2 | 117.6 | 12 | <=0.10 | 0.3 | 3.5 |
Références de sortie d'impulsions 12V A12
| Ratio nominal | Impulsions de sortie / révolution |
|---|---|
| 10:1 | 29.04 |
| 20:1 | Non spécifié |
| 30:1 | 88.41 |
| 50:1 | 153.3 |
| 100:1 | 297.9 |
| 150:1 | 452.87 |
| 210:1 | 629.27 |
| 298:1 | 893.7 |
| 380:1 | 1137.47 |
Le rapport nominal 20:1 n'a pas de valeur de pulse de sortie exacte confirmée ici ; déterminez le rapport réel ou calibrez le comptage pour un positionnement précis. Les valeurs de pulse ne sont pas automatiquement des comptes de décodeur quadrature.
Installation et Utilisation
Vérifiez l'ajustement de l'arbre, le motif des trous et le dégagement des câbles avant de fabriquer un support. Le dessin standard n'établit pas les dimensions du réducteur 1000:1 étendu. Évitez de forcer l'arbre de sortie, la surcharge et le blocage prolongé. Commencez avec la bonne tension du moteur et vérifiez la direction de rotation et le retour d'information avant de connecter une charge. La vibration, le bruit et la température du moteur peuvent changer avec la vitesse, le couple et la charge.
Applications
- Mécanismes d'entraînement de petits robots et de chariots d'inspection nécessitant un retour d'information sur la vitesse.
- Développement de véhicules d'équilibrage avec une électronique de contrôle externe appropriée.
- Mécanismes compacts de robot domestique et de positionnement de caméra nécessitant un retour d'information sur la position.
Ce qui est Inclus
- Moteur uniquement : un moteur à courant continu avec encodeur sélectionné et câble à six fils assorti.
- Moteur + Support de montage : un moteur à courant continu avec encodeur sélectionné, câble assorti et un support de montage blanc.
L'alimentation, le pilote de moteur, le compteur d'encodeur, le contrôleur et le matériel d'application ne sont pas inclus.
FAQ
Est-ce la version 7 PPR GM12N20 ?
Non. Cette version CHF-GM12-N20 ABHL a une résolution de base de 3 PPR sur l'arbre du moteur et un anneau magnétique à six pôles.
L'encodeur peut-il être alimenté par une alimentation de moteur de 12V ?
Non. L'alimentation VCC de l'encodeur nécessite 3.3V ou 5V DC ; les bornes du moteur utilisent la tension de bobinage sélectionnée.
Est-ce que 3 PPR signifie trois impulsions par révolution de réducteur ?
Non. C'est la résolution de l'arbre du moteur. Les impulsions de l'arbre de sortie dépendent du rapport de réducteur réel et de la méthode de comptage.
Le dessin standard couvre-t-il 1000:1 ?
Non. L'option 1000:1 a un réducteur étendu. Confirmez son enveloppe de montage séparément.
Détails Visuels