Moteur pas à pas à engrenages CHIHAI CHS-GM37BY, 2 phases 4 fils, 12V
Moteur pas à pas à engrenages CHIHAI CHS-GM37BY, 2 phases 4 fils, 12V
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHS-GM 37BY est un moteur pas à pas à réduction de 37 mm avec un fonctionnement bipolaire à deux phases et quatre fils, et un arbre de sortie en forme de D de 6 mm. Sélectionnez l'un des dix rapports de réduction et un package moteur seul ou support de montage pour des mécanismes de positionnement compacts.
Caractéristiques
- Engrenages en métal et enroulement de moteur en cuivre.
- Contrôle de pas discret et rotation réversible via un pilote pas à pas bipolaire compatible.
- Arbre en forme de D et six trous de montage à l'avant.
- Fil de connexion à quatre broches assorti, avec support de montage en option.
Spécifications
| Marque / modèle | CHIHAI MOTOR / CHS-GM 37BY-30Ω; famille de moteurs pas à pas GM 37BY avec réducteur |
| Moteur | Moteur pas à pas bipolaire à deux phases et quatre fils, réducteurs en métal, enroulement en cuivre |
| Référence de moteur nominale | 12 V CC; 0,4 A par phase; 30Ω ±15% par phase |
| Angle de pas d'entrée / excitation | 7,5 degrés par pas; excitation à deux phases, entraînement bipolaire |
| Couple de traction / maintien d'entrée | Au moins 300gf.cm de traction; au moins 600gf.cm maintenant à 0PPS |
| Référence de fréquence | Réponse maximale 750PPS/Hz ; démarrage maximal 700PPS/Hz |
| Isolation | Bobines de classe E ; 100MΩ à 500VDC ; 100VAC pendant une seconde référence diélectrique |
| Température de fonctionnement | -10 à +55 degrés C |
| Arbre / avant | Arbre D de 6 mm +0/-0.03 mm ; plat de 5.4 mm +0/-0.1 mm ; projection de 21±0.5 mm, plat de 12 mm, bossage avant de 12 mm et épaulement de 6 mm |
| Montage | Six trous filetés M 3.0 x 3 sur un cercle de 31 mm ; référence de 7 mm ; dessin 6-120 degrés notation conservée dans la vue de face originale |
| Dessin du corps | Boîte de vitesses de 37 mm ; L±0.3 mm, corps de moteur MAX de 22.2 mm, enveloppe arrière de 35 mm, caractéristique arrière de 10 mm et 1.5 mm section |
| Câble / connecteur | SM-4PIN; UL 1007 AWG 26; 150±10 mm de fil; 12,9 mm de largeur de connecteur arrière et 6 mm de référence |
| Masse | Environ 165–200 g référence moteur, dépendant du rapport |
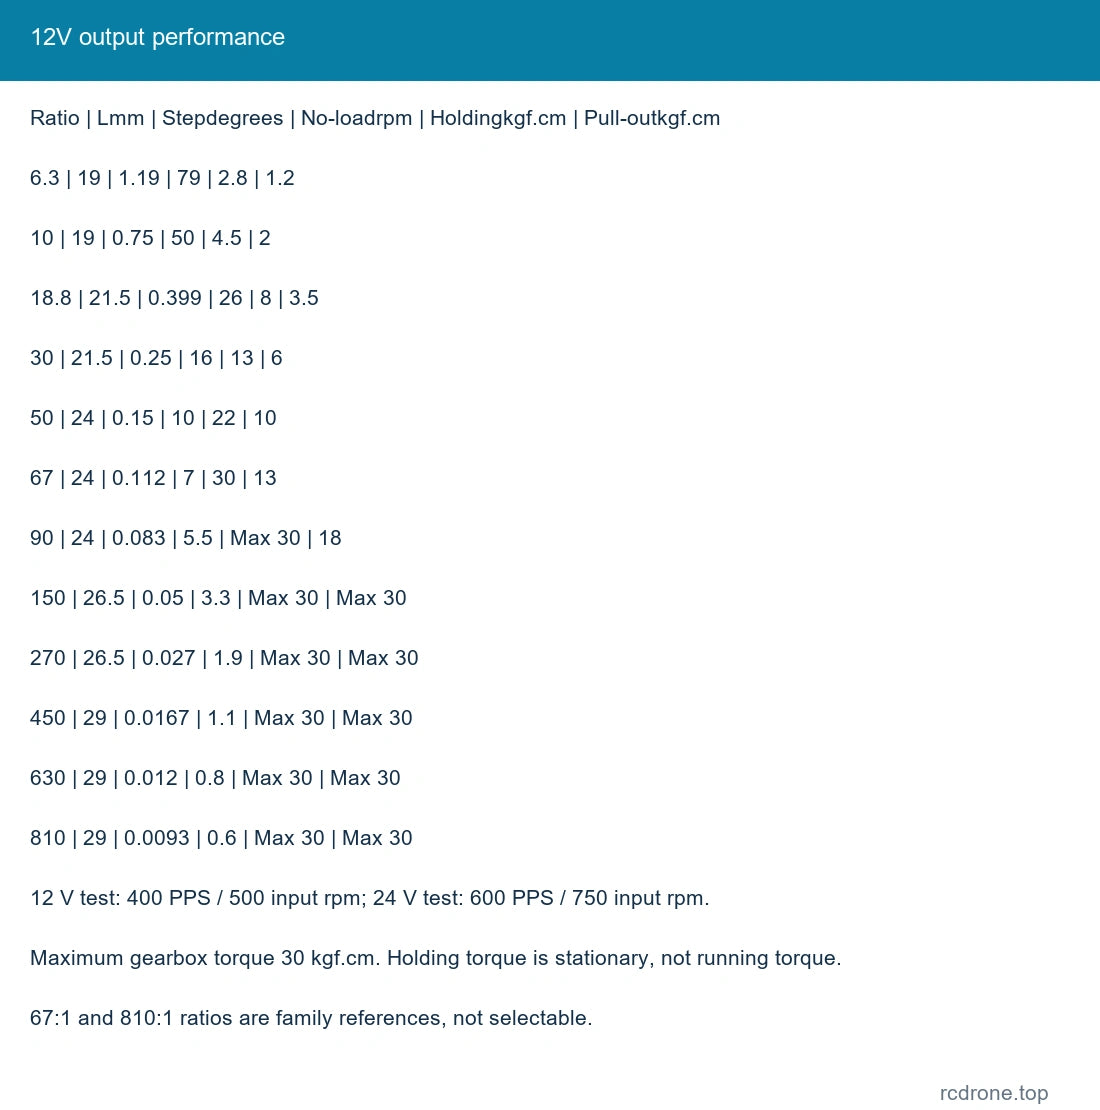
Performance de sortie à 12 V
Condition de test : 12 V DC, 400PPS/Hz, moteur d'entrée 500 rpm. Le couple de maintien est une valeur stationnaire et diffère du couple de traction lors de l'étape.
| Rapport : 1 | Réducteur Lmm | Degrés de pas de sortie | rpm à vide | Maintien kgf.cm | Traction kgf.cm |
|---|---|---|---|---|---|
| 6.3 | 19 | 1.19 | 79 | 2.8 | 1.2 |
| 10 | 19 | 0.75 | 50 | 4.5 | 2 |
| 18.8 | 21.5 | 0.399 | 26 | 8 | 3.5 |
| 30 | 21.5 | 0.25 | 16 | 13 | 6 |
| 50 | 24 | 0.15 | 10 | 22 | 10 |
| 67 | 24 | 0.112 | 7 | 30 | 13 |
| 90 | 24 | 0.083 | 5.5 | Max 30 | 18 |
| 150 | 26.5 | 0.05 | 3.3 | Max 30 | Max 30 |
| 270 | 26.5 | 0.027 | 1.9 | Max 30 | Max 30 |
| 450 | 29 | 0.0167 | 1.1 | Max 30 | Max 30 |
| 630 | 29 | 0.012 | 0.8 | Max 30 | Max 30 |
| 810 | 29 | 0.0093 | 0.6 | Max 30 | Max 30 |
Performance de sortie à 24 V
Condition de test : 24 V CC, 600PPS/Hz, moteur d'entrée 750 tr/min. Utilisez un driver approprié et des limites de courant ; 24 V est une condition de test/de conduite plutôt qu'un enroulement de moteur sélectionnable secondaire.
| Ratio : 1 | Réducteur Lmm | Degrés de pas de sortie | tr/min à vide | Maintien kgf.cm | Sortie kgf.cm |
|---|---|---|---|---|---|
| 6.3 | 19 | 1.19 | 119 | 3.5 | 2 |
| 10 | 19 | 0.75 | 75 | 5.5 | 3.2 |
| 18.8 | 21.5 | 0.399 | 40 | 10 | 5.8 |
| 30 | 21.5 | 0.25 | 25 | 16.5 | 9 |
| 50 | 24 | 0.15 | 15 | 25 | 15 |
| 67 | 24 | 0.112 | 11 | Max 30 | 20 |
| 90 | 24 | 0.083 | 8.3 | Max 30 | 28 |
| 150 | 26.5 | 0.05 | 5 | Max 30 | Max 30 |
| 270 | 26.5 | 0.027 | 2.7 | Max 30 | Max 30 |
| 450 | 29 | 0.0167 | 1.7 | Max 30 | Max 30 |
| 630 | 29 | 0.012 | 1.2 | Max 30 | Max 30 |
| 810 | 29 | 0.0093 | 0.9 | Max 30 | Max 30 |
Couple maximum autorisé du réducteur 30kgf.cm. Les rapports 67: 1 et 810: 1 sont des références de famille et ne sont pas sélectionnables. Ne pas utiliser une figure de maintien stationnaire comme couple de fonctionnement continu.
Référence de conduite et de résonance
Le moteur est évalué à 12 V. Les références de conduite de 3.7–24 V ci-dessous ont été mesurées en utilisant une excitation en pas complet et un testeur de moteur pas à pas sans limitation de courant.Ils décrivent des tests de fenêtre de fonctionnement, pas des réglages de courant de phase continue recommandés. Utilisez un driver bipolaire approprié, des vérifications de limitation de courant et thermiques ; ne pas appliquer de courant continu directement sur un enroulement. La fréquence de fonctionnement doit éviter la résonance et les vibrations excessives.
| Alimentation de test | Fréquence supérieure Hz / courant de test | Rpm d'entrée à la fréquence supérieure | Fréquence inférieure Hz / courant de test | Rpm d'entrée à la fréquence inférieure | Courant bloqué à 0Hz |
|---|---|---|---|---|---|
| 24 V | 670 / ≤0.12 A | 837.5 | 550 / ≤0.16 A | 687.5 | 1.5 A |
| 12 V | 460 / ≤0.07 A | 575 | 330 / ≤0.10 A | 412.5 | 0.78 A |
| 6 V | 280 / ≤0.06 A | 350 | 200 / ≤0.16 A | 250 | 0.4 A |
| 3.7 V | 150 / ≤0.06 A | 187.5 | 60 / ≤0.15 A | 75 | 0.25 A |
Connexion à Quatre Fils
| Broche | Fil | Phase |
|---|---|---|
| 1 | Jaune | A |
| 2 | Noir | B |
| 3 | Rouge | B-bar |
| 4 | Vert | A-bar |
Jaune/vert forme l'enroulement A ; noir/rouge forme l'enroulement B. Gardez chaque paire de bobines sur une phase de conducteur. Inversez l'ordre d'excitation pour inverser la rotation. La référence de rotation est vue du côté de la bride. La séquence à quatre états, deux phases activées est jaune+noir, jaune+rouge, vert+rouge, vert+noir ; inversez l'ordre pour la direction opposée.Déconnectez l'alimentation avant de changer les connexions.
Adaptation mécanique
| Groupe de rapport | Étapes de réduction | Boîte de vitesses Lmm | Longueur du corps hors arbre de sortie mm | Jeu de référence degrés |
|---|---|---|---|---|
| 6.3 /10 | 2 | 19 | 41.2 | 0.7 |
| 18.8 /30 | 3 | 21.5 | 43.7 | 0.8 |
| 50 /67 /90 | 4 | 24 | 46.2 | 1.0 |
| 150 /270 | 5 | 26.5 | 48.7 | 1.0 |
| 450 /630 /810 | 6 | 29 | 51.2 | 1.0 |
Vérifiez la projection de l'arbre, le plat, les trous de montage, la profondeur des vis et le dégagement des câbles avant l'installation. Gardez les vis éloignées des engrenages internes et tenez compte du jeu du réducteur lors du positionnement. Le support fait référence à une largeur de 40 mm, une hauteur de 47 mm, une longueur de pied de 43 mm, une épaisseur de 3 mm, une ouverture fendue de 13 mm avec une extrémité R 6.5, un cercle de trou avant de 31 mm avec six trous de 3.2 mm, des caractéristiques avant de 14 mm et 18.5 mm, quatre trous de base de 3.6 mm espacés de 30x 24 mm et un décalage de bord de 8 mm.
Applications
Mécanismes de petits robots, expériences de positionnement, développement de véhicules suiveurs de ligne ou d'équilibre, mouvement de bras de caméra et dispositifs motorisés compacts où le taux de pas choisi, le couple, le jeu et l'ajustement de l'arbre conviennent à l'application. Un véhicule complet, un robot ou une plateforme de mouvement n'est pas inclus.
Ce qui est inclus
- Motor Only : un moteur pas à pas à réduction de ratio sélectionné avec un fil à quatre conducteurs.
- Motor + Support : un moteur/fil sélectionné et un support de montage.
Un contrôleur programmable, une carte de driver et une alimentation ne sont pas inclus dans les paquets sélectionnables. Les images du contrôleur montrent uniquement des exemples d'intégration optionnels.
FAQ
Ce moteur fonctionne-t-il avec une connexion directe de 12 V ?
Non. Utilisez un driver pas à pas bipolaire compatible pour alimenter les deux paires de bobinages en séquence.
Un driver programmable est-il inclus ?
Non. Les paquets sélectionnables contiennent le moteur, ou le moteur et le support.
Le couple de maintien peut-il être utilisé comme couple de fonctionnement ?
Non. Utilisez le couple de sortie dans les conditions de pas prévues, et restez dans la limite de 30kgf.cm de la boîte de vitesses.
Détails Visuels