Moteur à engrenages DC CHIHAI GM16-030ABHL avec encodeur Hall 7 PPR, 6V/12V
Moteur à engrenages DC CHIHAI GM16-030ABHL avec encodeur Hall 7 PPR, 6V/12V
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR GM 16-030ABHL est un moteur à courant continu compact avec un réducteur en métal et un retour d'information AB Hall. Sélectionnez la tension, le rapport de réduction réel et le package moteur seul ou avec support. Les deux packages incluent le moteur équipé d'un encodeur et le câble à six fils correspondant illustré.
Caractéristiques
- Réducteurs en métal et moteur à balais enroulé de cuivre.
- Arbre de sortie en forme de D de 3 mm pour un moyeu correspondant.
- Retour d'information Hall magnétique à deux canaux 7 PPR à l'arbre du moteur.
- Connexions séparées pour l'alimentation du moteur et l'alimentation Hall ; support en L en option.
Spécifications
| Marque / modèle | CHIHAI MOTOR / GM 16-030ABHL ; les tableaux de détails identifient également CHR-GM 16-030PA ABHL |
| Construction du moteur | Moteur à courant continu à balais avec réduction de vitesse à pignons métalliques et encodeur Hall magnétique à deux canaux |
| Alimentation sélectionnable | Enroulement de 6 V ou 12 V ; la table de 9 V est une référence de famille distincte, pas une option en stock |
| Rapports | 10 : 1, 20 : 1, 35 : 1, 63 : 1, 86 : 1, 115 : 1, 150 : 1, 250 : 1, 360 : 1 |
| Arbre de sortie | Arbre D de 3 mm, 2,5 mm à plat, projection de 10±0,3 mm |
| Référence de dessin | Corps de moteur/boîte de vitesses de 36,0 mm ; boîte de 18,6 mm ; boîte de vitesses de 11±0,2 mm ; référence de fin de 15,5±0,2 mm |
| Montage | Deux M 2×0.4 trous filetés ; espacement de référence de 12 mm ; décalage de référence de 9 mm |
| Enveloppe de l'encodeur arrière | 21,0 mm de référence ; connecteur à six broches ZH 1.5 |
| Référence de masse nette | Environ 28 g, dépendant du ratio ; la masse d'expédition est séparée |
| Plafond de charge mécanique | 3,0 kgf·cm / 0,3 N·m charge de référence maximale du réducteur ; couple nominal non universel |
| Encodeur Hall | 7 PPR à l'arbre du moteur ; 14 pôles/7 paires de pôles ; sorties en onde carrée AB |
| Circuit Hall | Alimentation séparée de 3,3 V ou 5 V ; résistances de tirage/formation de signal intégrées |
| Connecteur / fréquence | ZH 1.5-6PIN avec fil assorti ; référence de réponse à 100 kHz |
| Référence de pulse de sortie | Ratio de réduction de 7× avant le multiplicateur de comptage de bord du récepteur |
Référence d'enroulement et de performance
Utilisez le tableau correspondant à l'enroulement. Le couple nominal utilise g·cm ; le couple de blocage utilise kg·cm. La limite de boîte de vitesses de 3,0 kgf·cm est un plafond mécanique, pas le couple nominal de chaque ratio. Les chiffres de puissance conservent leur portée maximale/référence plutôt que d'impliquer une puissance de sortie mécanique pour chaque point de charge.
12 V
Référence de puissance maximale de 1,5 W ; enroulement de moteur à 18000 tr/min. Courant à vide ≤ 65 mA ; courant nominal ≤ 0,16 A ; courant de blocage ≤ 0,75 A.
| Ratio | Tr/min à vide | Évalué g·cm | Tr/min évalué | Kg·cm de blocage / plafond | Référence de pulse de sortie |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 plafond de boîte de vitesses; arrêt non spécifié individuellement | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 plafond de boîte de vitesses; arrêt non spécifié individuellement | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 plafond de boîte de vitesses; arrêt non spécifié individuellement | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 boîte de vitesses plafond ; arrêt non spécifié individuellement | 2520 |
6 V
0,7 W référence de puissance maximale ; moteur à enroulement de 9000 tr/min. Courant à vide ≤ 50 mA ; courant nominal ≤ 0,10 A ; courant de blocage ≤ 0,38 A.
| Ratio | tr/min à vide | Rated g·cm | tr/min nominal | kg·cm de blocage / plafond | Référence de pulse de sortie |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0,20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0,45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 plafond de boîte de vitesses; arrêt non spécifié individuellement | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 boîte de vitesses plafond ; arrêt non spécifié individuellement | 1750 |
| 360 : 1 | 25 | 1800 | 22 | 3.0 boîte de vitesses plafond ; arrêt non spécifié individuellement | 2520 |
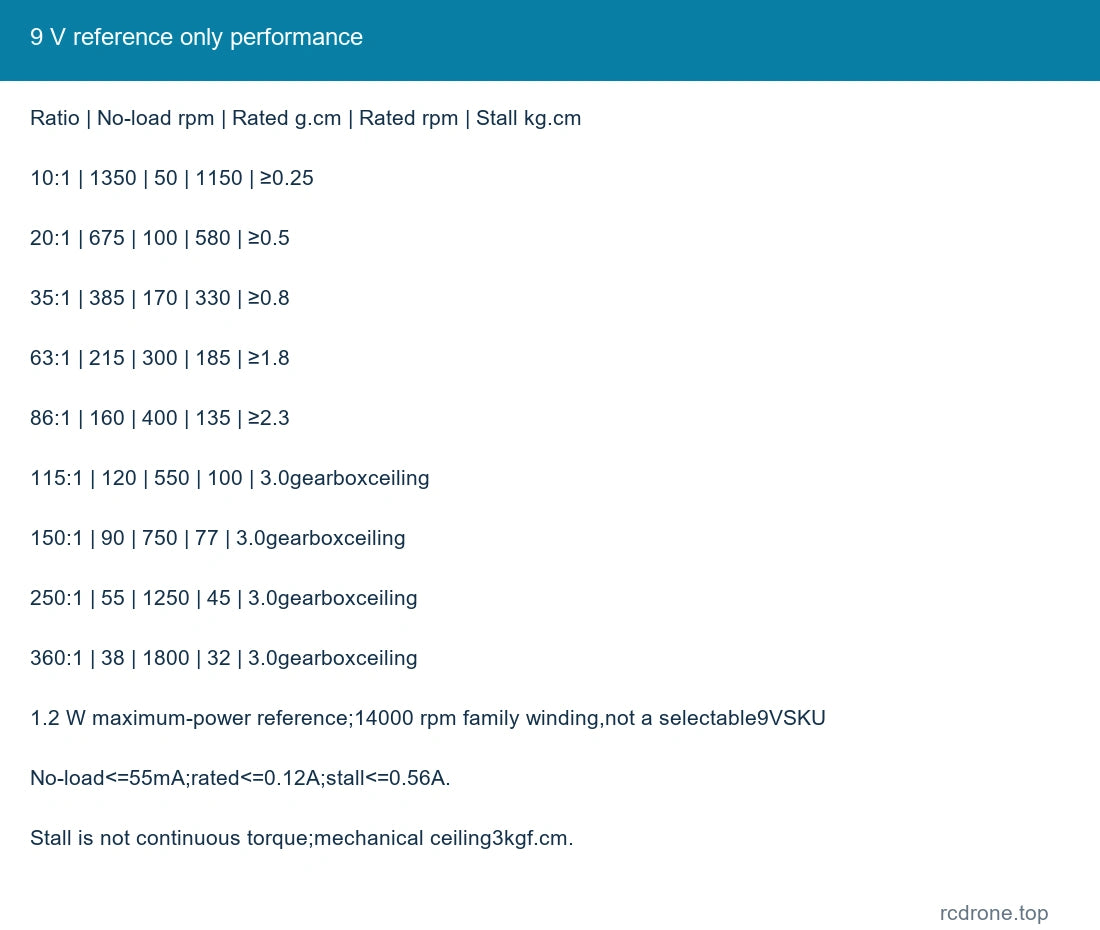
9 V référence uniquement
1.2 W référence de puissance maximale ; 14000 rpm enroulement de famille, pas un 9VSKU sélectionnable. Courant à vide ≤ 55 mA ; courant nominal ≤ 0.12 A ; courant de blocage ≤ 0.56 A.
| Ratio | rpm à vide | Rated g·cm | Rated rpm | Stall kg·cm / plafond | Référence de pulse de sortie |
|---|---|---|---|---|---|
| 10 : 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 plafond de boîte de vitesses ; arrêt non spécifié individuellement | 805 |
| 150 : 1 | 90 | 750 | 77 | 3.0 plafond de boîte de vitesses ; arrêt non spécifié individuellement | 1050 |
| 250 : 1 | 55 | 1250 | 45 | 3.0 plafond de boîte de vitesses ; arrêt non spécifié individuellement | 1750 |
| 360 : 1 | 38 | 1800 | 32 | 3.0 boîte de vitesses plafond ; arrêt non spécifié individuellement | 2520 |
Connexion de l'encodeur
| Broche | Signal | Fonction |
|---|---|---|
| 1 | M 2 | Moteur négatif |
| 2 | VCC | Alimentation Hall positive 3.3/5V |
| 3 | B / C 2 | Sortie de phase Hall B |
| 4 | A / C 1 | Sortie de phase Hall A |
| 5 | GND | Terre Hall |
| 6 | M 1 | Positive moteur |
Les numéros de broche suivent l'orientation du connecteur préservée dans le dessin mécanique. Vérifiez les marquages réels du connecteur avant la connexion. Ne jamais connecter l'alimentation moteur de 6 V ou 12 V aux signaux Hall VCC ou A/B. Alimentez le circuit Hall à 3,3 V ou 5 V et utilisez une logique d'entrée compatible. Le retour d'information incrémental mesure le mouvement relatif et ne donne pas la position absolue au démarrage.
La référence de l'arbre moteur de base est de 7 PPR ; la référence de l'arbre de sortie est de 7×ratio.Récepteur x 1/x 2/x 4 le comptage des bords peut changer le compte rapporté. Inverser les fils du moteur pour la direction tout en maintenant la polarité de l'alimentation Hall correcte.
Installation et fonctionnement
Vérifiez l'ajustement arbre/roue, la profondeur des vis de montage, le dégagement du support et l'espace de la carte d'encodeur avant l'assemblage. Le support en L est inclus uniquement dans son paquet nommé. Sélectionnez un pilote et une alimentation avec une capacité de courant de démarrage adéquate et fournissez une protection contre les surintensités. Évitez les arrêts prolongés, les impacts sur l'arbre, les surcharges et les inversions brusques sous charge.
Applications
Entraînements de robots compacts, petits mécanismes d'automatisation et projets de mesure de vitesse ou de rotation relative. Faites correspondre le rapport, la vitesse, le couple, le montage et l'interface de rétroaction choisis au mécanisme.
Ce qui est inclus
Un moteur à courant continu avec encodeur Hall sélectionné et un câble à six fils assorti. Le paquet de support comprend également le support illustré et le matériel assorti.Le contrôleur, l'alimentation, la roue, le robot complet et les engrenages internes supplémentaires ne sont pas inclus.
FAQ
Chaque option inclut-elle un retour Hall ?
Oui. Les deux packages utilisent le moteur équipé d'un encodeur ABHL.
Puis-je alimenter Hall VCC à partir de l'alimentation du moteur ?
Non. Hall VCC nécessite une alimentation séparée de 3,3 V ou 5 V.
Le 9 V est-il sélectionnable ?
Non. Le tableau de performance de 9 V est uniquement une référence familiale ; les enroulements de vente au détail réels sont de 6 V et 12 V.
Chaque rapport fournit-il un couple nominal de 3 kgf·cm ?
Non. Utilisez sa valeur g·cm nominale ; 3 kgf·cm est le plafond mécanique de la boîte de vitesses.
Détails Visuels