Moteur à engrenages DC CHIHAI GM25-370 AB avec encodeur Hall, 6V / 12V / 24V
Moteur à engrenages DC CHIHAI GM25-370 AB avec encodeur Hall, 6V / 12V / 24V
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHR-GM25-370ABHL moteur à courant continu combine un réducteur en métal de 25 mm avec un moteur à balais et un retour Hall quadrature AB. Choisissez un enroulement de 6V, 12V ou 24V, le rapport de réduction requis et un package moteur seul, support de montage ou kit de roue de 65 mm.
Caractéristiques
- Réducteurs entièrement en métal, enroulements en cuivre et un arbre de sortie en forme de D.
- Deux canaux d'encodeur fournissent un comptage d'impulsions et des informations de direction lorsqu'ils sont décodés ensemble.
- Dix choix de rapport de réduction standard et de vitesse à vide, avec la disponibilité réelle indiquée par la configuration.
- Les kits de roues comprennent un moteur et une roue ; achetez la quantité requise pour un véhicule à plusieurs roues.
Spécifications
| Marque / modèle | CHIHAI MOTOR / CHR-GM25-370ABHL |
| Moteur | Moteur à courant continu à balais de 25 mm de diamètre avec réducteurs entièrement en métal et encodeur Hall AB |
| Tension | Enroulements séparés de 6V, 12V et 24V ; utiliser uniquement la tension sélectionnée |
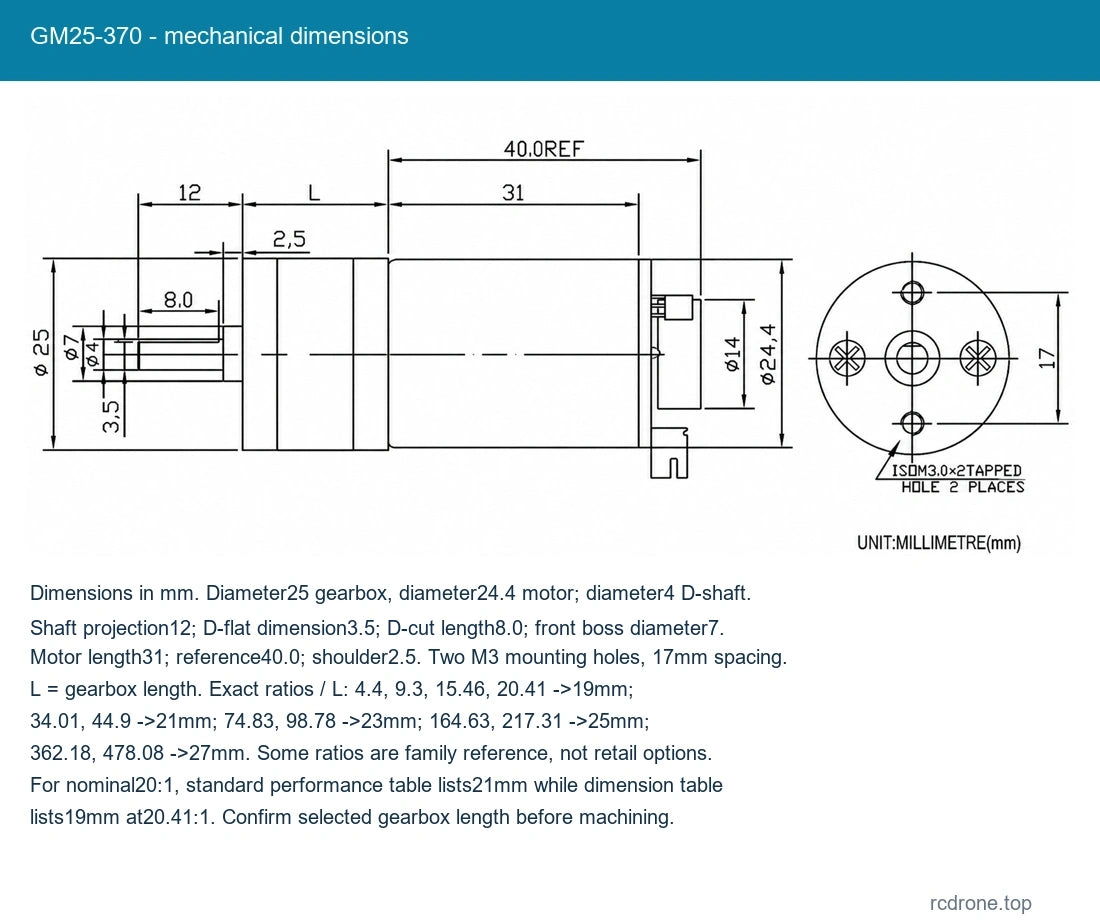
| Arbre | Arbre D de 4 mm de diamètre ; projection de 12 mm ; section D de 8 mm |
| Référence de masse nette | Moteur d'environ 100 g ; varie selon le rapport de réduction et la configuration |
| Référence du corps du moteur | Dimension de référence de 40 mm ; la longueur de la boîte de vitesses varie selon le rapport de réduction |
| Longueur de la boîte de vitesses | 19 mm pour 4.4 et 9.3; 21mm pour 20, 34 et 45; 23mm pour 75 et 100; 25mm pour 165 et 217; 27mm pour 478 |
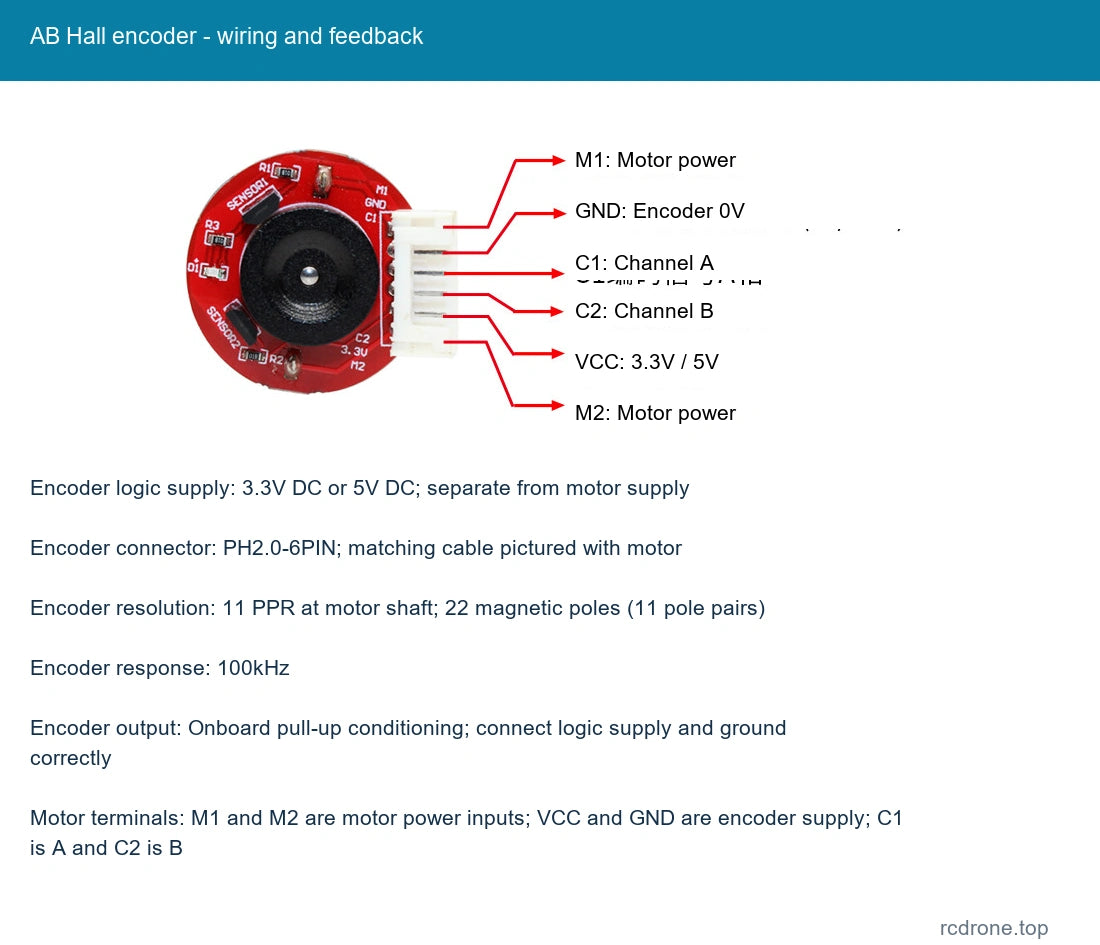
| Encodeur | Encodeur magnétique Hall incrémental quadrature AB, onde carrée A/B |
| Alimentation logique de l'encodeur | 3.3V DC ou 5V DC; séparé de l'alimentation du moteur |
| Connecteur de l'encodeur | PH2.0-6PIN; câble correspondant illustré avec le moteur |
| Résolution de l'encodeur | 11 PPR à l'arbre du moteur ; 22 pôles magnétiques (11 paires de pôles) |
| Réponse de l'encodeur | 100kHz |
| Sortie de l'encodeur | Conditionnement de tirage intégré ; connectez correctement l'alimentation logique et la terre |
| Bornes du moteur | M1 et M2 sont les entrées d'alimentation du moteur ; VCC et GND sont l'alimentation de l'encodeur ; C1 est A et C2 est B |
| Détection de direction | L'ordre de phase A/B indique la direction. Compter un seul canal ne détermine pas la direction. |
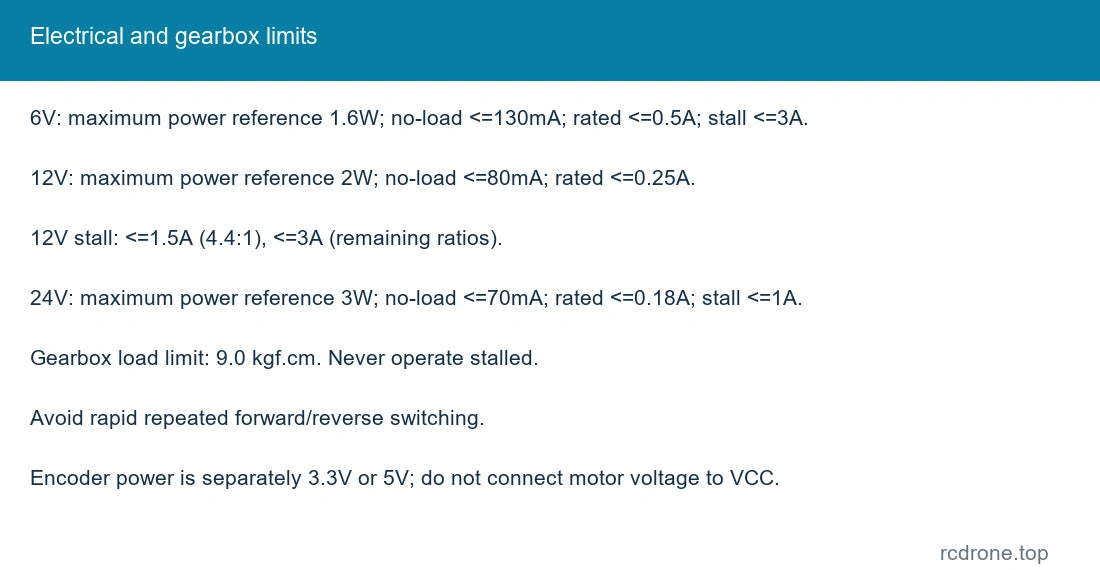
| Limite de charge de la boîte de vitesses | Ne pas dépasser 9.0 kgf.cm charge; éviter le calage et les inversions rapides de direction |
Performance de bobinage standard
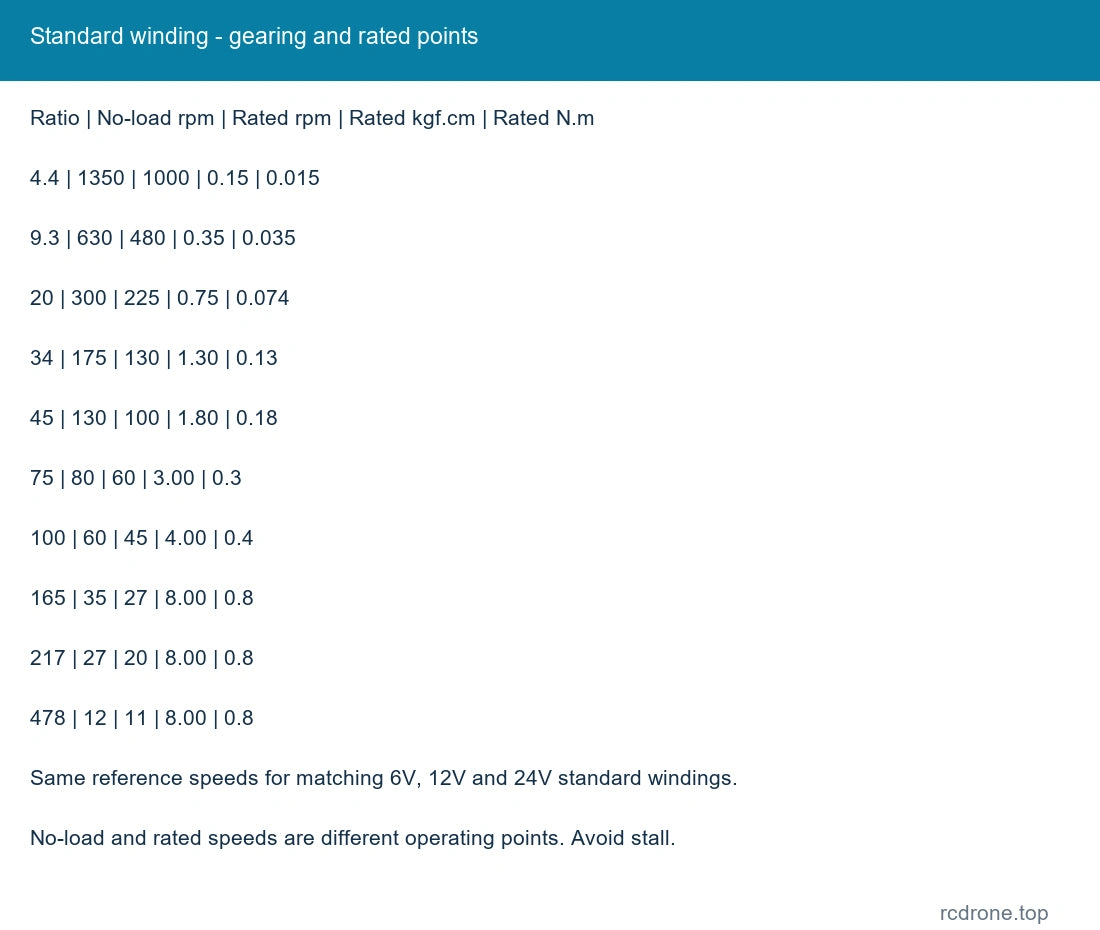
Les vitesses ci-dessous sont des points de référence à vide et nominal pour le bobinage standard correspondant à sa tension nominale sélectionnée. La charge réduit la vitesse. Les noms de rapport de réduction sont arrondis ; les chiffres de l'encodeur de sortie utilisent les rapports internes plus précis. Les comptes de pulsations dépendent du mode de décodage et ne sont pas un compte à quatre bords.
| Réduction :1 | tr/min à vide | tr/min nominal | Nominal kgf.cm | Nominal N.m | Pulses de sortie/référence par tour | Réducteur mm | Calage kgf.cm référence |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 limite |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 limite |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 limite |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 limite |
| Enroulement standard | Référence de puissance maximale | Courant à vide | Courant nominal | Référence de courant de blocage |
|---|---|---|---|---|
| Enroulement standard 6V | 1.6W | <=130mA | <=0.5A | <=3.0A |
| Enroulement standard 12V | 2.0W | <=80mA | <=0.25A | <=1.5A pour 4.4:1, <=3.0A pour les rapports restants |
| Enroulement standard 24V | 3.0W | <=70mA | <=0.18A | <=1.0A |
Les valeurs de blocage sont des limites de référence, pas des conditions de fonctionnement.Ne pas dépasser 9.0 kgf.cm charge de boîte de vitesses, bloquer le moteur ou passer rapidement et de manière répétée entre l'avant et l'arrière.
Dimensions mécaniques
Toutes les dimensions sont en mm. Diamètre de la boîte de vitesses 25 ; diamètre du moteur 24.4 ; diamètre de l'arbre de sortie 4, projection 12, dimension D-plate 3.5 et longueur plate 8.0. Diamètre du boss avant 7, épaule 2.5, longueur du moteur 31 et référence globale du moteur 40.0. Deux trous de montage M3 sont espacés de 17 mm. La longueur de la boîte de vitesses L varie selon le rapport. La référence dimensionnelle liste des rapports exacts 4.4/9.3/15.46/20.41 à 19 mm ; 34.01/44.9 à 21 mm ; 74.83/98.78 à 23 mm ; 164.63/217.31 à 25 mm ; 362.18/478.08 à 27 mm. Les rapports 15.46 et 362.18 sont des références familiales plutôt que des choix de vente au détail offerts. Pour un nominal de 20:1, le tableau de performance liste 21 mm tandis que la référence dimensionnelle 20.41:1 liste 19 mm ; confirmez la longueur de boîte de vitesses sélectionnée avant l'usinage.
Câblage et utilisation de l'encodeur
M1 et M2 se connectent à l'alimentation du moteur. L'encodeur VCC nécessite 3.3V ou 5V, avec GND comme terre logique.C1 est le canal A et C2 est le canal B. Ne pas appliquer la tension du moteur à l'encodeur VCC. L'encodeur dispose d'un conditionnement de tirage interne pour la connexion au microcontrôleur. Décodez l'ordre de phase A/B pour la direction ; un seul canal d'impulsion fournit des comptes mais ne peut pas distinguer l'avant de l'arrière.
Guide de configuration
Les moteurs listés de 6V, 12V et 24V ont des enroulements différents, plutôt qu'un moteur universel de 6 à 24V. Sélectionnez à la fois la tension nominale et le rapport de réduction. Les enroulements d'application de voiture intelligente non définis nécessitant des remarques d'ordre ne sont pas proposés ici. L'option standard 24V / 9.3:1 n'était pas disponible lors de la capture.
Applications
Entraînements à retour d'encodeur pour petits robots mobiles et développement de véhicules d'équilibre, ainsi que des mécanismes de positionnement, d'automatisation, de caméra et des mécanismes compacts de découpe ou de manipulation de papier compatibles. Associez la charge de la boîte de vitesses, la vitesse, le cycle de service et le contrôleur au mécanisme. Le robot, le châssis, le contrôleur et l'alimentation ne sont pas inclus.
Ce qui est inclus
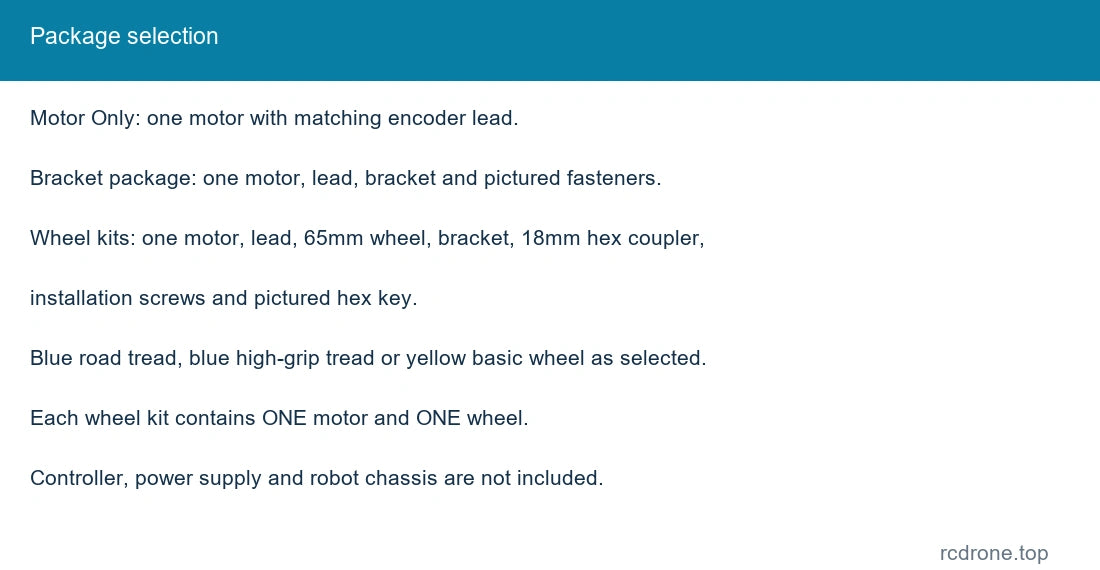
- Moteur uniquement : un moteur à courant continu avec encodeur sélectionné et un fil correspondant.
- Moteur + Support de montage : un moteur, un fil, un support et des fixations de montage illustrées.
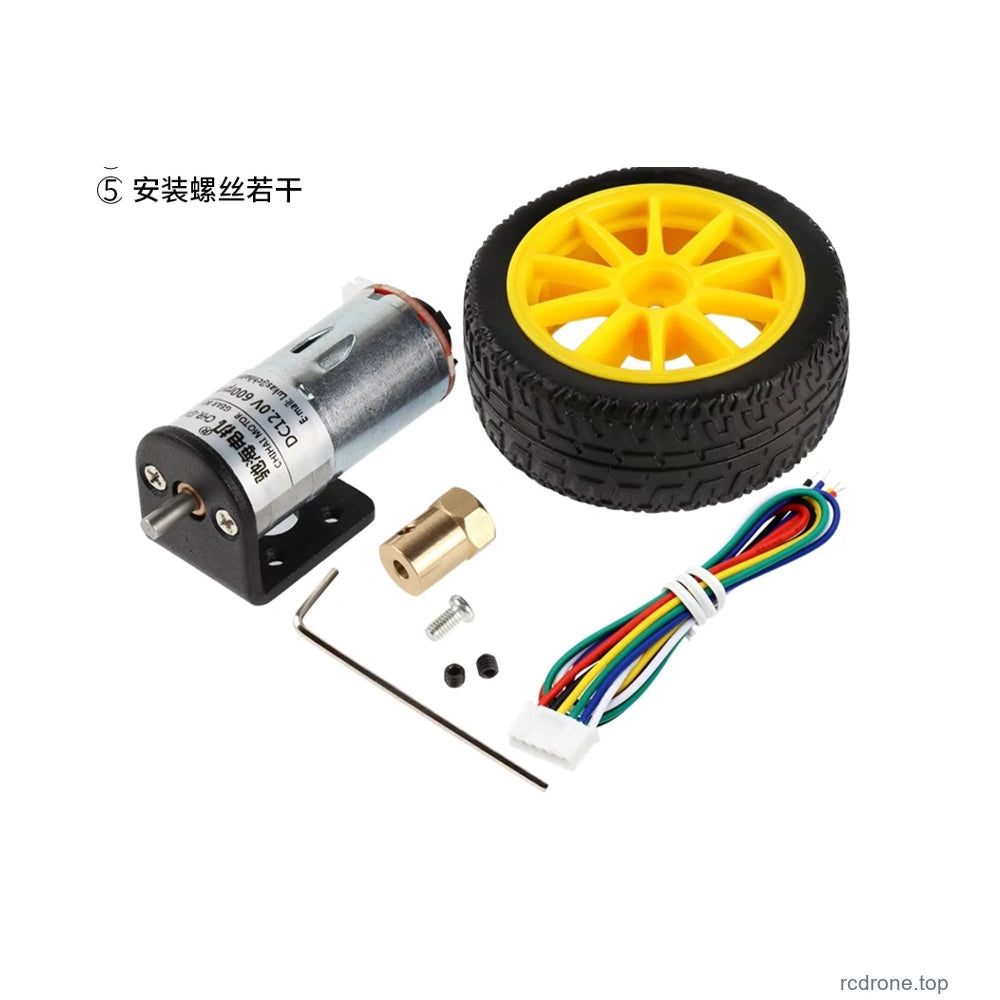
- Kits de roues de 65 mm : un moteur et un fil, une roue de route bleue à bande de roulement, une roue bleue à haute adhérence ou une roue jaune basique de 65 mm sélectionnée, un support de montage, un accouplement hexagonal de 18 mm et des vis d'installation / clé hexagonale illustrées.
Les packages alternatifs et les accessoires optionnels montrés dans les images de comparaison ne sont pas tous fournis ensemble. Aucun circuit imprimé de pilote ou contrôleur de rétroaction n'est inclus.
Installation et fonctionnement
- Confirmez les dimensions de l'arbre, les trous de montage, la longueur de la boîte de vitesses et l'espace disponible avant l'installation.
- Utilisez uniquement la tension nominale du moteur sélectionné. L'alimentation de l'encodeur est indépendamment de 3,3 V ou 5 V.
- Vérifiez la charge de la boîte de vitesses et la demande de courant avant de connecter un pilote de moteur ; évitez le blocage.
- Pour le premier démarrage, faites fonctionner sans charge brièvement et vérifiez la direction et le retour d'information avant de charger le mécanisme.
- Évitez l'humidité, la poussière, les vibrations fortes et l'utilisation en dehors des conditions thermiques requises.
FAQ
Le moteur 12V peut-il être utilisé comme une version 24V ?
Non. Sélectionnez l'enroulement prévu pour l'alimentation de votre moteur ; les versions 6V, 12V et 24V sont des configurations séparées.
L'encodeur peut-il être alimenté par l'alimentation du moteur ?
Le VCC de l'encodeur nécessite 3,3V ou 5V. Gardez-le séparé de la tension du moteur.
Un canal d'encodeur est-il suffisant pour détecter la direction ?
Non. Lisez à la fois A et B et leur relation de phase pour déterminer la direction de rotation.
Un kit de roues comprend-il une paire de roues ?
Non. Chaque kit répertorié contient un moteur et une roue de 65 mm sélectionnée.
Détails Visuels