Moteur à engrenages DC avec encodeur optique CHIHAI CHR-GM37-3429, 12 V / 24 V
Moteur à engrenages DC avec encodeur optique CHIHAI CHR-GM37-3429, 12 V / 24 V
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHR-GM37-3429 moteur à courant continu combine un réducteur en métal de 37 mm avec un encodeur optique incrémental AB. Sélectionnez le paquet, moteur à enroulement de 12 V ou 24 V, et la vitesse/ratio de sortie indépendamment des combinaisons réellement disponibles.
Caractéristiques
- Réducteurs entièrement en métal, enroulement en cuivre et fonctionnement à courant continu réversible.
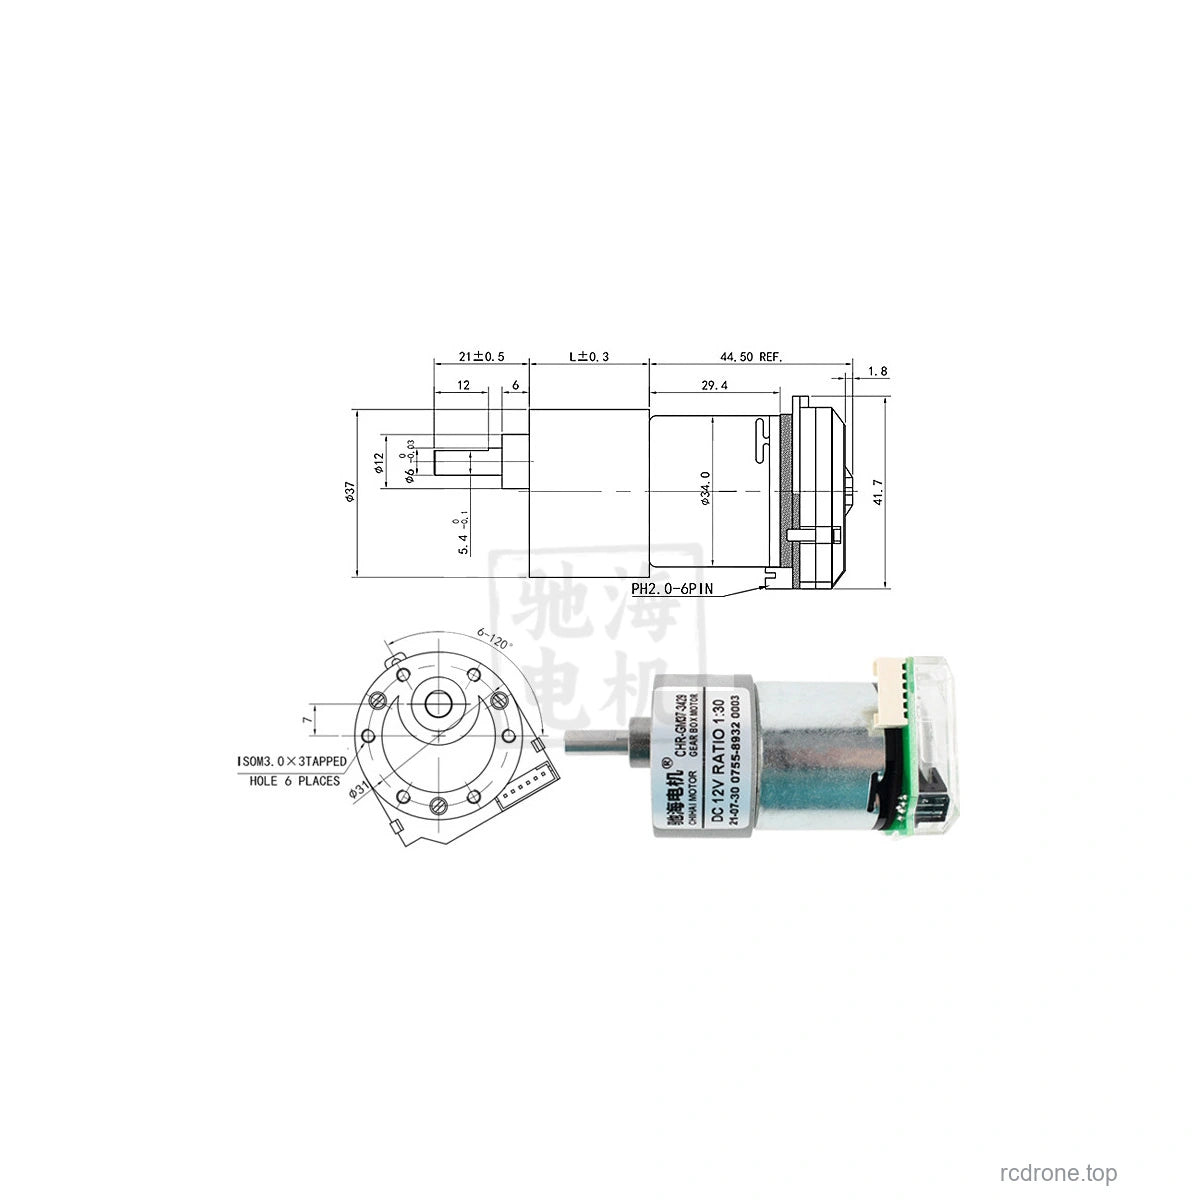
- Arbre de sortie en forme de D de 6 mm avec projection de 21 mm et longueur plate de 12 mm.
- Encodeur optique à double canal pour retour d'information sur la vitesse et la position.
- Cinq niveaux de paquet : moteur, support, accouplement à bride, kit de roue de 65 mm ou kit de roue de 80 mm.
Ce qui est inclus
| Emballage | Contenu |
|---|---|
| Moteur à encodeur optique | 1 moteur à courant avec encodeur optique et câble de connexion |
| Moteur et support | Assemblage du moteur plus support de montage |
| Support de moteur et accouplement à bride | Assemblage du moteur, support et accouplement à bride |
| Kit de roues de 65 mm ou 80 mm | Assemblage du moteur, support, accouplement hexagonal, roue de diamètre sélectionné et matériel de montage illustré |
Les kits de roues utilisent un accouplement hexagonal ; l'accouplement à bride séparé n'est pas substitué. La couleur et le profil de la roue ne sont pas des options sélectionnables indépendamment. Un moteur est inclus par emballage ; les images de comparaison n'indiquent pas un ensemble multi-moteurs. Un contrôleur et une alimentation ne sont pas inclus.
Spécifications du moteur
Les enroulements de 12 V et 24 V sont séparément sélectionnés. Leurs vitesses nominales à vide sont les mêmes à leurs tensions respectives sélectionnées ; ne pas alimenter un enroulement de 12 V à 24 V. La puissance de sortie maximale de référence de la famille est de 11 W. La charge maximale autorisée du réducteur est de 30 kgf·cm (environ 3,0 N·m) ; le fonctionnement en court-circuit n'est pas une valeur continue.
| Ratio sélectionné / ratio de référence exact | Tr/min à vide, 12 ou 24 V | Couple nominal kgf·cm | Tr/min nominal | Longueur du réducteur mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| Référence électrique | Enroulement 12 V | Enroulement 24 V |
|---|---|---|
| Courant à vide | ≤300 mA | ≤150 mA |
| Courant nominal, rapports6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A pour tous les rapports |
| Courant de blocage | ≤7.0 A | ≤4.5 A |
| Couple de blocage, rapports6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| Rapports plus élevés | Observer la limite de charge de la boîte de vitesses de 30 kgf·cm plutôt que d'utiliser une valeur de blocage calculée au-dessus | |
La masse de référence est d'environ 200 g pour l'ensemble moteur et varie en fonction du rapport de la boîte de vitesses. Les dimensions et les masses ne sont pas identiques dans tous les emballages.
Encodeur optique et câblage
Utilisez une alimentation séparée pour l'encodeur de 3,3 V ou 5,0 V. L'encodeur est un design optique incrémental à deux phases AB avec un marquage de base de 448 CPR et une fréquence de réponse de référence de 25 à 60 kHz, fonctionnant sur une plage de 0 à 85 °C. Les comptes de sortie par révolution de la boîte de vitesses dépendent du rapport sélectionné et de la convention de décodage ; calibrez votre mise en œuvre de comptage avant d'utiliser la position comme mesure.
| Couleur du fil | Signal |
|---|---|
| Rouge | Sortie de l'encodeur B |
| Noir | Sortie de l'encodeur A |
| Vert | GND de l'encodeur |
| Bleu | VCC de l'encodeur, 3.3/5.0 V |
| Jaune | Positif du moteur |
| Blanc | Négatif du moteur |
Le connecteur de l'encodeur est PH2.0-6PIN ; le fil de connexion peut se terminer par des connecteurs de style Dupont ou XH2.54. Confirmez les étiquettes de broches réelles avant la connexion ; les couleurs des fils ci-dessus s'appliquent à l'assemblage optique illustré. Ne jamais connecter l'alimentation moteur 12/24 V au VCC de l'encodeur, inverser VCC/GND de l'encodeur ou dépasser 5 V.Utilisez un microcontrôleur avec une entrée d'encodeur quadrature matérielle appropriée, comme le STM32. Le décodage direct Arduino/8051 n'est pas pris en charge par cette directive de configuration.
Référence de série 6 V
Le tableau de séries à basse tension suivant est à titre de référence et n'ajoute pas un enroulement de 6 V aux options sélectionnables de 12/24 V. La sortie maximale de référence est de 2,6 W, le courant à vide ≤ 200 mA, le courant nominal ≤ 1,4 A et le courant de blocage ≤ 3,5 A.
| Ratio | Tr/min à vide à 6 V | kgf·cm nominal | Tr/min nominal |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
À 6 V, les références de couple de blocage pour les rapports 6.3/10/18.8/30/50/90 sont ≥1.2/2.0/3.7/6.0/10/18 kgf·cm ; pour des rapports plus élevés, observez la limite de 30 kgf·cm de la boîte de vitesses.
Applications et Installation
Convient aux véhicules auto-équilibrés conçus de manière appropriée, aux robots de suivi, aux petites plateformes mobiles, aux appareils intelligents, aux mécanismes robotiques, aux mécanismes de panoramique/inclinaison et aux assemblages de modèles électriques. Assurez-vous que l'arbre, le motif de montage, le couplage de roue et l'exigence de couple correspondent avant l'assemblage. Déconnectez l'alimentation avant de refaire le câblage ; évitez les blocages continus, les surcharges et les charges radiales non supportées.
FAQ
Est-ce un moteur à encodeur Hall ?
Ces ensembles sélectionnables utilisent un encodeur optique incrémental AB. Utilisez le tableau d'alimentation et de câblage de l'encodeur optique ci-dessus.
Pourquoi la liste des rapports montre-t-ellew6: 1 et le tableau de référence 6.3:1 ?
La sélection courte utilise des étiquettes de rapport nominal ; le tableau de performance conserve les références plus précises 6.3:1 et 18.8:1 pour ces deux entrées.
Détails Visuels