MOTEUR CHIHAI GW12T-050 à engrenages à vis sans fin DC, options avec encodeur Hall
MOTEUR CHIHAI GW12T-050 à engrenages à vis sans fin DC, options avec encodeur Hall
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHF-GW12T-050 moteur à courant continu compact combine un réducteur à vis sans fin en métal à angle droit avec des choix de bobinage de 6V ou 12V et six rapports de réduction. Choisissez la version avec encodeur Hall AB avec des bornes de moteur du même côté ou du côté opposé, ou le moteur à arbre arrière sans carte d'encodeur.
Caractéristiques
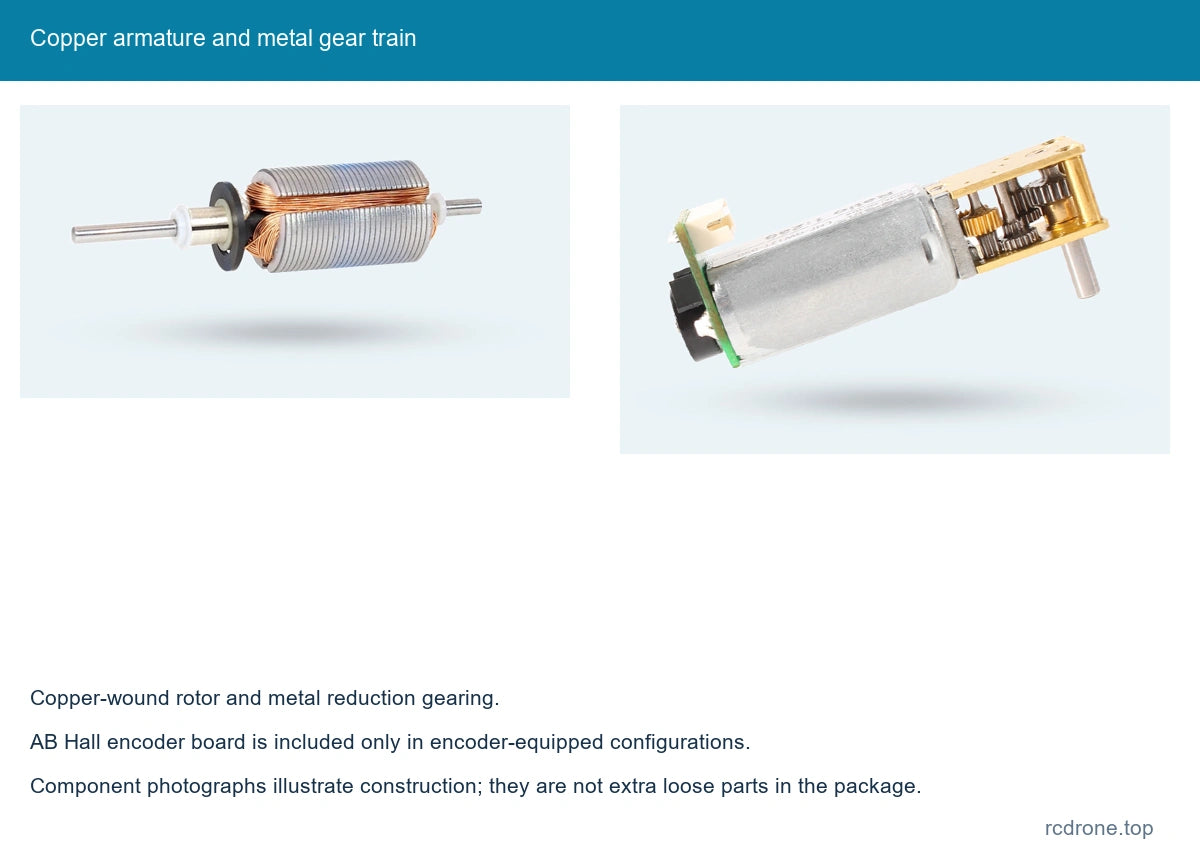
- Réducteur en métal compact et armature de moteur enroulée en cuivre.
- Six rapports de sortie de 42:1 à 1030:1 pour le choix de la vitesse et du couple.
- Les configurations équipées d'encodeurs fournissent un retour d'information à deux phases A/B pour la détection de direction et de rotation.
- Arbre de sortie en forme de D de 3 mm et géométrie de montage compacte.
- Fil de six broches correspondant montré avec les options de moteur équipées d'encodeur.
Spécifications
| Marque / modèle | CHIHAI MOTOR / CHF-GW12T-050ABHL famille d'encodeurs ; option moteur à arbre arrière également proposée |
|---|---|
| Alimentation du moteur | Sélectionnez 6V ou 12V enroulement DC ; l'alimentation de l'encodeur est séparée |
| Train d'engrenages | Vis sans fin en métal et réducteurs ; construction en plaque d'acier explicitement listée sur les rapports 42, 236, 302, 603 et 1030 ; matériau du boîtier 118 non spécifié dans le sélecteur |
| Rapports de réduction | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Arbre de sortie | 3 mm de diamètre (+0 / −0.03) ; 2.5 mm D-plat (+0 / −0.05) ; 8.0 ±0.3 mm de projection |
| Dimensions de référence | 50.0 mm référence globale ; 32.0 mm référence moteur ; 18.0 ×12.0 mm référence de plaque d'engrenage |
| Détails du dessin | Décalage de l'extrémité de l'arbre de 4,0 mm ; espacement des trous de montage de 8,50 mm ; 2 ×1,4 mm trous ; décalage de bord de 1,8 mm ; caractéristique de collerette de 0,5 mm ; épaulement de 7,5 mm (+0,03 / 0) |
| Section de référence | Espacement de plaque de 10,0 mm ; hauteur externe de 11,8 mm ; référence diagonale de 15,5 mm ; largeur de carte d'encodeur de 18,5 mm |
| Masse du moteur de référence | Environ 25 g ; le rapport et la configuration affectent la masse réelle |
| Type d'encodeur | Encodeur Hall magnétique incrémental à double canal AB, uniquement sur les options équipées d'encodeurs |
| Alimentation de l'encodeur | 3,3V DC ou 5,0V DC |
| Connecteur d'encodeur | ZH1.5-6PIN, fil assorti inclus avec les options d'encodeur illustrées |
| Signal d'encodeur | Signaux carrés A/B ; résistances de tirage / de mise en forme de signal intégrées ; se connecter aux niveaux d'entrée MCU compatibles |
| Pulses de base de l'encodeur | 7 PPR à l'arbre du moteur ; référence de pulse de l'arbre de sortie = 7 × rapport de réduction |
| Anneau magnétique de l'encodeur | 14 pôles / 7 paires de pôles |
| Fréquence de réponse de l'encodeur | 100 kHz |
| Choix d'orientation | Arrangement des bornes du moteur du même côté ou du côté opposé par rapport à l'arbre de sortie, comme illustré ; pas une direction de rotation commandée |
| Option d'arbre arrière | Moteur avec un arbre arrière et sans la carte d'encodeur Hall montrée sur les options équipées d'encodeurs |
Vitesse et couple par configuration
Utilisez le tableau pour le bobinage choisi et le rapport de réduction.Les références de puissance s'appliquent au moteur d'entrée de taille 11 illustré : 0,55 W à 12V et 0,15 W à 6V. La vitesse, le courant et le couple sont des quantités de fonctionnement différentes ; la vitesse à vide n'est pas la vitesse nominale.
Performances à 12V
| Ratio | Tr/min à vide | Tr/min nominal | kgf·cm nominal | N·m nominal | Référence de couple de blocage, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0,1 | 0,01 | ≤0,35 |
| 118:1 | 135 | 105 | 0,3 | 0,03 | ≤1,0 |
| 236:1 | 68 | 53 | 0,65 | 0,064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Non spécifié |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Non spécifié |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Non spécifié |
Courant à vide ≤85 mA ; courant nominal ≤0.23 A ; courant de blocage ≤1.0 A.
Performance 6V
| Ratio | Tr/min à vide | Tr/min nominal | kgf·cm nominal | N·m nominal | Référence de couple de blocage, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Non spécifié |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Non spécifié |
Courant à vide ≤65 mA ; courant nominal ≤0.18 A ; courant de blocage ≤0.6 A.
Maintenez la charge de sortie en dessous de 3 kgf·cm et évitez le fonctionnement en blocage. Les références de blocage n'établissent pas une cote de service continu. Les rapports sans figure de couple de blocage séparée utilisent le même plafond de charge mécanique de 3 kgf·cm ; ce plafond n'est pas un couple de blocage promis.
Câblage de l'encodeur
Les couleurs des fils suivent le câble à six fils de ce moteur, y compris rouge M− et blanc M+. Ne supposez pas un câblage conventionnel rouge-positif. Gardez l'alimentation du moteur séparée de l'alimentation Hall 3.3V/5V.
| Fil | Marquage | Fonction |
|---|---|---|
| Rouge | M− | Alimentation moteur négative |
| Noir | VCC | Alimentation de l'encodeur, 3.3V ou 5.0V |
| Jaune | C2 / B | Phase B de l'encodeur |
| Vert | C1 / A | Phase A de l'encodeur |
| Bleu | GND | Terre de l'encodeur |
| Blanc | M+ | Alimentation moteur positive |
L'encodeur a 7 impulsions de base par révolution du moteur.La référence de l'impulsion de l'arbre de sortie est 7 multipliée par le rapport de réducteur sélectionné ; les conventions de comptage des bords dépendent du contrôleur. Confirmez la compatibilité des niveaux logiques avant la connexion.
Guide de configuration
Les choix d'orientation décrivent où l'agencement des bornes du moteur se situe par rapport à l'arbre de sortie dans les photos de comparaison ; ils ne sélectionnent pas un ordre fixe dans le sens des aiguilles d'une montre ou dans le sens inverse. L'option d'arbre arrière est un moteur sans la carte d'encodeur Hall. Les rapports en acier sont étiquetés individuellement ; l'option 118:1 ne spécifie pas le matériau de la plaque. La comparaison acier/cuivre est une référence familiale, pas un sélecteur de matériau supplémentaire.
Applications
- Petits robots mobiles utilisant un retour de rotation pour le contrôle des roues, lorsque l'option d'encodeur est sélectionnée.
- Mécanismes de suivi compacts et assemblages de positionnement de caméra nécessitant un mouvement à pignon.
- Mécanismes d'automatisation pour la manipulation de papier et les loisirs adaptés au couple, à la vitesse et au cycle de service du moteur.
Ce qui est inclus
Un moteur à courant continu sélectionné. Les sélections équipées d'encodeurs incluent la carte d'encodeur Hall illustrée et le câble à six fils correspondant. La version à arbre arrière n'a pas de carte d'encodeur ; aucun câble d'encodeur n'est impliqué. Le pilote, le contrôleur, l'alimentation, les roues et le robot ou mécanisme complet ne sont pas inclus. Les photos de comparaison montrent des alternatives, pas un package à deux moteurs.
FAQ
Est-ce que l'option à arbre arrière inclut un encodeur ?
Non. Sélectionnez une option de terminal à même côté ou à côté opposé équipée d'encodeur pour le retour Hall A/B.
La carte Hall peut-elle être alimentée directement par 12V ?
Non. L'encodeur utilise une alimentation séparée de 3,3V ou 5,0V ; l'enroulement du moteur utilise l'alimentation sélectionnée de 6V ou 12V.
Est-ce que 7 PPR est mesuré à la sortie de la boîte de vitesses ?
Non. C'est la référence de pulse de l'arbre moteur de base.Multipliez par le rapport de réduction pour la référence de l'arbre de sortie, puis tenez compte de la convention de comptage du contrôleur.
Les options d'orientation sélectionnent-elles la direction de rotation du moteur ?
Non. Elles identifient l'agencement des bornes par rapport à l'arbre de sortie tel qu'illustré.
Détails visuels