CHIHAI GW12T-N20ABHL Moteur à engrenages DC à vis sans fin avec encodeur Hall 7 PPR
CHIHAI GW12T-N20ABHL Moteur à engrenages DC à vis sans fin avec encodeur Hall 7 PPR
CHIHAI MOTOR
Impossible de charger la disponibilité du ramassage


Aperçu
Le CHIHAI MOTOR CHF-GW 12T-N 20ABHL est un moteur à courant continu miniature avec réduction à vis sans fin et un encodeur Hall magnétique AB. Choisissez la disposition physique des fils, le rapport de réduction et la tension/enroulement. Chaque option réelle comprend le moteur équipé de l'encodeur et le câble de connecteur à six fils correspondant ; l'annonce ne constitue pas un châssis de robot complet ou un kit de contrôleur.
Caractéristiques
- Train d'engrenage à vis sans fin et réduction en métal dans un cadre compact.
- Arbre de sortie en forme de D de 3 mm avec référence de projection de 8 mm.
- Retour d'information AB de l'arbre du moteur à 7 PPR pour la mesure de la vitesse relative et de la rotation.
- Enroulements de moteur A 35 et B 45 avec des données spécifiques à la tension séparées.
Spécifications
| Marque / modèle | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL ; les images de la famille marquent également GW 12T-N 20VA |
| Construction | Moteur à courant continu miniature à balais avec réducteur à vis et encodeur AB Hall |
| Choix de bobinage | 12 V A 35, 6 V A 35, 6 V B 45 ou 3 V B 45 comme combinaison réellement en stock |
| Choix de rapport | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1 ; combinaison source en acier 1030 exclue en cas de rupture de stock |
| Disposition des fils | Disposition de soudure du même côté ou de côté opposé comme illustré ; pas de direction de rotation commandée |
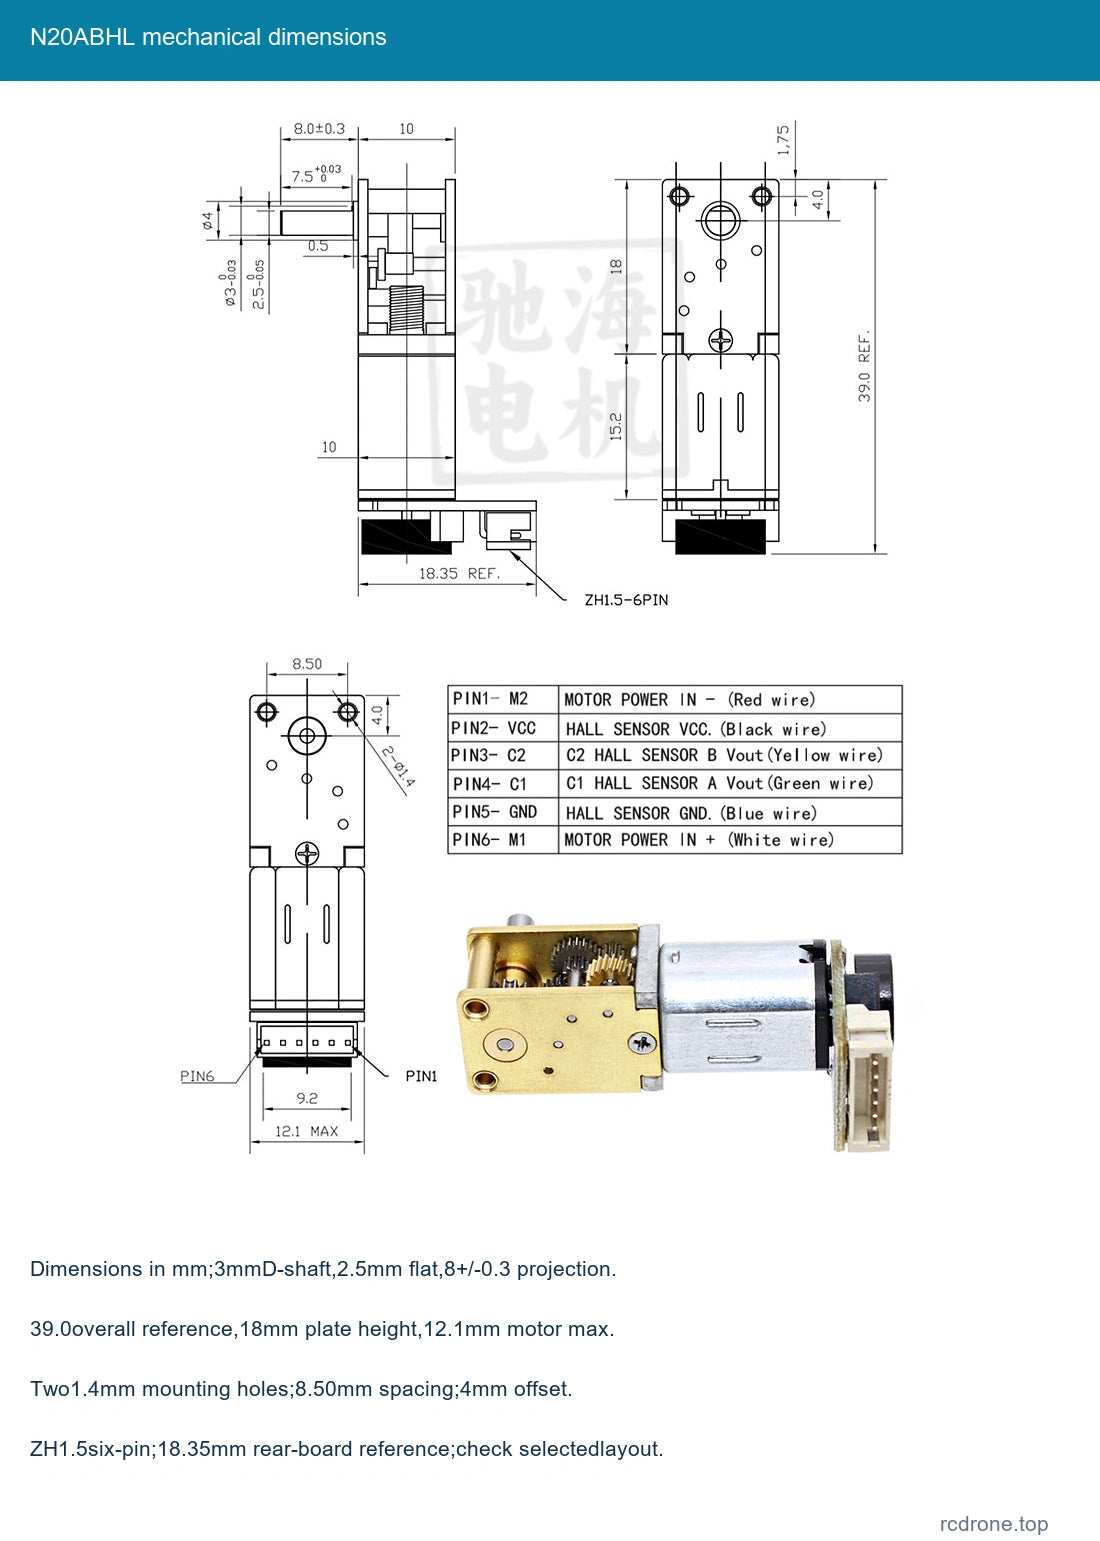
| Arbre | Sortie en forme de D de 3 mm, 2,5 mm à plat, projection de 8±0,3 mm |
| Détails de l'arbre | 7.5 mm référence de collier,+0.03/0; 0.5 mm caractéristique d'épaule |
| Dessin mécanique | 39.0 mm référence globale; 18 mm hauteur de plaque d'engrenage; 10 mm section d'engrenage et 15.2 mm références moteur |
| Montage | Deux trous de 1.4 mm; espacement de 8.50 mm; décalage de référence de 4.0 mm; référence de bord de 1.75 mm |
| Enveloppe moteur / encodeur | 12.1 mm moteur maximum; 18.35 mm référence de carte arrière; connecteur à six broches ZH 1.5 |
| Masse nette de référence | Environ 15 g; la masse d'expédition est séparée |
| Retour Hall | AB Hall magnétique incrémental, 7 PPR arbre moteur, 14 pôles/7 paires de pôles |
| Alimentation Hall / sorties | 3.3 V ou 5 V alimentation séparée ; ondes carrées AB, résistances de tirage/formation de signal intégrées |
| Réponse / conducteur | 100 kHz référence ; correspondanceZH 1.5-6PIN conducteur inclus |
| Comportement de maintien | La résistance à la conduite inverse de l'entraînement à vis dépend du rapport et de la charge ; ce n'est pas un frein certifié pour la sécurité |
Performance spécifique à l'enroulement
Utilisez la ligne pour l'enroulement et le rapport réels. Le couple nominal et le couple de blocage sont des conditions différentes. Les chiffres de couple de blocage sont des références de limite supérieure et ne sont pas des évaluations de charge continue. Les étiquettes de puissance décrivent chaque référence d'enroulement sans garantir la puissance de sortie à chaque point de fonctionnement.
12 V A 35
0.2 W référence.
| Ratio | mA à vide | rpm à vide | kgf·cm nominal | rpm nominal | A nominal | A de blocage | kgf·cm de blocage |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W référence.
| Ratio | mA à vide | rpm à vide | kgf·cm nominal | rpm nominal | A nominal | A de blocage | kgf·cm de blocage |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W référence.
| Ratio | mA à vide | rpm à vide | kgf·cm nominal | rpm nominal | A nominal | A de blocage | kgf·cm de blocage |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W référence.
| Ratio | mA à vide | rpm à vide | kgf·cm nominal | rpm nominal | A nominal | A de blocage | kgf·cm de blocage |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302 : 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603 : 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030 : 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Connexion de l'encodeur Hall
| Broche | Couleur du fil | Signal | Fonction |
|---|---|---|---|
| 1 | Rouge | M 2 | Négatif du moteur |
| 2 | Noir | VCC | Alimentation Hall positive 3.3/5V |
| 3 | Jaune | C 2 / B | Sortie de phaseB Hall |
| 4 | Vert | C 1 / A | Sortie de phaseA Hall |
| 5 | Bleu | GND | Terre d'alimentation Hall |
| 6 | Blanc | M 1 | Positif moteur |
L'ordre des broches suit le schéma du connecteur mécanique. Faites correspondre les marquages réels et l'orientation du connecteur avant la connexion. Ne jamais appliquer l'alimentation du moteur sur Hall VCC ou les entrées de signal. Alimentez la carte Hall séparément à 3,3 V ou 5 V avec une logique de récepteur compatible. Changer la polarité des fils du moteur inverse la rotation tandis que la polarité de l'alimentation Hall reste fixe.
7 PPR est la référence de base de l'arbre du moteur.Sorties de référence de pulse avec le rapport de réduction réel et le mode de comptage de bord du récepteur. Le tableau détaillé donne 294, 826.469, 1652.931, 2112.082, 4224.164 et 7212.8 pulses pour ses six colonnes de ratio ; ceux-ci utilisent des réductions réelles derrière les étiquettes de sélecteur nominales. Ne remplacez pas ces décimales par une revendication précise basée uniquement sur des ratios nominaux arrondis. Les retours d'information incrémentiels sont relatifs et ne fournissent pas une position de démarrage absolue.
Sélection et Installation
La disposition des fils du même côté et du côté opposé fait référence à l'arrangement de soudure/connecteur illustré par rapport à l'arbre de sortie, et non à une commande horaire/anti-horaire. Vérifiez la disposition sélectionnée, l'ajustement de l'arbre, les vis de montage et le dégagement de l'encodeur avant l'assemblage. Les combinaisons de plaques d'acier 1030 n'ont pas de stock source et ne sont pas sélectionnables.
Utilisez un pilote de moteur approprié avec une marge de courant de démarrage et une protection.Gardez les débris hors des engrenages exposés et de l'encodeur, évitez le blocage et le retournement brusque sous charge, et ne pas utiliser le comportement de maintien de vis comme frein de sécurité. Aucune évaluation de charge continue ou certifiée n'est fournie.
Applications
Mécanismes de robot compacts, petits projets de mouvement et assemblages miniatures à inclinaison panoramique ou d'ajustement nécessitant une rotation à pignon et un retour d'encodeur relatif. Un microcontrôleur externe compatible et un pilote de moteur sont nécessaires pour le contrôle de retour.
Ce qui est inclus
Un moteur à vis N 20 avec encodeur Hall sélectionné et un câble à six fils assorti. Châssis, roues, batterie, alimentation, microcontrôleur, pilote de moteur et robot complet ne sont pas inclus. Des images de construction interne illustrent les pièces à l'intérieur d'un moteur.
FAQ
Toutes les options incluent-elles l'encodeur ?
Oui. Ces options réelles sont des versions de retour ABHL.
Le contrôle de rotation Same-Side et Opposite-Side ?
Non.Ils identifient la disposition physique des fils ; la rotation dépend de la polarité de l'entraînement du moteur.
Puis-je utiliser la tension du moteur pour l'alimentation Hall ?
Utilisez une alimentation Hall séparée de 3,3 V ou 5 V et faites correspondre l'enroulement du moteur sélectionné indépendamment.
Un châssis de robot est-il inclus ?
Non. Le paquet contient un moteur et son fil correspondant.
Détails visuels