


Moteur servo CAN Bus DSpower DS-P008, 14–22 V, 15 kgf·cm pour direction AGV
Moteur servo CAN Bus DSpower DS-P008, 14–22 V, 15 kgf·cm pour direction AGV
DSpower
Prix régulier
$127.00 USD
Prix régulier
Prix de vente
$127.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
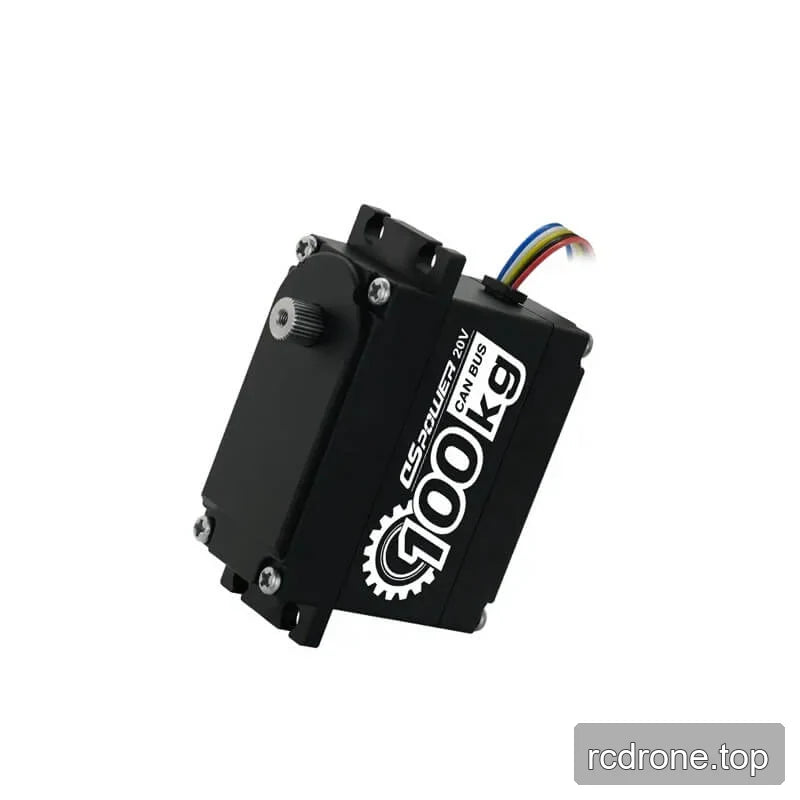
Le DSpower DS-P008 moteur servo CAN bus est destiné aux tâches de mouvement et de direction robotiques, y compris la direction AGV. Il fonctionne avec une alimentation de 14 à 22 V CC, avec une adaptation déclarée pour une alimentation extérieure de 20 V, et fournit un couple nominal de 15 kgf·cm avec un déplacement opérationnel de 360°. La communication CAN, un arbre de sortie 30T / D8, une rotation dans le sens antihoraire, et un jeu de ≤1° soutiennent le contrôle et l'intégration mécanique.
Caractéristiques
- Interface de communication CAN bus.
- Construction sans balais avec codage magnétique.
- Conception d'engrenage de haute précision et de haute résistance.
- Conception d'embrayage à couple élevé déclarée avec un rotor verrouillé de 100 kg et un embrayage de 50 kg.
- Test de rotation continue de 1 000 heures déclaré.
- Classe d'étanchéité IPX5 et un corps en alliage d'aluminium décrit pour la dissipation thermique.
- Protection par blocage de rotor en couches, température et tension, déclarée pour aider à prévenir la surchauffe du moteur ou le saut de pignon suite à des collisions accidentelles.
Spécifications
| Paramètre | Valeur |
|---|---|
| Tension de fonctionnement | 14–22 V CC |
| Adaptation de l'alimentation électrique | 20 V tension d'alimentation extérieure |
| Courant statique | TBD |
| Courant de blocage | ≤3.5 A |
| Couple nominal | 15 kgf·cm |
| Direction de rotation | CCW |
| Vitesse à vide | ≤0.27 sec/60° |
| Vitesse de contrôle en boucle fermée | 0.25 sec/60° |
| Plage de largeur d'impulsion | 0–4096 |
| Angle de déplacement opérationnel | 360° |
| L&Écart d'angle R | À déterminer |
| Position virtuelle mécanique | ≤1° |
| Jeu | ≤1° |
| Poids | À déterminer |
| Interface de communication | CAN |
| Arbre de sortie | 30T / D8 |
| Protection contre les intrusions | IPX5 |
| Conditions de température et d'humidité | -25 °C à +70 °C; ≤90% HR |
DS P008 1 DSpower Servo Motor — Document produit (PDF)
Applications
- Véhicules AGV et direction de voiture AGV : contrôle CAN et support de déplacement opérationnel de 360° pour l'intégration de l'actionneur .
- Direction à quatre roues motrices pour petites voitures : les fonctions d'embrayage et de protection indiquées sont pertinentes pour les mécanismes de direction soumis à des événements de rotor bloqué ou de collision.
- Bras robotiques, robots humanoïdes, exosquelettes, robots quadrupèdes, robots ARU et robots d'inspection : adaptés aux tâches de mouvement rotatif contrôlé nécessitant l'interface CAN et le format d'arbre de sortie listés.
Détails Visuels
Exemples d'Application





