


Moteur couple à rotor interne EYOU PH08N, rapport de démultiplication 51/101, double encodeur pour robotique
Moteur couple à rotor interne EYOU PH08N, rapport de démultiplication 51/101, double encodeur pour robotique
EYOU
Impossible de charger la disponibilité du ramassage


Aperçu
Le EYOU PH08N est un moteur de couple à rotor interne proposé sans frein, avec des options de rapport de transmission sélectionnables de 51 ou 101 pour les robots humanoïdes, les bras robotiques, les exosquelettes, les robots quadrupèdes, les véhicules AGV et les robots ARU. Les deux options utilisent une tension de fonctionnement de 24–36 V, une puissance nominale de 36 W, un encodeur magnétique dual de 19 bits et un diamètre de 40 mm. Choisissez le rapport en fonction de sa vitesse indiquée, du couple nominal et du couple de pointe.
Caractéristiques
- Moteur de couple à rotor interne avec un encodeur magnétique dual.
- Extrémité orientée vers la sortie avec une ouverture circulaire centrale, un motif de trous de montage circulaires et des fixations périmétriques.
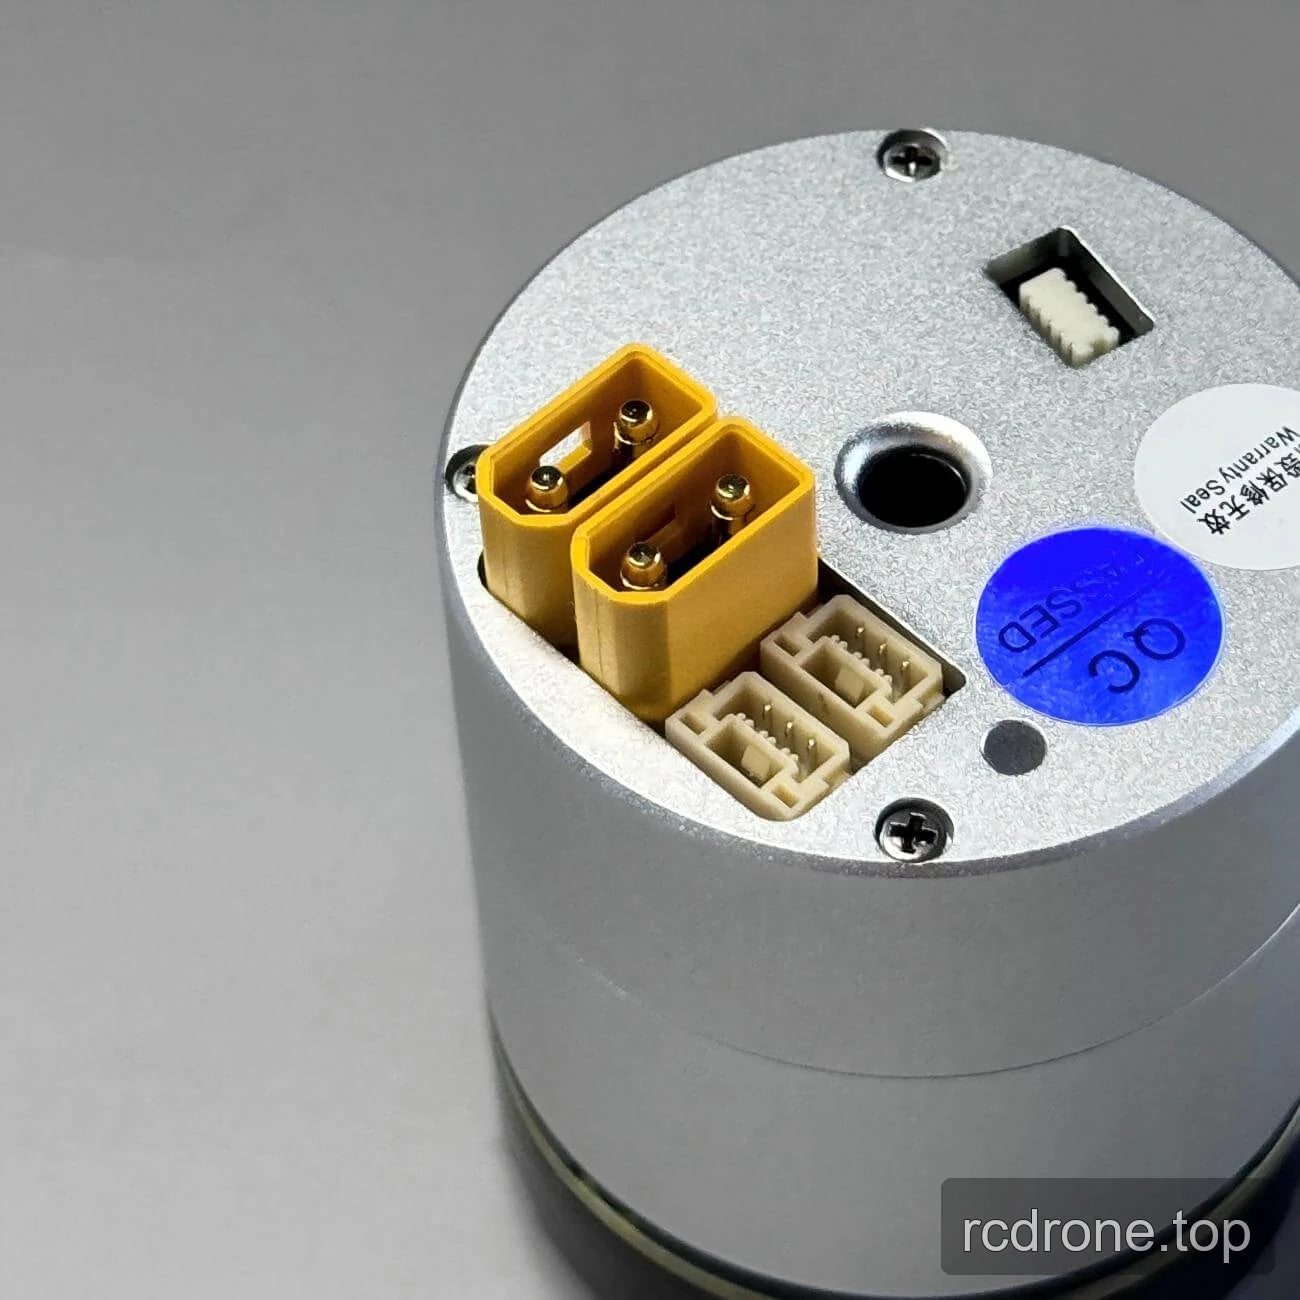
- Panneau arrière avec deux connecteurs jaunes à deux contacts, deux connecteurs multipins blancs, un petit port ou renfoncement rectangulaire, et un connecteur denté blanc encastré.
- Corps cylindrique argenté avec un anneau noir à l'extrémité de sortie.
Spécifications
Performances et spécifications électriques
| Paramètre | Rapport de réduction 51 | Rapport de réduction 101 |
|---|---|---|
| Modèle | PH08 | PH08 |
| Type de moteur | Moteur à couple rotor interne | Moteur à couple rotor interne |
| Diamètre | 40 mm | 40 mm |
| Diamètre intérieur du trou traversant | 4,6 mm | 4.6 mm |
| Poids (Avec Frein / Sans Frein) | /185 g | /185 g |
| Jeu | 15 arcsec | 15 arcsec |
| Bruitage | <70 dB | <70 dB |
| Plage de Température | -20 à 80 °C | -20 à 80 °C |
| Tension de Fonctionnement | 24–36 V | 24–36 V |
| Puissance Nominale | 36 W | 36 W |
| Rapport de Réduction | 51 | 101 |
| Vitesse Nominale | 60 rpm | 30 rpm |
| Couple Nominal | 1 N·m | 1.6 N·m |
| Couple maximal | 2.8 N·m | 3.5 N·m |
| Précision de l'encodeur | 19 bits | 19 bits |
| Type d'encodeur | Encodeur magnétique double | Encodeur magnétique double |
Dimensions du dessin d'installation
Les dimensions et références de montage suivantes sont indiquées sur le dessin d'installation PH08.
| Référence du dessin | Valeur |
|---|---|
| Diamètre total du corps | Ø39.5 ±0.1 |
| Longueur totale | 43.8 ±0.05 |
| Modèle de face de montage | Ø36 avec 8 trous filetés M2, profondeur 4 |
| Modèle de montage | Ø26 avec 8 trous filetés M1.6, profondeur 3 |
| Trous | Huit trous Ø2, profondeur 5 |
| Ouverture centrale de la face arrière | Ø4.4 |
| Référence angulaire de la face de montage avant | 22.5° |
| Diamètre de l'interface latérale | Ø29.5 |
| Dimension de la zone d'interface | 30 |
| Dimensions de la zone d'interface avant | 9 et 4.5 |
| Section d'interface détaillée | 2.5 ±0.02 |
| Section d'interface détaillée | 3.5 |
| Référence de position | “Positionnez en utilisant cet emplacement.” |
Moteur EYOU PH08 — Modèle 3D (STP)
Dessin d'installation PH08 (PDF)
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Détails visuels
Vues du produit


Interfaces et Connexions


Dimensions et Construction



