Moteur couple à rotor interne EYOU PH11, 24–36 V, pour robots humanoïdes
Moteur couple à rotor interne EYOU PH11, 24–36 V, pour robots humanoïdes
EYOU
Prix régulier
$759.00 USD
Prix régulier
Prix de vente
$759.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le EYOU PH11 est un moteur à couple à rotor interne pour robots humanoïdes, bras robotiques, exosquelettes, robots quadrupèdes, véhicules AGV et robots ARU. Il fonctionne à 24–36 V et est proposé en tant que PH11B avec frein ou PH11N sans frein, avec des sélections de rapport de 51 ou 101. Les sélections de rapport fournissent des valeurs de vitesse et de couple nominales distinctes pour adapter le moteur au profil de mouvement requis.
Caractéristiques
- Conception de moteur à couple de rotor interne moteur conception
- Encodeur magnétique double avec une précision d'encodeur de 19 bits
- Alésage de 6 mm
- 15 arcsec de jeu
- Bruitage : <70 dB
- Plage de température de fonctionnement : −20 à 80 °C
Spécifications
| Paramètre | Rapport de réduction 51 | Rapport de réduction 101 |
|---|---|---|
| Modèle | PH11 | PH11 |
| Type de moteur | Moteur à couple de rotor interne | Moteur à couple de rotor interne |
| Diamètre | 52 mm | 52 mm |
| Alésage ID | 6 mm | 6 mm |
| Poids (avec frein / sans frein) | 495 / 434 g | 495 / 434 g |
| Jeu | 15 arcsec | 15 arcsec |
| Bruitage | <70 dB | <70 dB |
| Plage de température | −20 à 80 °C | −20 à 80 °C |
| Tension de fonctionnement | 24–36 V | 24–36 V |
| Puissance nominale | 120 W | 120 W |
| Rapport de réduction | 51 | 101 |
| Vitesse nominale | 60 tr/min | 30 tr/min |
| Couple nominal | 3.5 N·m | 6.8 N·m |
| Couple maximal | 6.8 N·m | 13 N·m |
| Précision de l'encodeur | 19 bits | 19 bits |
| Type d'encodeur | Encodeur magnétique double | Encodeur magnétique double |
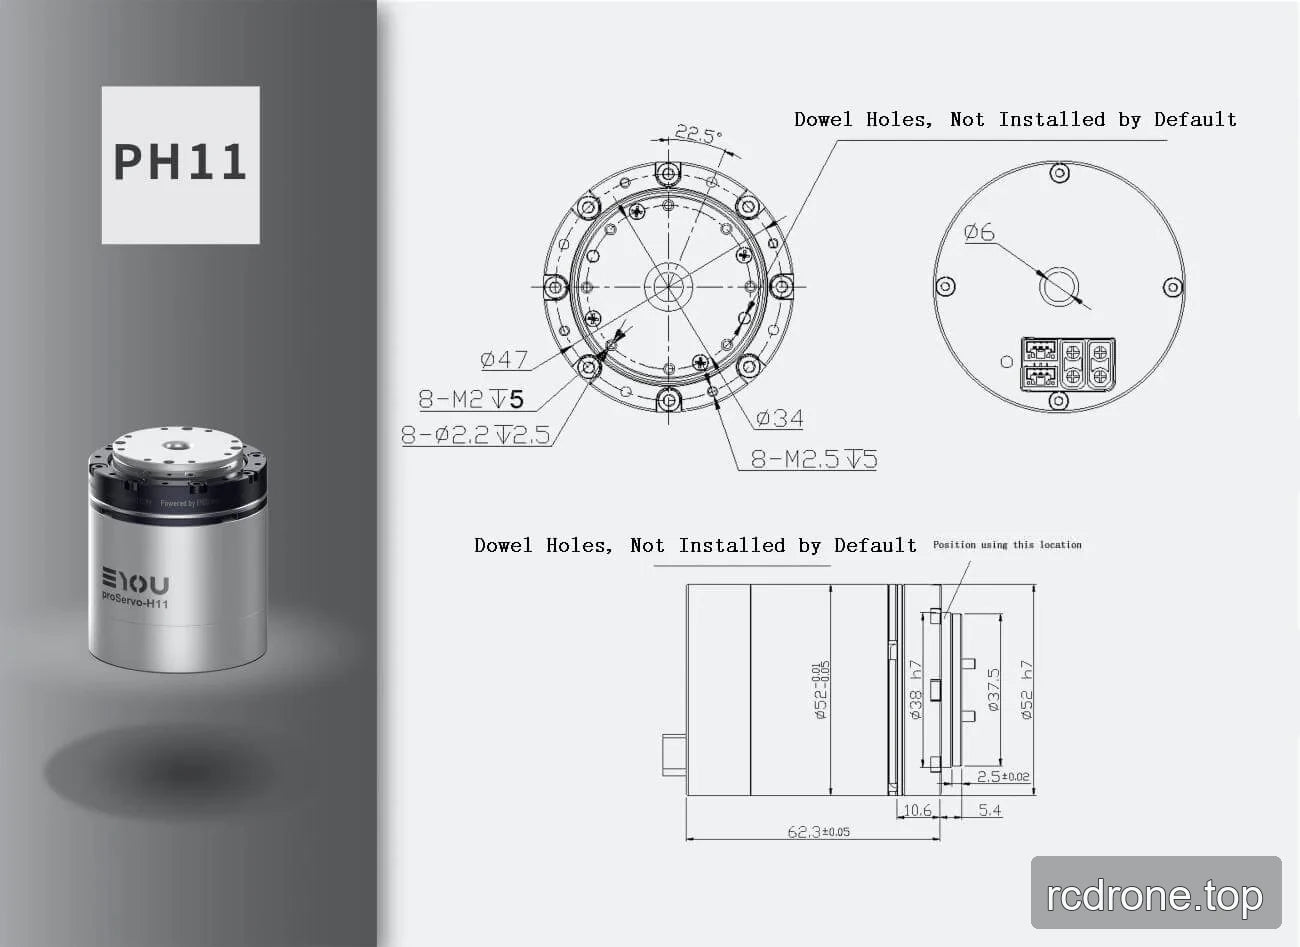
Détails du dessin d'installation
| Élément de dessin | Valeur spécifiée |
|---|---|
| Longueur totale | 62.3 ±0.05 |
| Diamètre du boîtier | Ø58 ±0.2 |
| Dimension du cercle de montage | Ø47 |
| Dimension | Ø34 |
| Caractéristique centrale | Ø6 |
| Caractéristique | Ø38 H7 |
| Caractéristique | Ø52 H7 |
| Dimension | 23.7 |
| Dimension | 2.5 ±0.02 |
| Dimensions | 10.6 et 5.4 |
| Orifices filetés | 8 × M2, profondeur 5 |
| Orifices | 8 × Ø2.2, profondeur 2.5 |
| Orifices filetés | 8 × M2.5, profondeur 5 |
| Espacement du motif de trou de montage | 22.5° |
| Orifices de goupille | Non installé par défaut |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Documents techniques
Moteur EYOU PH11 — Modèle 3D (STP)
PH11 — Dessin d'installation (PDF)
Détails visuels
Détails supplémentaires sur le produit
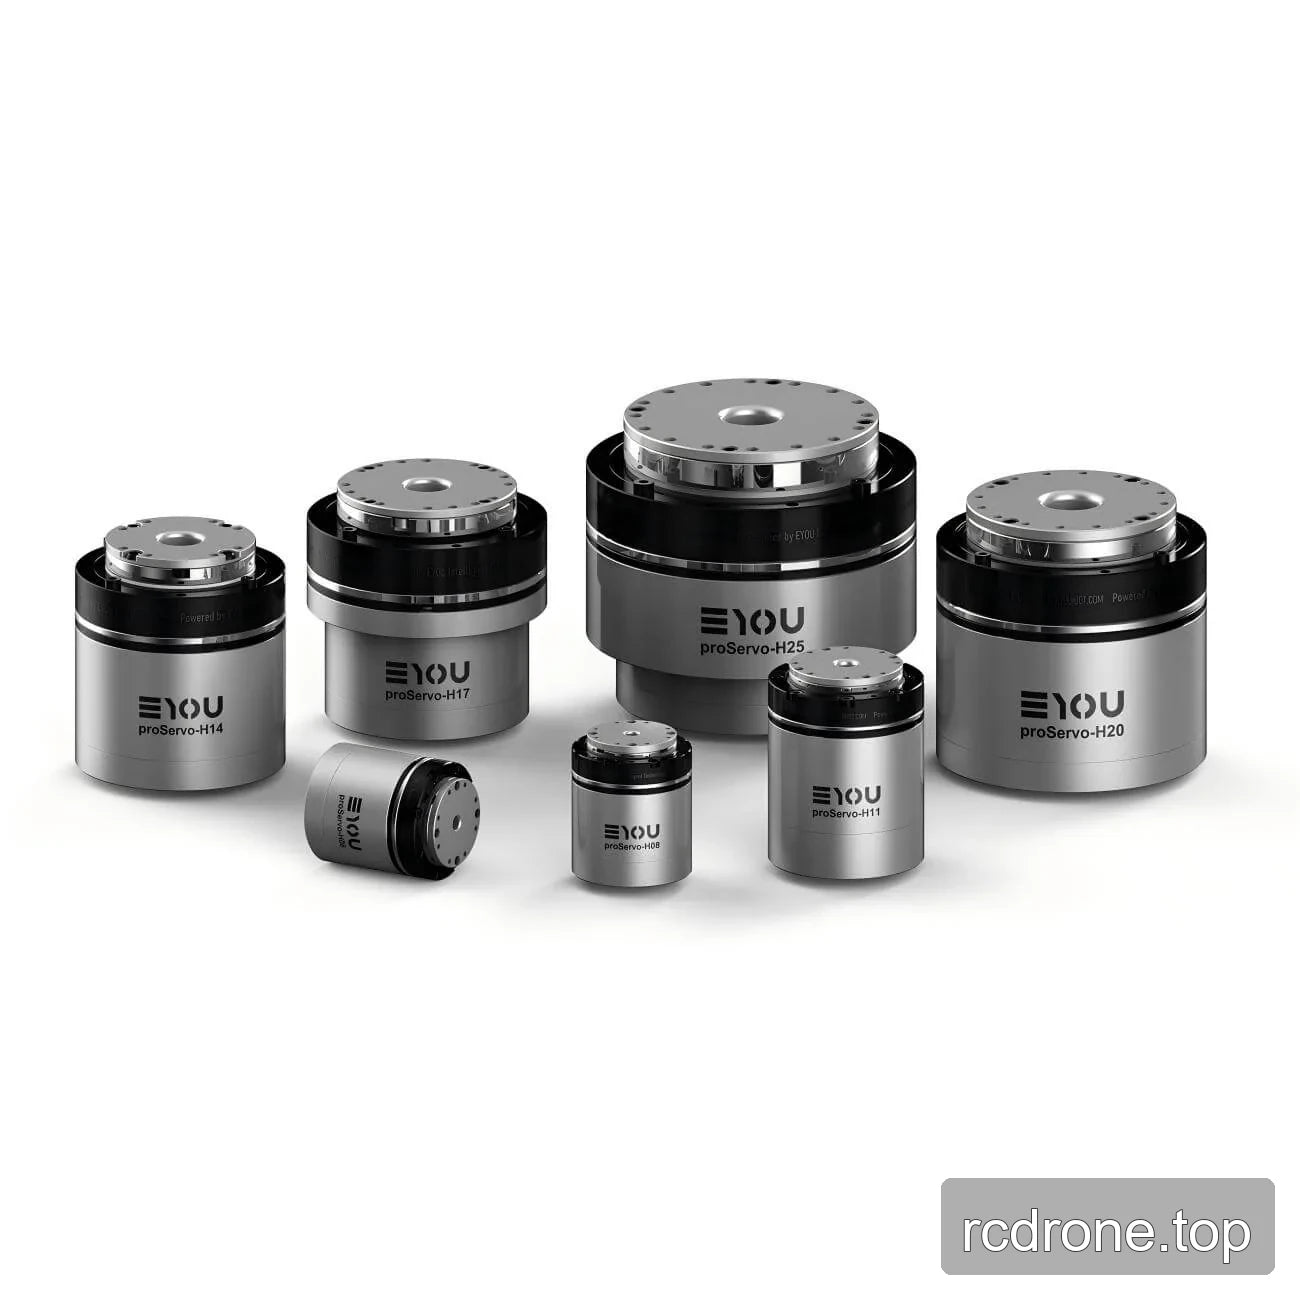
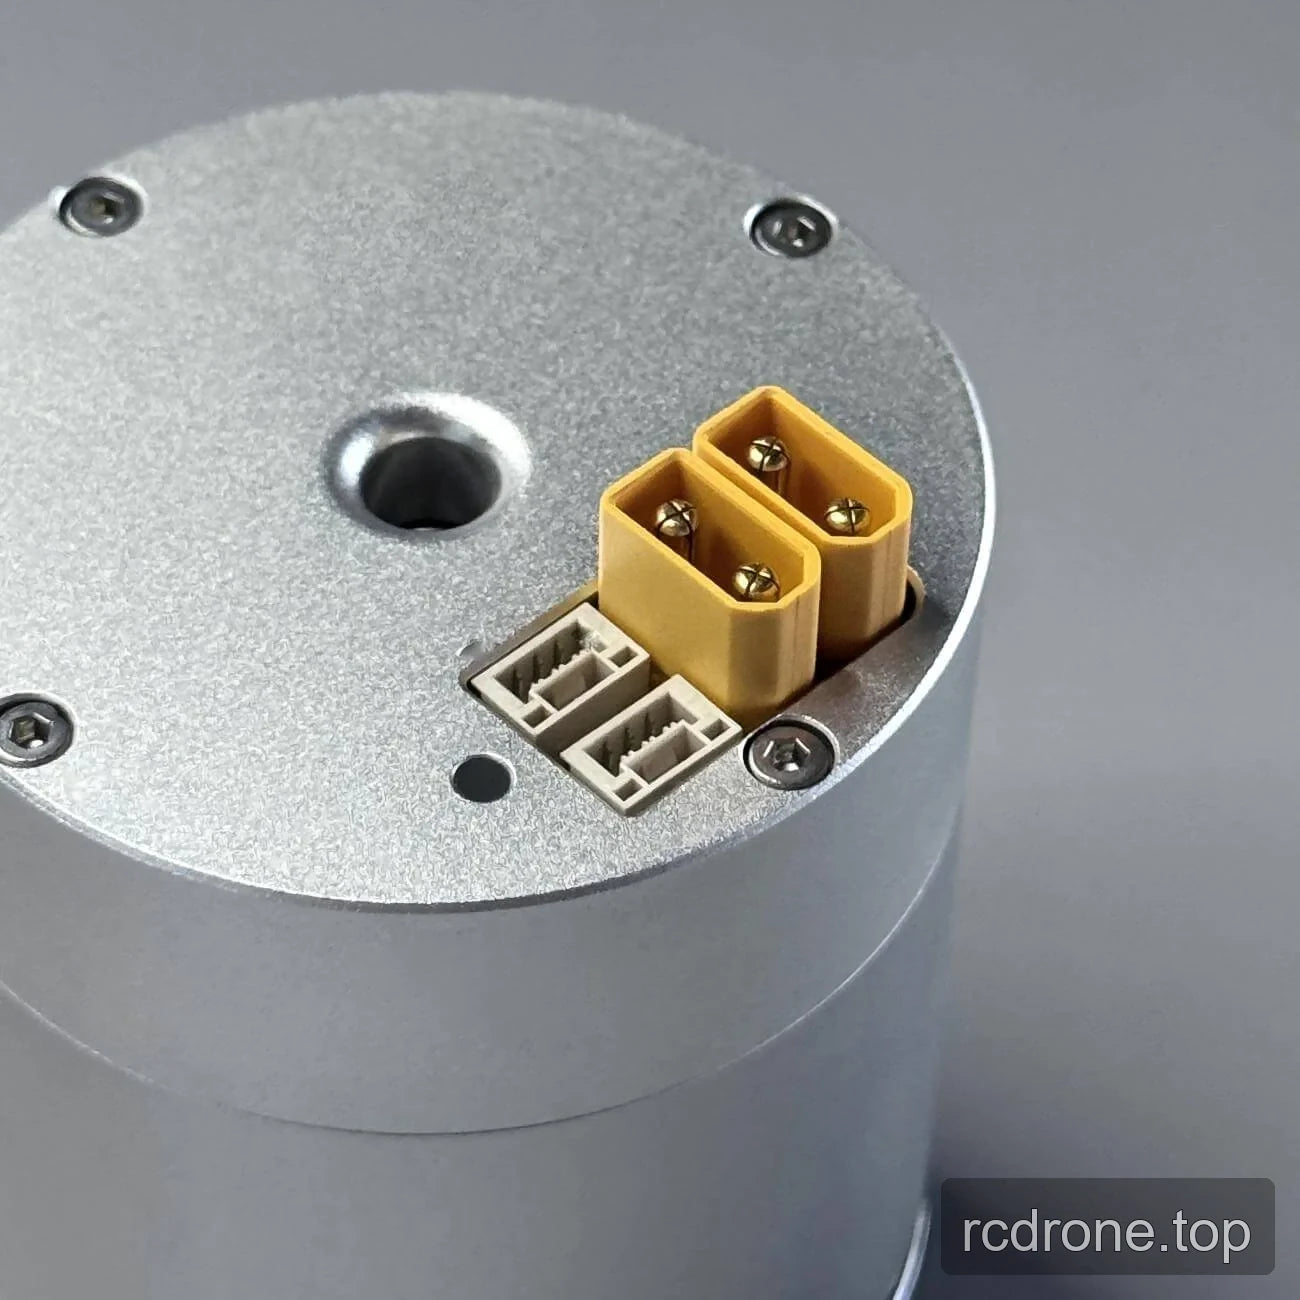
Interfaces et connexions
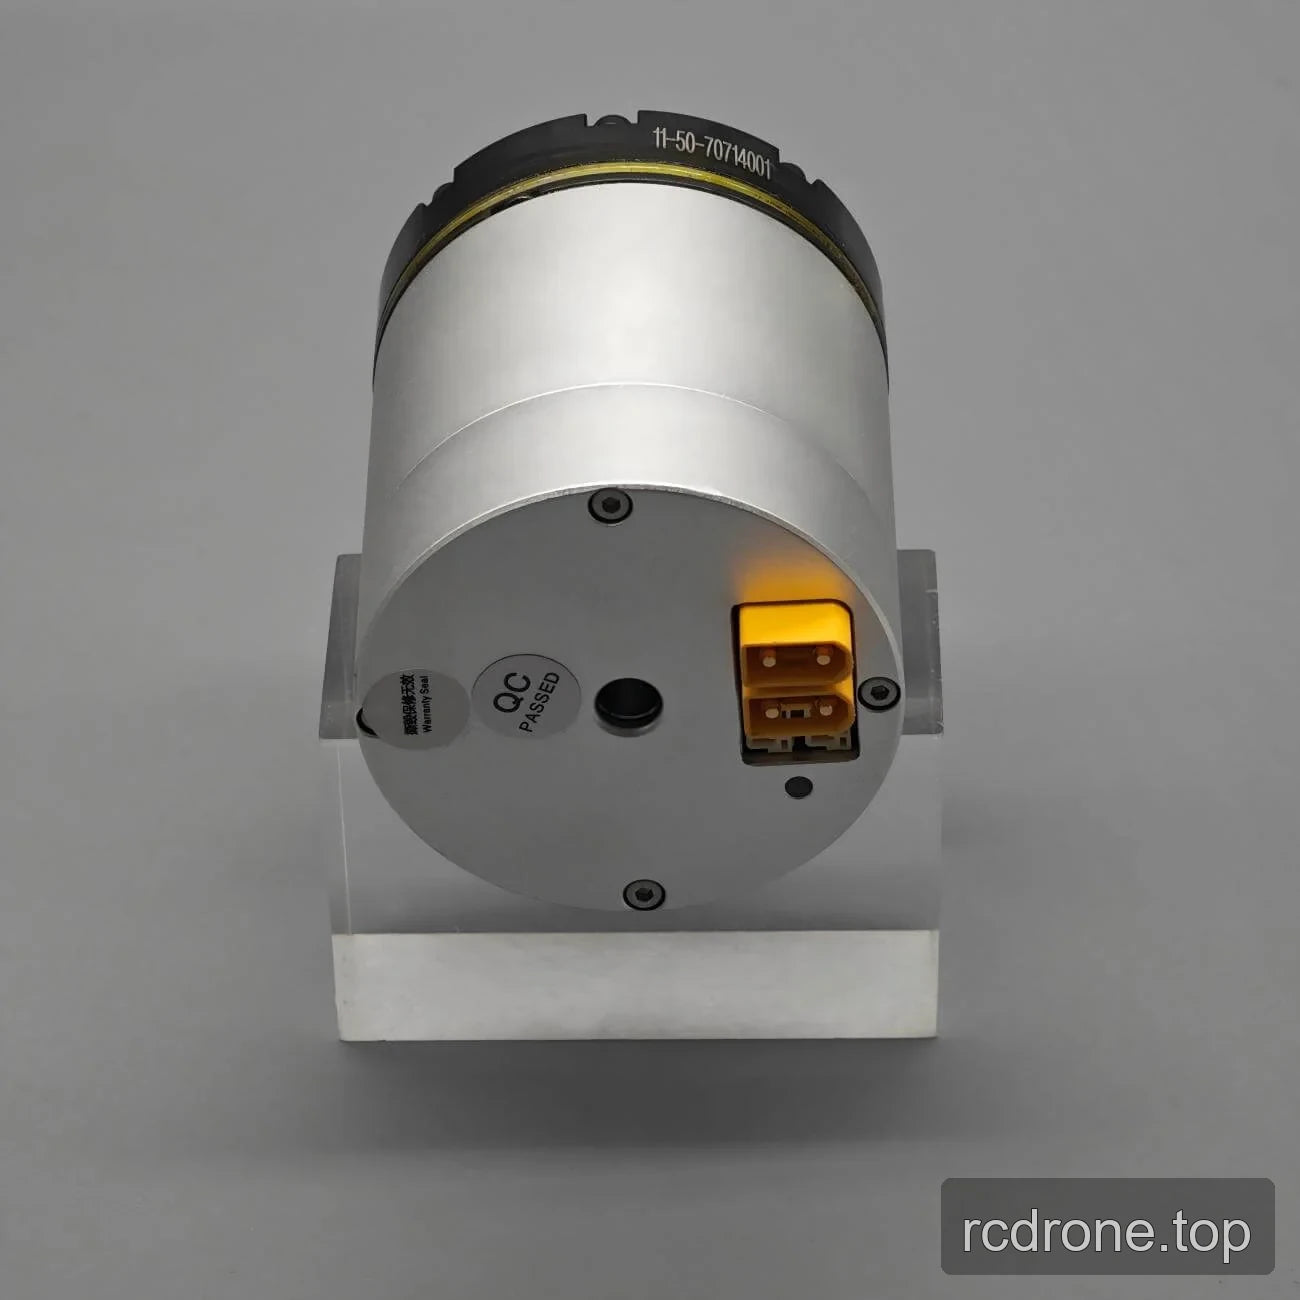
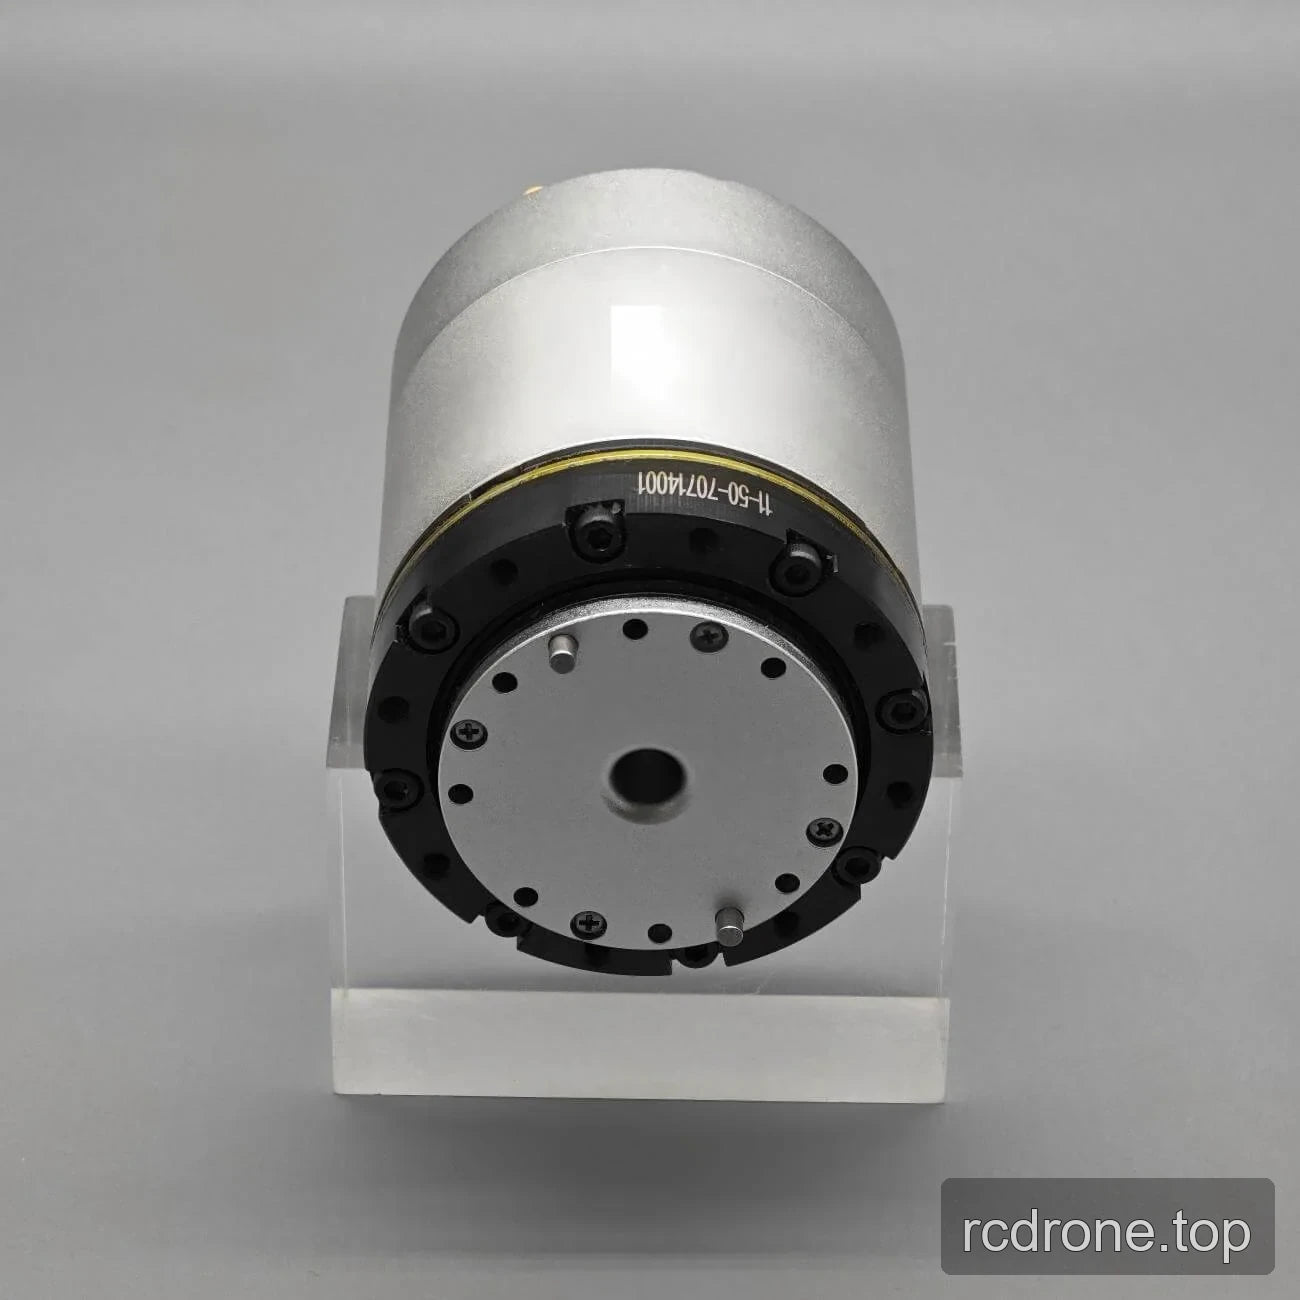
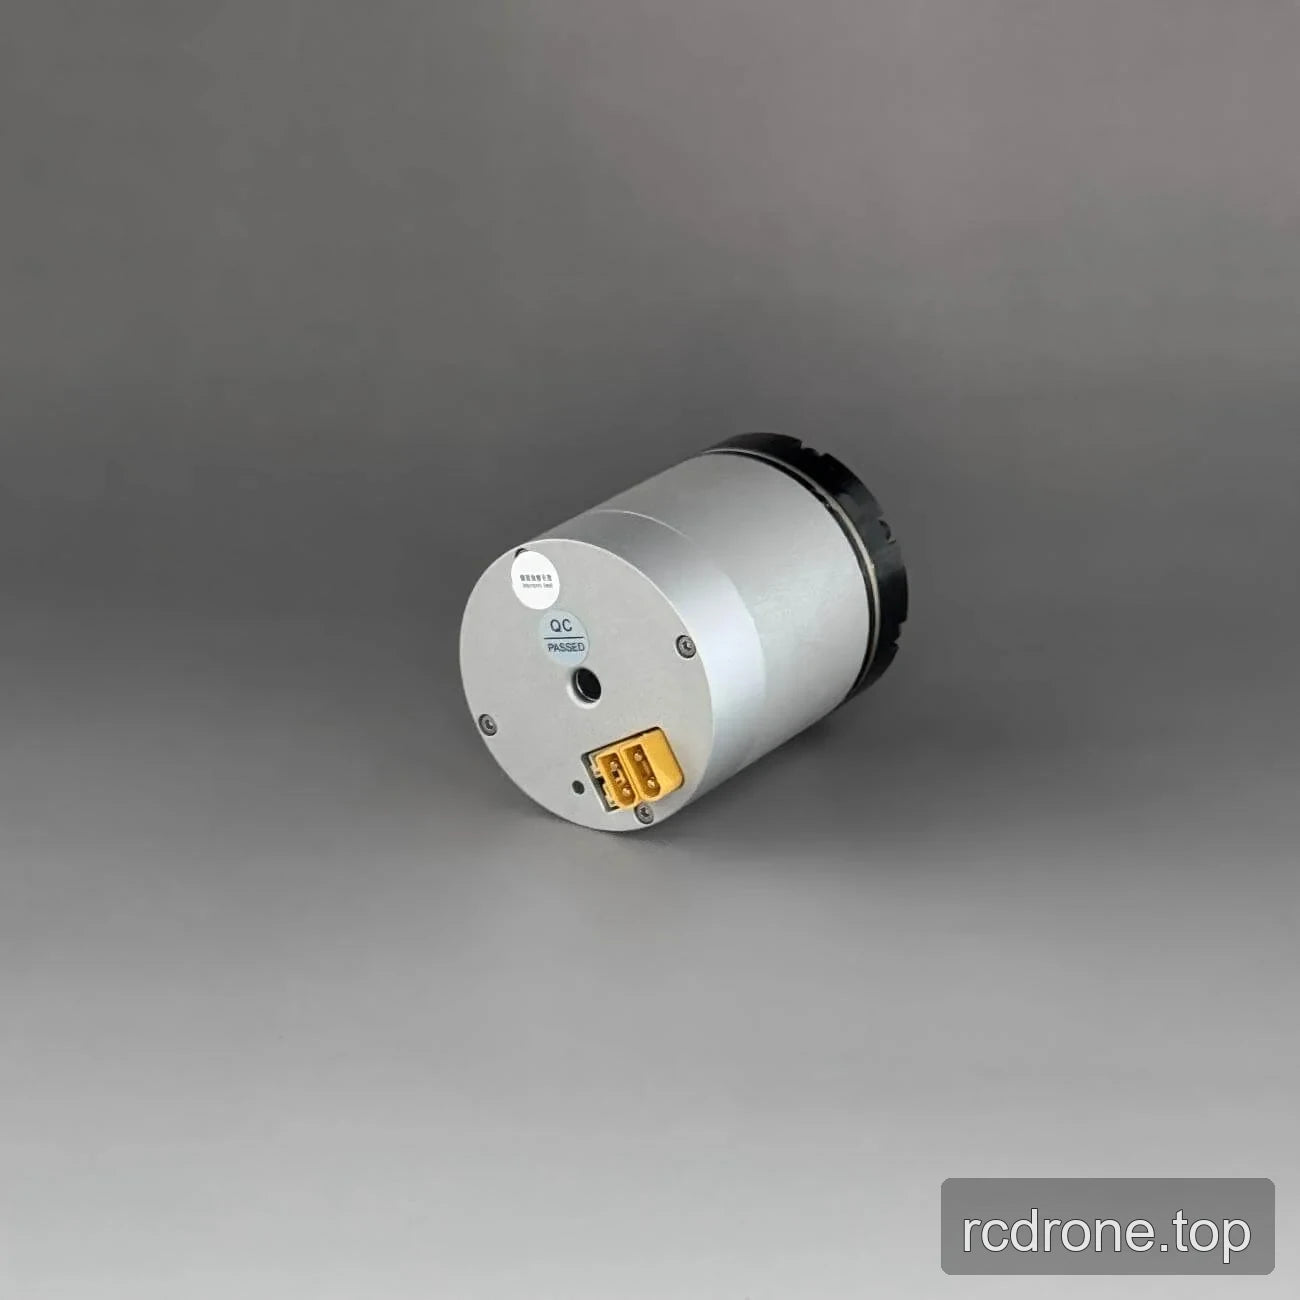
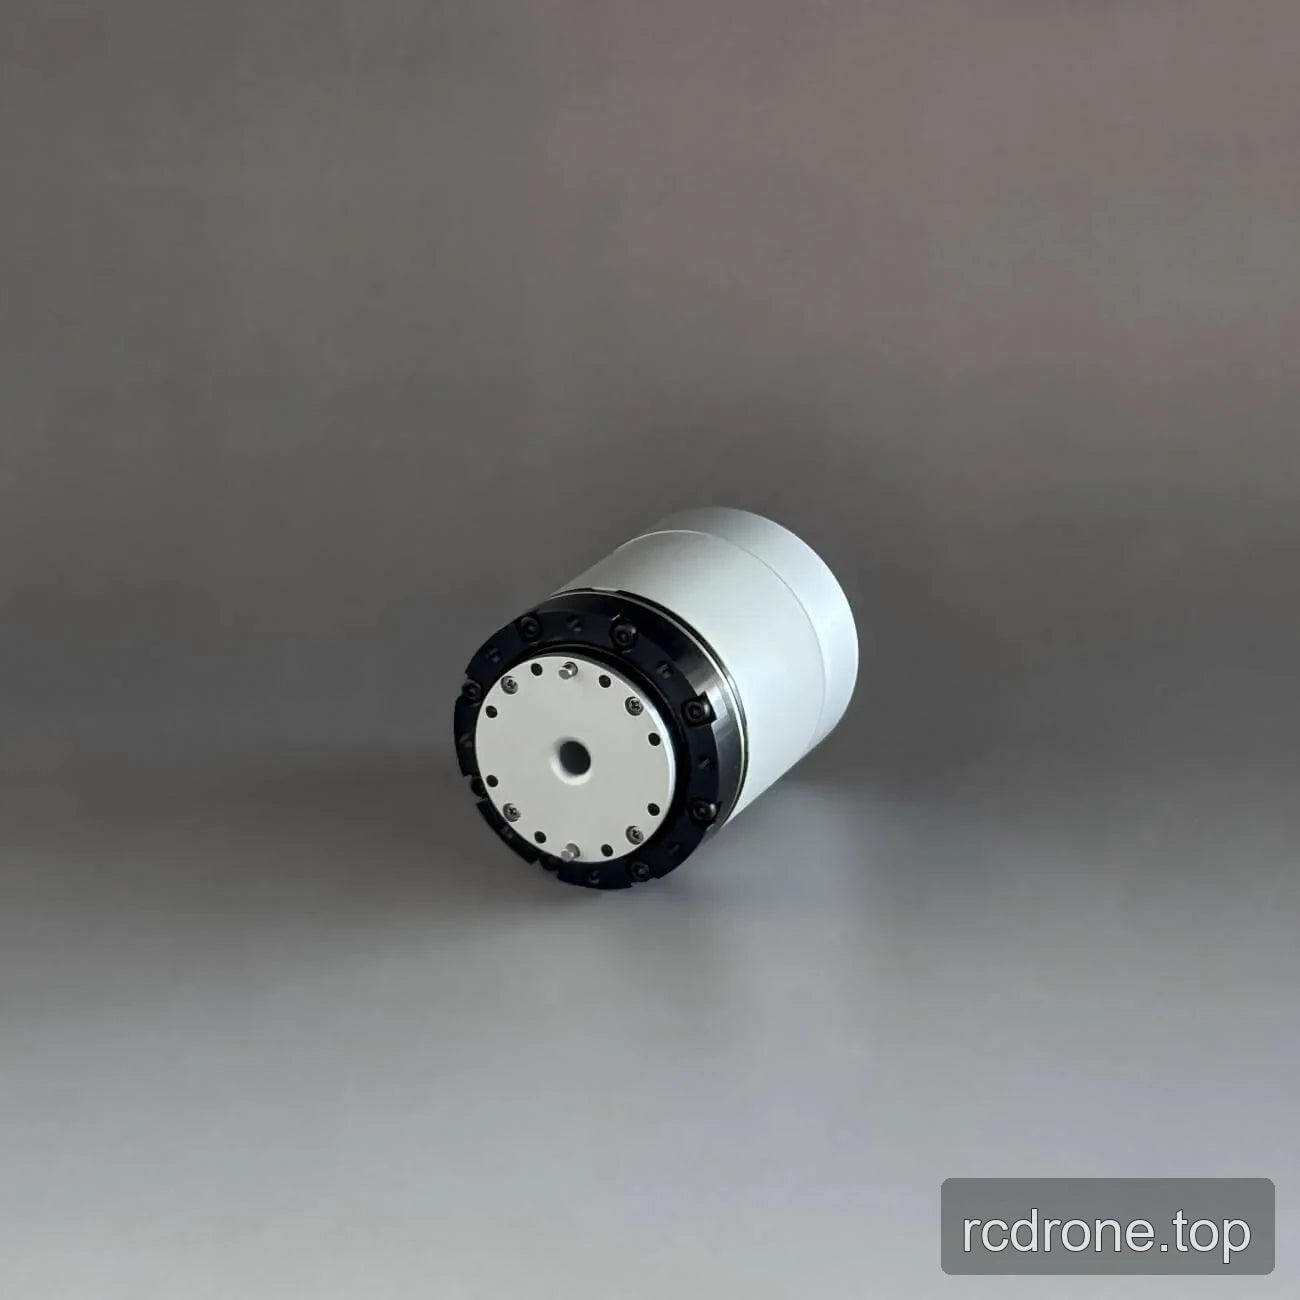
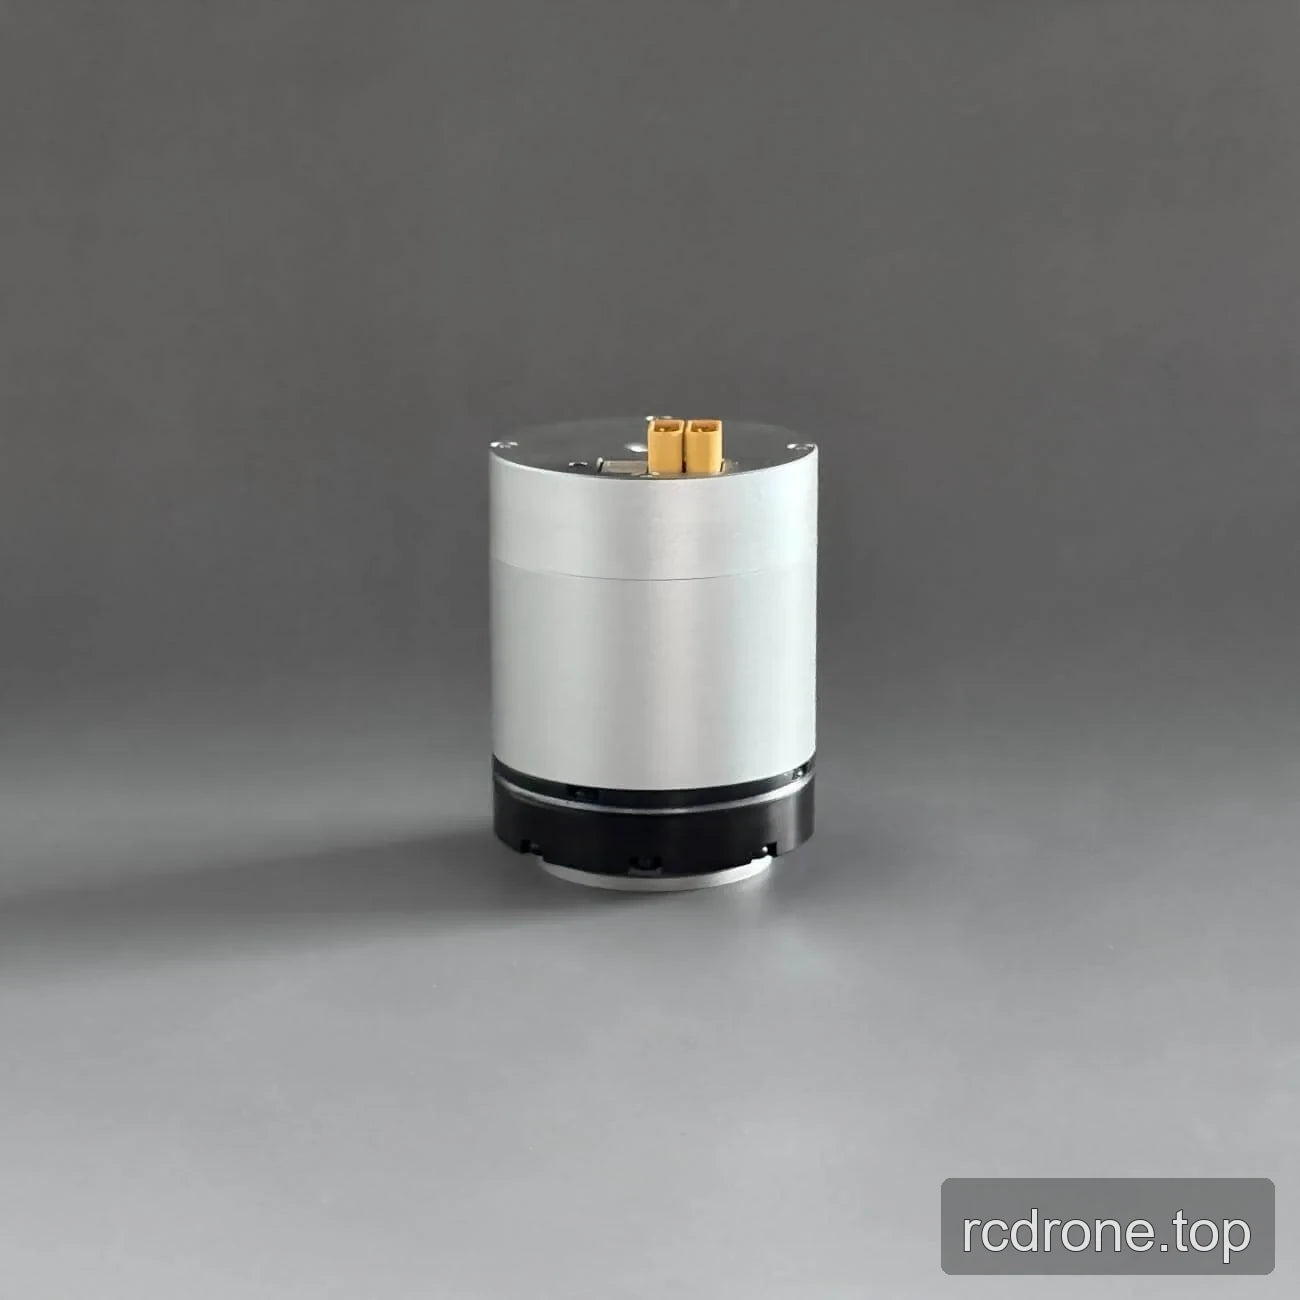
Vues du produit
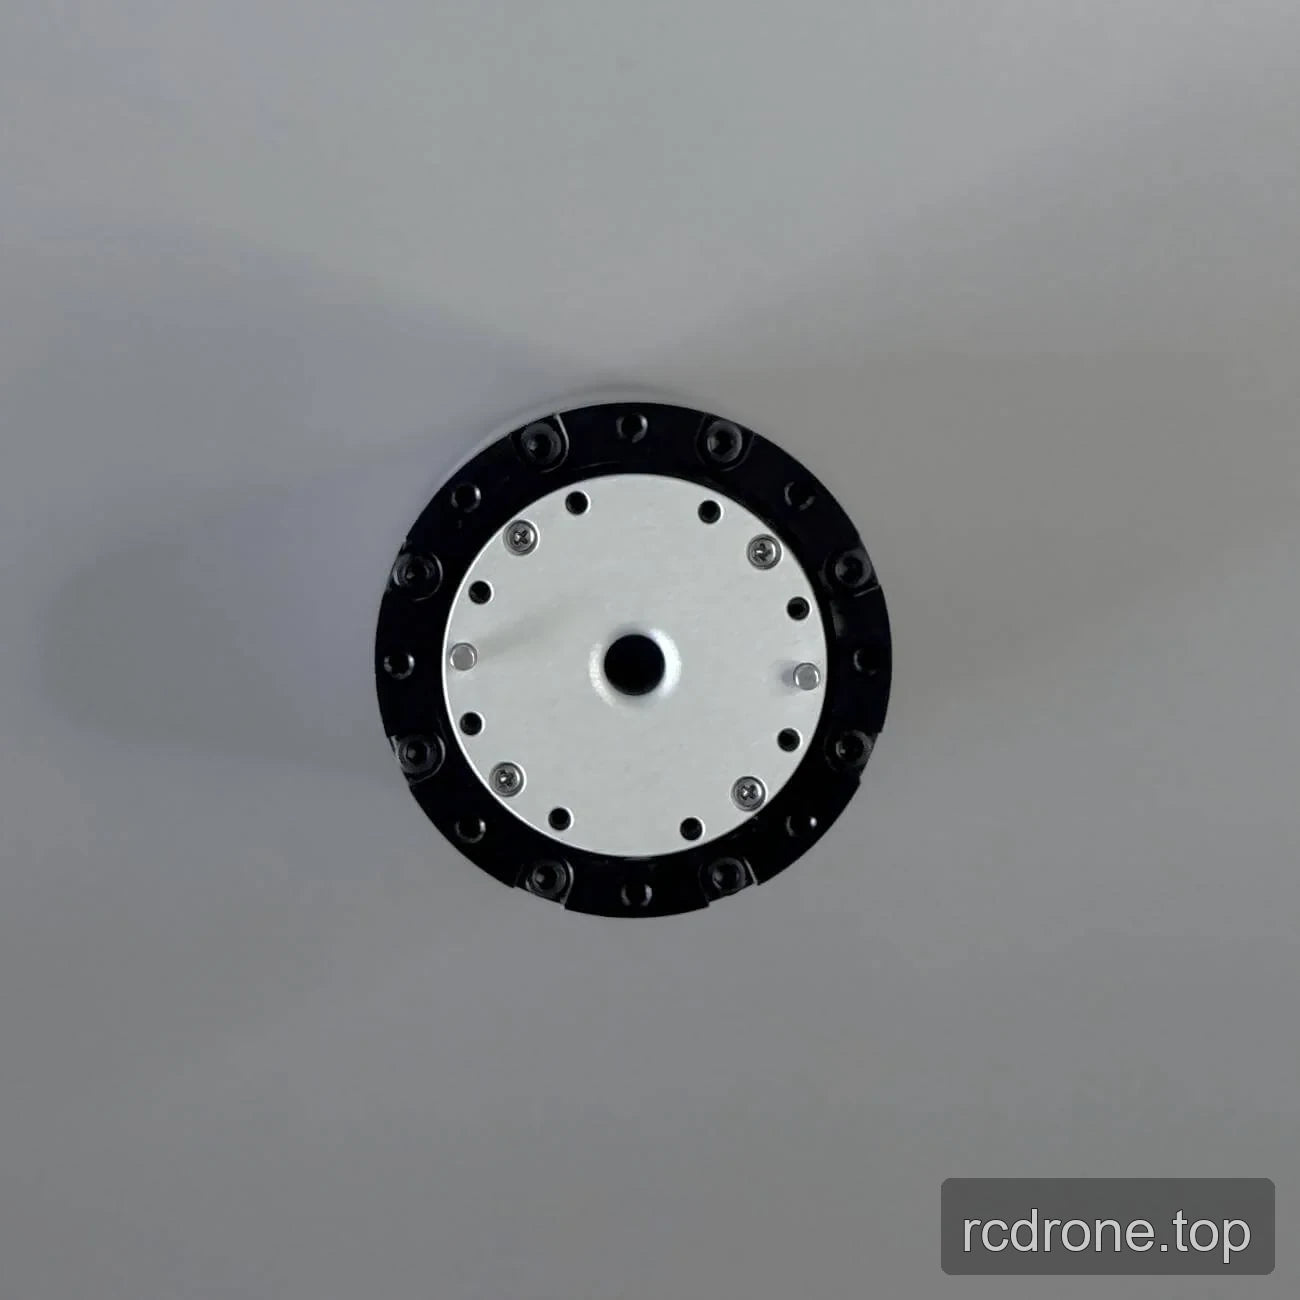
Dimensions et Construction