Moteur d'articulation robotique EYOU PH17, moteur couple à rotor interne 80 mm, rapport 51/101
Moteur d'articulation robotique EYOU PH17, moteur couple à rotor interne 80 mm, rapport 51/101
EYOU
Prix régulier
$873.00 USD
Prix régulier
Prix de vente
$873.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Vue d'ensemble
Le EYOU PH17 Moteur à joint robotisé est un moteur à couple à rotor interne, avec un boîtier cylindrique de 80 mm, un alésage de 14 mm, un encodeur magnétique double et un rapport de réduction sélectionnable de 51 ou 101.
Sélectionnez la version PH17B avec frein ou la version PH17N sans frein, puis choisissez le rapport de réduction de 51 ou 101. Le rapport de 51 fournit une vitesse nominale de 60 tr/min et un couple nominal de 22 N·m ; le rapport de 101 fournit 30 tr/min et 38 N·m.
Caractéristiques
- Conception de moteur à couple à rotor interne avec un boîtier cylindrique et une bride de sortie circulaire.
- Alésage de 14 mm et diamètre nominal de 80 mm.
- Encodeur magnétique double avec une précision d'encodeur de 19 bits.
- Version PH17B sélectionnable avec frein ou version PH17N sans frein.
- Rapports de réduction sélectionnables de 51 et 101.
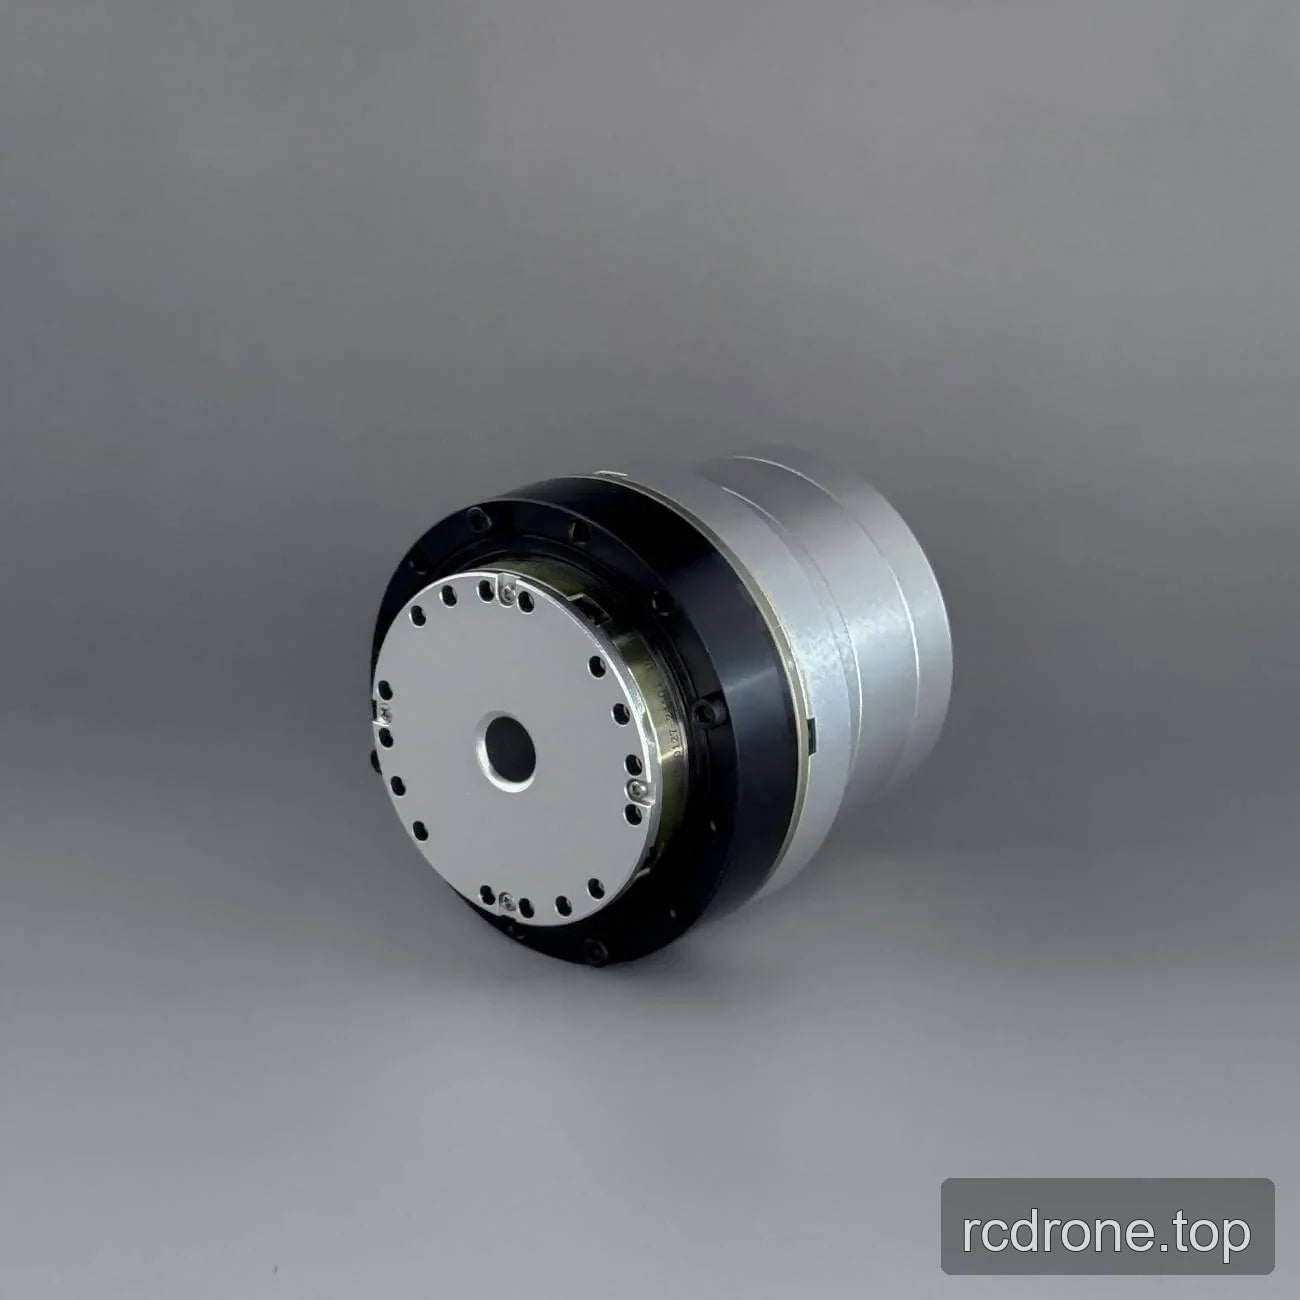
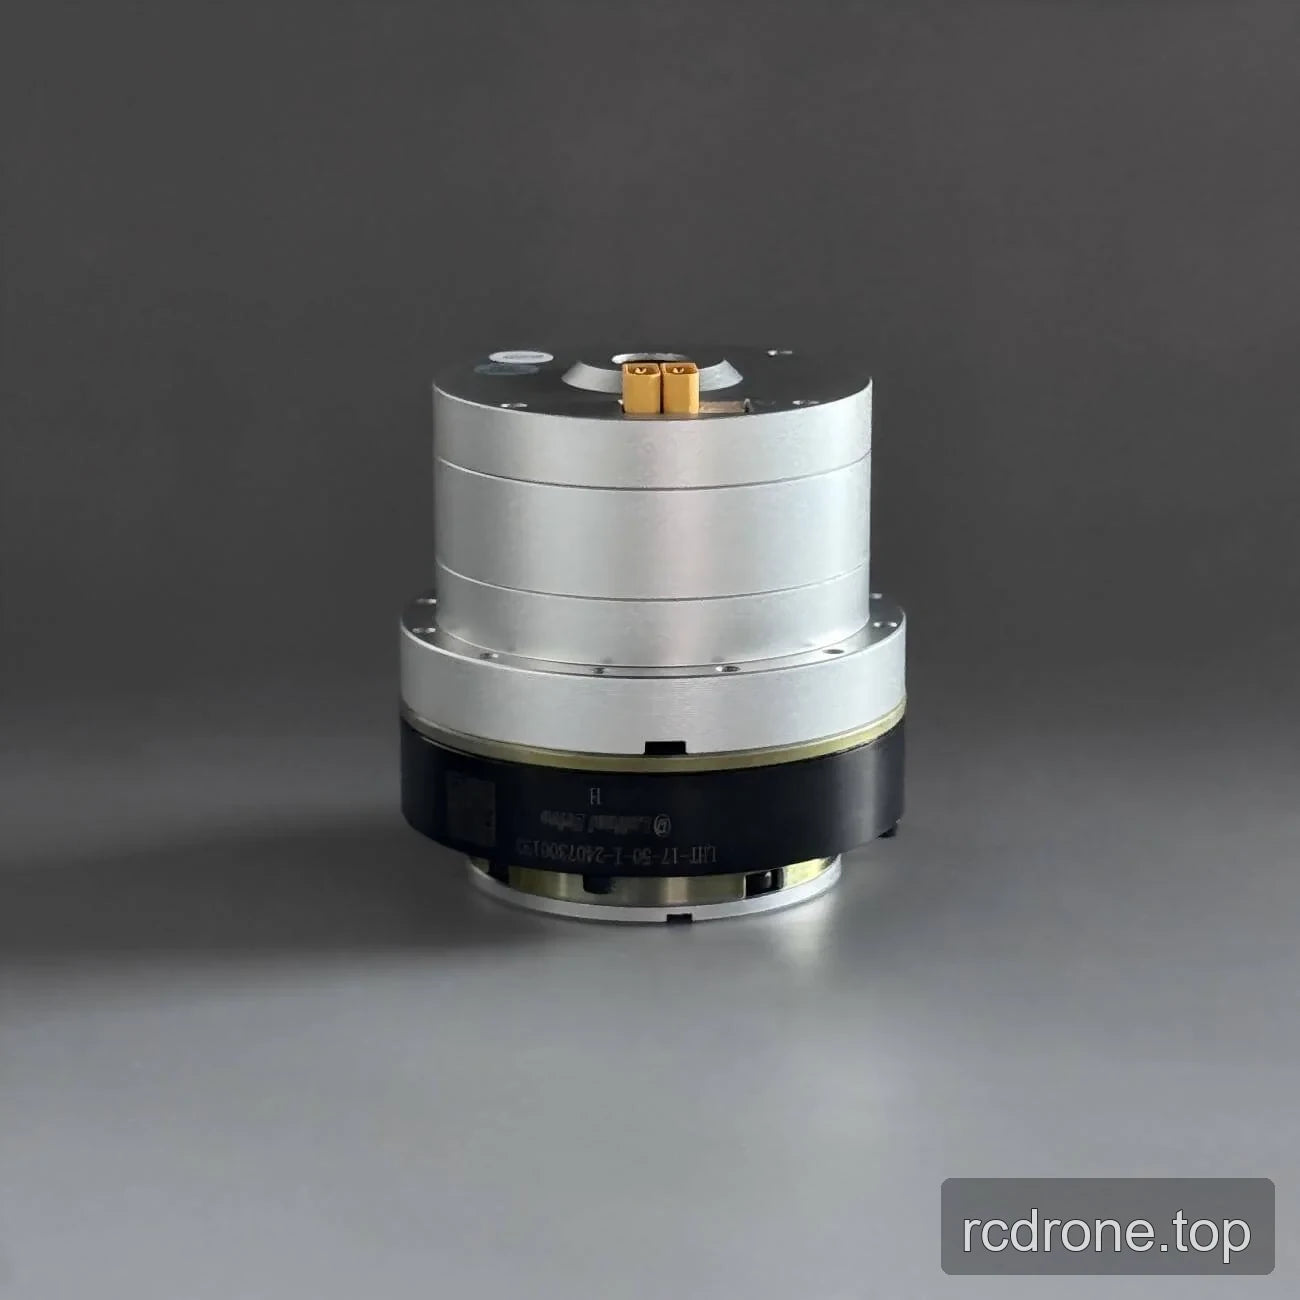
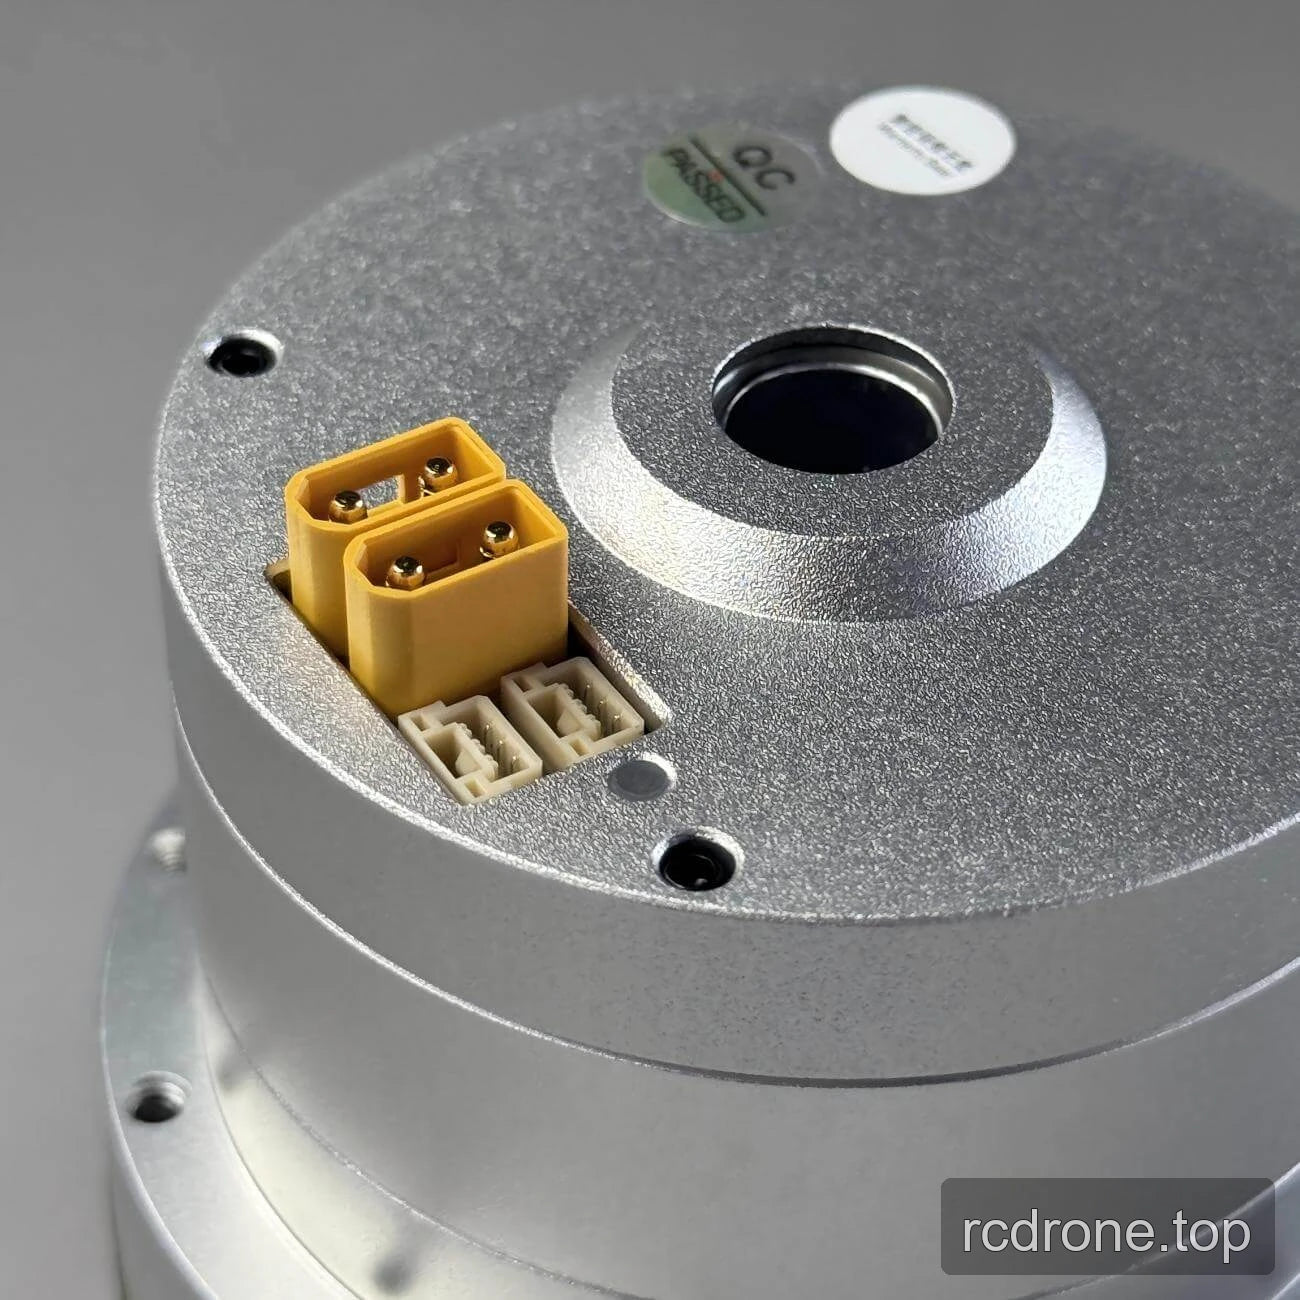
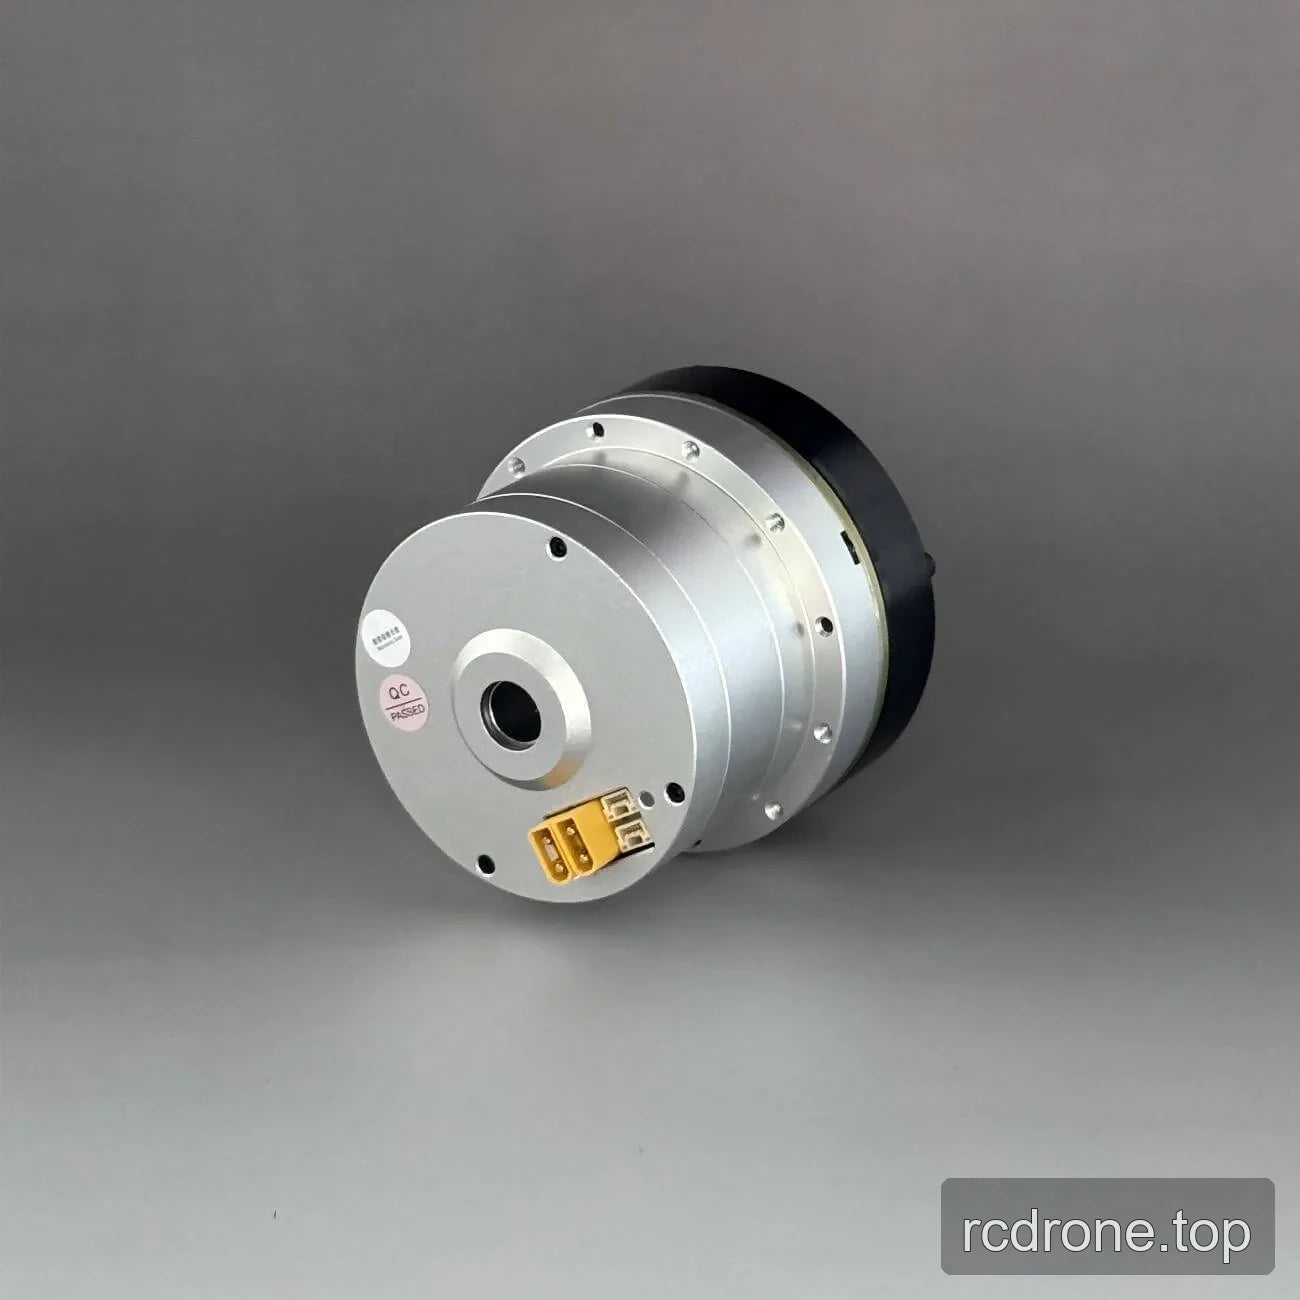
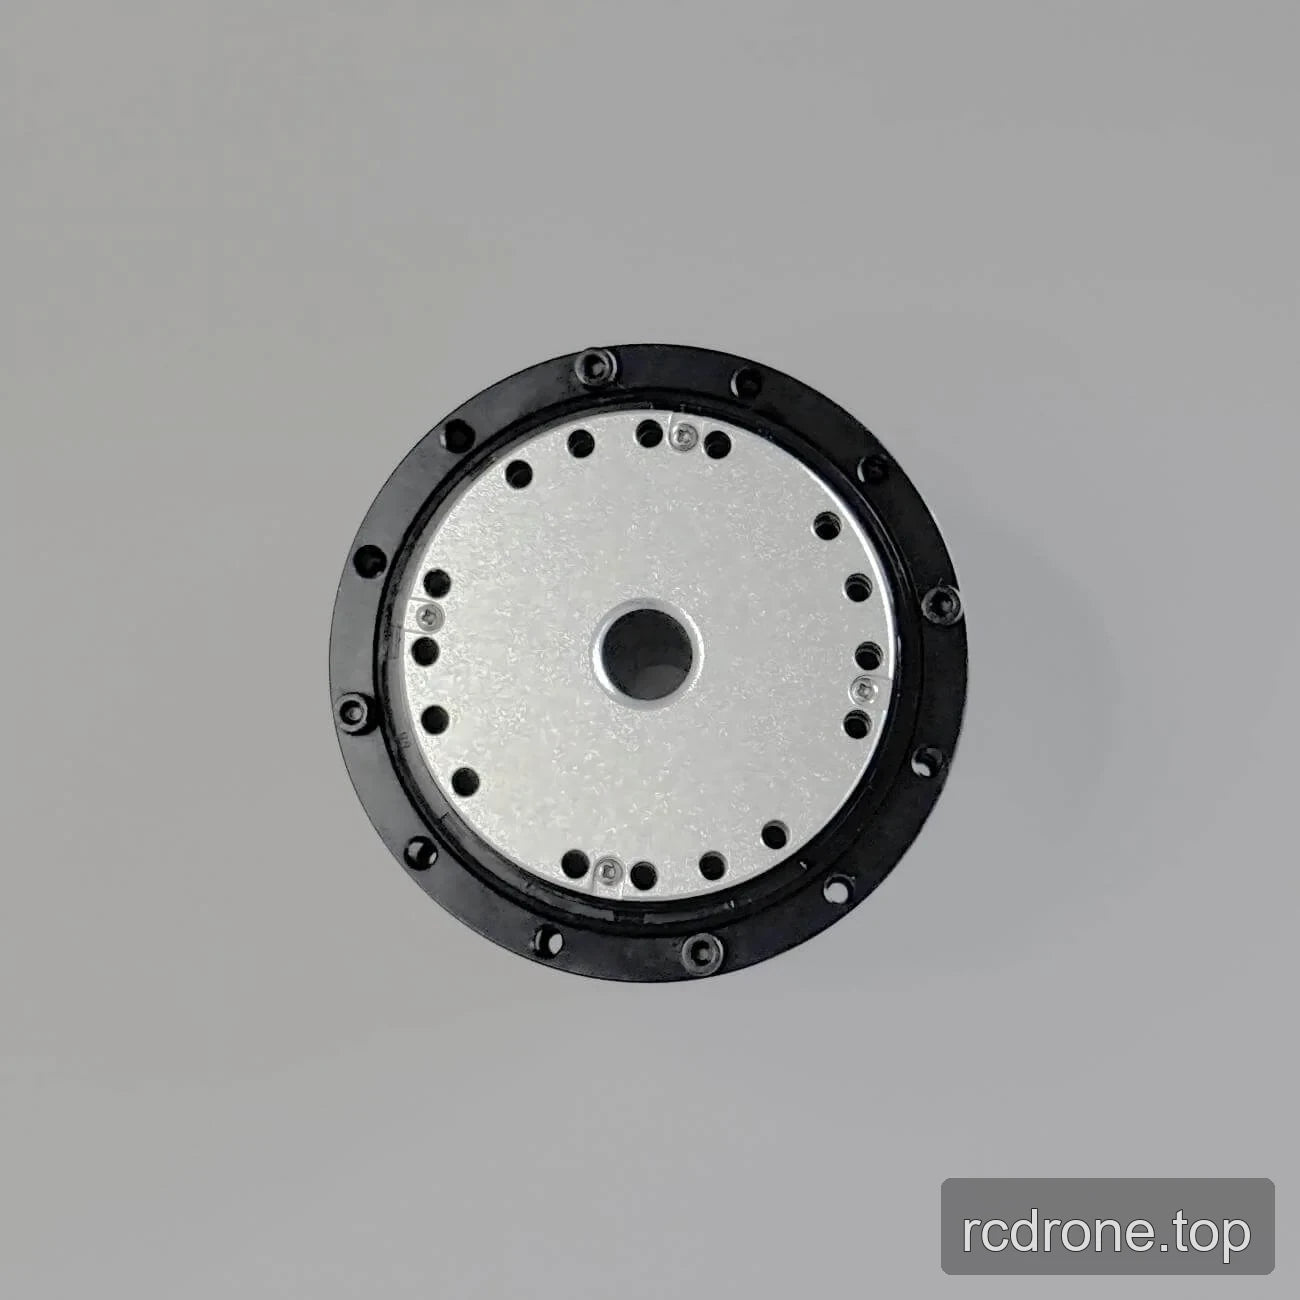
- Les vues du produit incluent des brides de montage circulaires, des motifs de trous radiaux et plusieurs boîtiers de connecteurs électriques.
Spécifications
| Paramètre | PH17, Rapport de réduction 51 | PH17, Rapport de réduction 101 |
|---|---|---|
| Modèle | PH17 | PH17 |
| Type de moteur | Moteur à couple à rotor interne | Moteur à couple à rotor interne |
| Diamètre | 80 mm | 80 mm |
| Diamètre du trou traversant | 14 mm | 14 mm |
| Poids | 1,350 g avec frein / 1,223 g sans frein | 1,350 g avec frein / 1,223 g sans frein |
| Jeu | 15 arcsec | 15 arcsec |
| Bruitage | <70 dB | <70 dB |
| Plage de température | -20 à 80 °C | -20 à 80 °C |
| Tension de fonctionnement | 24 à 48 V | 24 à 48 V |
| Puissance nominale | 200 W | 200 W |
| Rapport de réduction | 51 | 101 |
| Vitesse nominale | 60 tr/min | 30 tr/min |
| Couple nominal | 22 N·m | 38 N·m |
| Couple de pointe | 52 N·m | 66 N·m |
| Précision de l'encodeur | 19 bits | 19 bits |
| Type d'encodeur | Encodeur magnétique double | Encodeur magnétique double |
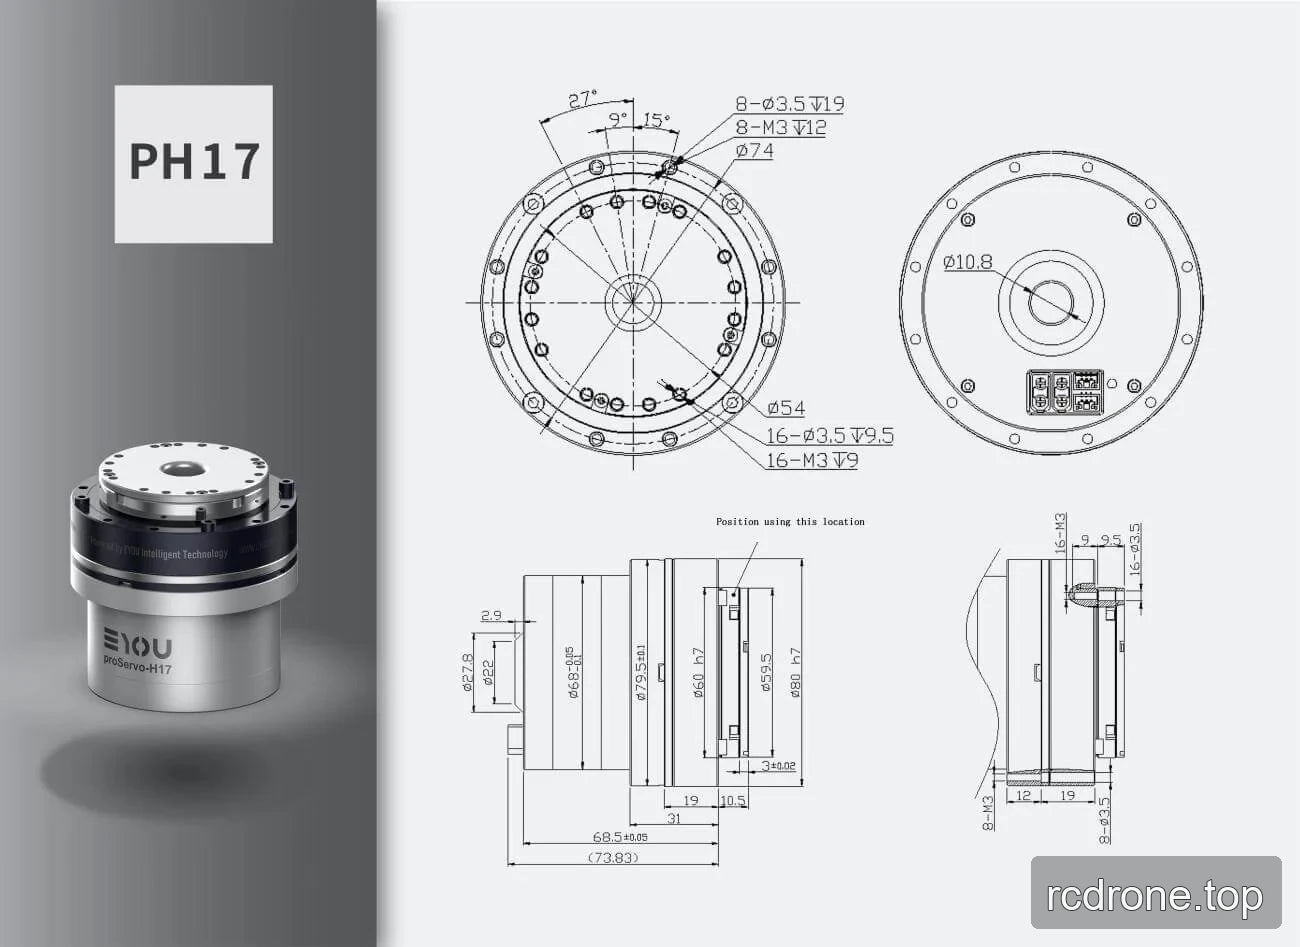
Dimensions et détails de montage du PH17
| Caractéristique du dessin | Détail supporté |
|---|---|
| Modèle de montage avant | 8 trous, 3.5 mm de diamètre, 19 mm de profondeur ; 8 trous filetés M3, 12 mm de profondeur |
| Dimensions circulaires avant | Ø74 mm et Ø54 mm |
| Deuxième motif de montage | 16 trous, 3.5 mm de diamètre, 9.5 mm de profondeur ; 16 trous filetés M3, 9 mm de profondeur |
| Diamètres de profil latéral | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 tolérance), Ø79.5 mm (±0.1 tolérance), Ø60 h7, Ø58.5 mm, et Ø80 h7 |
| Dimensions axiales de profil latéral | 2.9 mm ; 68.5 mm (±0.05 tolérance) ; 73.83 mm dimension de référence ; 31 mm ; 19 mm ; 10.5 mm ; et 3 mm (±0.02 tolérance) |
| Détails de montage arrière | 16 trous filetés M3, dimension de 9 mm, et 16 trous avec un diamètre de 3.5 mm ; 8 trous filetés M3 et 8 trous avec 3.5 mm de diamètre |
| Dimensions axiales côté arrière | 12 mm et 19 mm |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Détails visuels
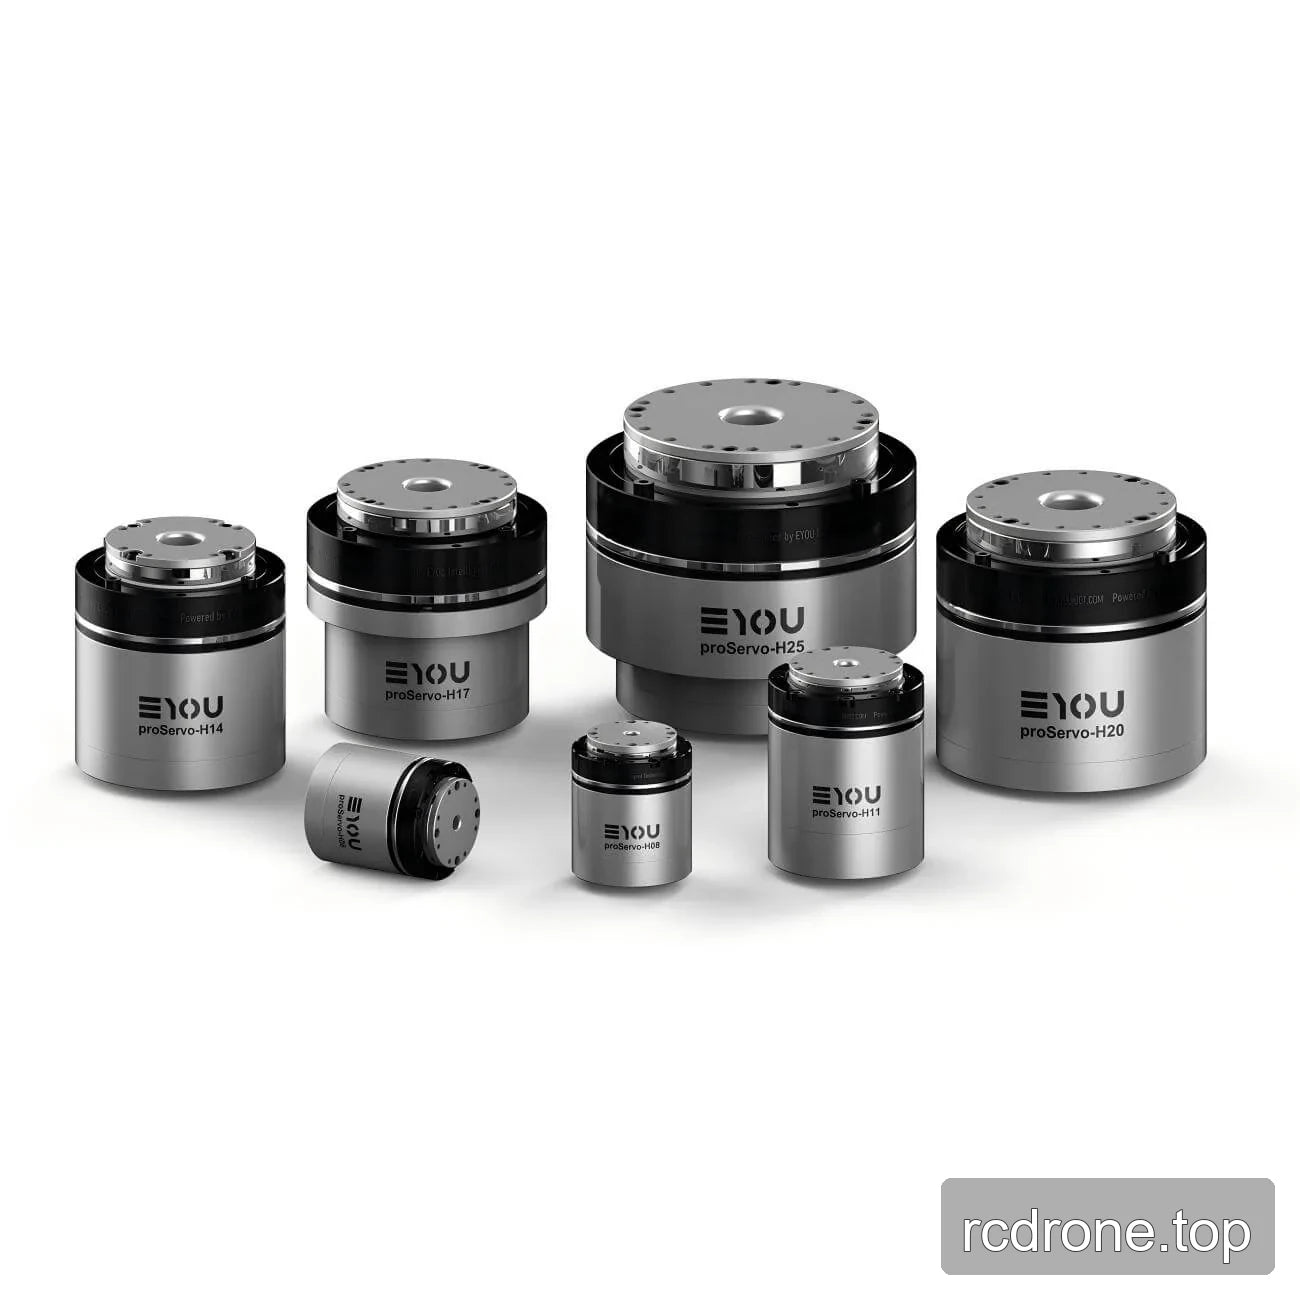
Vues du produit
Interfaces et connexions
Dimensions et Construction