Moteur à entraînement harmonique EYOU PHA08L-101-C, 101:1 Actionneur d'articulation robotique CANopen
Moteur à entraînement harmonique EYOU PHA08L-101-C, 101:1 Actionneur d'articulation robotique CANopen
EYOU
Prix régulier
$891.00 USD
Prix régulier
Prix de vente
$891.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
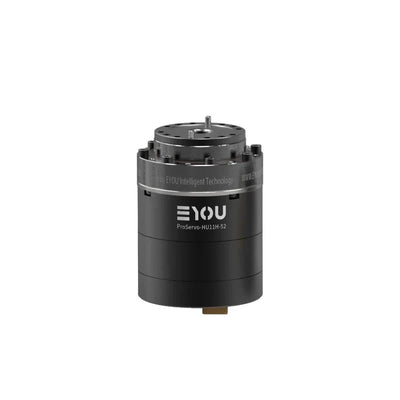
Le EYOU PHA08L-101-C est un module de moteur réducteur harmonique pour des applications de joint robotique. La version listée a un rapport de réduction de 101:1, un driver intégré, une communication CANopen, et des encodeurs absolus doubles avec une résolution de 16 bits côté moteur et côté réducteur. Il est conçu pour un fonctionnement à 24 VDC dans une plage de 24–36 VDC et fournit un couple de sortie nominal de 1,65 N·m à 2000 tr/min d'entrée.
Caractéristiques
- Réducteur harmonique avec un rapport de réduction de 101:1.
- Driver intégré avec interfaces d'entrée/sortie CANFD et d'entrée/sortie de puissance DC.
- Encodeurs absolus doubles : 16 bits côté moteur et 16 bits côté réducteur.
- Prend en charge les modes de contrôle Position de Profil (PP), Vitesse de Profil (PV), Couple de Profil (PT), Position Synchrone Cyclique (CSP), Vitesse Synchrone Cyclique (CSV), et d'autres modes de contrôle.
- Boîtier anodisé noir mat et finition de réducteur noirci sur l'anneau extérieur.
Spécifications
| Paramètre | Valeur |
|---|---|
| Modèle de module | PHA08 |
| Type de réducteur | Harmonique |
| Puissance nominale du moteur | 17 W |
| Couple nominal du moteur | 0.04 N·m |
| Couple de pointe du moteur | 0.12 N·m |
| Rapport de réduction | 101 |
| Puissance nominale de l'articulation – Contrainte de durée de vie | 3 W |
| Couple nominal à 2000 tr/min d'entrée | 1.65 N·m |
| Couple de charge moyen à la sortie | 2.3 N·m |
| Couple de pointe à la sortie | 3.3 N·m |
| Couple Externe Max. Autorisé à la Sortie (Instantané) | 6.3 N·m |
| Jeu | ≤40 arcsec |
| Vitesse Nominale à la Sortie – Contrainte de Durée de Vie | 20 rpm |
| Vitesse de Pointe à la Sortie | 36 rpm |
| Frein (B/N) | N |
| Dimensions (Diamètre Extérieur × Axial) | Φ43 × 48.3 mm |
| Poids | 0.207 kg |
| Diamètre Creux | 4.4 mm |
| Apparence du boîtier (Couleur de processus) | Noir mat anodisé |
| Apparence du réducteur (Couleur de processus) | Anneau extérieur noirci |
| Charge admissible radiale (Dynamique/Statique) à la sortie | 100 N |
| Charge admissible axiale (Dynamique/Statique) à la sortie | 100 N |
| Moment de flexion à la sortie | 13.5 N·m |
| Rigidité Torsionnelle du Réducteur | 800 N·m/rad |
| Inertie d'Entrée du Réducteur | 2 kg·mm² |
| Inertie de Sortie Équivalente de l'Articulation | 20402 kg·mm² |
| Tension de Fonctionnement Nominale | 24 VDC |
| Plage de Tension de Fonctionnement | 24–36 VDC |
| Driver | Intégré |
| Encodeur/Bit | Double Absolu / Côté moteur 16 bits & Côté réducteur 16 bits |
| Interface du Driver (voir description du modèle de terminal) | Alimentation (DC in, DC out), CANFD (In, Out) |
| Protocole de Communication (voir description de la communication) | CANopen |
| Modes de Contrôle | Position de Profil (PP), Vitesse de Profil (PV), Couple de Profil (PT), Position Synchrone Cyclique (CSP), Vitesse Synchrone Cyclique (CSV), etc. |
| Température ambiante de fonctionnement | -20–60 °C |
| Élévation de température du boîtier | ≤60 °C |
| Bruitage | ≤60 dB |
| Durée de vie | >8000 h |
Applications
Les scénarios d'application répertoriés incluent des robots humanoïdes, des bras robotiques, des exosquelettes, des robots quadrupèdes, des véhicules AGV et des robots ARU.
Téléchargements
- EYOU CANable — Manuel de l'utilisateur (PDF)
- EYOU PHA08 — Modèle 3D (STP)
- EYOU PHA08L 101 C Dessin — Dessin (PDF)
- Catalogue des joints de robot EYOU — Catalogue de produits de joints de robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuel de l'utilisateur (PDF)
- Module de débogage EYOU UART — Manuel de l'utilisateur (PDF)
Détails visuels
Vues du produit

Caractéristiques et conception


Exemples d'application