


EYOU PHA17H-101-C Moteur d'articulation robotique à engrenage harmonique, rapport de réduction 101, robotique CANopen
EYOU PHA17H-101-C Moteur d'articulation robotique à engrenage harmonique, rapport de réduction 101, robotique CANopen
EYOU
Prix régulier
$1,199.00 USD
Prix régulier
Prix de vente
$1,199.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le EYOU PHA17H-101-C est un moteur de joint robotique à réducteur harmonique avec un driver intégré, un rapport de réduction de 101, une communication CANopen et une interface CANFD in/out . Il fonctionne avec une tension de 24 à 48 VDC et est spécifié pour des applications robotique incluant des robots humanoïdes, des bras robotiques, des exosquelettes, des robots quadrupèdes, des véhicules AGV et des robots ARU. Ses caractéristiques de sortie, son facteur de forme de Φ80 × 68 mm et son diamètre creux de 10,8 mm soutiennent la sélection au niveau des joints.
Caractéristiques
- Driver intégré avec interfaces de puissance (DC in/DC out) et CANFD (in/out).
- Encodeur absolu double : côté moteur 16Bit et côté réducteur 16Bit .
- Protocole de communication CANopen.
- Modes de contrôle : Position de Profil (PP), Vitesse de Profil (PV), Couple de Profil (PT), Position Synchrone Cyclique (CSP), Vitesse Synchrone Cyclique (CSV), etc.
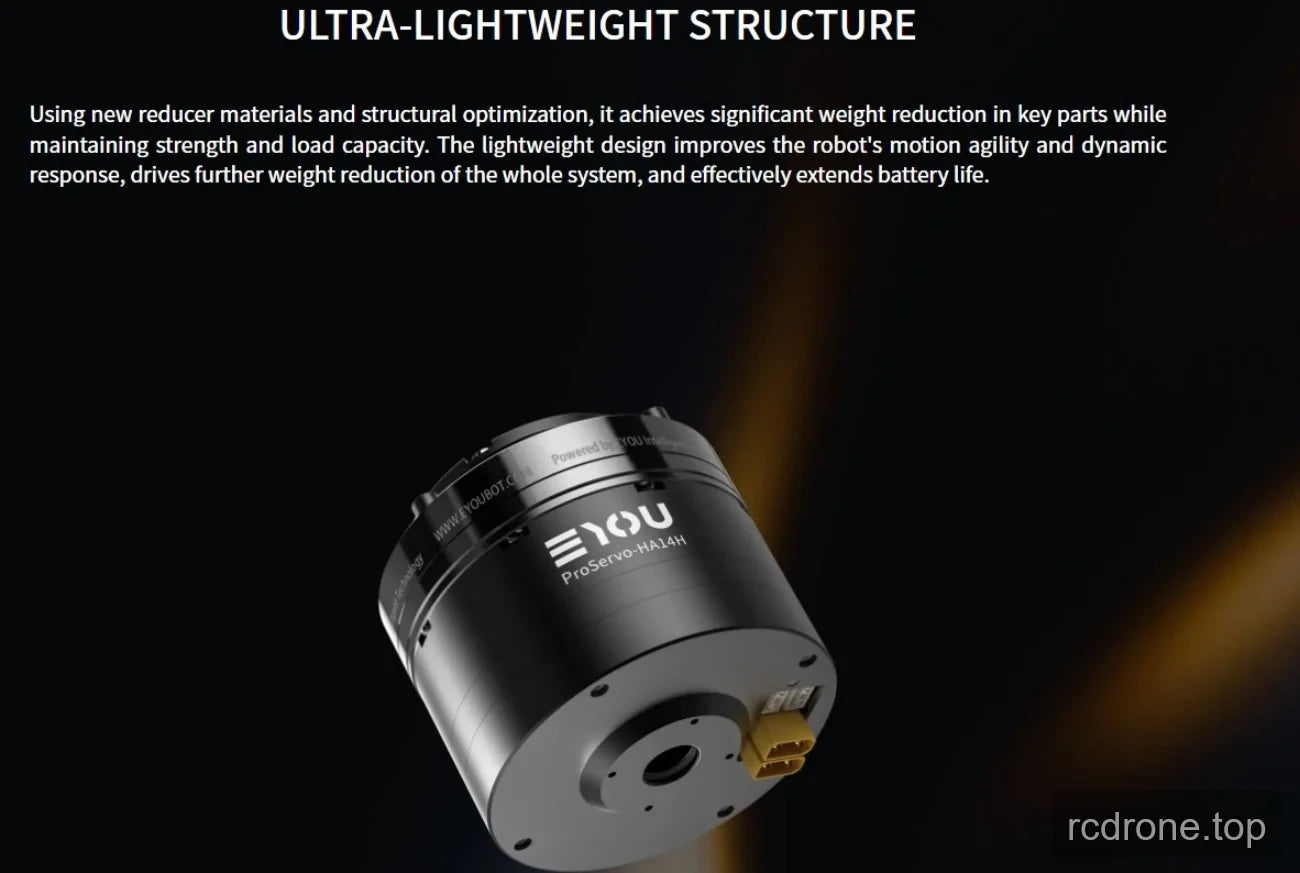
- Le connecteur inclut deux connecteurs jaunes et deux ports blancs plus petits.
Spécifications
| Paramètre | Valeur |
|---|---|
| Modèle de module | PHA17 |
| Type de réducteur | Harmonique |
| Puissance nominale du moteur | 188 W |
| Couple nominal du moteur | 0.45 N·m |
| Couple de pointe du moteur | 1.35 N·m |
| Ratio de réduction | 101 |
| Puissance nominale de l'articulation - Contrainte de durée de vie | 63 W |
| Couple nominal à 2000 tr/min d'entrée | 30 N·m |
| Couple de charge moyen à la sortie | 49 N·m |
| Couple maximal à la sortie | 66 N·m |
| Couple externe maximal autorisé à la sortie (instantané) | 134 N·m |
| Jeu | ≤20 Arcsec |
| Vitesse nominale à la sortie - Contrainte de durée de vie | 20 tr/min |
| Vitesse maximale à la sortie | 33 tr/min |
| Frein (B/N) | N |
| Dimensions (Diamètre extérieur × Axial) | Φ80 × 68 mm |
| Poids | 0.9 kg |
| Diamètre creux | 10.8 mm |
| Apparence du boîtier (Couleur de processus) | Noir mat anodisé |
| Apparence du réducteur (Couleur de processus) | Anneau extérieur noirci |
| Charge admissible radiale (dynamique/statique) à la sortie | 400 N |
| Charge admissible axiale (dynamique/statique) à la sortie | 400 N |
| Moment de flexion à la sortie | 72 N·m |
| Rigidité torsionnelle du réducteur | 13000 N·m/rad |
| Inertie d'entrée du réducteur | 49 kg·mm² |
| Inertie de sortie équivalente de l'articulation | 502909 kg·mm² |
| Tension de fonctionnement nominale | 48 VDC |
| Plage de tension de fonctionnement | 24–48 VDC |
| Driver | Intégré |
| Encodeur/Bit | Double absolu / Côté moteur 16Bit & Côté réducteur 16Bit |
| Interface du driver (voir description du modèle de terminal) | Alimentation (DC en DC sortant), CANFD (Entrée, Sortie) |
| Protocole de communication (voir description de la communication) | CANopen |
| Modes de contrôle | Position de profil (PP), Vitesse de profil (PV), Couple de profil (PT), Position synchrone cyclique (CSP), Vitesse synchrone cyclique (CSV), etc. |
| Température ambiante de fonctionnement | -20–60 °C |
| Élévation de température du boîtier | ≤60 °C |
| Bruitage | ≤60 dB |
| Durée de vie | >10000 h |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Téléchargements
- EYOU CANable — Manuel de l'utilisateur (PDF)
- EYOU PHA17 — Modèle 3D (STP)
- EYOU PHA17H 101 C Dessin — Dessin (PDF)
- EYOU Robot Joint Catalog — Catalogue de produits de joints de robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuel de l'utilisateur (PDF)
- Module de débogage EYOU UART — Manuel de l'utilisateur (PDF)
Détails visuels
Vues du produit

Caractéristiques et Design



Détails supplémentaires sur le produit





