Moteur couple sans balais EYOU PP05 24 V CAN avec réduction 6:1 pour articulations de robot
Moteur couple sans balais EYOU PP05 24 V CAN avec réduction 6:1 pour articulations de robot
EYOU
Prix régulier
$211.00 USD
Prix régulier
Prix de vente
$211.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage

Aperçu
Le EYOU PP05 est un moteur à couple sans balais de 24 V avec un rapport de réduction de 6:1, un encodeur absolu et un protocole de communication CAN. Son diamètre compact de 32 mm, sa longueur de 33,4 mm et son poids de 86 g facilitent l'intégration dans des systèmes d'articulations robotiques. La vitesse nominale de 50 tr/min, le couple nominal de 0,2 N·m et le couple de pointe de 0,48 N·m aident les acheteurs à l'évaluer pour des robots humanoïdes, des bras robotiques, des exosquelettes, des robots quadrupèdes, des véhicules AGV et des robots ARU.
Caractéristiques
- Conception de moteur à couple sans balais avec une présentation d'articulation intégrée planétaire et une solution de conduite FOC.
- Encodeur absolu ; la présentation du produit identifie également un retour de données de précision à double encodeur.
- Protocole de communication CAN ; la présentation du produit identifie la communication sur bus CAN 2.0.
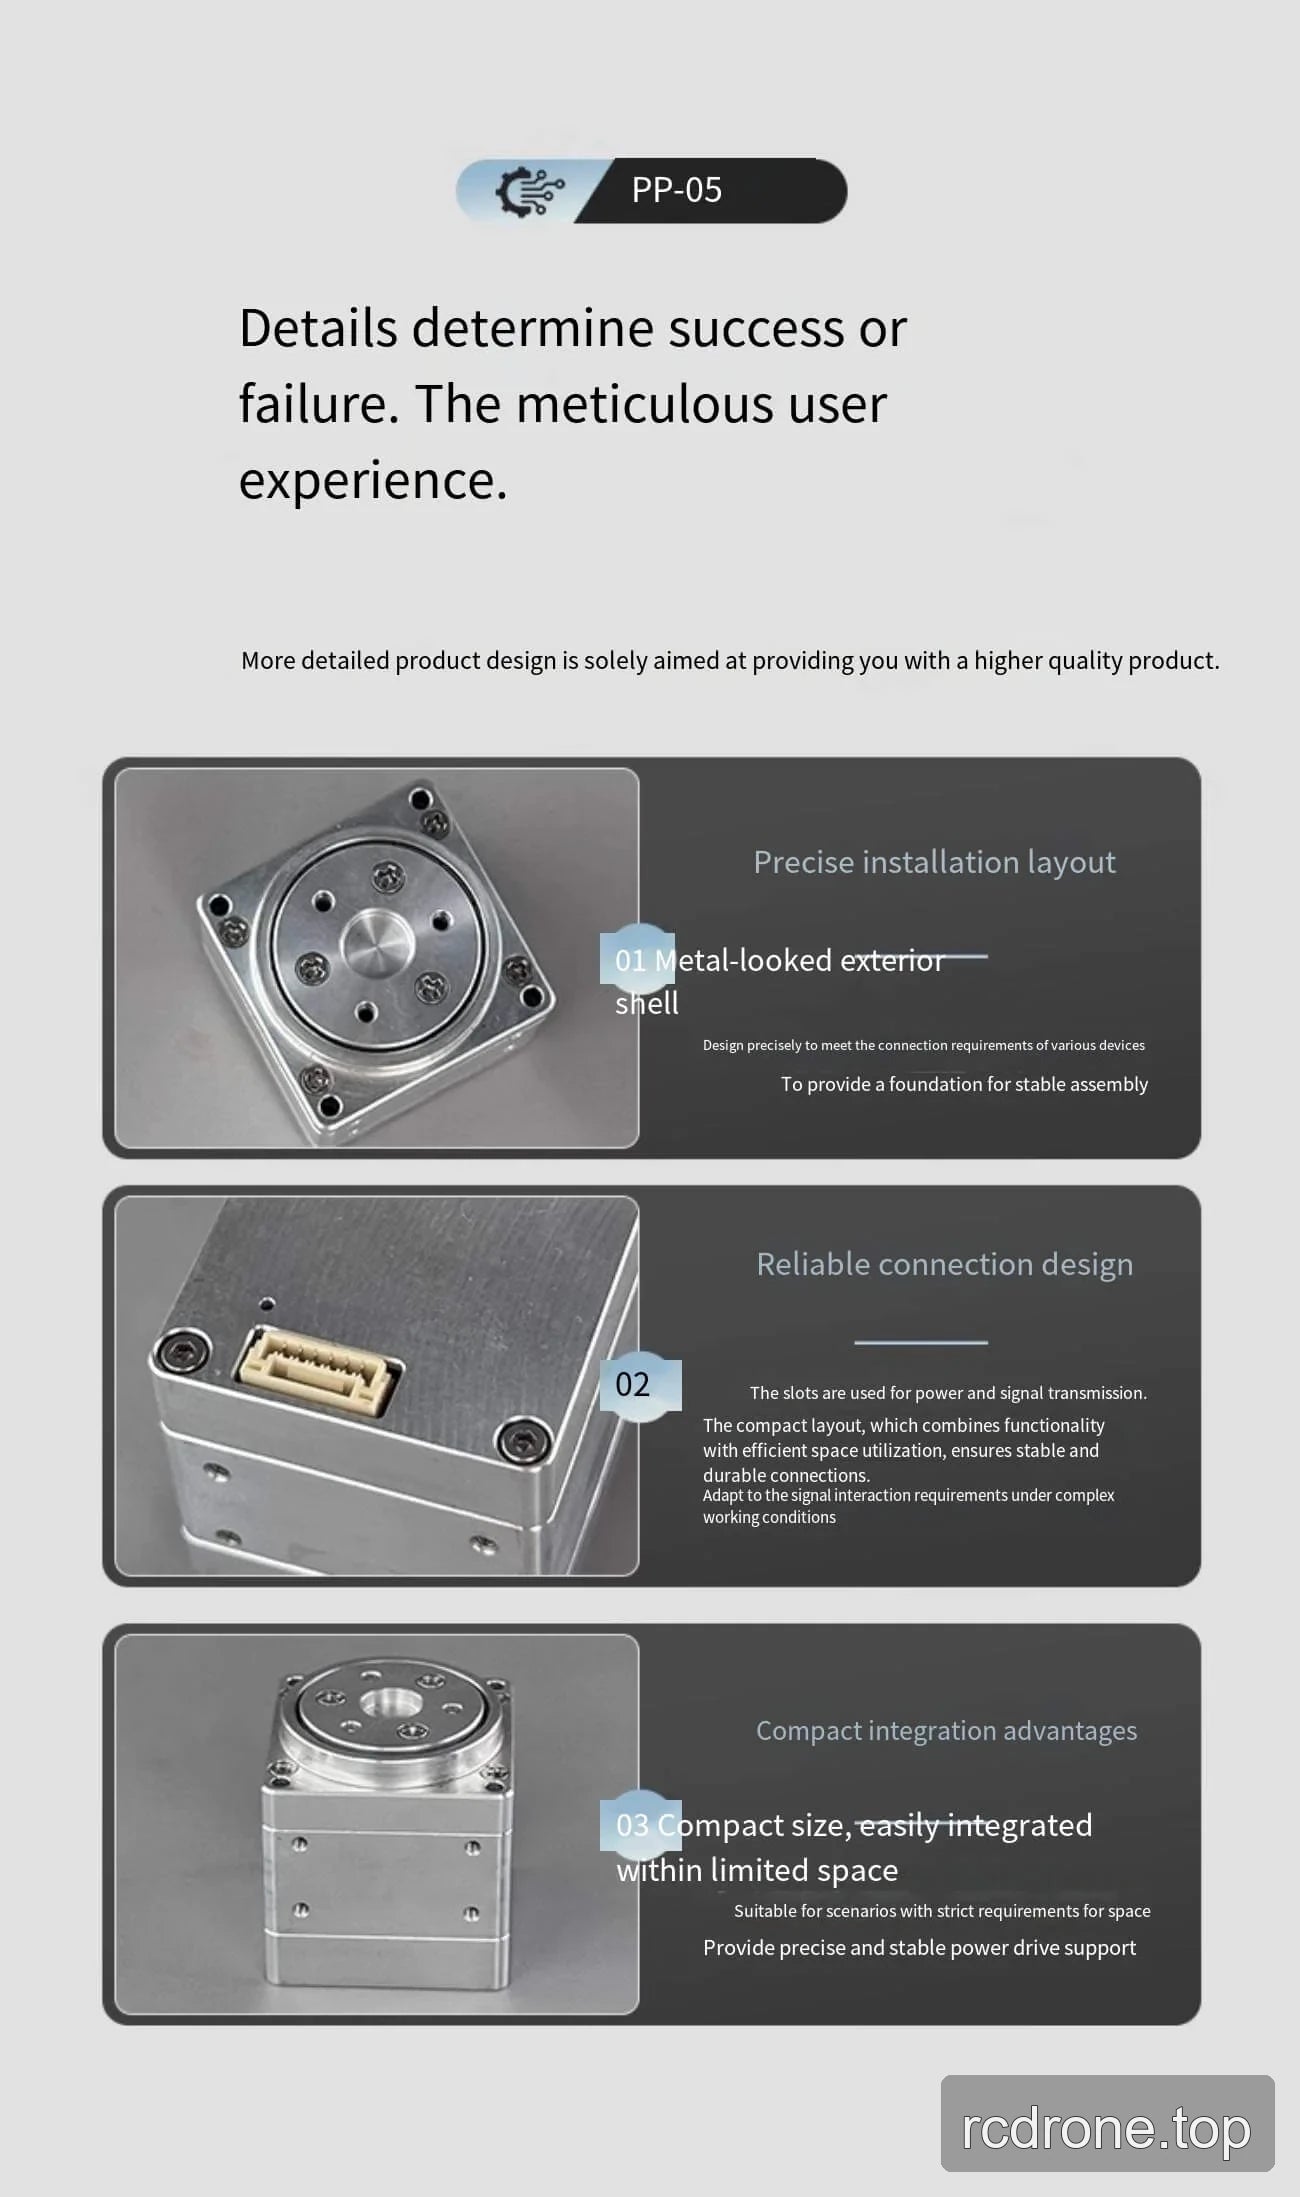
- Des emplacements de transmission d'alimentation et de signal ainsi qu'un agencement d'installation sont identifiés dans la présentation du produit.
- Classe de protection : IP54.
Spécifications
| Paramètre | Valeur |
|---|---|
| Modèle | PP05 |
| Type de moteur | Moteur à couple sans balais |
| Type d'encodeur | Encodeur absolu |
| Diamètre | 32 mm |
| Longueur | 33.4 mm |
| Poids | 86 g |
| Rapport de réduction | 6:1 |
| Jeu | 12 arcmin |
| Bruitage | <60 dB |
| Plage de température | -20 à 80 °C |
| Tension de fonctionnement | 24 V |
| Puissance maximale | 35 W |
| Vitesse nominale | 50 rpm |
| Couple nominal | 0.2 N·m |
| Couple de pointe | 0.48 N·m |
| Grade de protection | IP54 |
| Protocole de communication | CAN |
Installation du moteur EYOU PP05 — Dessin d'installation (PDF)
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Détails visuels
Vidéo du produit
Caractéristiques et design
Interfaces et Connexions