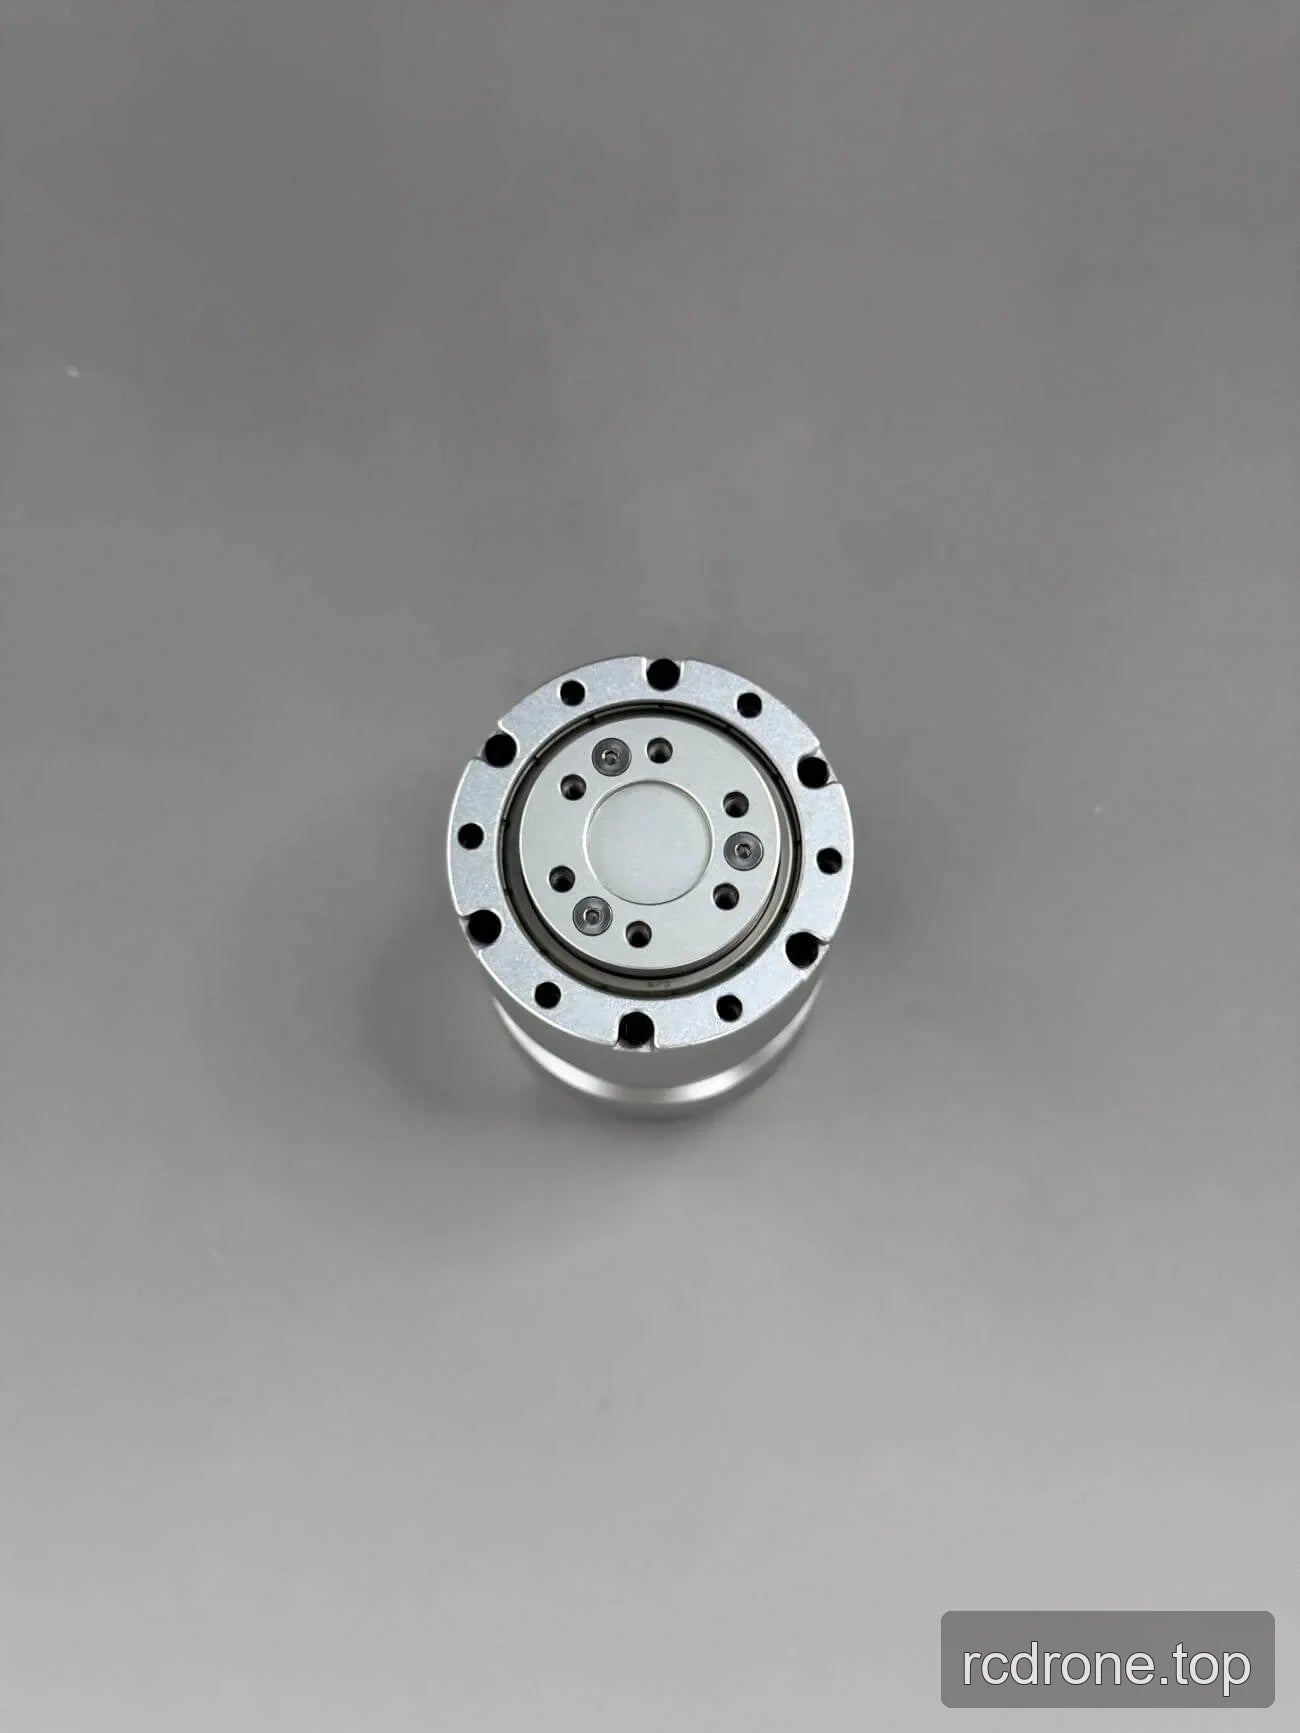
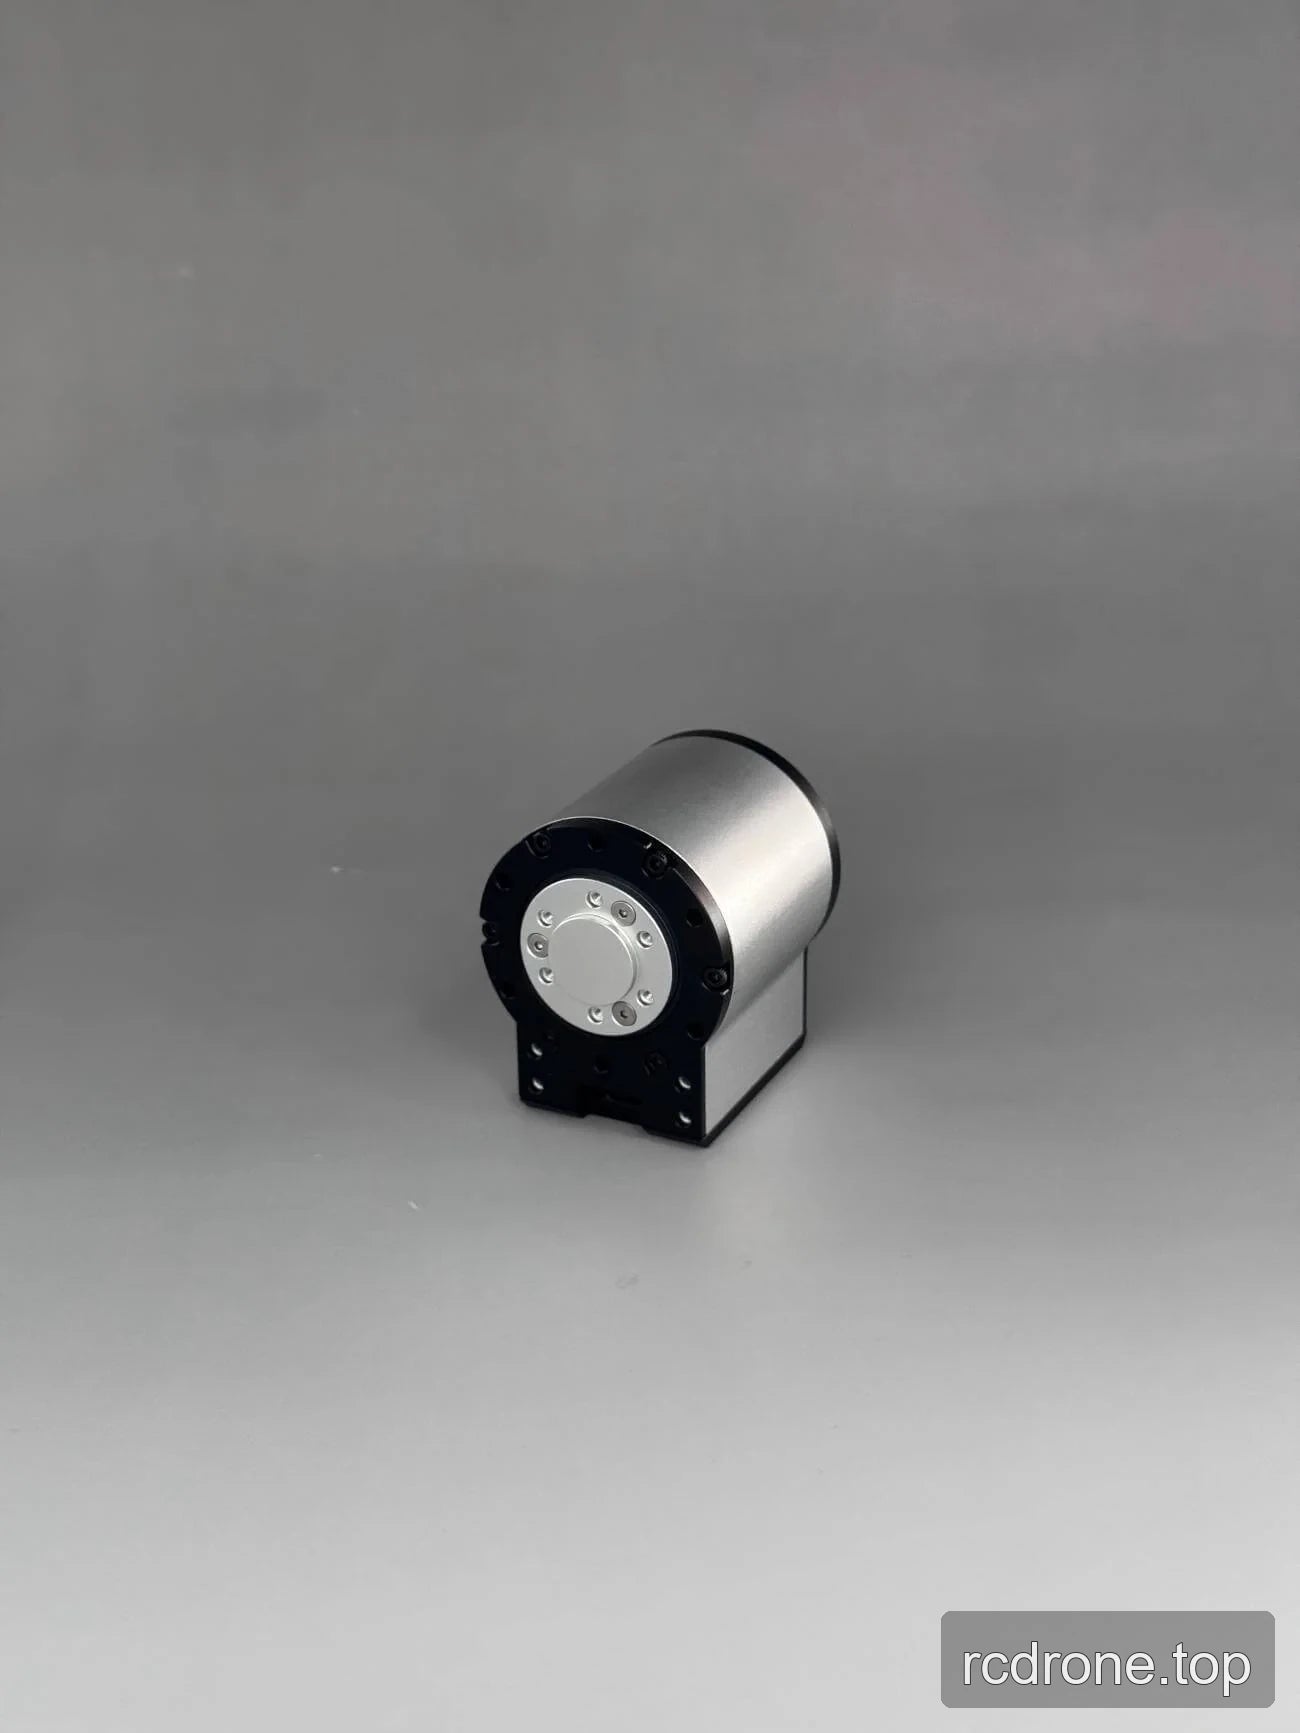
Moteur à engrenages planétaires sans balais EYOU série PP11 24 V, 36:1
Moteur à engrenages planétaires sans balais EYOU série PP11 24 V, 36:1
EYOU
Prix régulier
$375.00 USD
Prix régulier
Prix de vente
$375.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
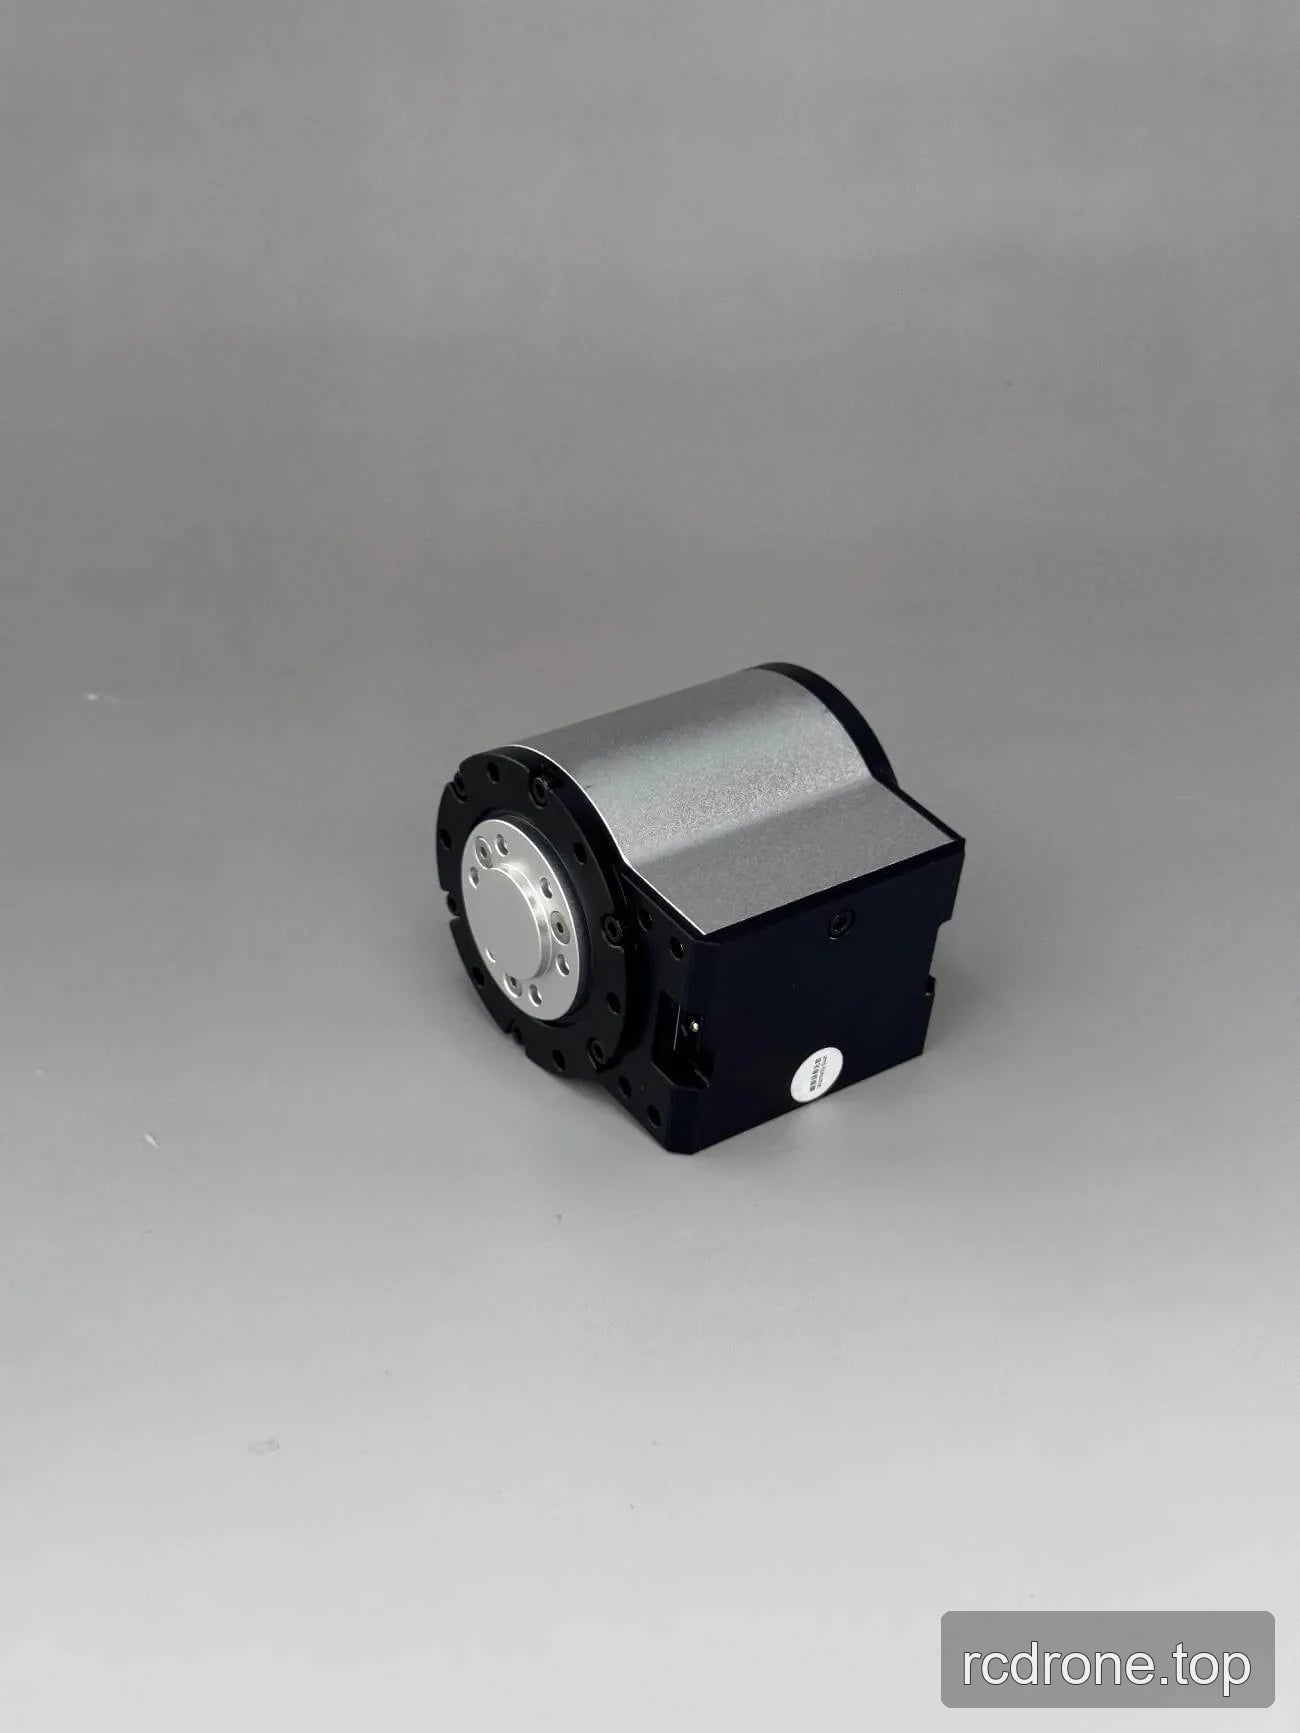
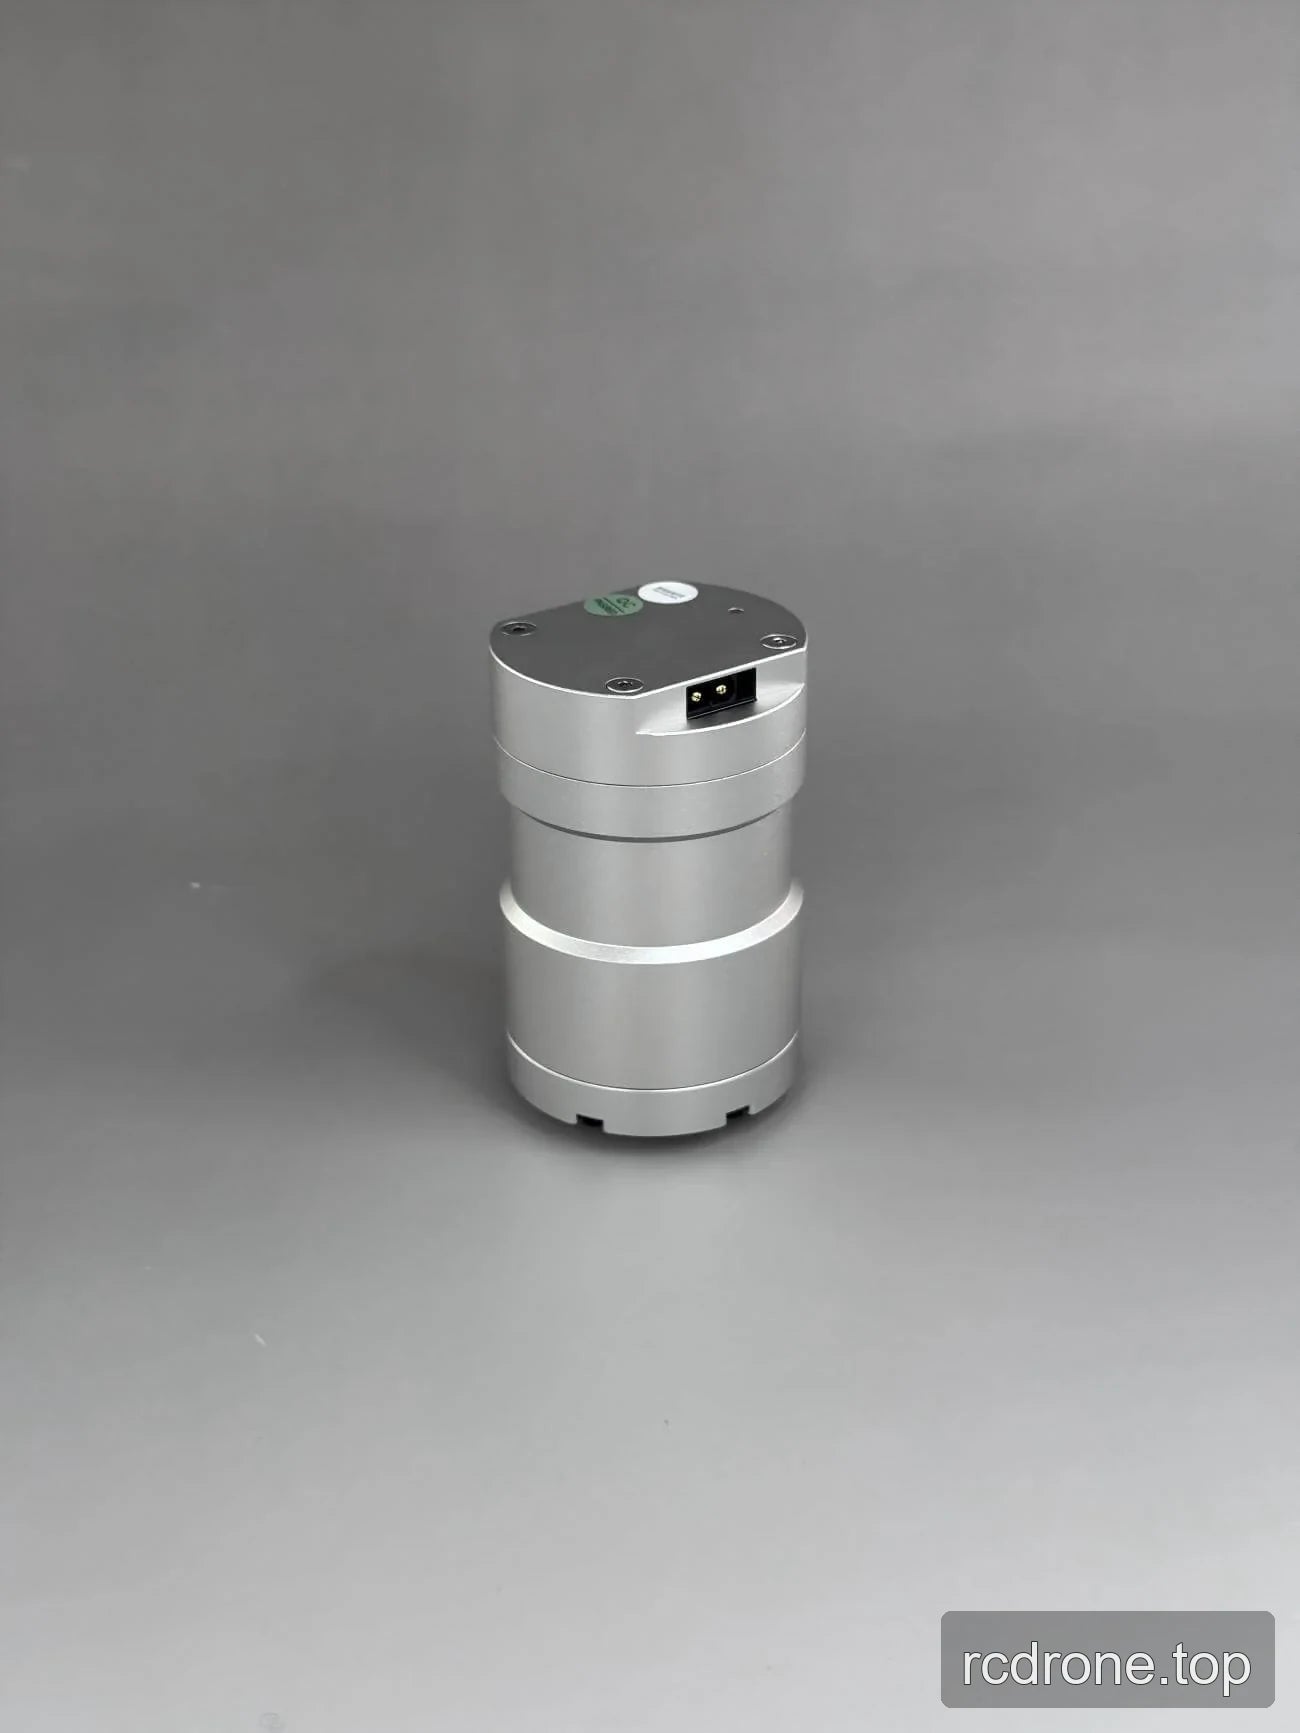
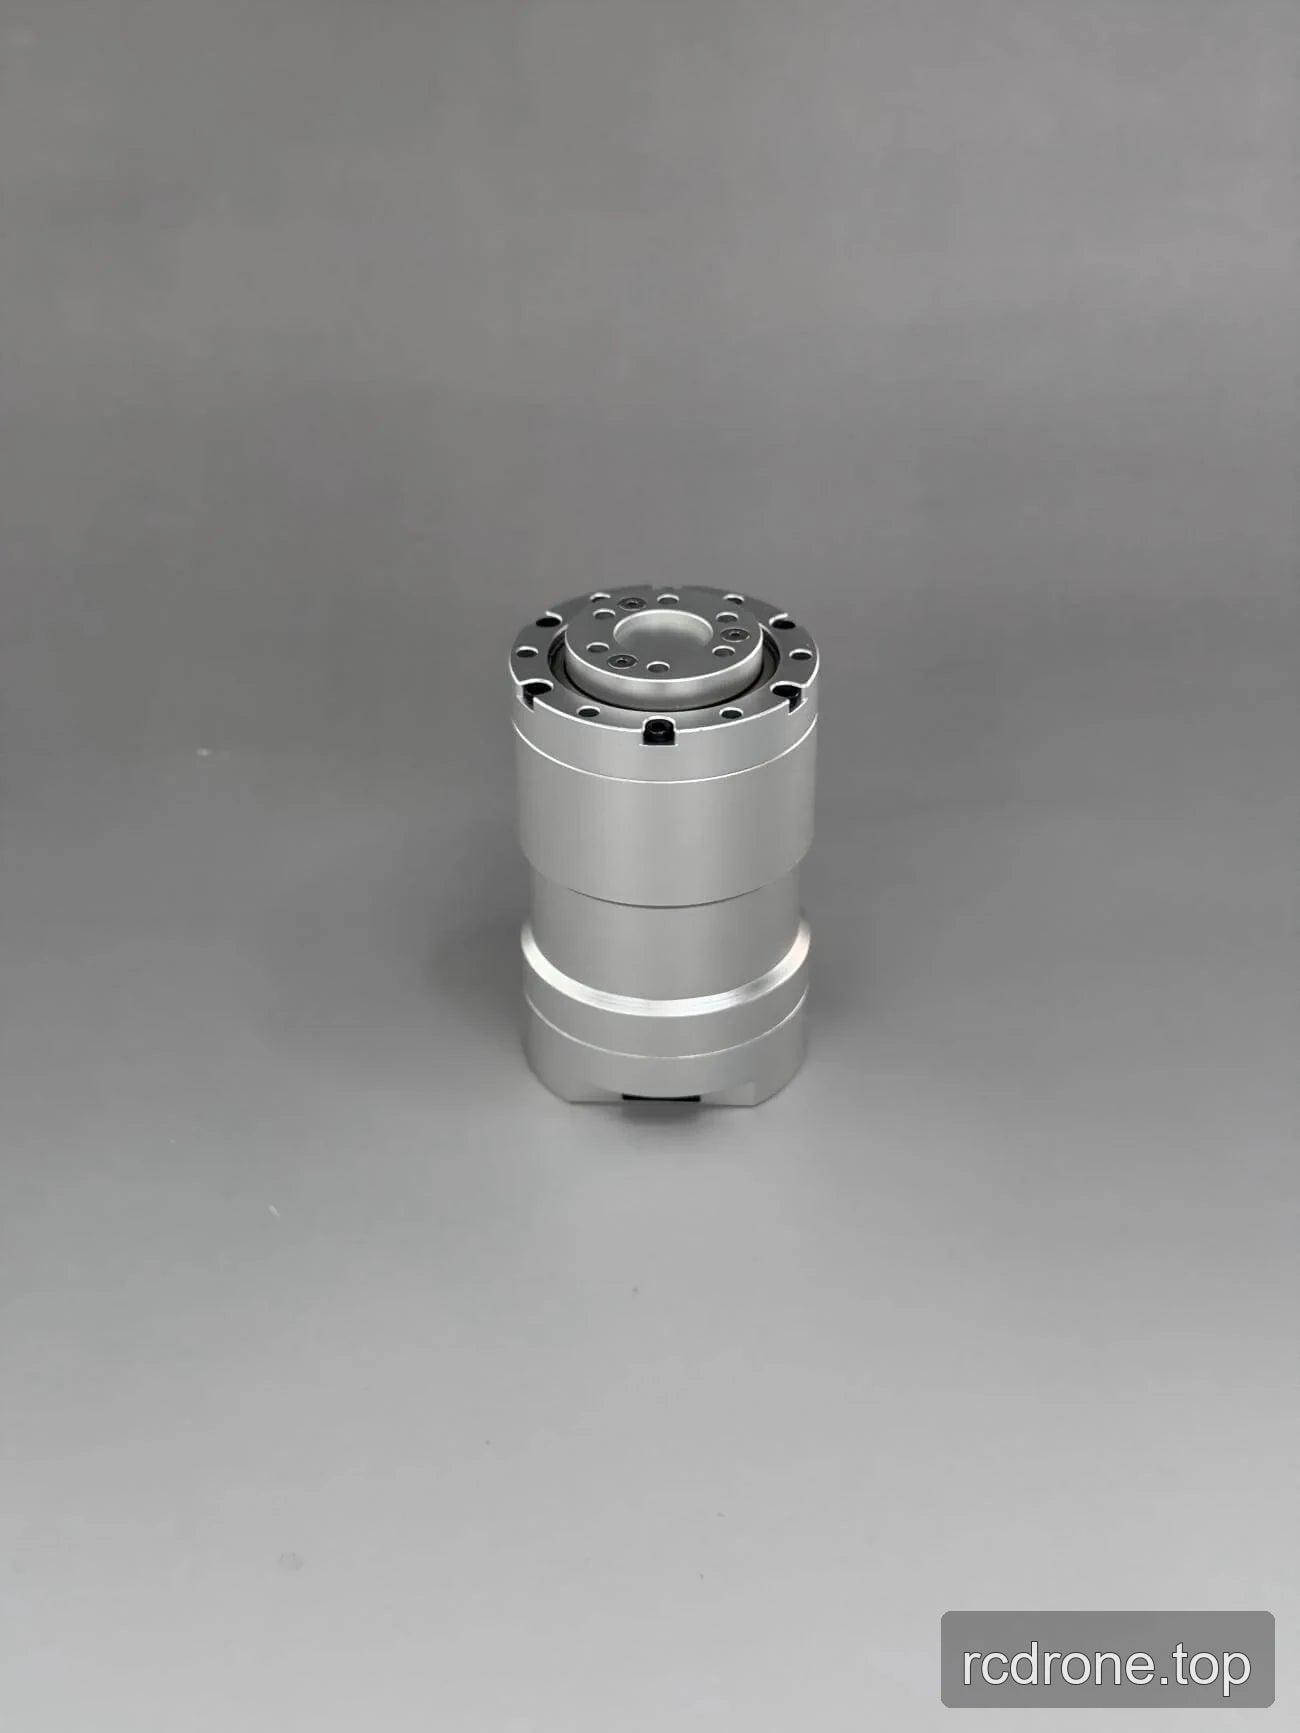
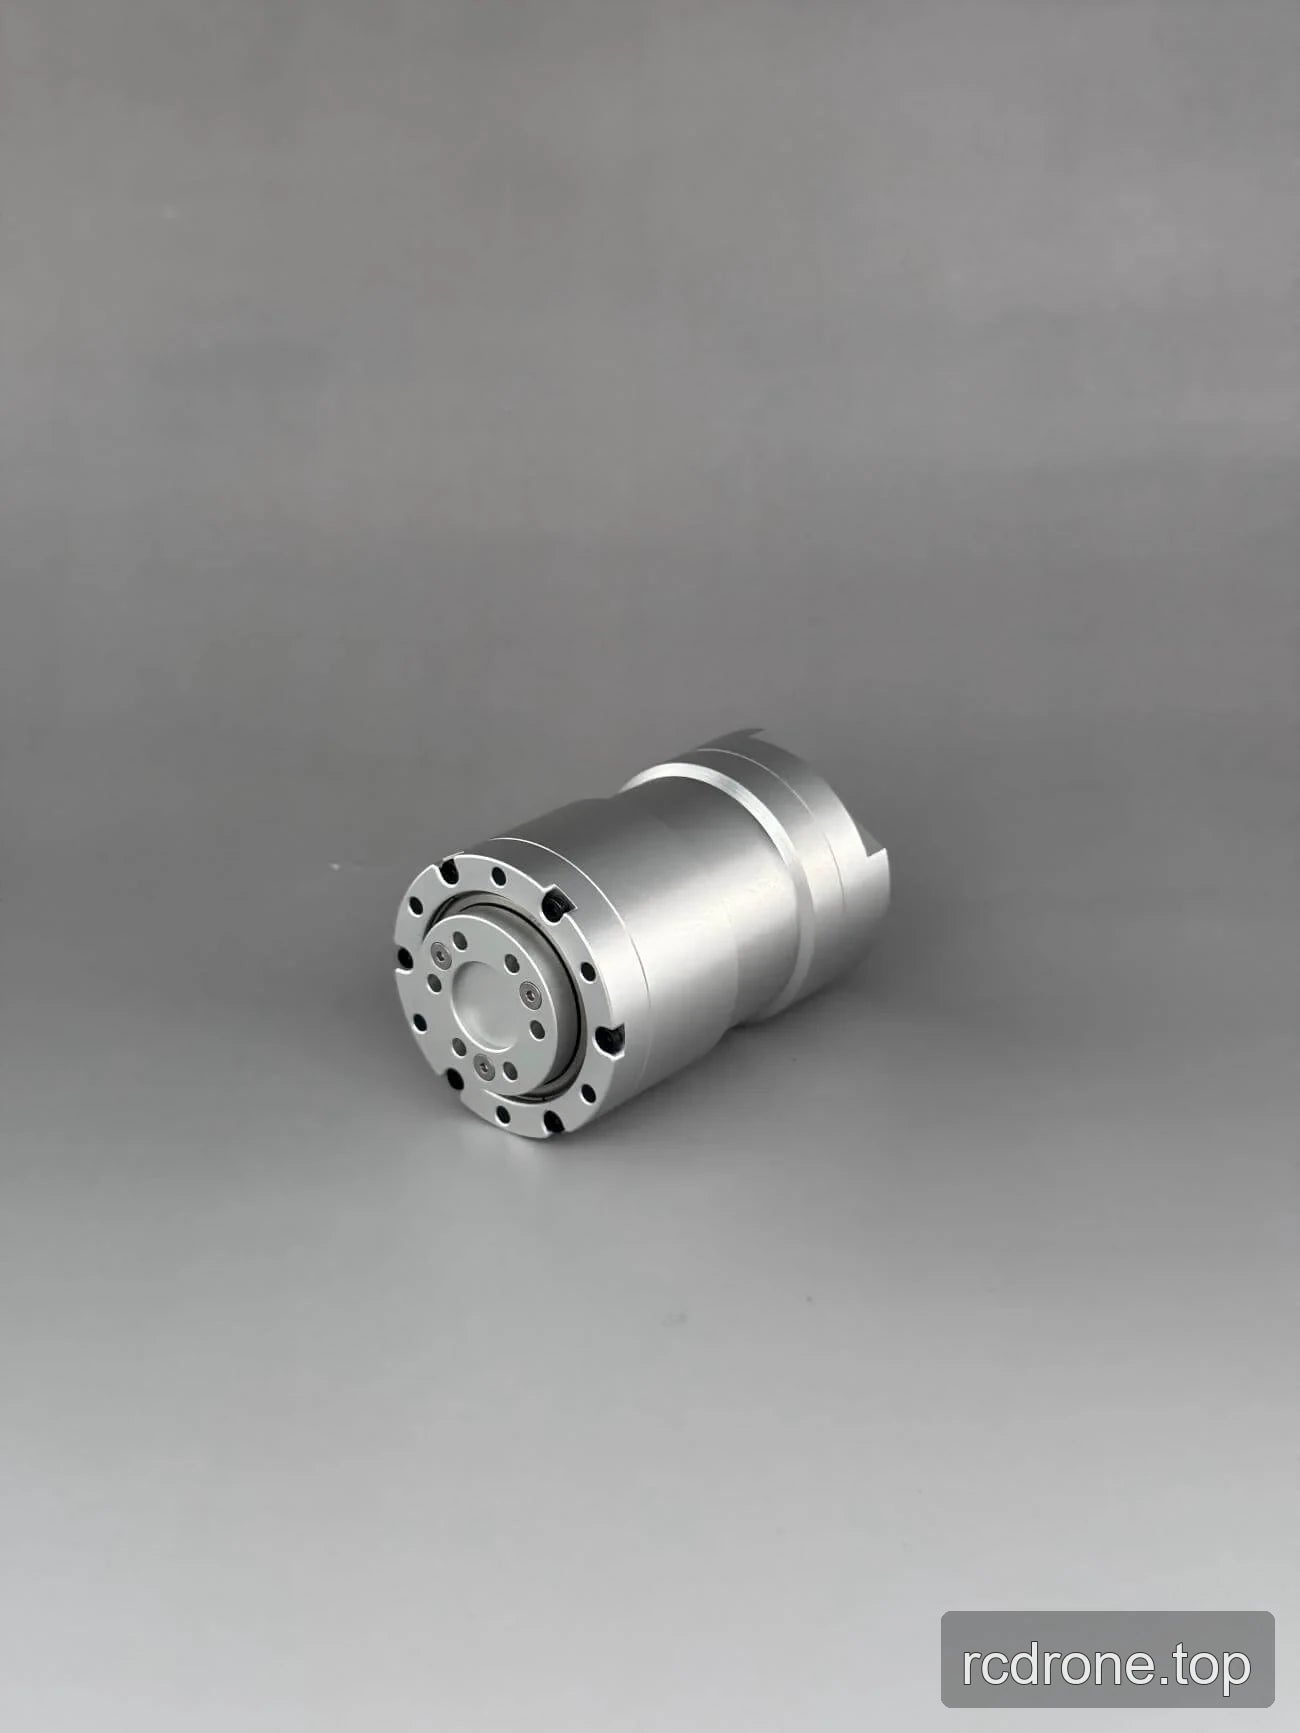
La EYOU série PP11 est une famille de moteurs à courant continu sans balais avec réducteur planétaire de 24 V, proposée en versions PP11-36, PP11D-36 et PP11L-36.
Caractéristiques
- Moteur sans balais avec un rapport de réduction de 36:1.
- Diamètre de 52 mm et rapport de réduction de 36:1 pour toutes les versions listées.
- Jeu spécifié de 12 arcmin, bruit inférieur à 70 dB et plage de température de −20 à 80 °C.
Spécifications
| Paramètre | PP11-36 | PP11D-36 | PP11L-36 |
|---|---|---|---|
| Type de moteur | Moteur à courant sans balais | Moteur à courant sans balais | Moteur à courant sans balais |
| Type de réducteur | Réducteur planétaire | Réducteur planétaire | Réducteur planétaire |
| Diamètre | 52 mm | 52 mm | 52 mm |
| Longueur | 64 mm | 61 mm | 82 mm |
| Poids | 391 g | 436 g | 517 g |
| Rapport de réduction | 36:1 | 36:1 | 36:1 |
| Jeu | 12 arcmin | 12 arcmin | 12 arcmin |
| Bruitage | <70 dB | <70 dB | <70 dB |
| Plage de température | −20 à 80 °C | −20 à 80 °C | −20 à 80 °C |
| Tension de fonctionnement | 24 V | 24 V | 24 V |
| Puissance maximale | 60 W | 60 W | 72 W |
| Vitesse nominale | 50 rpm | 50 rpm | 50 rpm |
| Couple nominal | 6.6 N·m | 6.6 N·m | 12 N·m |
| Couple maximal | 14 N·m | 14 N·m | 18 N·m |
| Constante de couple | 2.2 N·m/A | 2.2 N·m/A | 6 N·m/A |
| Capacité de charge axiale | 1605 N | 1605 N | 1605 N |
| Capacité de charge radiale | 3150 N | 3150 N | 3150 N |
Dessins d'installation et appels de montage
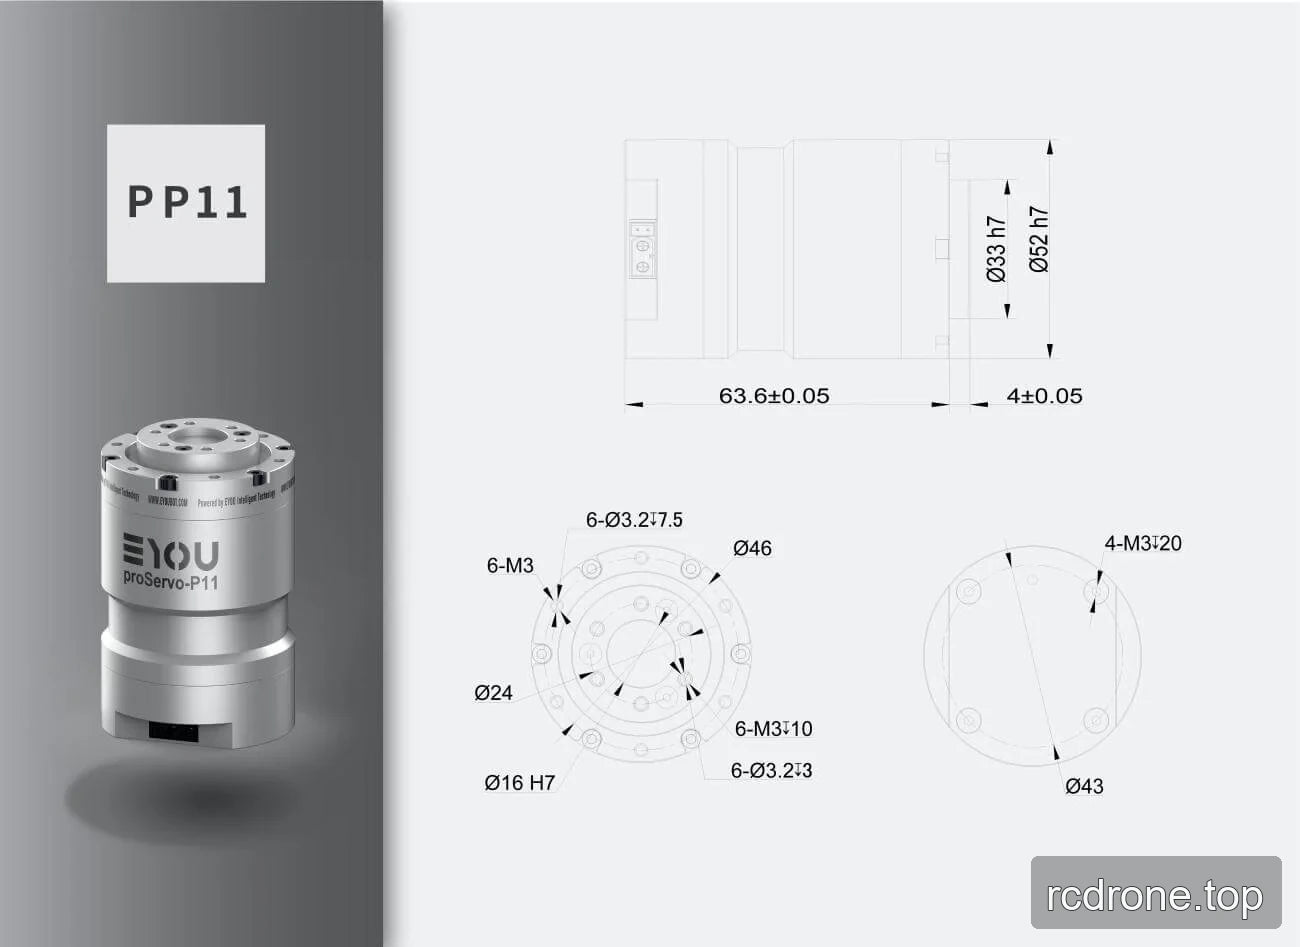
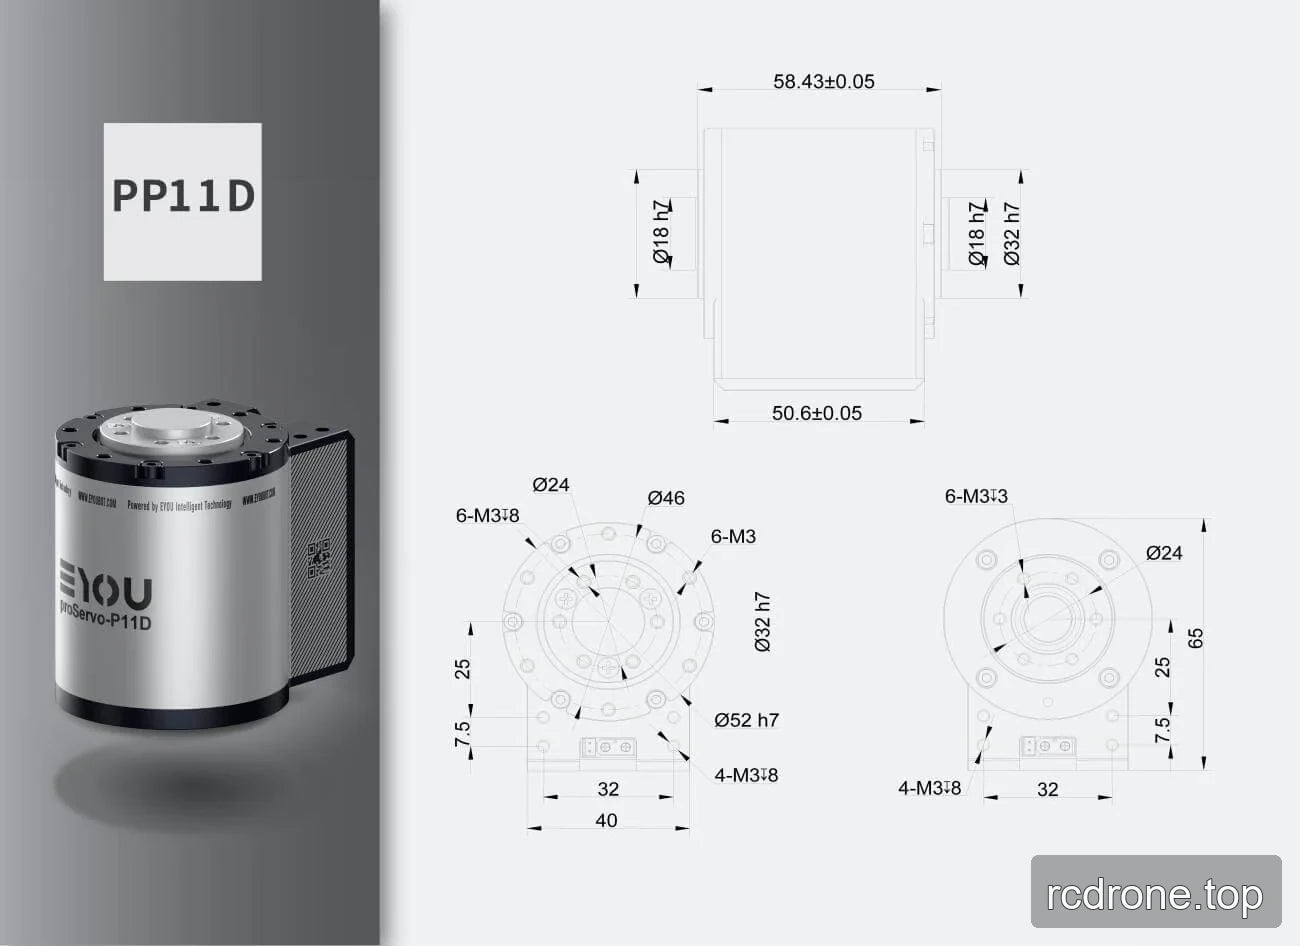
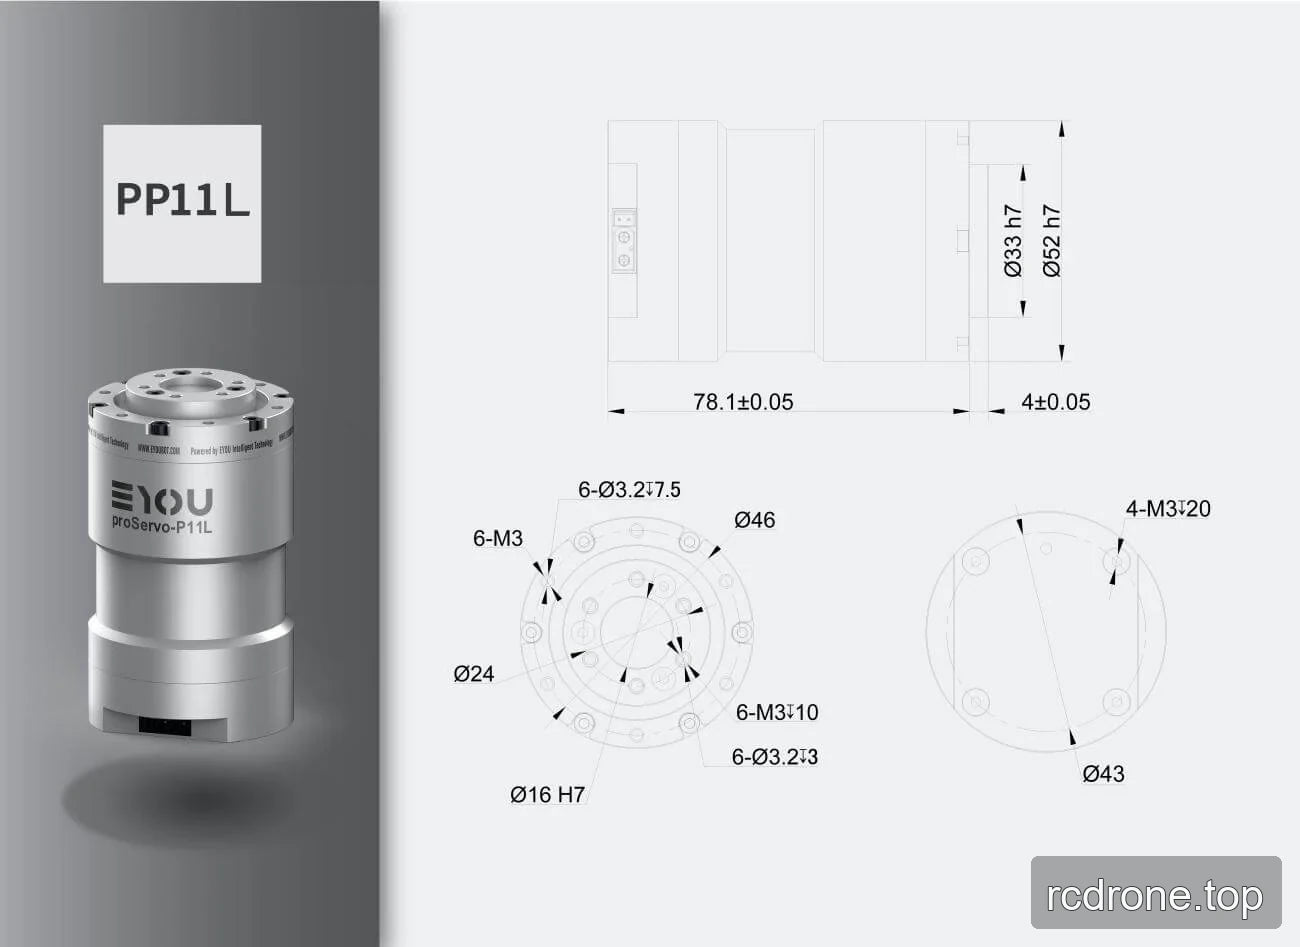
Sélectionnez le dessin d'installation spécifique à la version pour les détails dimensionnels et de référence de montage. Les appels de dessin ci-dessous sont conservés séparément des valeurs de longueur résumées dans le tableau des spécifications.
PP11-36
| Appel de dessin | Valeur |
|---|---|
| Longueur totale | 63.6 ±0.05 |
| Dimension de la section terminale | 4 ±0.05 |
| Diamètres cylindriques | Ø33 h7; Ø52 h7 |
| Dimensions circulaires avant | Ø46; Ø24 |
| Caractéristique | Ø16 H7 |
| Patron de montage avant | 6 trous filetés M3; 6 trous Ø3.2, profondeur 7.5; 6 trous M3, profondeur 10; 6-Ø3.2 trous, 3 profondeur |
| Montage face opposée | 4 trous M3, 20 profondeur; Ø43 dimension circulaire |
PP11D-36
| Appel de dessin | Valeur |
|---|---|
| Longueur totale | 58.43 ±0.05 |
| Dimension du corps inférieur | 50.6 ±0.05 |
| Caractéristiques cylindriques | Ø18 h7; Ø32 h7 |
| Dimensions circulaires | Ø24; Ø46 |
| Dimensions de mise en page | Global 65; 25; 7.5; 32; 40 |
| Schéma de montage | 6 trous M3; 6 trous M3, 8 de profondeur; 6 trous M3, 3 de profondeur; 4 trous M3, 8 de profondeur |
| Détails de l'assemblage côté inférieur | Connecteur ou bloc de bornes représenté |
PP11L-36
| Appel de dessin | Valeur |
|---|---|
| Longueur totale | 78.1 ±0.05 |
| Dimension de la section terminale | 4 ±0.05 |
| Diamètres cylindriques | Ø33 h7; Ø52 h7 |
| Dimensions circulaires avant | Ø46; Ø24 |
| Caractéristique | Ø16 H7 |
| Modèle de montage avant | 6 trous filetés M3; 6 trous Ø3.2, profondeur 7.5; 6 trous M3, profondeur 10; 6-Ø3.2 trous, 3 profondeur |
| Montage en face opposée | 4 trous M3, 20 profondeur ; dimension circulaire Ø43 |
PP11 — Dessin d'installation (PDF)
PP11D — Dessin d'installation (PDF)
PP11L — Dessin d'installation (PDF)
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Détails visuels
Vues du produit
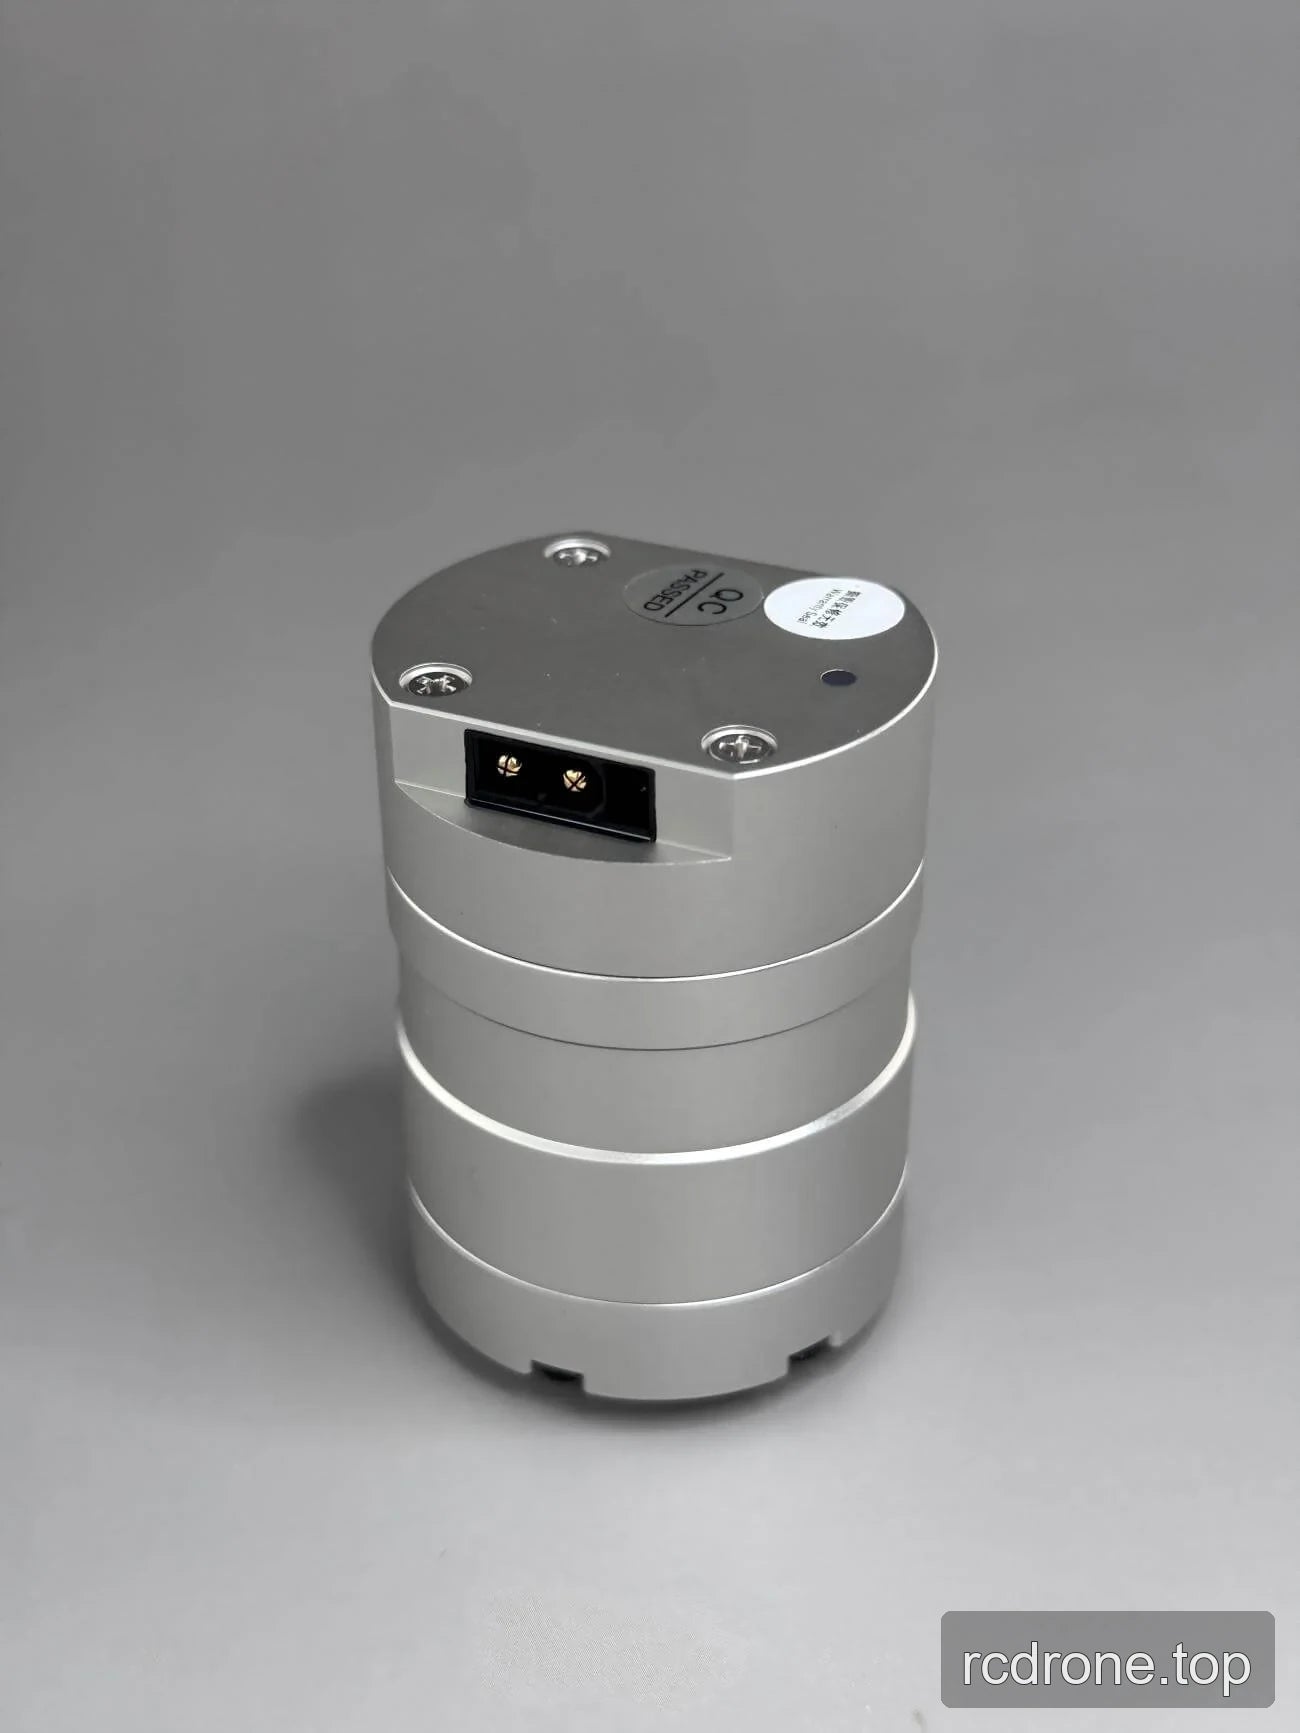
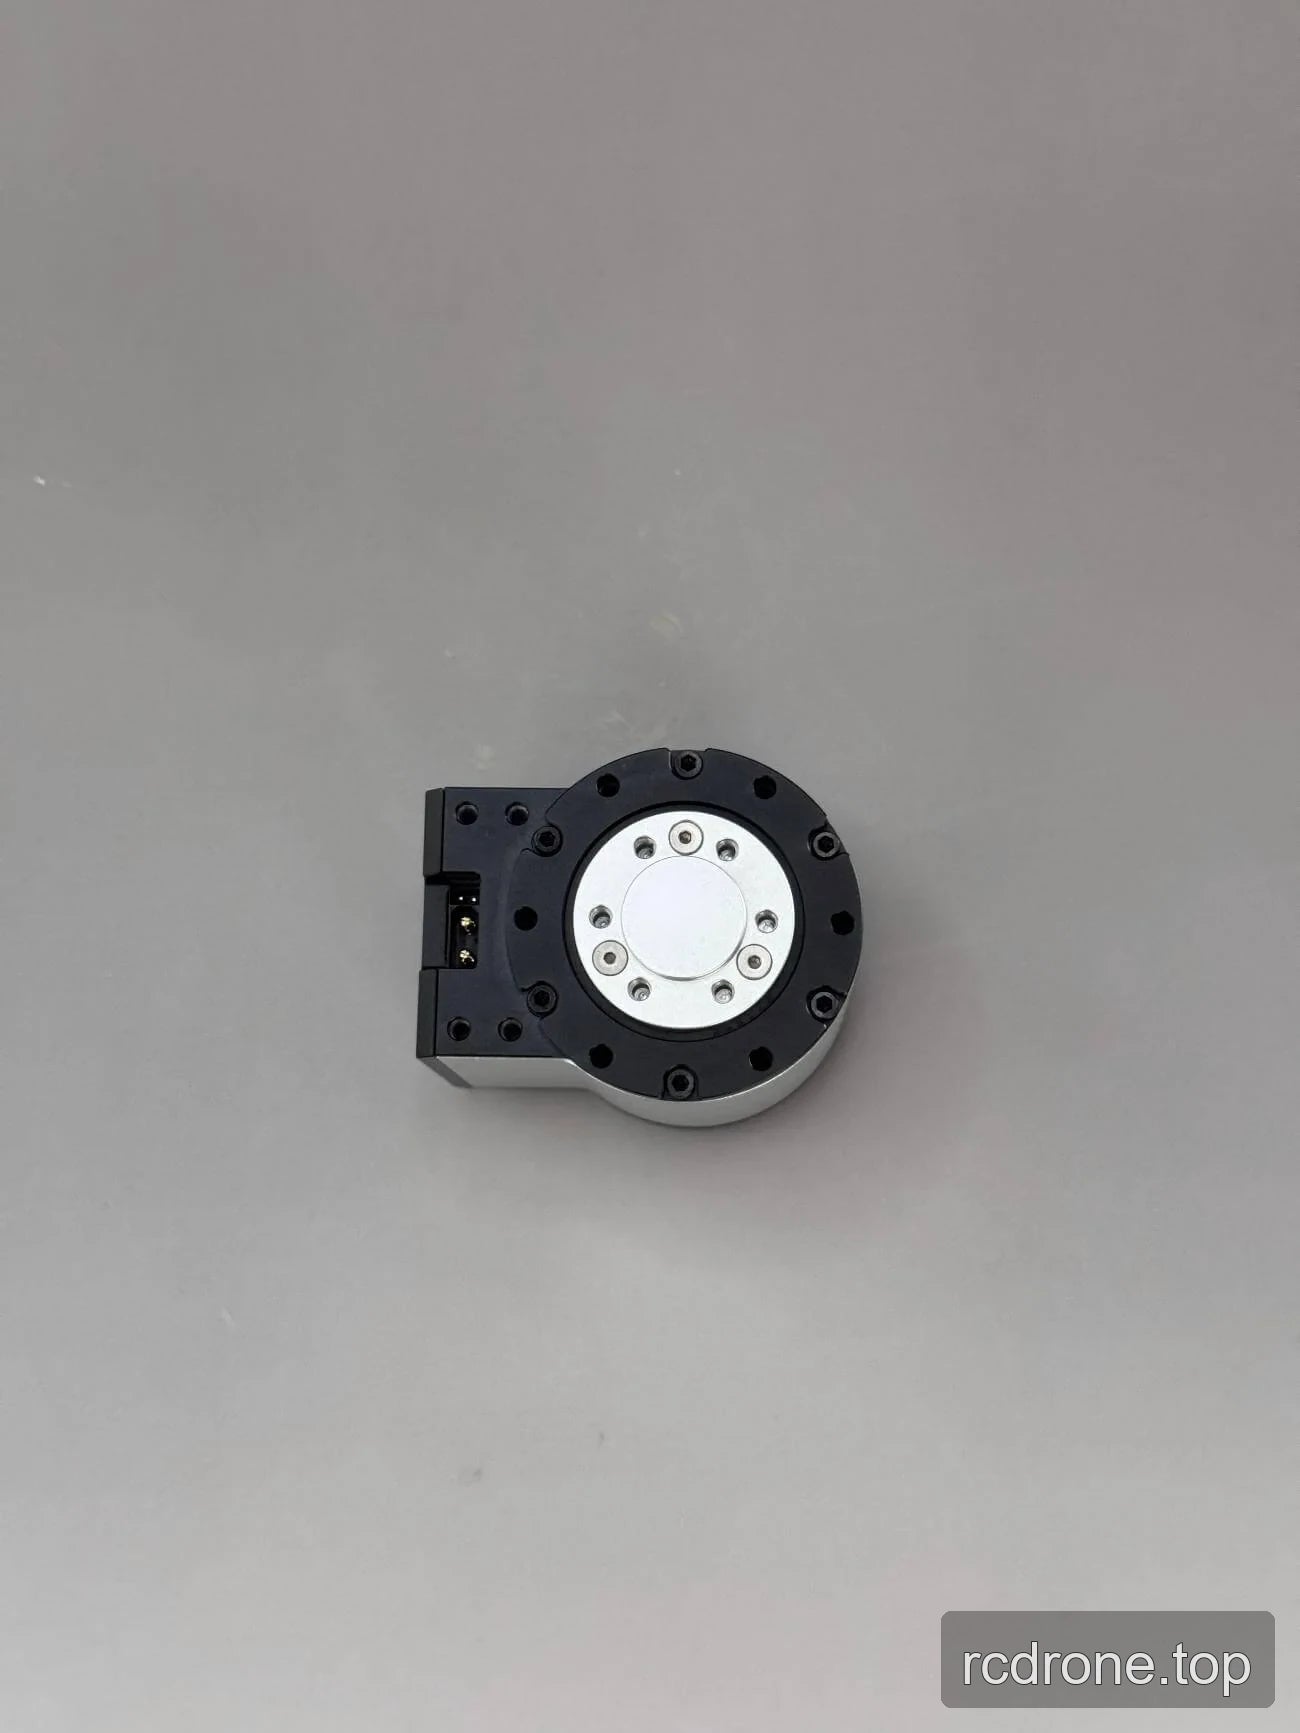
Interfaces et connexions
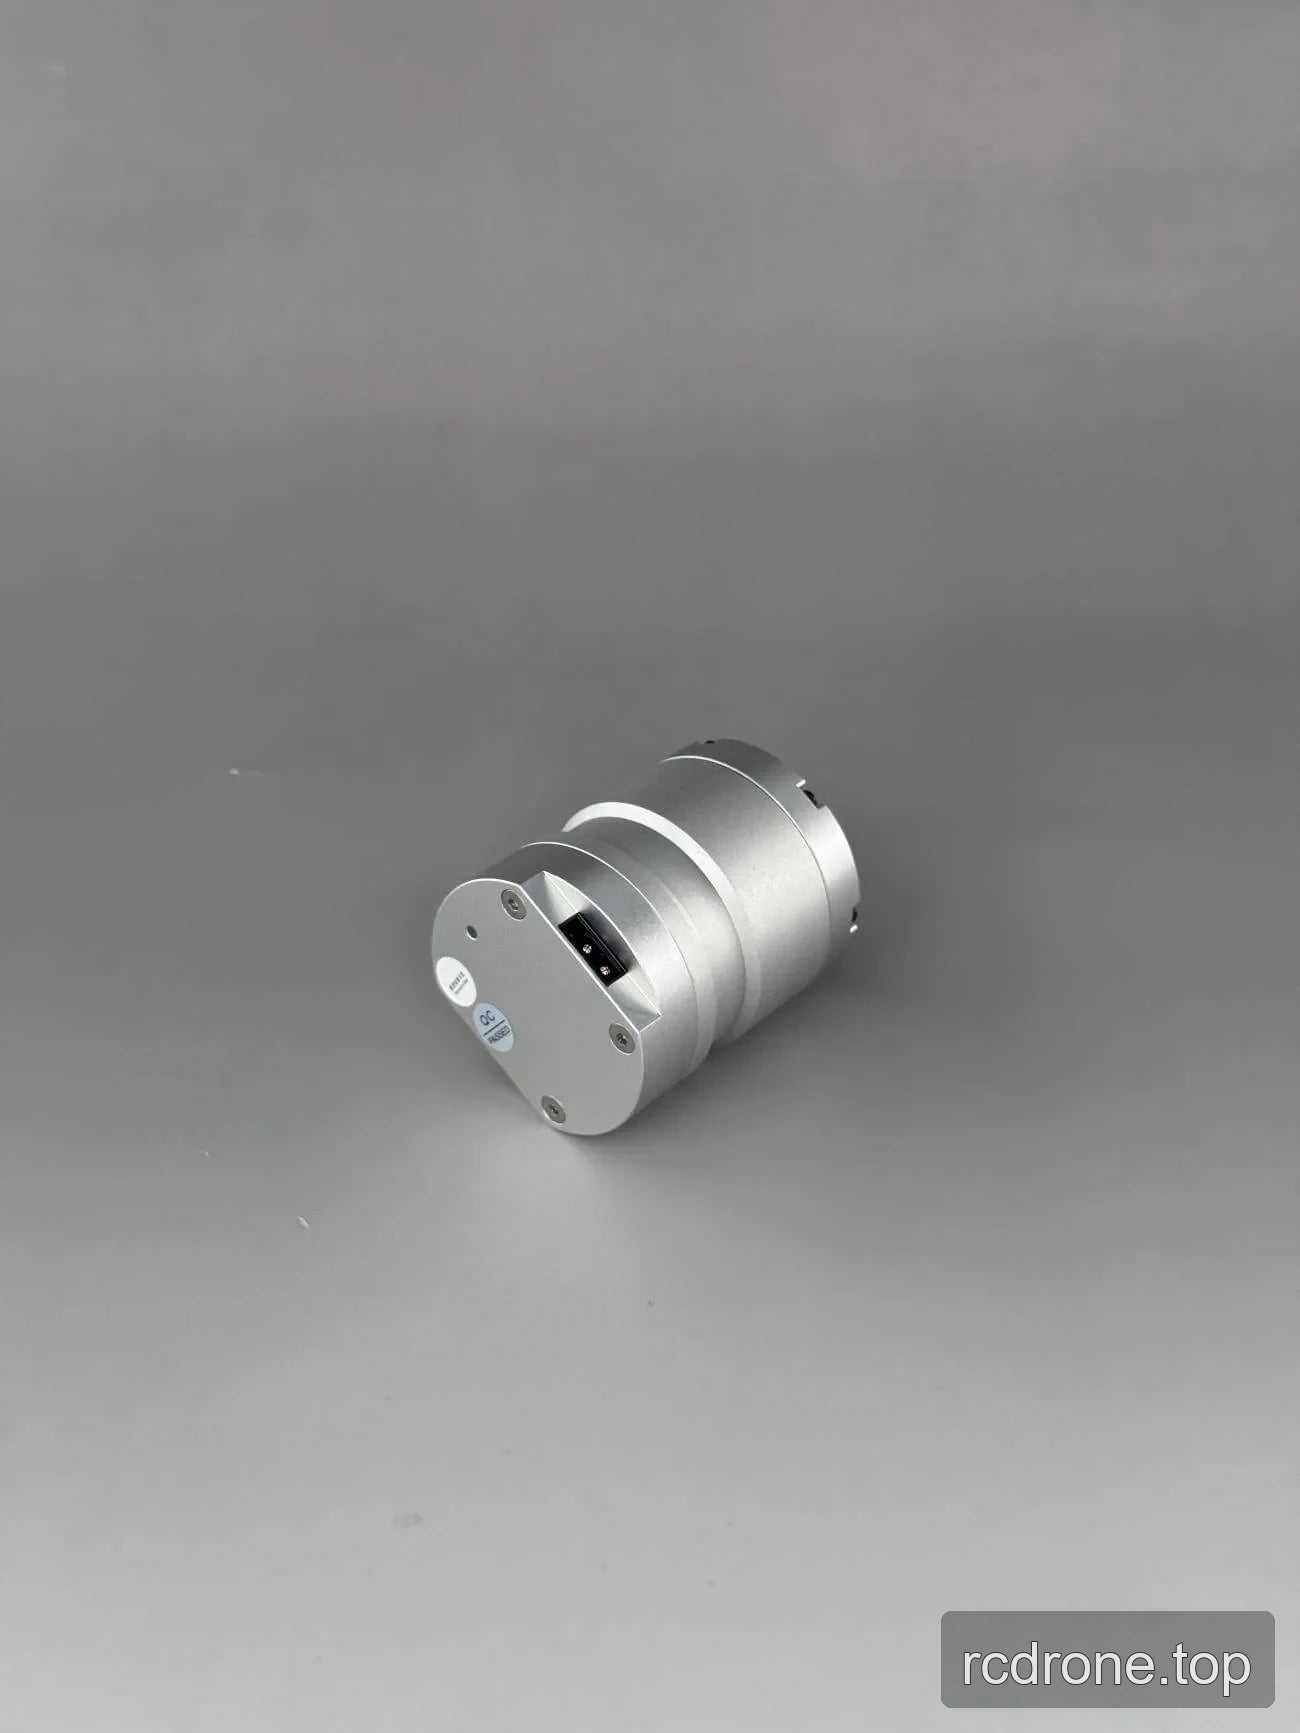
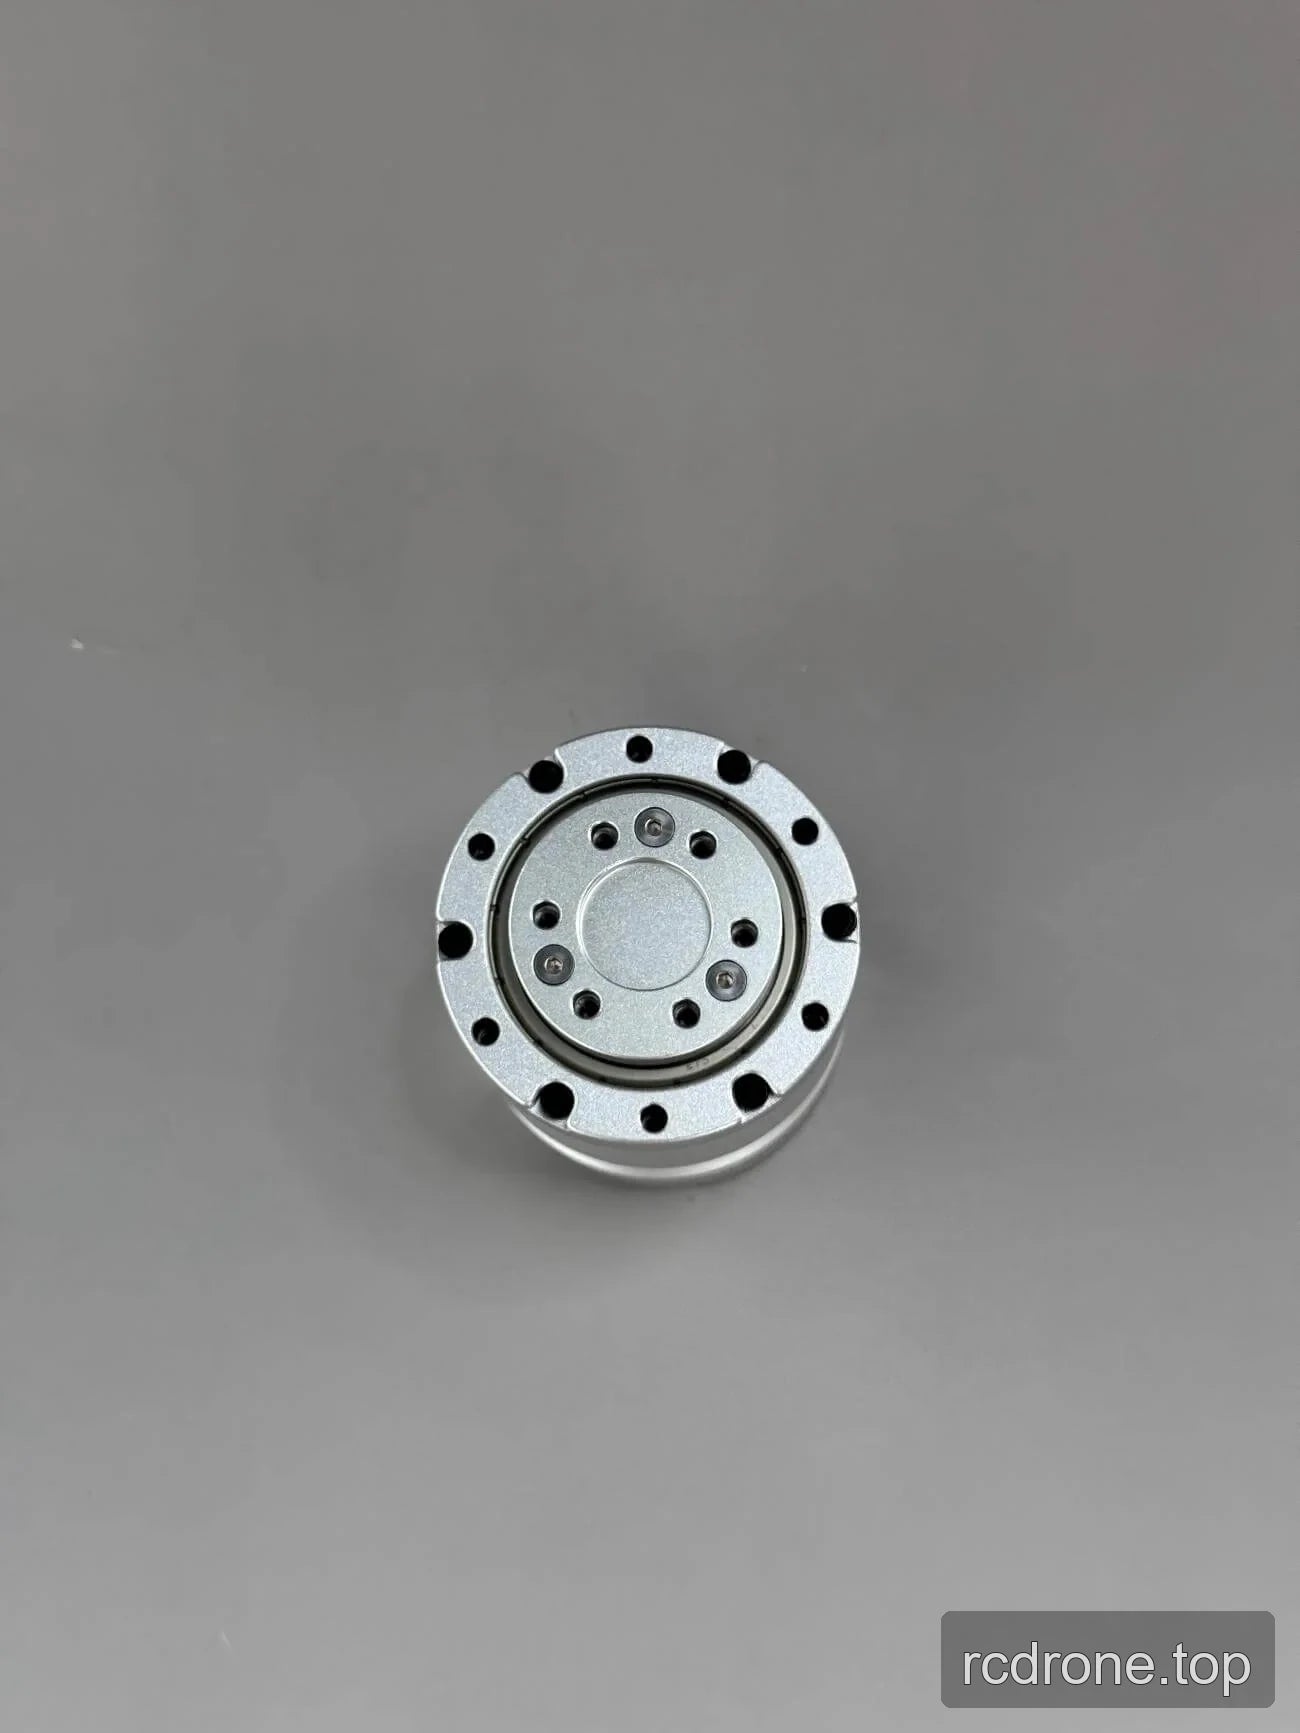
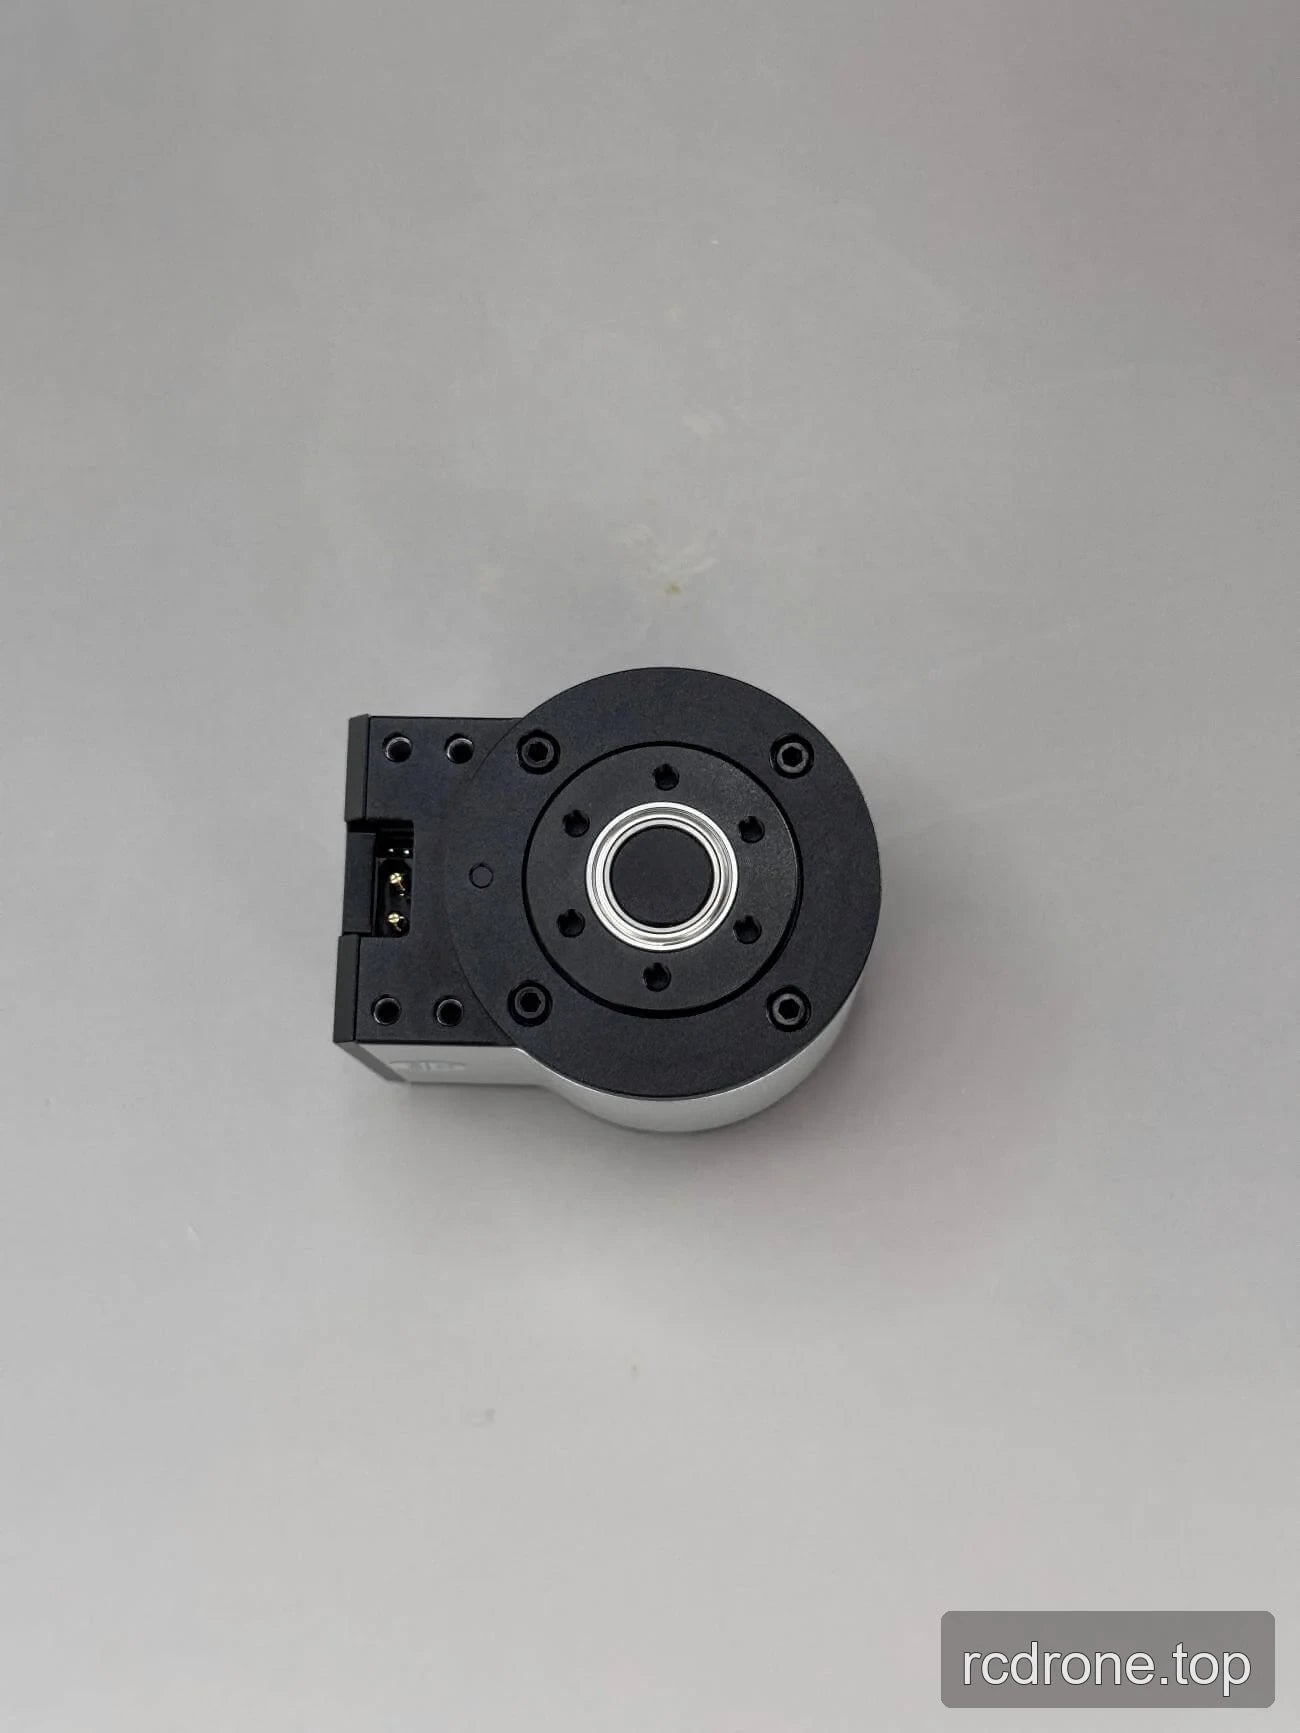
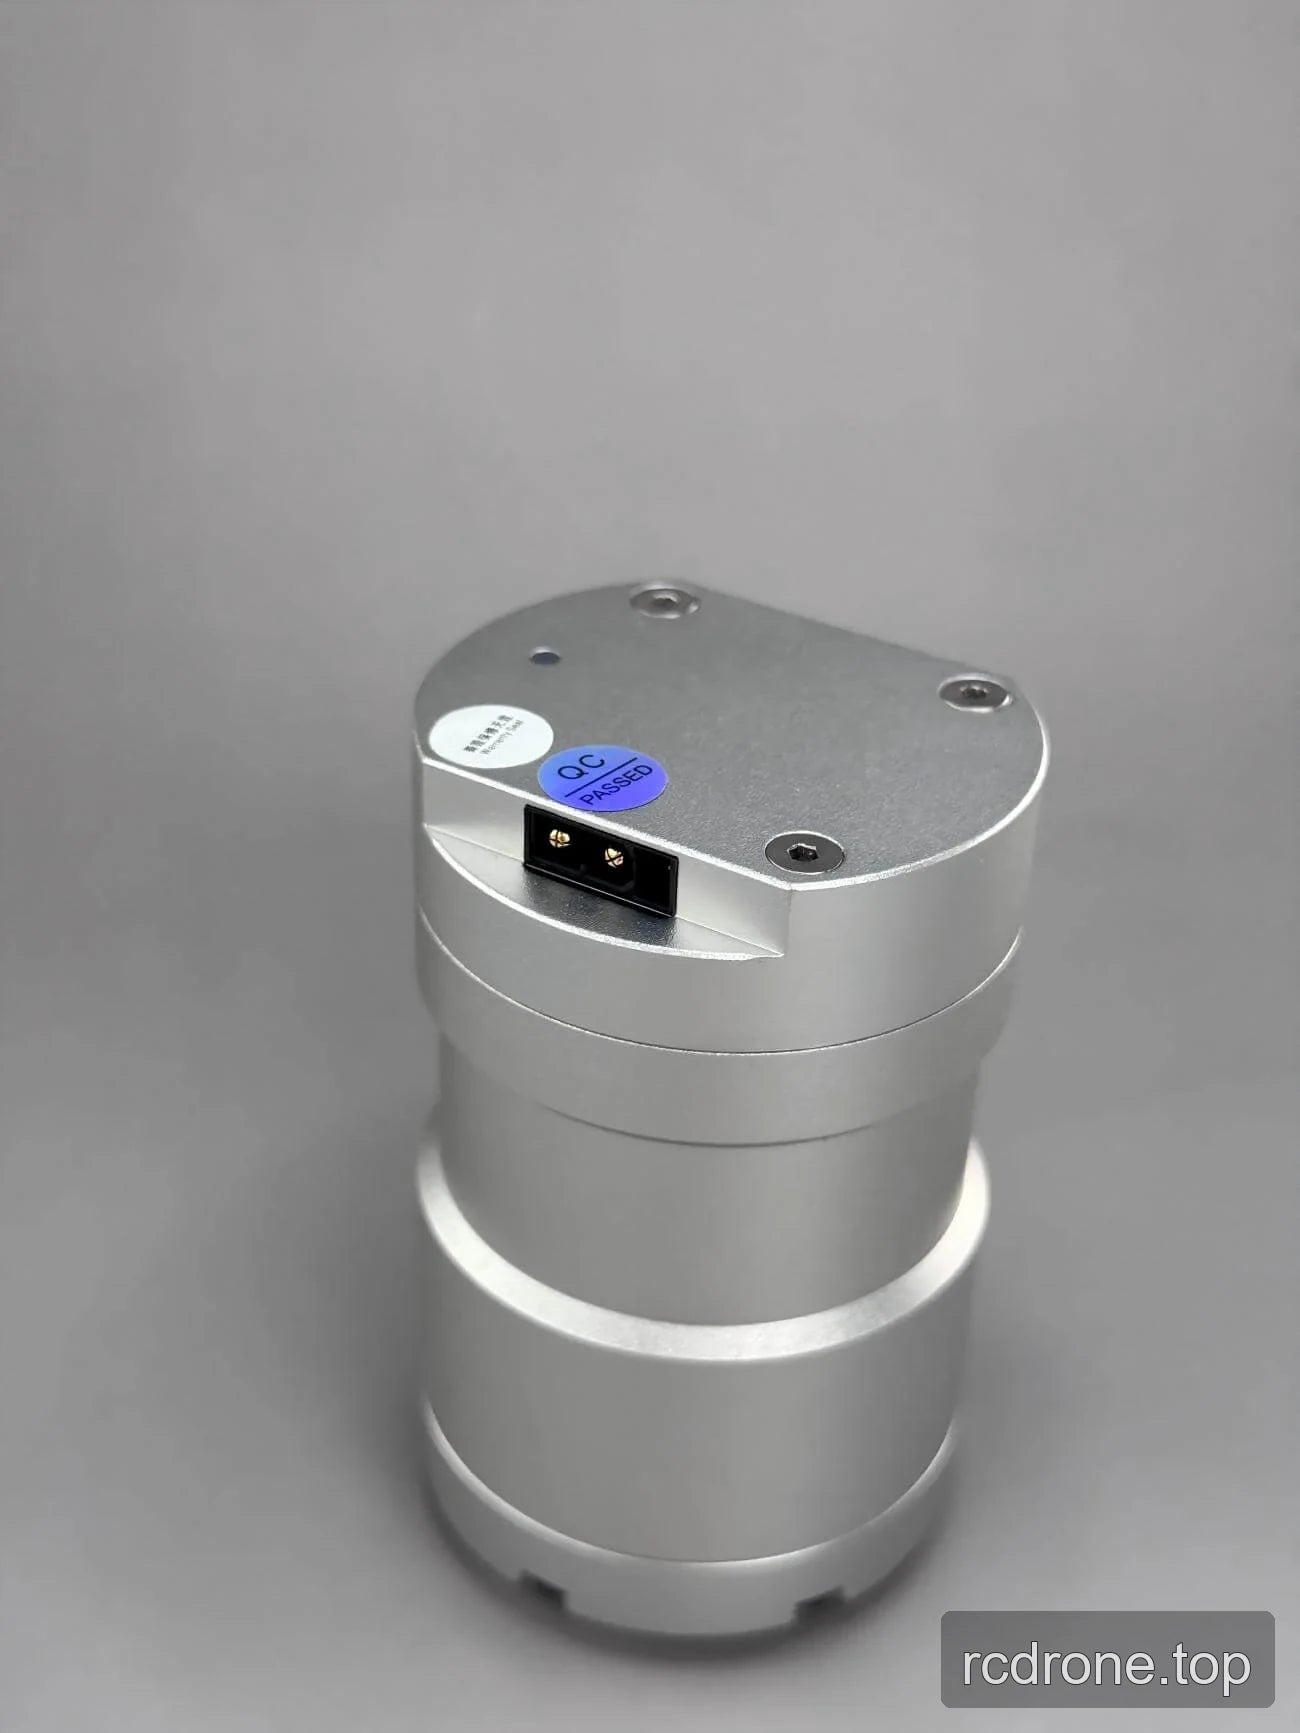
Options et comparaison de modèles
Dimensions et construction