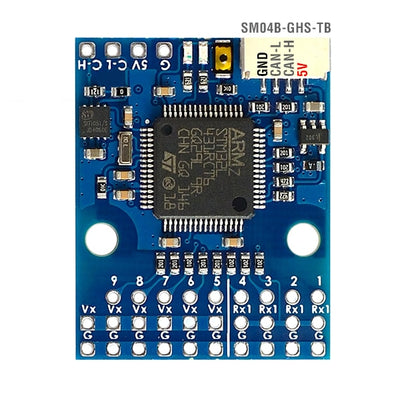
Module EYOU USB vers CAN Adaptateur CANable USB-C avec borne à vis pour le débogage du bus CAN et le développement de moteurs
Module EYOU USB vers CAN Adaptateur CANable USB-C avec borne à vis pour le débogage du bus CAN et le développement de moteurs
EYOU
Impossible de charger la disponibilité du ramassage


Vue d'ensemble
Le module EYOU USB vers CAN fournit une interface compacte entre un ordinateur et des dispositifs connectés au CAN. Basé sur le module CANable décrit par EYOU, il fonctionne avec des logiciels de débogage compatibles pour aider à établir un environnement abordable pour le développement CAN introductif et les tests de base.
Doté d'un connecteur USB-C et d'une connexion à bornes à vis, le module est adapté aux configurations de banc impliquant des moteurs compatibles CAN et d'autres dispositifs CAN. Son design de carte compact facilite son intégration dans les flux de travail de développement et de dépannage.
Caractéristiques clés
-
Interface USB vers CAN : Connecte un ordinateur à un bus CAN pour le développement et le débogage de base avec des logiciels compatibles.
-
Connecteur USB-C : Fournit une connexion physique pratique à l'ordinateur hôte.
-
Connexion par bornier à vis : Permet de connecter et de sécuriser le câblage CAN sans souder directement sur la carte.
-
Conception de carte compacte : S'intègre facilement dans des configurations de test de bureau et des projets prototypes.
-
Outil de développement abordable : Aide à réduire le coût de démarrage avec la communication CAN et les tests de dispositifs simples.
-
Applications de développement de moteurs : Convient pour les tests de communication avec des moteurs et des contrôleurs compatibles avec CAN.
Spécifications
| Article | Description |
|---|---|
| Marque | EYOU |
| Type de produit | Module USB vers CAN |
| Référence du module | CANable |
| Connecteur d'ordinateur | USB-C |
| Connexion de câblage CAN | Bloc de bornes à vis |
| Construction | Module PCB ouvert |
| Utilisation prévue | Débogage et développement de base du bus CAN |
| Application exemple | Connexion d'ordinateur à un moteur compatible CAN |
Ce qui est inclus
-
1 × Module USB vers CAN EYOU
Applications
-
Développement de communication CAN introductif
-
Tests et dépannage de dispositifs CAN de base
-
Développement de moteurs et de contrôleurs compatibles CAN
-
Prototypage en robotique et systèmes embarqués
Remarques
-
Un logiciel et un firmware compatibles sont nécessaires pour le fonctionnement.
-
Confirmez le brochage du terminal et les paramètres de communication avant de connecter un appareil.
-
Les débits de bits CAN pris en charge, les systèmes d'exploitation et la compatibilité CAN FD doivent être confirmés avant l'achat.
-
Le câble USB et les autres accessoires dépendent du package sélectionné. L'ordinateur et le moteur montrés sont des exemples d'application.