Moteurs à double encodeur HAITAI OpenArm – HT4510 & HT8116, 24V
Moteurs à double encodeur HAITAI OpenArm – HT4510 & HT8116, 24V
HAITAI
Impossible de charger la disponibilité du ramassage


Aperçu
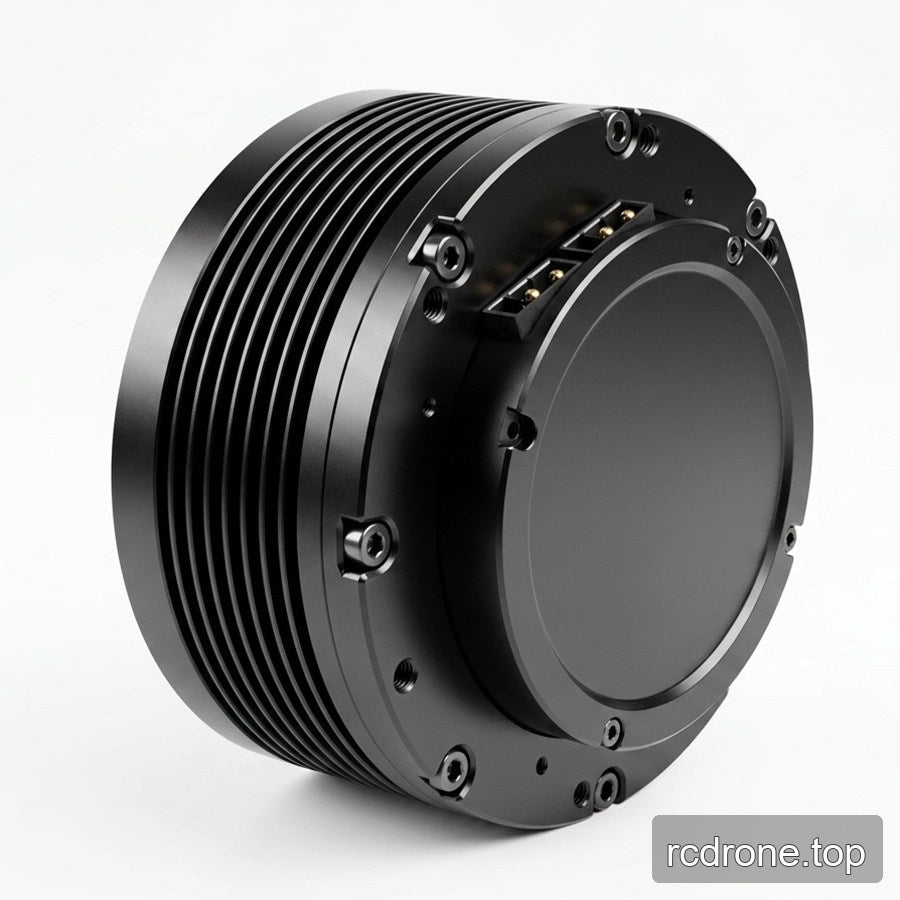
Les moteursarticulés HAITAI OpenArm combinent un moteur sans balais, une réduction planétaire et des encodeurs magnétiques doubles dans un joint rotatif compact. Choisissez HT4510-J10-2E, HT4510-J36-2E ou HT8116-J9-2E en fonction des exigences de couple et d'installation de votre bras robotique.
Toutes les configurations sélectionnables utilisent un enroulement delta 24V. Chaque modèle est disponible sans driver ou avec un driver GDZ. Cette annonce concerne la configuration de moteur-articulé sélectionnée, et non un kit robot à double bras complet.
Caractéristiques
- Trois niveaux de couple spécifiques au modèle : 2,9 Nm, 9,9 Nm et 20 Nm.
- Encodeurs magnétiques doubles de 14 bits avec retour d'information de position d'arbre absolu à tour unique.
- Réduction planétaire intégrée au moteur sans balais.
- Les configurations équipées de GDZ prennent en charge le mode de contrôle MIT ; un utilitaire d'hôte de test dédié fait partie de la solution moteur.
- Disposition de montage conçue pour l'intégration OpenArm, avec des dessins spécifiques au modèle pour les vérifications d'ajustement.
- La disposition de l'alimentation et de la communication simplifie le câblage des joints sur les configurations équipées.
Spécifications
| Paramètre | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| Tension nominale | 24 VDC | 24 VDC | 24 VDC |
| Enroulement | Delta | Delta | Delta |
| Couple nominal | 2.9 Nm | 9.9 Nm | 20 Nm |
| Courant nominal | 4.7 A | 4.8 A | 20 A |
| Vitesse nominale | 280 tr/min | 74 tr/min | 100 tr/min |
| Vitesse maximale | 307,8 tr/min | 89,2 tr/min | 172,9 tr/min |
| Poids du moteur | 0,3 kg | 0,4 kg | 0,95 kg |
| Paires de pôles | 14 | 14 | 21 |
| Constante de couple | 0,24 Nm/A | 0,864 Nm/A | 0,45 Nm/A |
| Couple de blocage | 11,95 Nm | 39,73 Nm | 60,07 Nm |
| Courant de blocage | 30,05 A | 23,62 A | 57.75 A |
| Inductance phase à phase | 185 μH | 185 μH | 70 μH |
| Résistance phase à phase | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| Encodeur | Double, 14 bits magnétique | Double, 14 bits magnétique | Double, 14 bits magnétique |
| Retour d'information de position de sortie | Absolute à un tour | Absolute à un tour | Absolute à un tour |
HT8116-J9-2E a un rapport de réduction de 9:1, un couple de pointe de 40 Nm, un courant de pointe de 50 A et une communication CAN à 1 Mbps. Les valeurs de pointe et de blocage ne sont pas des cotes de fonctionnement continues. Les chiffres de masse du moteur ci-dessus sont des poids de composants, pas des poids d'expédition emballés.
Points de fonctionnement HT4510
| Modèle | Durée | Couple | Vitesse | Courant |
|---|---|---|---|---|
| HT4510-J10-2E | 5 minutes | 2.90 Nm | 280 tr/min | 4.7 A |
| HT4510-J10-2E | 20 minutes | 2.35 Nm | 290 tr/min | 3.8 A |
| HT4510-J10-2E | Équilibre thermique | 1.84 Nm | 301 tr/min | 3.1 A |
| HT4510-J36-2E | 5 minutes | 9.9 Nm | 74 tr/min | 4.8 A |
| HT4510-J36-2E | 20 minutes | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | Équilibre thermique | 6.7 Nm | 82 rpm | 3.1 A |
Connecteur de moteur et installation
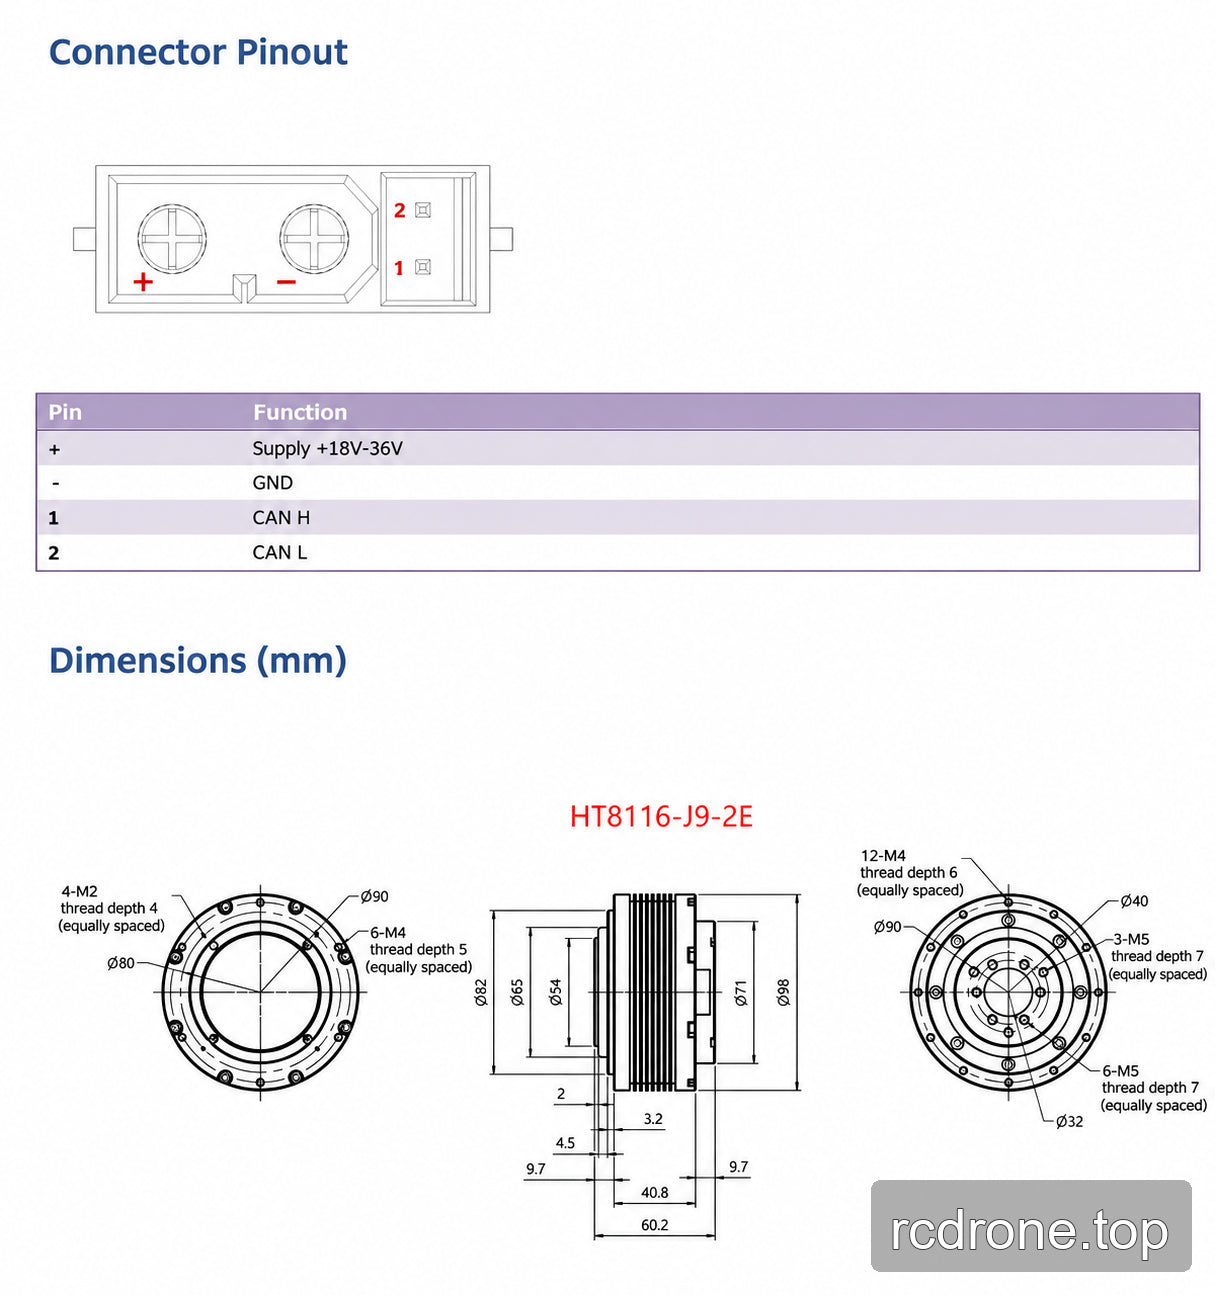
Le connecteur de moteur illustré utilise + pour l'alimentation positive (18–36 V), − pour GND, broche 1 pour CAN H et broche 2 pour CAN L. Ce sont des configurations de bobinage de 24 V. Vérifiez le dessin de montage spécifique au modèle avant l'installation. Pour HT4510-J10-2E et HT4510-J36-2E, l'insertion de vis ne doit pas dépasser 7 mm.
Versions de l'interface du pilote GDZ
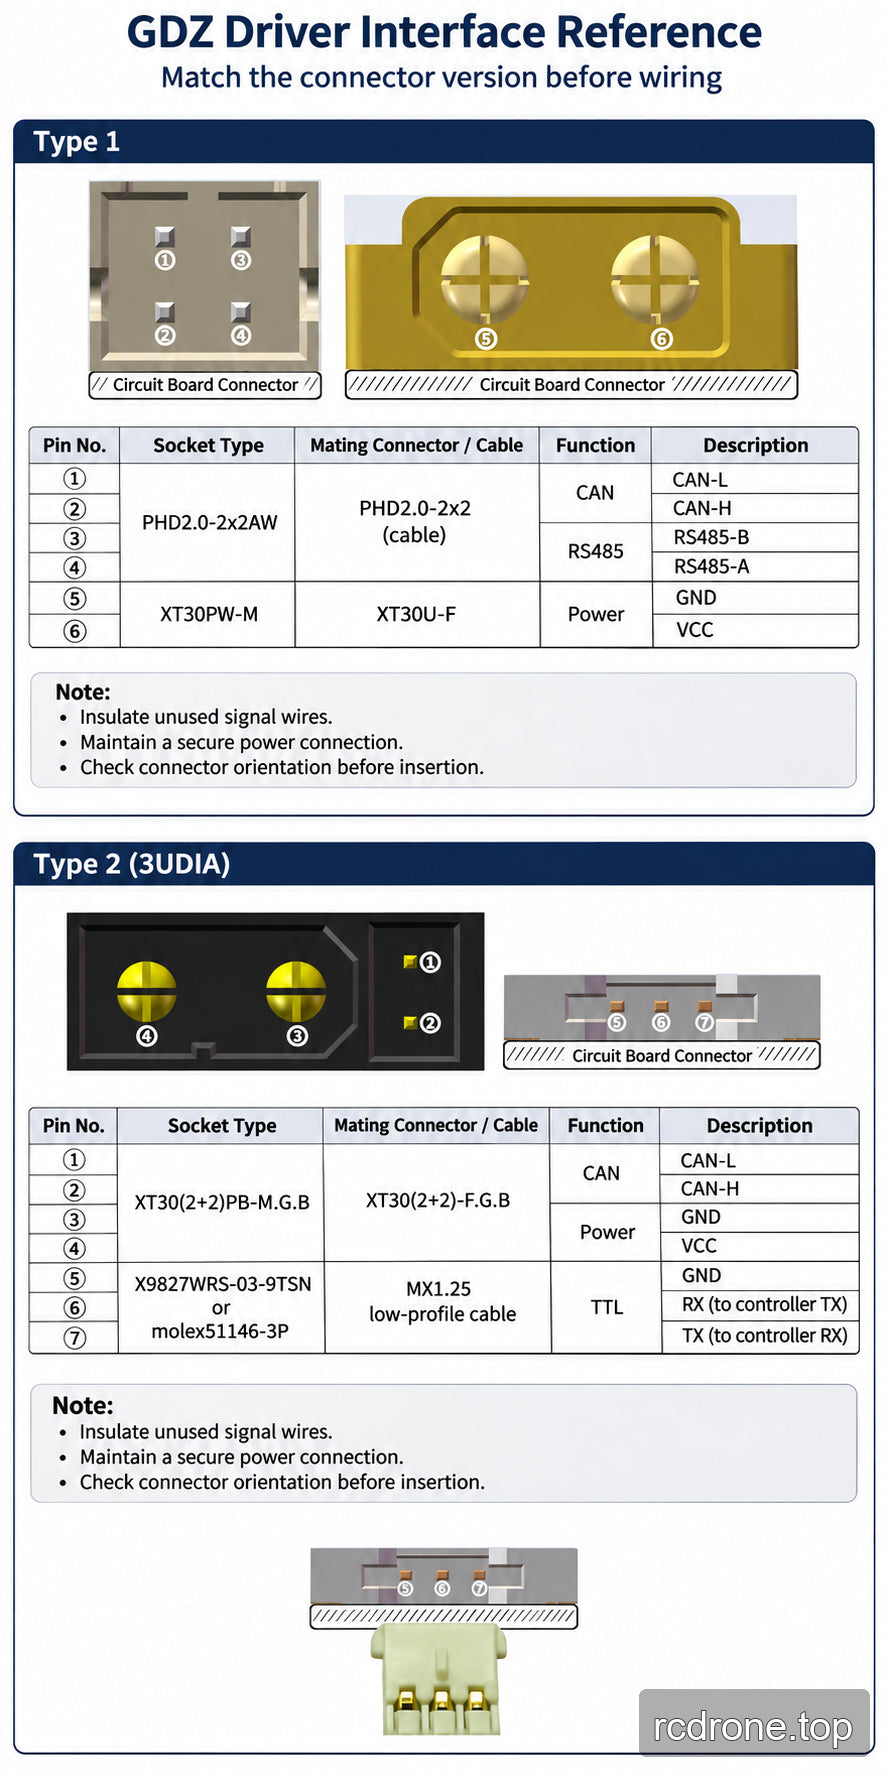
L'interface GDZ Type 1 utilise des connecteurs CAN/RS485 et d'alimentation séparés ; le Type 2 (3UDIA) utilise un connecteur CAN/alimentation combiné et un connecteur série TTL. Faites correspondre la version du connecteur physique à son diagramme. Une option GDZ n'implique pas que les deux versions de l'interface sont incluses.
Pour le Type 1, la référence du conducteur distingue une prise XT30 jaune (entrée de pilote 12–40 V) d'une prise XT30 noire (15–60 V). Pour le Type 2, une prise TTL blanche identifie la version 12–40 V et une prise TTL noire la version 15–60 V. Ces gammes de cartes de pilote ne changent pas la cote de 24 V du moteur sélectionné ni sa plage d'alimentation illustrée de 18–36 V.
Gardez les conducteurs de signal isolés, y compris les fils CAN ou RS485 non utilisés. Maintenez des contacts d'alimentation sécurisés pour éviter des chemins de courant non intentionnels à travers les interfaces de communication. Insérez la fiche basse-profil MX1.25 avec son loquet tourné vers l'extérieur de la carte de circuit. Les contacts XT30 avec une fente transversale rétrécie ou déformée peuvent provoquer une connexion intermittente ; réparez les contacts endommagés ou desserrés avant de faire fonctionner.
Ce qui est inclus
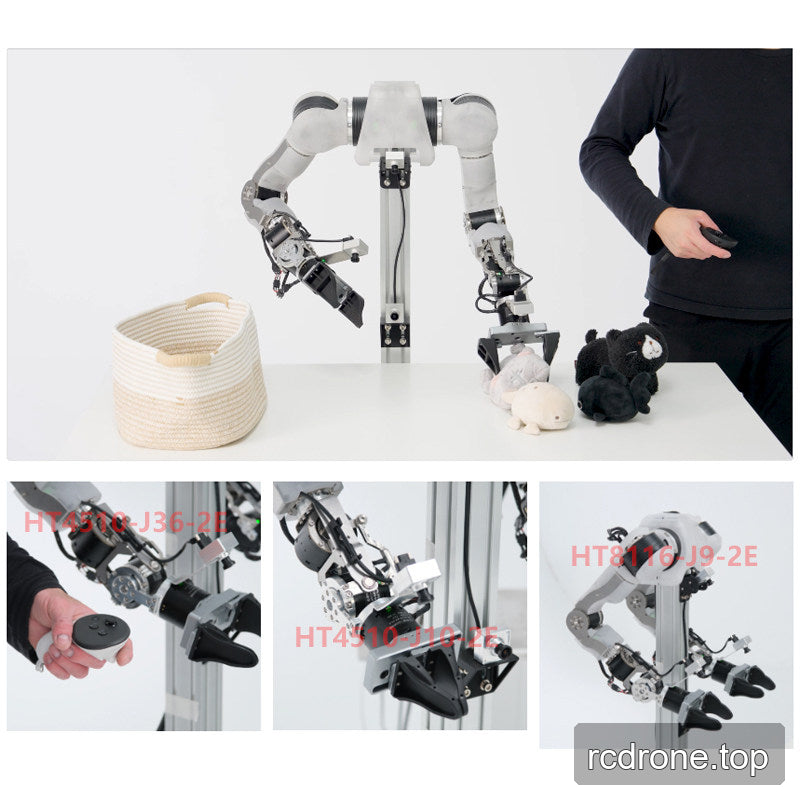
Un moteur joint dans le modèle sélectionné et la configuration de bobinage. L'option « Avec pilote GDZ » inclut le pilote GDZ ; l'option « Sans pilote » ne l'inclut pas.Les bras robotiques complets, les pinces, les contrôleurs externes et les alimentations présentés dans les exemples d'application ne sont pas inclus.
Applications
Conçu pour les joints de bras robotiques OpenArm et des projets de robotique et de mouvement. Les domaines d'intégration appropriés incluent les manipulateurs articulés, les robots à pattes et les mécanismes SCARA lorsque les exigences de charge, de vitesse, de montage et de contrôle du modèle sélectionné correspondent à la conception.
FAQ
Chaque option inclut-elle un pilote GDZ ?
Non. Sélectionnez « Avec pilote GDZ » lorsque vous avez besoin de ce pilote. « Sans pilote » nécessite une solution de conduite compatible.
S'agit-il d'un ensemble de moteurs OpenArm complet ?
Non. Choisissez le modèle de joint individuel et la configuration de pilote nécessaires pour votre construction. Les images d'application montrent des systèmes complets pour le contexte.
Puis-je sélectionner un enroulement 48V ?
Les configurations proposées ici ne sont que des enroulements delta 24V.
Les valeurs de couple nominal et de couple de blocage sont-elles interchangeables ?
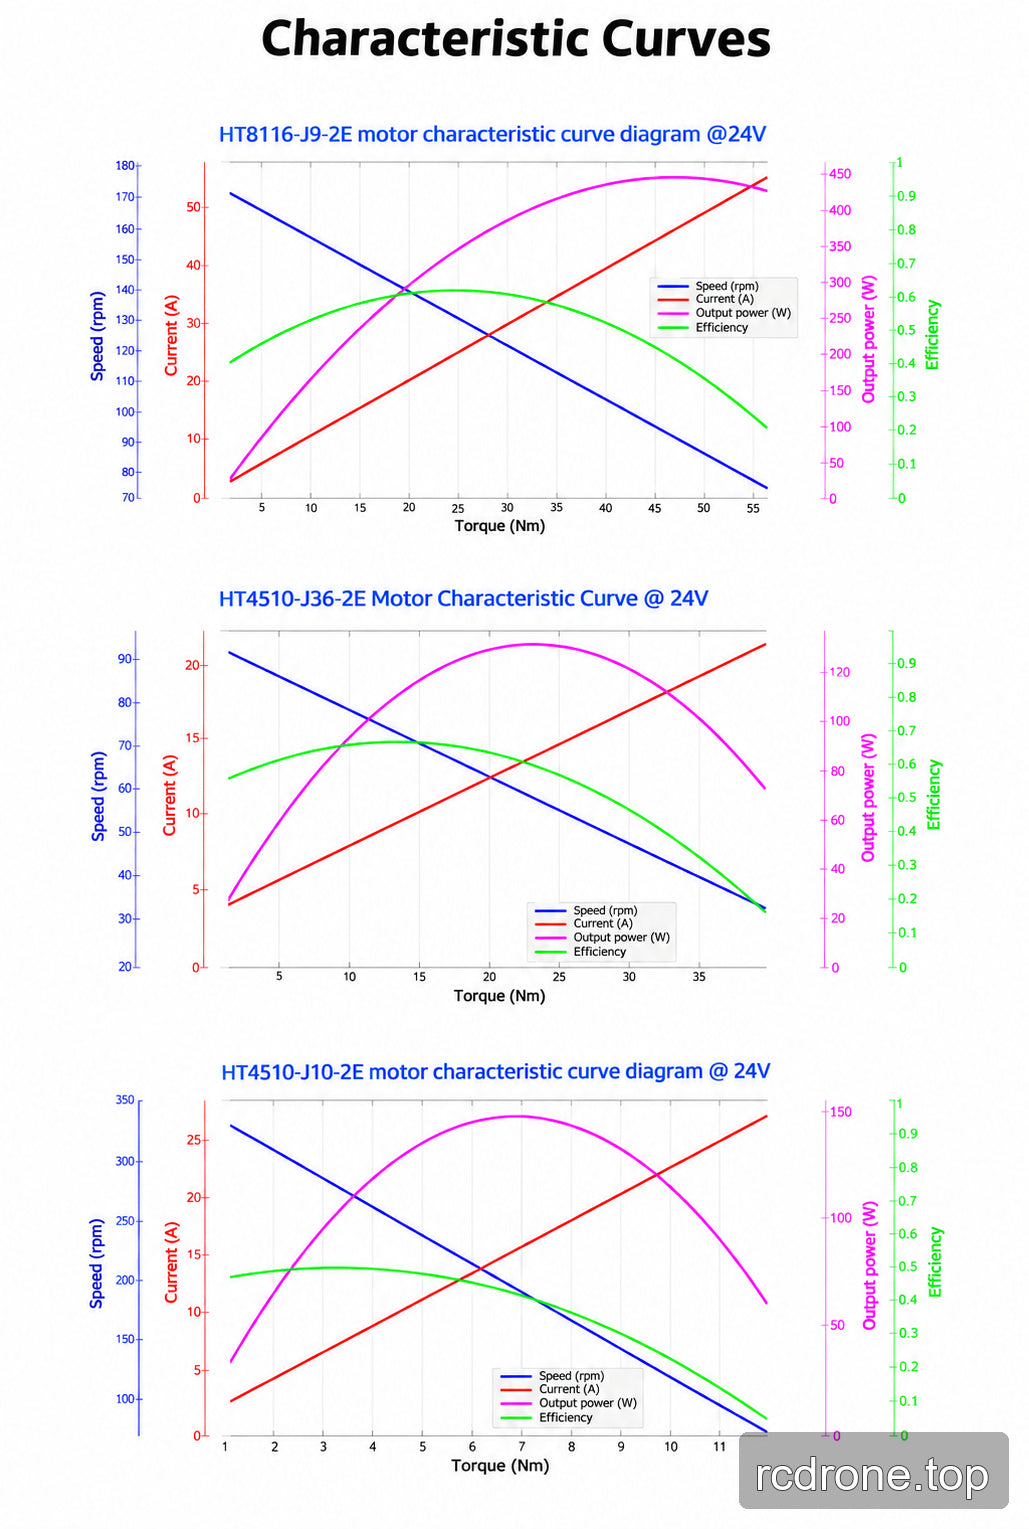
Non. Les valeurs de blocage et de pointe ne sont pas des évaluations continues. Le tableau des points de fonctionnement HT4510 montre comment le couple, la vitesse et le courant varient en fonction de la durée de fonctionnement.
Détails Visuels