Capteur de force/torque à six axes Hangkai HKVL-56, 56 mm, 100–400 N
Capteur de force/torque à six axes Hangkai HKVL-56, 56 mm, 100–400 N
Hangkai Microelectronic
Impossible de charger la disponibilité du ramassage


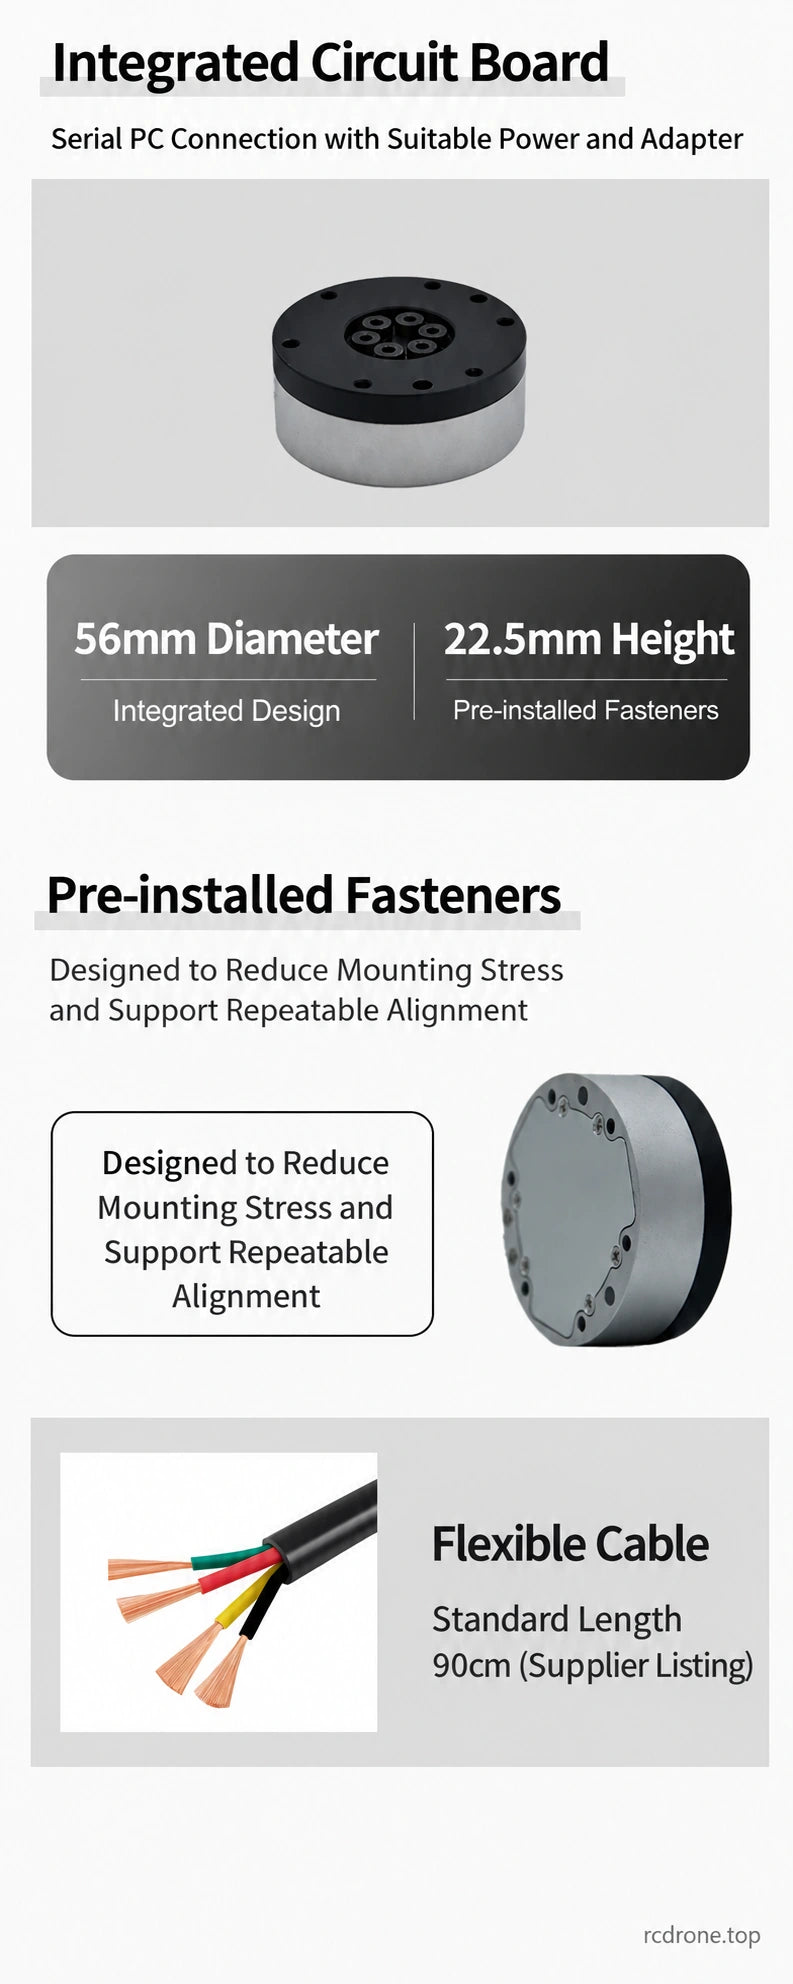
Le Hangkai Microelectronic HKVL-56 est un capteur de force/torque à six axes compact pour le retour d'information de contact robotique, l'intégration de robots humanoïdes, l'assemblage et le polissage. Il mesure Fx, Fy et Fz ainsi que les moments Mx, My et Mz dans un boîtier en alliage d'aluminium de 56 mm de diamètre et 22,5 mm de hauteur avec une électronique de signal intégrée.
Sélectionnez un capteur ou un adaptateur PC
Choisissez 56A, 56B, 56C ou 56D en fonction des plages de force et de moment sur tous les axes. Les sélections RS485-to-USB et CAN-to-USB ne sont que des adaptateurs et n'incluent pas de capteur. La source ne nomme pas d'interface de communication dans les quatre étiquettes d'option de modèle : confirmez l'interface et le protocole fournis pour votre contrôleur avant de commander.
Plages de mesure
| Paramètre | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Plage Fx (N) | 100 | 200 | 300 | 400 |
| Plage Fy (N) | 100 | 200 | 300 | 400 |
| Plage Fz (N) | 100 | 200 | 300 | 400 |
| Plage Mx (N·m) | 5 | 7 | 10 | 12 |
| Plage My (N·m) | 5 | 7 | 10 | 12 |
| Plage Mz (N·m) | 5 | 7 | 10 | 12 |
Le tableau source montre également une référence custom56AS à 50N par axe de force et 2N·m par axe de moment.Cette option personnalisée et le placeholder du service client ont été exclus de cette liste. Les plages sont des évaluations de mesure, pas de la charge utile ou de la capacité de levage des robots ; la source ne fournit pas de convention signée±.
Spécifications du fournisseur partagé
| Diamètre | 56mm |
|---|---|
| Hauteur | 22.5mm |
| Masse | ≤0.3kg |
| Matériau | Alliage d'aluminium |
| Surcharge | 300%FS |
| Résolution | <0.03%FS |
| Précision | 0.5%FS |
| Répétabilité | 0.1%FS |
| Taux d'échantillonnage | 150–1000Hz, plage de personnalisation du fournisseur |
| Alimentation | 12–36VDC |
| Capacités d'interface | RS485 / CAN-FD / EtherCAT, dépendant de la configuration |
FS signifie échelle complète. Les chiffres sont des spécifications du fournisseur. La source décrit un élément élastique forgé intégré, des jauges de contrainte soudées au laser et une structure mécanique symétrique conçue pour réduire le stress d'assemblage.
Communication et Intégration
Un graphique de communication nomme également CAN2.0 et illustre des taux de sortie de 150, 250, 500 et 100Hz, avec des exemples de 115200, 460800 et 1000000bps. Son exemple de 100Hz diffère de la plage de 150–1000Hz du tableau des spécifications.Ces exemples n'établissent pas un couplage de taux/interface fixe ni ne garantissent tous les modes sur chaque unité ; confirmez le firmware, le protocole et les paramètres livrés. Un adaptateur USB ne change pas le protocole propre du capteur.
Montage et contenu de l'emballage
Le fournisseur montre des fixations pré-installées et un câble flexible standard de 90 cm. Vérifiez les dimensions de la bride, le motif des boulons, la documentation sur l'alimentation et le câblage pour votre robot. Les caractéristiques de montage sont conçues pour soutenir l'alignement et réduire le stress ; vérifiez le zéro et la calibration après l'installation.
- Sélections de capteurs : un capteur HKVL-56 sélectionné ; la source illustre un câble attaché. L'alimentation externe et l'adaptateur USB ne sont pas listés comme inclus.
- Sélections d'adaptateurs : un adaptateur de communication PC du type RS485 ou CAN sélectionné ; aucun capteur ou robot inclus.
Détails Visuels