


Hangkai HKVR-TG9811 / TG9812 Pince électrique tactile sans balais, 98 mm
Hangkai HKVR-TG9811 / TG9812 Pince électrique tactile sans balais, 98 mm
Hangkai Microelectronic
Impossible de charger la disponibilité du ramassage


Le Hangkai Microelectronic HKVR-TG9811 / TG9812 est une série de pinces électriques tactiles pour la manipulation robotique. La source présente le TG9811 comme une mise à niveau avec moteur sans balais, offrant une ouverture de 98 mm, un retour tactile intégré et un mécanisme compact à deux doigts. Choisissez la configuration des doigts tactiles et l'interface de communication via l'option de vente.
Choisissez une configuration de préhenseur
| Modèle | Interface dans l'option source | Doigts tactiles |
|---|---|---|
| TG9811-485 | RS485 | Détection tactile unilatérale au bout des doigts |
| TG9811-CAN | CAN | Détection tactile unilatérale au bout des doigts |
| TG9812-485 | RS485 | Détection tactile bilatérale au bout des doigts |
| TG9812-CAN | CAN | Détection tactile bilatérale au bout des doigts |
La source réutilise certaines photographies de famille avec différents boîtiers de moteur à travers ses options et démonstrations. Leurs associations d'options à images originales sont conservées.Utilisez l'étiquette d'option pour l'interface et le compte tactile des doigts, et vérifiez le boîtier spécifique au modèle livré, le brochage et le dessin mécanique pour votre intégration. Les figures TG9811 ci-dessous ne sont pas silencieusement étendues à chaque configuration TG9812.
Contrôle sans balais et tactile
Les matériaux du fournisseur décrivent un entraînement sans balais conçu pour réduire l'usure, un fonctionnement plus silencieux, un mouvement plus fluide et une maintenance de routine réduite par rapport à la version classique du servo illustrée. Ce sont des comparaisons de fournisseurs, sans durée de vie quantifiée, niveau sonore ou test d'endurance comparatif dans le matériel sauvegardé. La comparaison avec le servo classique est une illustration de référence plutôt qu'une configuration de vente supplémentaire.
La détection tactile intégrée à trois axes au bout des doigts prend en charge le retour d'information au contact. Dans le mode de prise stable décrit par le fournisseur, un algorithme de contrôle de force adaptatif ajuste la prise pour différents matériaux et formes.Un mode de passage fournit des signaux tactiles bruts pour un contrôle personnalisé et un réglage spécifique à l'application. L'affirmation de l'absence de programmation manuelle fait référence au comportement de préhension intégré ; la communication robotique, la sécurité et l'intégration nécessitent toujours une configuration appropriée.
Figures sources TG9811
| Ouverture de la mâchoire / course indiquée | 98mm |
|---|---|
| Charge utile évaluée par le fournisseur | 1.5kg ; dépend de l'objet, de la friction, de la prise et du mouvement |
| Force de préhension à un doigt | 0.02–36N, comme indiqué dans l'œuvre promotionnelle TG9811 |
| Largeur totale dans le dessin | 160mm |
| Hauteur totale dans le dessin | 150mm |
| Largeur du corps en vue latérale | 67mm |
| Annotations supplémentaires du dessin | 17mm, 40mm et 37mm dans les vues indiquées ; caractéristique Ø19, motif de montage Ø40 et appel 4-M2 |
Utilisez le dessin dimensionné pour la localisation et la signification de chaque annotation. La charge utile n'est pas la masse du préhenseur et n'est pas une charge de fonctionnement sûre garantie pour chaque prise. Le matériel TG9811 sauvegardé ne fournit pas de masse assemblée fiable, de spécification de tension d'alimentation, de classification IP ou de protocole de bus complet ; confirmez ces informations dans la documentation livrée plutôt que de substituer des chiffres du modèle plus ancien TG9801.
Contrôle PC, Simulation et Intégration Vision
Le fournisseur décrit un logiciel PC, un retour tactile/force en temps réel et un modèle MuJoCo pour la simulation. Ses étiquettes de démonstration d'état sont rouges en mode veille, jaunes lorsque l'objet est détecté, vertes pour une prise stable et bleues en cours d'exécution. Les affirmations de réponse au niveau de la milliseconde sont des déclarations de source non vérifiées et dépendent du système de contrôle complet.
Les points de montage latéraux et les trous de montage de caméra réservés soutiennent la planification d'intégration. Les exemples de fournisseurs mentionnent les bras DOBOT, FAIRINO, SIASUN, JAKA, RealMan, AUBO et AgileX. Ces exemples n'établissent pas de compatibilité universelle des brides, électriques ou logicielles. Vérifiez l'interface réelle du bras et obtenez les fichiers de modèle corrects et le matériel de montage.
Options d'accessoires : Vendu séparément
- RS485-vers-USB ou CAN-vers-USB : un seul adaptateur de communication PC ; pas de pince.
- FAIRINO, AgileX ou câble DOBOT : un câble de connexion spécifique à un bras seulement. Les bras de robot, capteurs de force et pinces illustrés dans les images d'application ne sont pas inclus.
- Extension de câble de 1 m : accessoire d'extension seulement. L'option source mentionne un câble standard de 50 cm ; confirmez le connecteur livré et l'arrangement d'extension.
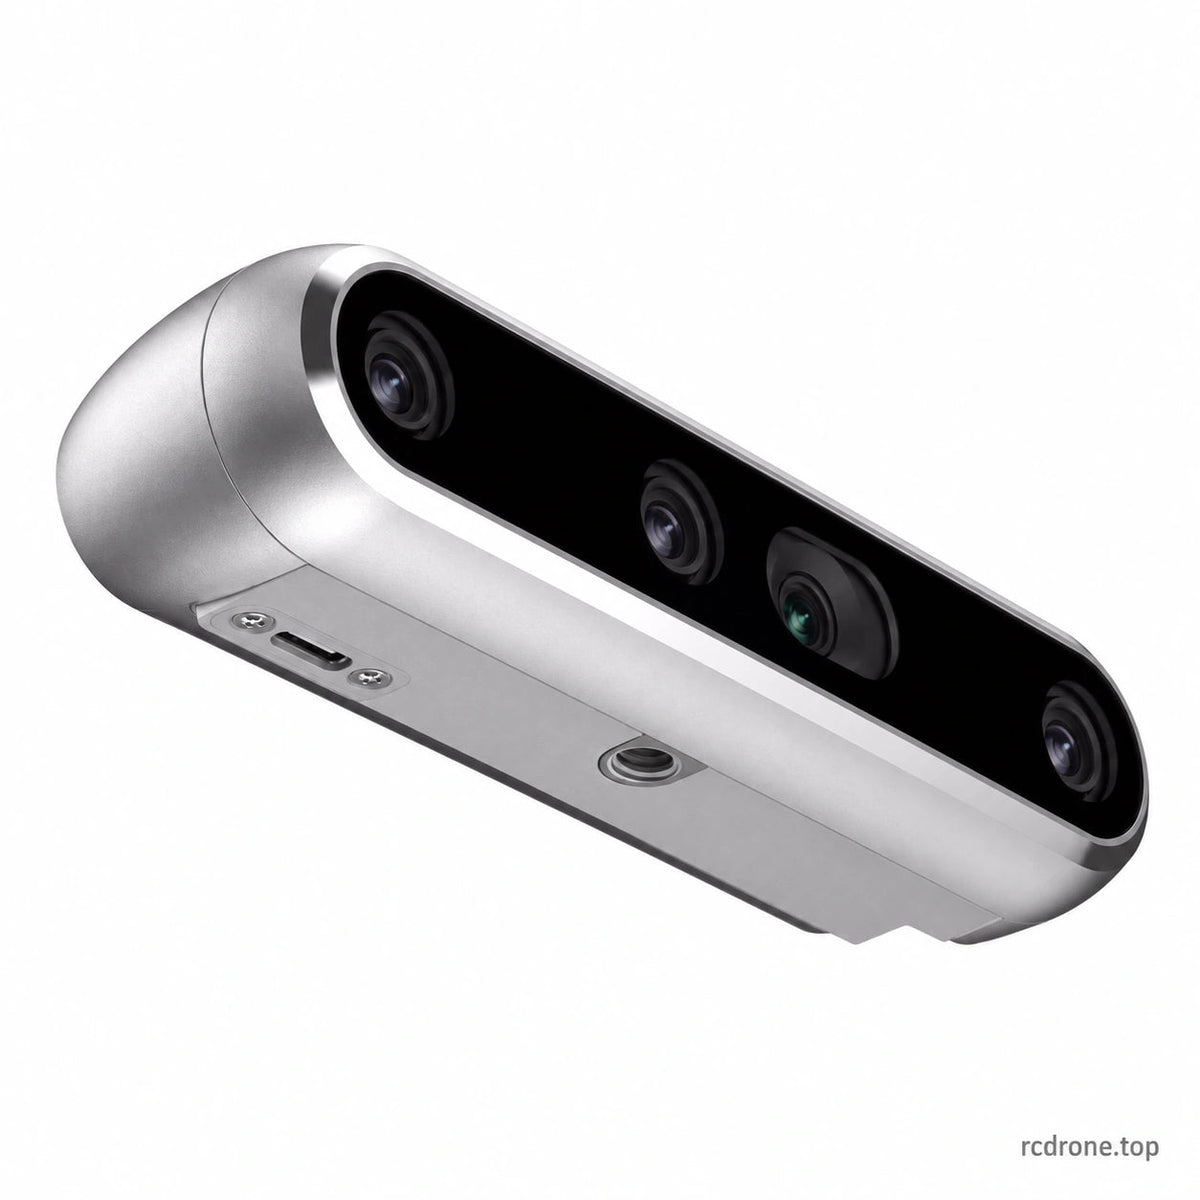
- Intel RealSense D405 + support : une configuration de caméra et de support répertoriée par la source, sans pince. La source indique 42 × 42 × 23 mm et 60 g pour le boîtier de la caméra ; la masse du support est séparée.
- Intel RealSense D435i + support : une configuration de caméra et de support répertoriée par la source, sans pince.
Les photographies de la caméra peuvent montrer la caméra seule ; le support est identifié par l'étiquette de l'option. Sélectionnez une option de pince pour acheter une pince.Les scènes de démonstration de robots illustrent des applications et ne transforment pas une option de câble ou de caméra en un kit de robot complet.
Détails Visuels


