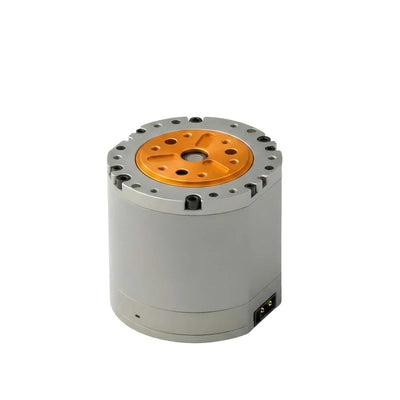
Moteur HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD pour robotique
Moteur HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD pour robotique
HexFellow
Prix régulier
$207.99 USD
Prix régulier
Prix de vente
$207.99 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le HexFellow HEXMOTOR 4310 est un moteur de 48 V moteur avec un rapport de réduction de 10:1, des encodeurs magnétiques à tour unique, et une communication de contrôle CAN-FD à 5 Mbps.
Caractéristiques
- Système d'encodeur magnétique à tour unique avec une résolution de 16 bits et deux encodeurs.
- Interface de contrôle CAN-FD à 5 Mbps.
- Seuils de protection spécifiés pour la surchauffe du conducteur et du moteur, la surtension, le surcourant de phase, la sous-tension, et la détection de blocage du moteur.
Spécifications
| Paramètre | Valeur |
|---|---|
| Performance du moteur | |
| Tension nominale | 48 V |
| Courant nominal | 3.7 A |
| Vitesse nominale | 410 tr/min |
| Couple nominal | 3 Nm |
| Couple de pointe | 7 Nm |
| Courant de pointe | 7.5 A |
| Vitesse à vide | 500 tr/min |
| Paramètres clés | |
| Paires de pôles | 28 |
| Inductance de phase | 0.55 mH |
| Résistance de phase | 1.05 Ω |
| Ratio de réduction | 10:1 |
| Capteurs | |
| Type d'encodeur | Magnétique (tour unique) |
| Bits d'encodeur | 16 bits |
| Nombre d'encodeurs | 2 |
| Interface de communication | |
| Interface de contrôle | CAN-FD @ 5 Mbps |
| Dimensions & Poids | |
| Diamètre extérieur | 57 mm |
| Hauteur | 45 mm |
| Poids | 310 g |
| Température de fonctionnement | -20 °C à 40 °C |
| Caractéristiques de protection | |
| Surchauffe du conducteur | > 120 °C |
| Surchauffe du moteur | > 110 °C |
| Surtension | > 65 V |
| Surcharge de phase | > 14 A (PIC) |
| Sous-tension | < 14 V |
| Protection contre le blocage | Le conducteur détecte le blocage du moteur |
Détails du dessin mécanique
| Appel de dessin | Valeur |
|---|---|
| Largeur de base vue de face | 53 |
| Longueur vue de côté | 45 |
| Longueur totale vue de côté | 46 |
| Diamètre vue de côté | Ø35 |
| Diamètres vue de face | Ø50, Ø27, Ø24 |
| Diamètres vue arrière | Ø53, Ø51, Ø38 |
| Orifices | 3 × Ø4, +0.02 à +0,04 tolérance |
| Des trous | 4 × Ø3, +0,02 à +0,04 tolérance, profondeur 5 |
| Des trous filetés | 6 × M3, profondeur 5 (deux appels séparés) |
| Des trous filetés | 6 × M3, profondeur 7,5 |
| Des trous | 4 × Ø2, +0,02 à +0,04 tolérance |
| Des trous filetés | 4 × M3, profondeur 3 |
| Dimensions angulaires | 60° et 15° |
Détails du tableau caractéristique
Le tableau caractéristique HEX 4310 trace des valeurs contre le couple T en N.m et inclut les échelles d'axes suivantes.
| Paramètre du tableau | Échelle |
|---|---|
| Vitesse n | 320 à 480 r/min |
| Puissance de sortie Po | 0 à 210 W |
| Courant I | 0 à 7 A |
| Efficacité EFF | 60 à 80% |
| Tension U | 48,060 à 48.080 V |
| Puissance d'entrée Pi | 40 à 330 W |
Applications
- Robots humanoïdes
- Bras robotiques, y compris les bras robotiques industriels
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
- Châssis de robot mobile
- Plateformes éducatives et de recherche
Téléchargements
HEXFELLOW HEXMOTOR 4310 — Manuel de l'utilisateur (PDF)
HEXFELLOW HEXMOTOR 4310 — Modèle 3D (STEP)
Dessin OCServo OCS 351CAN — Dessin Ocservo Ocs 351 Can (PDF)
Détails visuels
Exemples d'application


Détails supplémentaires sur le produit


Dimensions et construction

Spécifications et performances