Capteur de force/torque six axes HUMANETICS Y75-H32, RS485 / CAN / CAT
Capteur de force/torque six axes HUMANETICS Y75-H32, RS485 / CAN / CAT
HUMANETICS
Impossible de charger la disponibilité du ramassage


Aperçu
Le HUMANETICS Y75-H32 capteur de force/torque à six axes mesure trois composants de force et trois moments pour l'assemblage robotique, la finition de surface et la recherche sur le retour de force. Son corps en alliage d'aluminium mesure 75 mm de diamètre et 32 mm de hauteur. Choisissez une configuration de capteur RS485, CAN ou CAT/EtherCAT pour convenir à votre système de contrôle. Une unité d'acquisition de données séparée est également disponible pour les applications de mesure et de configuration.
Caractéristiques
- Mesure à six axes : capturez les forces Fx, Fy et Fz ainsi que les moments Mx, My et Mz pour un retour de charge multidirectionnel.
- Construction compacte en alliage d'aluminium : intégrez le corps de 75 mm dans des adaptateurs de poignet de robot et des dispositifs d'essai.
- Choix de configuration : sélectionnez la communication RS485, CAN ou CAT/EtherCAT pour votre intégration.
- Consistance de mesure : précision de 0,5 % FS et 0.1% FS répétabilité.
- Intégration industrielle : protection IP64, une plage d'alimentation de 12 à 48 VDC et fonctionnement de −20 à +80 °C.
Spécifications
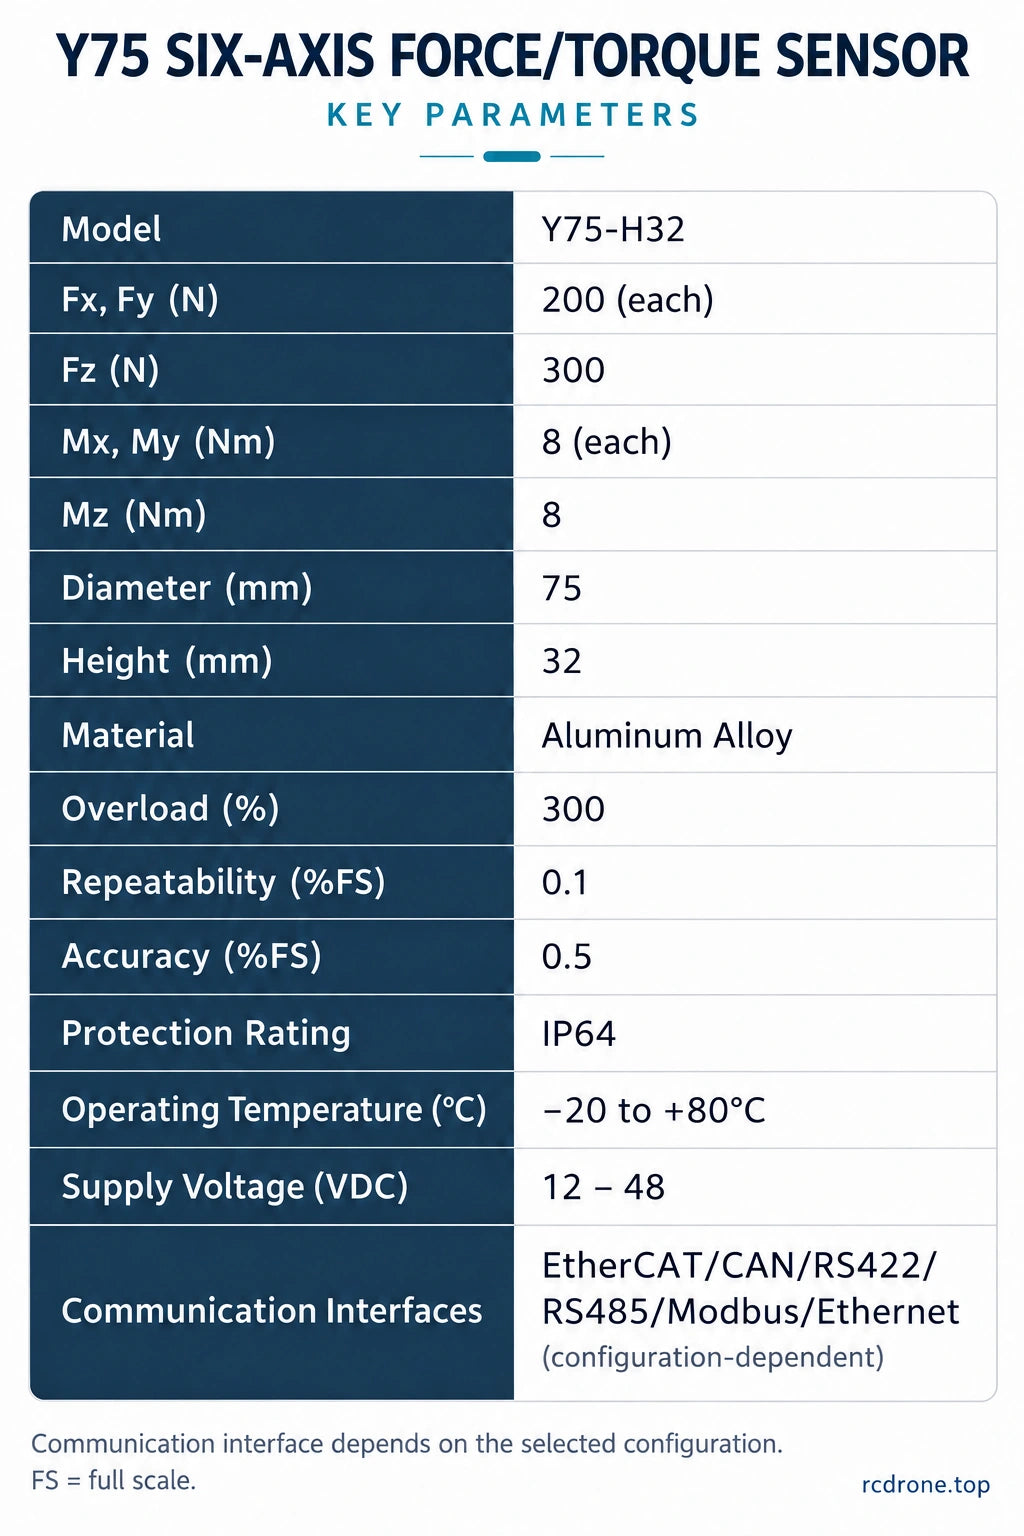
| Modèle | Y75-H32 |
|---|---|
| Axes de mesure | Fx, Fy, Fz ; Mx, My, Mz |
| Plage de mesure Fx / Fy | 200 N par axe |
| Plage de mesure Fz | 300 N |
| Plage de mesure Mx / My / Mz | 8 N·m par axe |
| Diamètre / hauteur du corps | 75 mm / 32 mm |
| Matériau | Alliage d'aluminium |
| Précision | 0.5% FS |
| Répétabilité | 0.1% FS |
| Évaluation de surcharge | 300% |
| Protection contre l'intrusion | IP64 |
| Température de fonctionnement | −20 à +80 °C |
| Tension d'alimentation | 12–48 VDC |
| Interfaces de capteur sélectionnables | RS485; CAN; CAT / EtherCAT (dépendant de la configuration) |
FS signifie échelle complète. Les plages d'axes sont des évaluations de mesure, pas des évaluations de charge utile du robot. Vérifiez la charge combinée par rapport aux limites de votre configuration ; l'évaluation de surcharge n'est pas une plage de fonctionnement continue.
Guide de configuration
| Sélection | Produit |
|---|---|
| Capteur Y75-H32 — RS485 | Un capteur avec communication RS485. |
| Capteur Y75-H32 — CAN | Un capteur avec communication CAN. |
| Capteur Y75-H32 — CAT / EtherCAT | Une configuration de capteur CAT/EtherCAT. Vérifiez les fichiers de protocole et d'intégration du contrôleur avant l'installation. |
| Unité d'acquisition de données uniquement | Une unité d'acquisition séparée ; capteur non inclus. |
Les interfaces sont des configurations alternatives. RS422, Modbus et Ethernet sont des choix de communication supplémentaires de la série Y75 ; la disponibilité dépend de la configuration.Avant l'intégration, vérifiez le protocole, le débit en bauds, le taux d'échantillonnage, le brochage du connecteur et la compatibilité du contrôleur/logiciel pour votre unité sélectionnée.
Applications
- Assemblage de précision : mesurez les forces d'insertion et de contact pour aider à régler l'alignement et les routines d'assemblage contrôlées par force.
- Meulage et finition de surface : fournissez un retour de force pour contrôler le contact de l'outil pendant le traitement robotique.
- Manipulation et guidage à la main : mesurez les forces et les moments au poignet pour soutenir le développement de l'interaction et du contrôle de manipulation.
- Recherche en robotique et dispositifs d'essai : étudiez les charges de contact multi-axes et le contrôle de force/position avec un contrôleur intégré de manière appropriée.
Le mouvement conforme et la sécurité des robots dépendent de l'intégration complète des systèmes mécaniques, électriques et de contrôle.
Dimensions mécaniques et installation
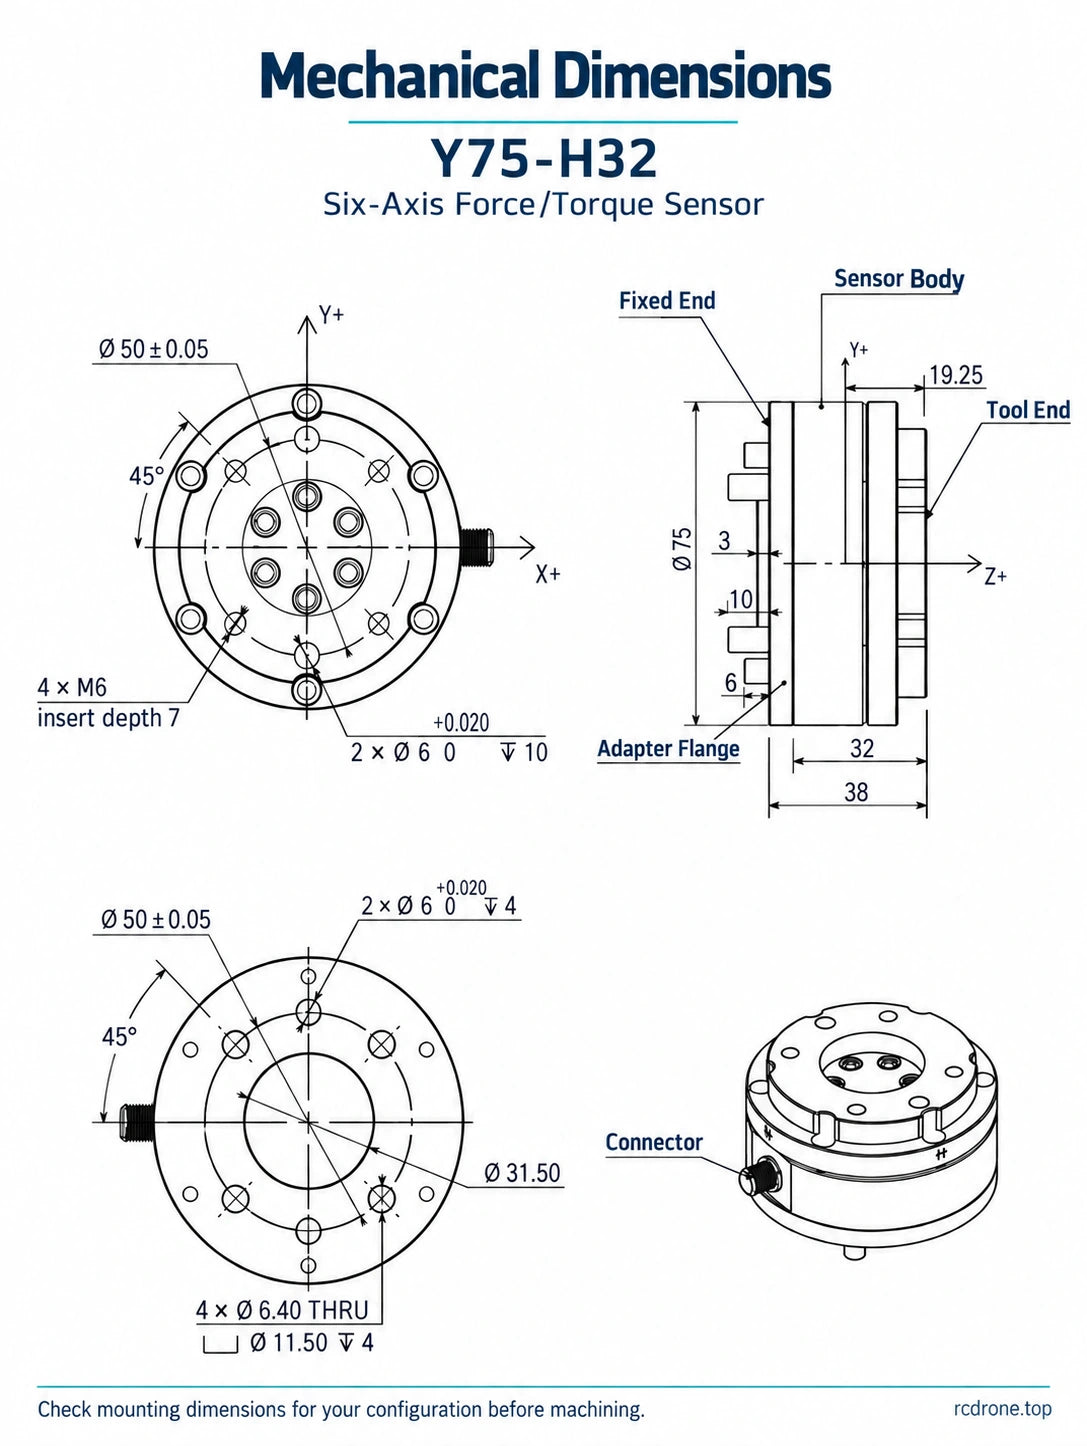
Le dessin dimensionnel comprend un diamètre de corps de 75 mm, une hauteur de corps de 32 mm, un appel de hauteur d'assemblage de 38 mm et des références de cercle de montage de 50 ±0,05 mm. D'autres appels incluent 45°, 19,25 mm, 3 mm, 10 mm, 6 mm et Ø31,50 mm ; les détails des trous incluent 2 × Ø6 (+0,020/0), des appels de profondeur de 10 mm et 4 mm, 4 × M6 avec une profondeur d'insertion de 7 mm, et 4 × Ø6,40 trous traversants avec des contre-perçages Ø11,50, de 4 mm de profondeur. Lisez ces dimensions avec leurs vues correspondantes dans Détails visuels.
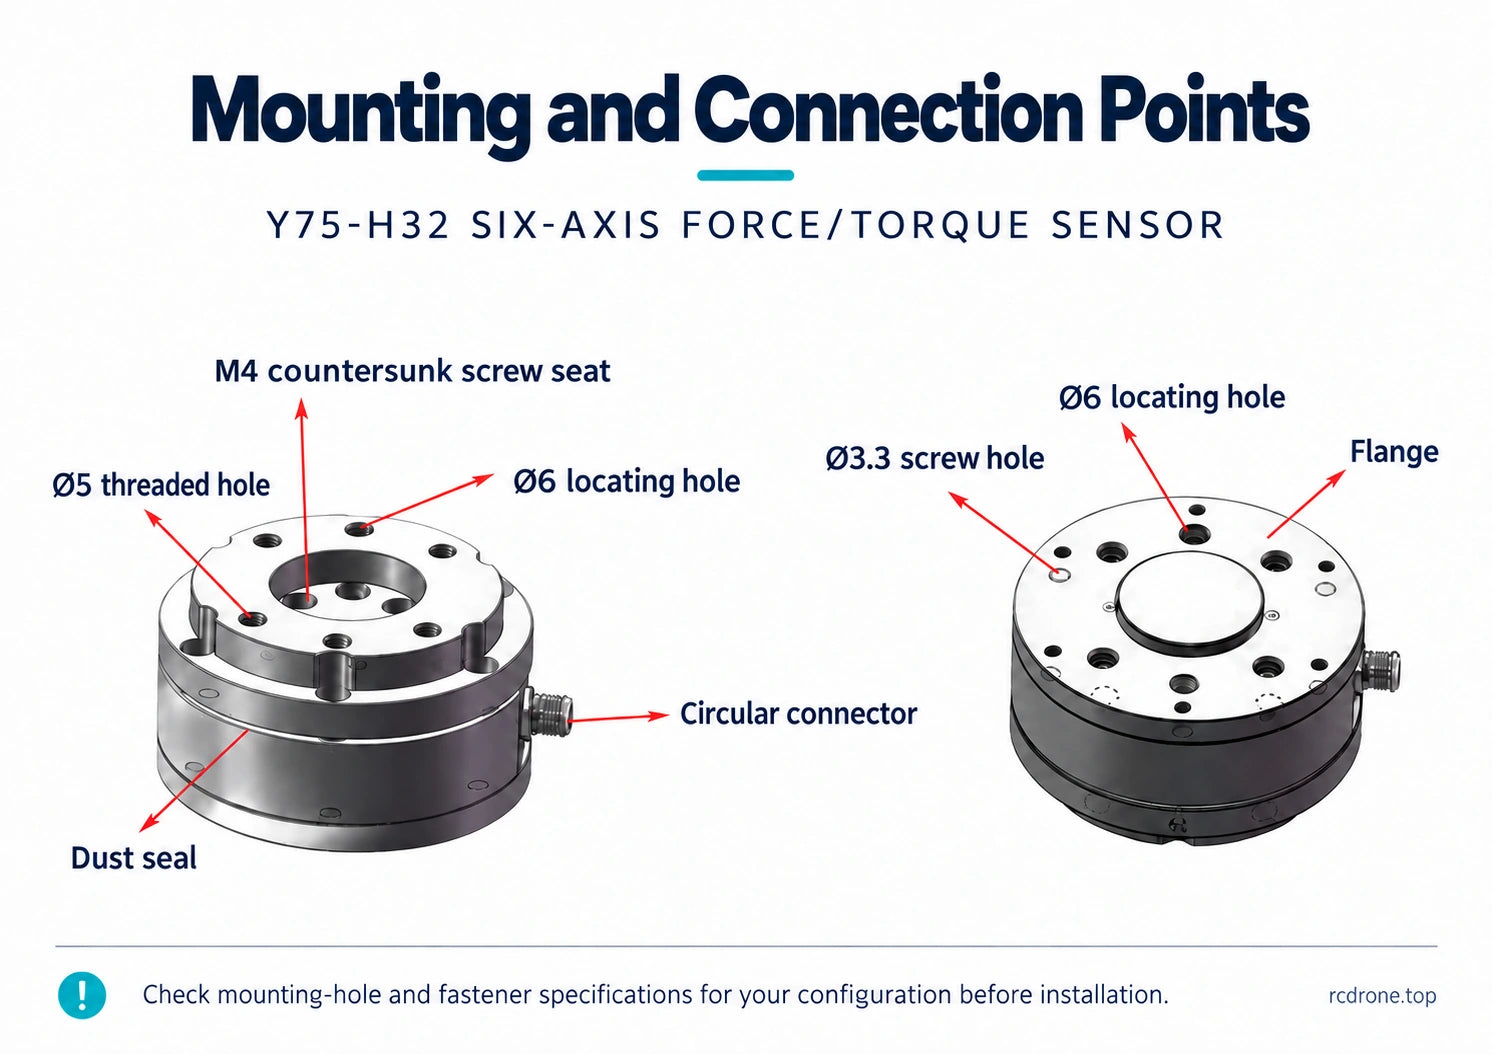
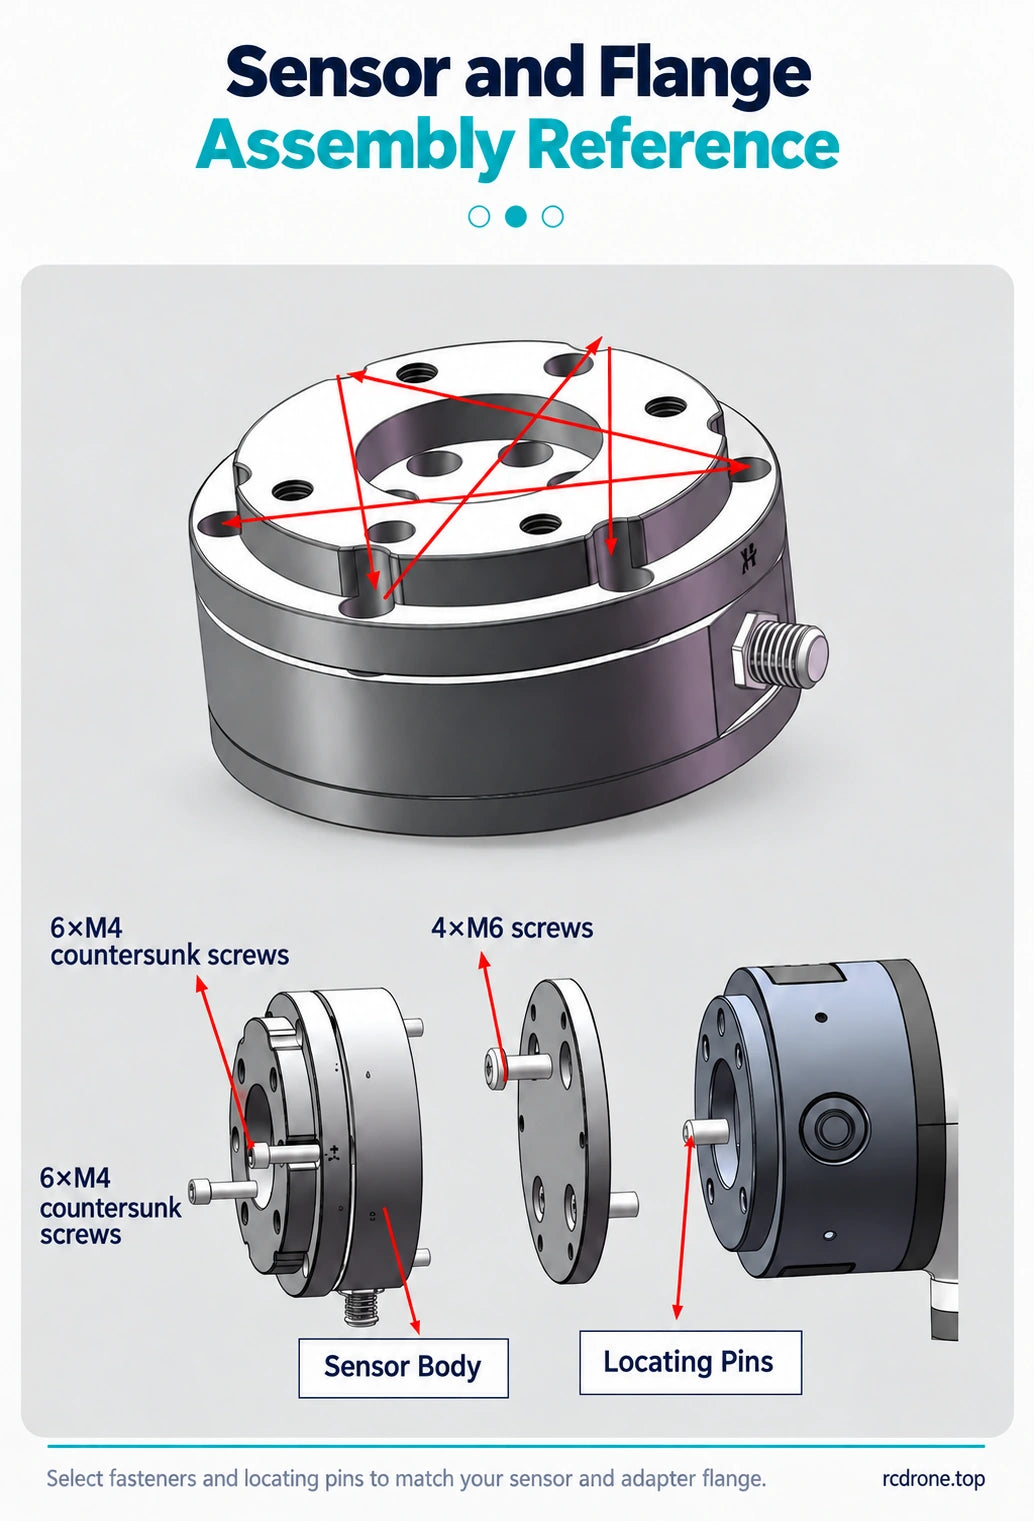
Les illustrations de montage identifient également des sièges fraisés M4, des trous filetés Ø5, des trous de positionnement Ø6, des trous pour vis Ø3,3, un connecteur circulaire, un joint anti-poussière et une bride d'adaptateur. L'illustration d'assemblage montre 6 × M4 et 4 × M6 éléments de fixation. Les détails des trous et des éléments de fixation varient entre les vues de montage illustrées : vérifiez le dessin de montage pour votre configuration avant de usiner un adaptateur ou de sélectionner des vis et des goupilles de positionnement.
- Inspectez l'équipement, la bride d'adaptateur et le capteur.
- Séparez la bride d'adaptateur et fixez-la à l'équipement.
- Montez le capteur sur l'adaptateur en utilisant les fixations correspondantes et les caractéristiques de localisation.
- Fixez l'outillage, complétez le câblage et la configuration du contrôleur, puis effectuez le zéro et toute compensation ou calibration requise.
Dirigez le câble flexible à l'écart des pièces mobiles et fournissez un soulagement de traction. Assurez-vous que le câblage du connecteur et les exigences électriques correspondent avant d'appliquer l'alimentation.
Acquisition de données et logiciel
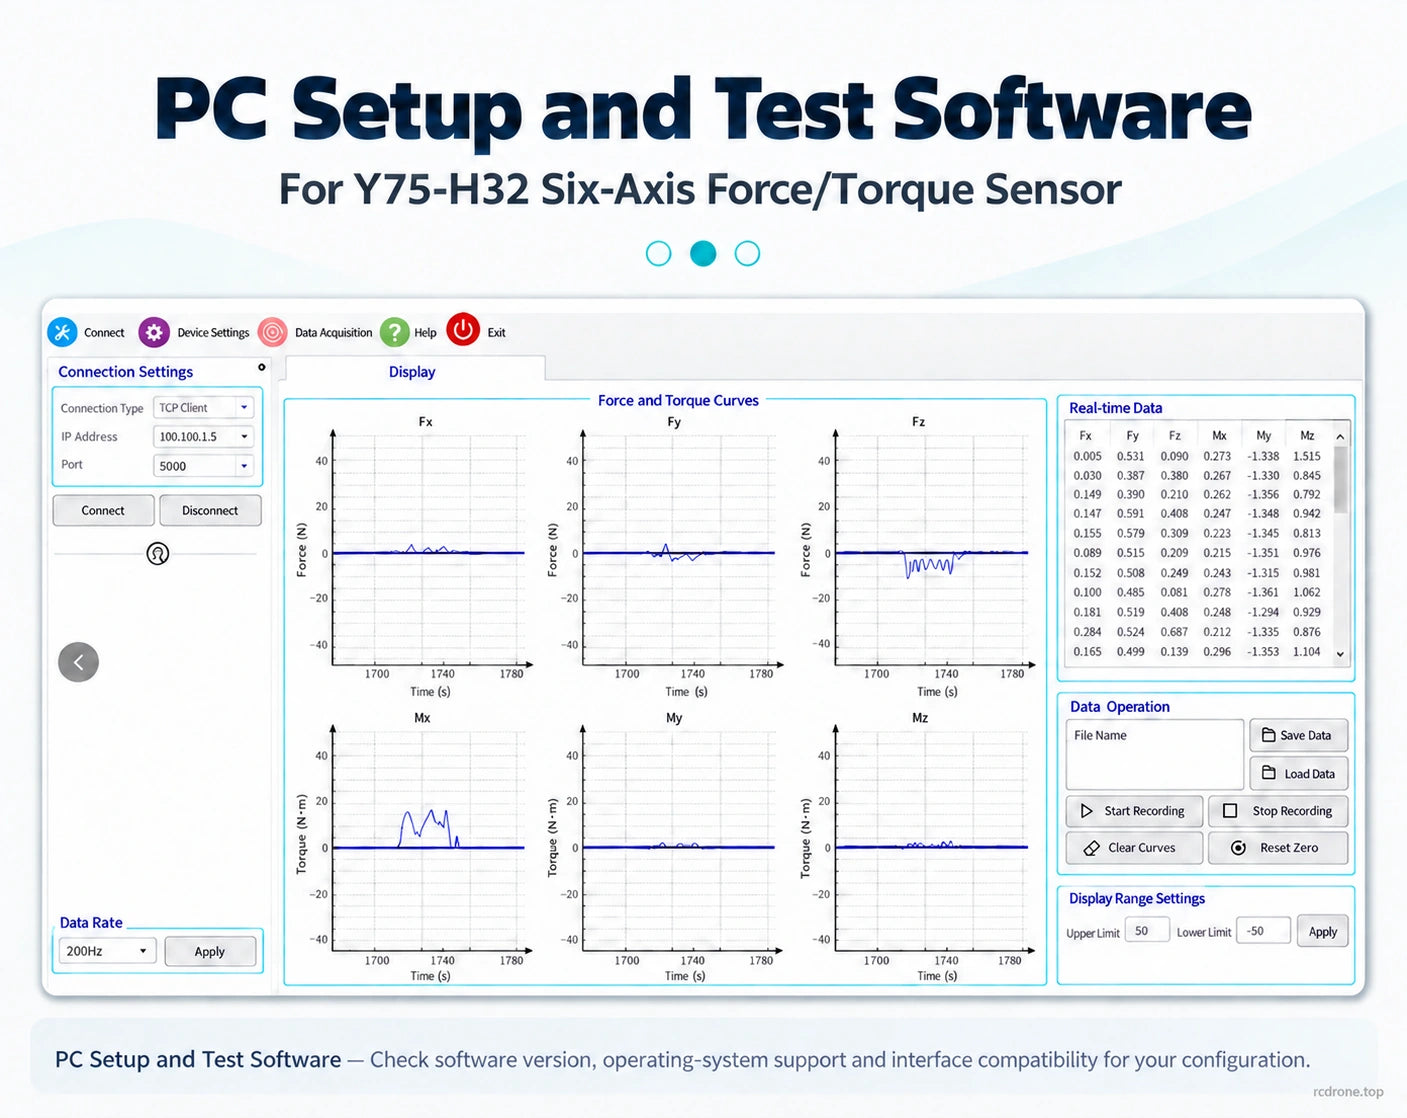
L'unité d'acquisition de données ZKMD-CIQ-1.0 vendue séparément mesure 125 × 78 × 30 mm. Ses connexions incluent des ports Ethernet et RS485 RJ45, un connecteur circulaire à 16 broches et un connecteur d'alimentation séparé, avec des indicateurs d'alimentation et de statut. Le logiciel de configuration et de test PC prend en charge l'affichage des signaux, le découplage et la calibration.Vérifiez le brochage matériel, l'entrée électrique, la version du logiciel, le support du système d'exploitation et la compatibilité de l'interface pour votre configuration de capteur.
Ce qui est inclus
- Sélections de capteurs : 1 × capteur Y75-H32 dans la configuration RS485, CAN ou CAT/EtherCAT sélectionnée. L'unité d'acquisition séparée n'est pas incluse.
- Unité d'acquisition de données uniquement : 1 × unité d'acquisition. Un capteur de force/torque n'est pas inclus.
Les bras de robot, les pinces, les robots humanoïdes, les stations de travail et les dispositifs d'application montrés dans les images ne sont pas inclus. La longueur des câbles et le contenu des fixations dépendent du package sélectionné ; vérifiez ces exigences lors de la planification de l'installation. Les images de poignet et de pied humanoïdes illustrent des applications de détection de force ; évaluez les dimensions du capteur de 75 mm et les plages de charge pour votre emplacement de montage.
Détails Visuels