Hiwonder JetArm ROS1/ROS2 Bras Robotisé — Kits de Vision Monoculaire & 3D avec Options Jetson
Hiwonder JetArm ROS1/ROS2 Bras Robotisé — Kits de Vision Monoculaire & 3D avec Options Jetson
Hiwonder
Impossible de charger la disponibilité du ramassage


Aperçu
Le Hiwonder JetArm est un bras robotique de bureau pour la programmation ROS, la vision par ordinateur et l'éducation à la préhension robotique. Ses six servomoteurs à bus intelligents soutiennent les expériences de contrôle de mouvement, tandis que le choix d'une caméra monoculaire ou d'une caméra de profondeur détermine le flux de travail de vision disponible. Choisissez le matériel Starter, Standard, Avancé ou Ultime, puis sélectionnez un contrôleur Jetson ou une configuration sans. L'Ultime ajoute le matériel de microphone pour les projets d'IA vocale et multimodale.
Choisissez Votre Configuration
Le kit et le contrôleur sont deux sélections indépendantes. Une caméra de profondeur, un écran, un réseau de microphones ou une carte Jetson illustrée ailleurs sur cette page est inclus uniquement lorsque spécifié par la combinaison choisie.
| Kit | Caméra | Écran tactile de 7 pouces | Array de 6 microphones | Objectif d'apprentissage principal |
|---|---|---|---|---|
| Kit de démarrage | Caméra monoculaire | Non inclus | Non inclus | Vision 2D et contrôle du bras robotique |
| Kit standard | Caméra de profondeur Gemini Plus | Non inclus | Non inclus | Perception RGB+D et saisie spatiale |
| Kit avancé | Caméra de profondeur Gemini Plus | Inclus | Non inclus | Vision de profondeur avec affichage local |
| Kit ultime | Caméra de profondeur Gemini Plus | Inclus | Inclus | Vision de profondeur, interaction vocale et IA multimodale |
Options de contrôleur : Sans contrôleur Jetson ; Jetson Nano (4 Go) ; Jetson Orin Nano Super (4 Go ou 8 Go) ; Jetson Orin NX Super (8 Go ou 16 Go).Une configuration sans le contrôleur Jetson nécessite un contrôleur approprié fourni séparément et une configuration système. Les applications de grands modèles sont prises en charge par la configuration Ultimate avec un contrôleur Jetson et des logiciels/services configurés ; ROS1 ne prend pas en charge le flux de travail des grands modèles. Les exemples de transport intelligent et d'assistant intelligent nécessitent Orin Nano ou Orin NX.
Caractéristiques
- Un cadre en alliage d'aluminium anodisé, une base à roulement industriel et un câblage de servo dissimulé offrent un mécanisme de bureau compact avec un préhenseur mécanique.
- Le traitement hôte Jetson et un contrôleur de mouvement en temps réel STM32 séparent le traitement vision/IA du contrôle de servo et des retours d'information.
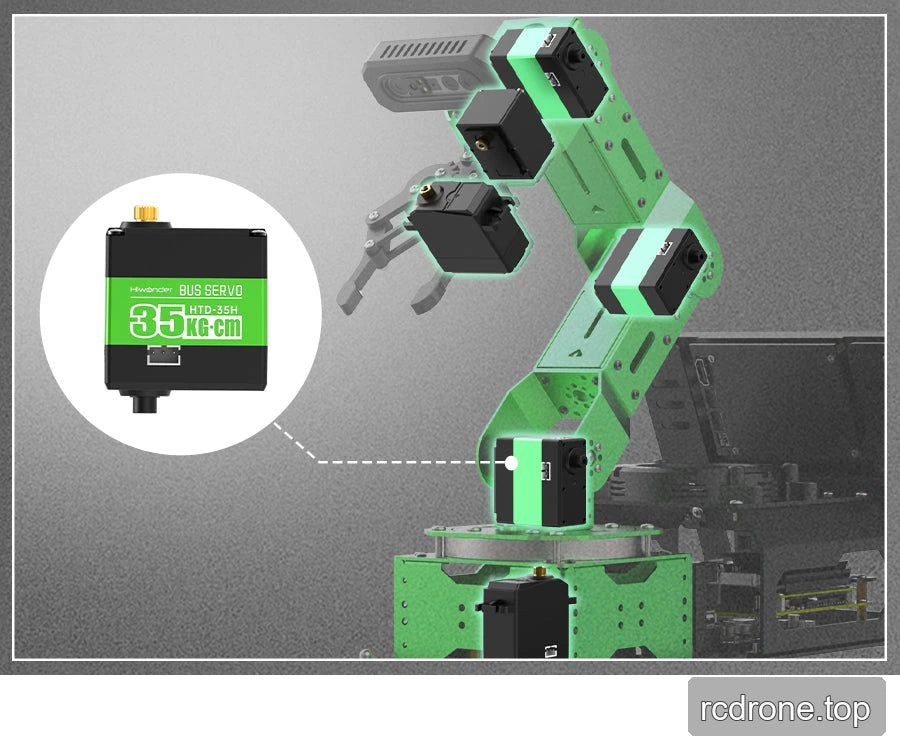
- Six servos à bus intelligents fournissent des retours de position, de tension et de température, avec protection contre le blocage et la surchauffe. Le couple de blocage du servo est une évaluation de composant, pas une évaluation de charge utile du bras robotique.
- Les kits de caméra de profondeur combinent des données RGB et de profondeur pour des nuages de points, le mesurage, l'estimation de hauteur/volume, le positionnement d'objets, le suivi spatial et la préhension.
- Le développement de mouvement inclut la modélisation DH, la cinématique directe et inverse, la conversion de coordonnées, la planification de trajectoire et l'édition de séquences d'actions.
- Les exemples de vision incluent la reconnaissance/tris/suivi de couleurs, l'estimation de pose AprilTag et l'empilement, le suivi KCF, l'identification de masques, la détection de corps humains, le suivi de visages, la reconnaissance de gestes et les trajectoires de bouts de doigts avec MediaPipe.
- La formation de modèles d'objets personnalisés et le support d'accélération TensorRT/GPU reconnaissent et trient les projets. Les tutoriels couvrent les exemples de logiciels YOLOv5, YOLOv8 et les nouveaux exemples YOLOv11 ; l'image installée détermine l'implémentation disponible.
- Ultimate ajoute une capture sonore à six canaux, réduction du bruit, localisation de la source sonore, activation, commandes configurables, sortie vocale et reconnaissance contrôlée par la voix, suivi et tri.
- Contrôle via une application iOS/Android, un gamepad sans fil, un logiciel pour ordinateur, des interfaces USB série et CAN. Les exemples de développement à distance incluent NoMachine, SSH, configuration Wi-Fi AP/STA et communication série/I²C.
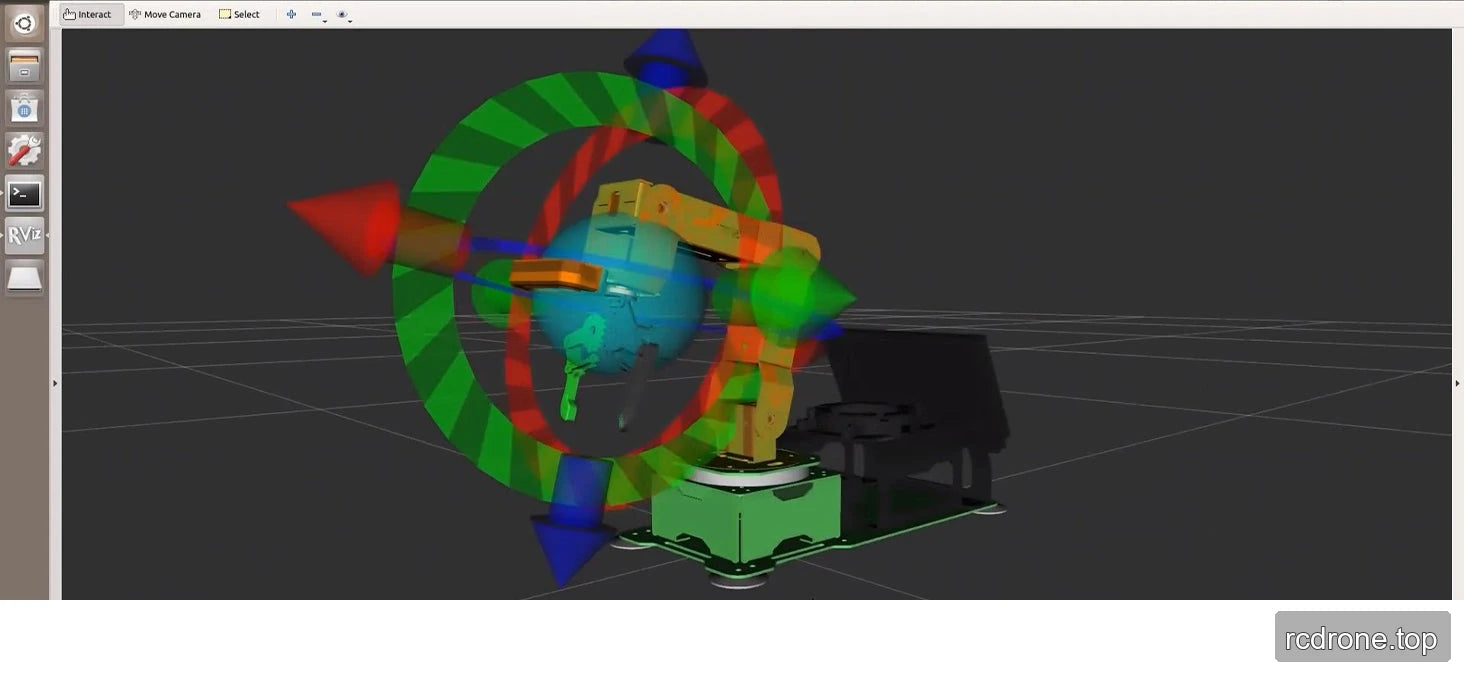
- La visualisation URDF, la configuration/contrôle MoveIt et le support de simulation Gazebo permettent des tests virtuels. Les projets d'expansion couvrent un rail coulissant et un châssis mobile ; ces systèmes d'expansion sont séparés du contenu du kit répertorié.
Spécifications
| Article | Spécification |
|---|---|
| Modèle de produit | JetArm |
| Dimensions du produit | 339 × 165 × 532 mm |
| Poids du produit | Environ 2,4 kg (version ultime) |
| Matériau du corps | Cadre en alliage d'aluminium entièrement métallique, traitement de surface anodisé |
| Contrôleur STM32 | Contrôleur de mouvement ROS série STM32F407 avec FreeRTOS ; le panneau de composants identifie STM32F407VET6. |
| Contrôleur ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Méthodes de contrôle | Port série USB, interface CAN, application Bluetooth, émetteur RC, ordinateur |
| Extension USB | Carte d'extension HUB USB haute courant 5A |
| Caméra | Démarreur : caméra monoculaire. Standard, Avancé et Ultime : caméra de profondeur Gemini Plus. |
| Alimentation | Alimentation de bras robotique 12 V 5 A. Les configurations Orin Nano et Orin NX nécessitent également l'alimentation du contrôleur 19 V 2,37 A. |
| Système d'exploitation | Options de plateforme ROS Humble / Ubuntu 22.04 LTS et ROS Noetic / Ubuntu 20.04 LTS ; l'installation varie selon le contrôleur (voir Logiciel et Configuration). |
| Logiciel | application iOS/Android |
| Communication | USB / Wi-Fi / Ethernet |
| Langage de programmation | Python / C / C++ / JavaScript |
| Stockage | Configurations avec contrôleur : Jetson Nano, carte TF de 64 Go ; Jetson Orin Nano/NX, SSD de 128 Go. Les sélections sans contrôleur omettent la carte Jetson. |
| Modèle de servo | Servomoteurs à bus intelligent HTS-21H/ HTD-35H/ HX-12H |
| Accessoires optionnels | Écran tactile HD de 7 pouces : Avancé et Ultime. Array circulaire de 6 microphones : Ultime. |
| Matériaux de soutien | Manuels de développement complets, tutoriels vidéo, code source ROS/STM32, images système, outils logiciels |
| Poids du colis & volume | Colis de référence : 385 × 295 × 175 mm ; la description indique 4 kg, tandis que tous les enregistrements de variantes actuels indiquent 5,5 kg. Ce sont des enregistrements de poids de colis incohérents ; aucun n'est le poids net du robot Ultimate de 2,4 kg. |
Les annotations supplémentaires dans le dessin mécanique sont 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 et 429 mm aux emplacements marqués. Lisez-les par rapport au dessin conservé plutôt que de les traiter comme une enveloppe de mouvement ou une spécification de charge utile.
Référence du contrôleur Jetson
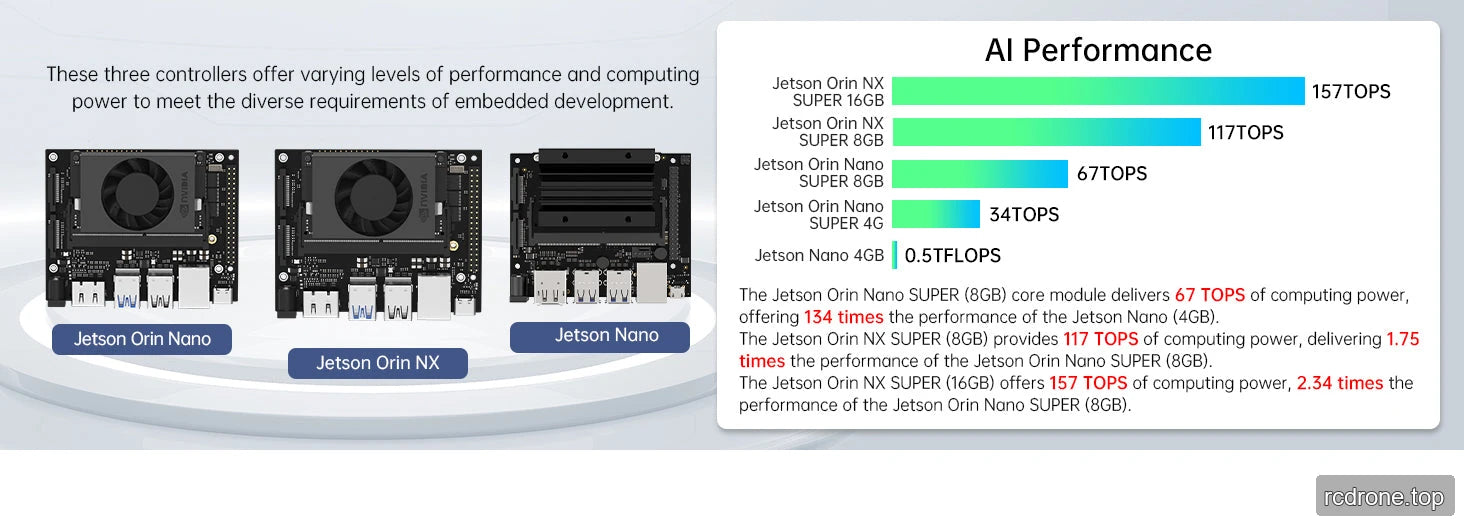
Les chiffres de calcul ci-dessous décrivent les capacités de référence du module de contrôleur, et non le débit mesuré du bras robotique.TOPS et TFLOPS sont des métriques différentes ; les comparaisons promotionnelles de 134× et 2.34× ne sont pas des ratios de performance universels.
| Paramètre | Nano 4 Go | Orin Nano Super 4 Go | Orin Nano Super 8 Go | Orin NX Super 8 Go | Orin NX Super 16 Go |
|---|---|---|---|---|---|
| Stockage | 64 Go TF | 128 Go SSD | 128 Go SSD | 128 Go SSD | 128 Go SSD |
| Référence de calcul | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-core Cortex-A78AE v8.2 64-bit; 1.5 Mo L2 + 4 Mo L3 | Même CPU 6 cœurs | CPU 6 cœurs Cortex-A78AE v8.2 64 bits ; 1,5 Mo L2 + 4 Mo L3 | CPU 8 cœurs Cortex-A78AE v8.2 64 bits ; 2 Mo L2 + 4 Mo L3 |
| GPU | Maxwell 128 cœurs | Ampere 512 cœurs, 16 cœurs Tensor | Ampere 1024 cœurs, 32 cœurs Tensor | Ampere 1024 cœurs, 32 cœurs Tensor | Ampere 1024 cœurs, 32 cœurs Tensor |
| Mémoire | 4 Go 64 bits LPDDR4, 25,6 Go/s | 4 Go 64 bits LPDDR5, 51 Go/s | 8 Go 128 bits LPDDR5, 102 Go/s | 8 Go 128 bits LPDDR5, 102,4 Go/s | 16 Go 128 bits LPDDR5, 102.4 Go/s |
| Modes de puissance répertoriés | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Référence de temps du logiciel de contrôle
Ce sont des valeurs illustratives provenant de la comparaison de la plateforme, avec des conditions de charge de travail comme indiqué ci-dessous. Elles ne garantissent pas les temps de démarrage, d'inférence ou de formation pour chaque configuration.
| Tâche | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Démarrage | 48 s | 48 s | 65 s |
| Ouverture du logiciel système | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Application de startup d'intelligence incarnée à grand modèle | 10–20 s | 15–25 s | 40–60 s |
| Apprentissage du modèle YOLOv11 : 500 images, 12 catégories, 100 itérations d'entraînement | 20 min | 28 min | 3.9 h |
| Vision de base : démarrage / fréquence d'images | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Vision 3D avancée : démarrage / fréquence d'images | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe : démarrage / fréquence d'images | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulation : démarrage / fréquence d'images | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
Référence logicielle YOLO
La comparaison retenue discute de l'architecture YOLOv8 et YOLOv11, de la détection, de la segmentation, de la classification, de l'estimation de pose et des boîtes englobantes orientées.Il liste des plages de précision de 37,3 à 53,9 % contre 39,5 à 54,7 % sans définir le jeu de données ou la métrique, et 2,66 ms contre 2,5 ms d'inférence sur T4 avec TensorRT. Ces chiffres de référence logiciels génériques ne sont pas des garanties de précision ou d'inférence JetArm. Les nouvelles architectures portent les noms de référence C3k2 et C2PSA ; la formation personnalisée et le déploiement de quantification de modèle dépendent de l'environnement logiciel sélectionné.
Caméra de profondeur Gemini Plus — Standard, Avancé et Ultime
| Paramètre | Valeur |
|---|---|
| Technologie de profondeur | Lumière structurée binoculaire active Orbbec |
| Plage de fonctionnement | 0,25 à 2,5 m |
| Précision | 5 mm à 1 m |
| Champ de vision de profondeur | H 71° × V 56.7° |
| Champ de vision RGB | H 67.9° × V 45.3° |
| Puce de traitement | MX6000 |
| Protection UVC / de proximité | Pris en charge |
| Sortie de profondeur, USB 2.0 | 1280 × 800 à 7 fps ; 640 × 400 à 30 fps |
| Sortie de profondeur, USB 3.0 | 1280 × 800 à 30 fps ; 640 × 400 à 60 fps |
| Sortie RGB, USB 2.0 | 1280 × 720 à 7 fps ; 640 × 480 à 30 fps |
| Sortie RGB, USB 3.0 | 1920 × 1080 à 30 fps ; 1280 × 720 à 30 fps ; 640 × 480 à 30 fps |
| OS / SDK | Android, Linux et Windows ; profondeur, RGB, squelette et données connexes ; algorithmes de filtrage |
| Connexion | USB 3.0 |
| Environnement | Intérieur et extérieur |
| Consommation d'énergie | Moins de 2,2 W |
| Dimensions | 65,3 × 22.5 × 13 mm |
| Classification laser | Classe 1, comme spécifié pour le module de caméra |
| Température de fonctionnement | 10–40 °C |
| Composants optiques | Caméra RGB, deux caméras IR, projecteur IR, projecteur et capteur de proximité |
Référence Servo Bus
| Paramètre | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Poids du composant | 64 g | 36,3 g | 63 g |
| Dimensions | 51,1 × 20,14 × 40 mm | 35,19 × 26,19 × 27,2 mm | 40 × 20 × 40.5 mm |
| Tension de fonctionnement | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Vitesse à 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Couple de blocage à 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Spécifications du servo partagé : rotation de 0 à 240° ; contrôle par commande série UART à 115200 bauds ; transmission en métal ; protection contre le blocage et la surchauffe ; retour d'information sur la température, la tension et la position.
Contrôleur de mouvement STM32
| Paramètre | Valeur |
|---|---|
| Contrôleur | STM32F407VET6, 100 broches; FreeRTOS |
| Entrée / sortie régulée | Entrée 7–14 V; une sortie d'alimentation de 5 V 5 A |
| Interrupteur | Grand interrupteur à bascule |
| Driver de moteur | YX4055 |
| Ports de moteur PWM / DC | Deux canaux servo PWM; deux PH2.0×2 canaux de moteur DC |
| USB série | Un port série USB-C |
| I²C | Deux interfaces I²C à 4 broches |
| Extension GPIO | Deux interfaces GPIO à 4 broches, quatre GPIO au total |
| Dimensions de la carte / espacement des trous de montage | 38 × 93 mm / 30 × 85 mm |
| Protection | Surchauffe, court-circuit et surintensité |
| Indicateurs et contrôles | Deux LED programmables, deux boutons programmables, buzzer passif ; détection de la tension d'alimentation sur la carte et indicateur Bluetooth |
| Connecteurs de bus-servo | Le tableau des paramètres répertorie deux canaux de bus-servo ; le graphique annoté de la carte et la liste des fonctions étiquettent quatre connecteurs.Vérifiez la révision de la carte fournie avant le câblage. |
Hub d'extension USB
| Paramètre | Valeur |
|---|---|
| Poids / dimensions | 20,3 g / 86 × 37,8 × 9,5 mm |
| Tension de fonctionnement | 5 V |
| Données d'entrée / sortie | USB-C / quatre USB 2.0 ports |
| Vitesse de transmission | 480 Mbps |
| Tension d'alimentation externe | 9–24 V |
| Courant à vide | 1 mA à 12 V |
| Alimentation / protection | Alimentation DC-DC de 5 A ; protection contre les surintensités et la surchauffe |
| Extension | Conception fine, empilable, capable de cascade ; fonctionnement sans pilote |
Module à six microphones — Kit ultime
| Paramètre | Valeur |
|---|---|
| Microphones | Array circulaire à six canaux avec adaptateur de carte son et haut-parleur |
| Référence de prise | Jusqu'à 10 m ; la prise réelle dépend de l'environnement |
| Fonctions | Localisation de source sonore, réduction du bruit, commandes personnalisées et multiples commandes de réveil |
| Limite de commande | Multiples commandes vocales configurables ; chaque commande ne doit pas dépasser 10 mots |
| Moteur de reconnaissance | Moteur de reconnaissance vocale hors ligne iFlytek configurable |
Logiciel et configuration
La comparaison des contrôleurs Orin spécifie ROS1 sur Ubuntu 20.04 Docker et ROS2 préinstallés avec Ubuntu 22.04. Pour Jetson Nano, il spécifie un environnement Ubuntu 18.04 préinstallé et ROS2 dans Docker Ubuntu 22.04. Utilisez l'image et les instructions pour le contrôleur sélectionné ; la liste générale de la plateforme ROS Noetic/Humble ne signifie pas que chaque système d'exploitation est préinstallé sur chaque option. Les fonctionnalités de grands modèles ne sont pas disponibles dans ROS1.
Pour Orin Nano et Orin NX, connectez d'abord l'alimentation principale du contrôleur de 19 V 2,37 A, puis l'alimentation STM32/arm de 12 V 5 A, en suivant le guide de câblage spécifique au contrôleur. La configuration Nano utilise l'alimentation de 12 V 5 A. Pour le fonctionnement de l'écran tactile, connectez le câble de données USB au port CTOUCH de l'écran ainsi que le HDMI.
Placez le bras sur une surface stable et plane, loin du bord d'une table. Gardez son chemin de mouvement dégagé, évitez de maintenir le mécanisme bloqué et évitez les charges lourdes prolongées.Les spécifications de la caméra et du module sont des limites au niveau des composants, et non une spécification de charge utile ou de portée d'un bras. Le dessin dimensionnel illustre des dimensions globales de 339 × 165 × 532 mm ; il n'établit pas une portée de travail de 532 mm.
Les matériaux de développement comprennent des manuels, des vidéos, du code source ROS/STM32, des images système et des outils logiciels. Les leçons couvrent le traitement GPIO/entrée-sortie, le contrôle série/PWM/servo-bus, la protection des circuits, les sujets ROS, OpenCV, la surveillance par webcam, la conversion d'espace colorimétrique, la calibration de la caméra, le calcul de la pose d'objet, la planification de chemin, PID, le positionnement/prise et l'empilage intelligent. Les leçons vocales couvrent la configuration du microphone/carte son, le réveil, la reconnaissance, la sortie vocale et la reconnaissance/suivi/tris guidés par la voix.Les leçons multimodales couvrent le langage, la parole et les modèles vision-langage, l'accès/déploiement des modèles, des exemples de perception émotionnelle, l'orchestration vocale, la compréhension de scènes, la reconnaissance de caractères optiques et les tâches incarnées ; les prérequis matériels et logiciels suivent la configuration sélectionnée. Suivez le tutoriel du fabricant JetArm pour l'installation spécifique au contrôleur, la calibration de la caméra, le firmware et les leçons.
Applications
- Éducation au contrôle de mouvement ROS : construisez des modèles DH et URDF, comparez la cinématique directe/indirecte et testez des trajectoires dans MoveIt et Gazebo avant d'opérer le bras.
- Tri guidé par la vision : utilisez des couleurs, des étiquettes ou des modèles d'objets entraînés pour la classification et la saisie. Les kits de caméra de profondeur ajoutent des expériences de position spatiale, de nuage de points et de hauteur/volume.
- Interaction homme-robot : explorez le suivi des gestes et des visages avec MediaPipe.Configurations ultimes ajoutent des commandes vocales, une compréhension des scènes et des expériences multimodales langage/vision.
- Développement d'expansion : combinez le contrôle de bras programmé avec des projets de rail coulissant ou de base mobile fournis séparément en utilisant les interfaces de base et les matériaux de développement.
Ce qui est inclus
Chaque kit fournit un JetArm assemblé avec la caméra spécifiée dans le tableau du kit. Les accessoires d'apprentissage communs sont : un adaptateur 12 V 5 A, un lecteur de carte, une manette sans fil, quatre ventouses, un ensemble de tournevis/accessoires, un ensemble de cartes à jeter, sept blocs en bois (quatre blocs de 40 mm et trois blocs de 30 mm), trois blocs colorés de 30 mm, trois étiquettes de 30 × 30 mm, un rouleau de ruban adhésif double face, deux cuboïdes, deux cylindres, une balle, une carte et un manuel d'utilisateur.
L'ensemble d'accessoires est répertorié comme un tournevis, huit vis autotaraudeuses A2.5, huit M2.5 vis à tête plate, huit vis M3×6, seize vis M4×6, un câble servo de 100 mm et un câble servo de 200 mm. L'illustration d'emballage commune étiquette le connecteur de l'adaptateur 12 V comme un DC à deux broches 4.0 × 1.7 mm ; utilisez le guide d'alimentation spécifique au contrôleur pour la connexion.
- Débutant : caméra monoculaire ; pas de caméra de profondeur, d'écran ou d'ensemble de microphones.
- Standard : caméra de profondeur Gemini Plus ; pas d'écran ni d'ensemble de microphones.
- Avancé : caméra de profondeur plus un écran tactile LCD de 7 pouces, support d'écran, câble HDMI et câble de données.
- Ultime : matériel avancé plus l'ensemble circulaire de six microphones.
La carte Jetson est incluse uniquement avec la configuration sélectionnée Avec Jetson. Le stockage fourni suit la configuration du contrôleur correspondant.Les rails coulissants, châssis mecanum/tank, convoyeurs et objets utilisés dans les démonstrations sont séparés à moins qu'ils ne soient spécifiquement listés dans le kit sélectionné.
FAQ
Le Starter Kit prend-il en charge la saisie par caméra de profondeur ?
Le Starter comprend une caméra monoculaire. Choisissez Standard, Avancé ou Ultime pour la caméra de profondeur Gemini Plus et les leçons de saisie spatiale RGB+D.
Quel kit inclut l'interaction vocale et l'écran tactile ?
Avancé et Ultime incluent l'écran tactile de 7 pouces. Ultime inclut également l'ensemble de six microphones ; les applications de grands modèles nécessitent un contrôleur Jetson et la configuration logicielle/service correspondante.
Que signifie Sans contrôleur Jetson ?
Il omet la carte hôte Jetson. Vous devez fournir et installer un contrôleur approprié et une image système compatible avant d'utiliser les fonctions de vision et ROS basées sur Jetson.
Puis-je utiliser le flux de travail de grand modèle avec ROS1 ?
Non.Utilisez l'environnement ROS2 pris en charge et la configuration Ultimate pour le flux de travail de grand modèle ; les exemples de transport intelligent et d'assistant intelligent nécessitent également Orin Nano ou Orin NX.
Les versions Orin utilisent-elles uniquement un adaptateur secteur ?
Non. Orin Nano et Orin NX utilisent des alimentations séparées de 19 V 2,37 A et 12 V 5 A. Suivez le guide spécifique au contrôleur et connectez l'alimentation du contrôleur principal avant l'alimentation STM32/arm.
Vidéos
Détails Visuels