


Moteur à engrenages DC JGB37-520 avec encodeur Hall, 12V/24V, 7–960 tr/min, réducteur métallique 37mm et arbre en D 6mm
Moteur à engrenages DC JGB37-520 avec encodeur Hall, 12V/24V, 7–960 tr/min, réducteur métallique 37mm et arbre en D 6mm
Jiali Motor
Impossible de charger la disponibilité du ramassage


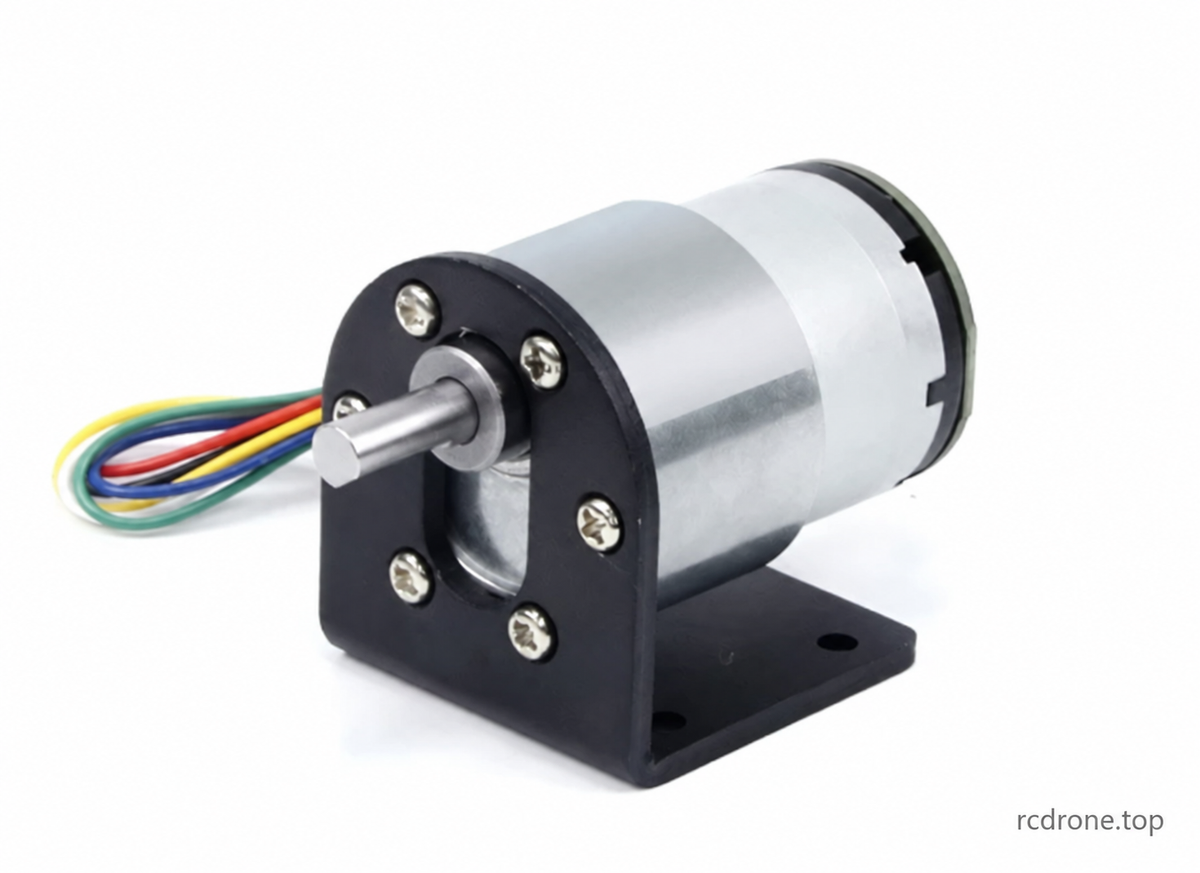
Moteur à courant continu à balais JGB37-520 avec encodeur Hall
Le JGB37-520 est un moteur à courant continu à balais moteur à courant continu compact avec un encodeur Hall incrémental A/B, une boîte de vitesses de réduction en métal, un arbre de sortie en forme de D de 6 mm et une rotation réversible. Choisissez un moteur de 12V ou 24V, la vitesse de sortie à vide requise, et un package moteur seul ou accessoire pour la robotique, les petits mécanismes et les projets électroniques.
Les vitesses sélectionnables sont 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 et 960 RPM. Ces options correspondent à la série de moteurs du fournisseur de 6000RPM avant réduction. La RPM de sortie est mesurée sans charge ; la vitesse diminue sous charge. Un support montré sur une photographie est inclus uniquement lorsque le package sélectionné mentionne un support.
Construction et contrôle de la vitesse
- Engrenages de réduction en métal dans un agencement multi-étapes, enroulement en cuivre, moteur à aimant permanent et balais en carbone.
- Le contrôle de la vitesse PWM est possible avec un contrôleur à courant continu à balais externe compatible. Un contrôleur est inclus uniquement dans les packages spécifiés.
- Inversez uniquement les fils d'alimentation du moteur rouge et blanc pour inverser la rotation. Gardez la polarité de l'alimentation de l'encodeur et du contrôleur correcte ; arrêtez le moteur avant de changer de direction.
- Le rapport de réduction détermine le compromis entre la vitesse et le couple. Réduire la vitesse électriquement ne fournit pas la même augmentation de couple que le choix d'un rapport de réduction plus élevé.
Spécifications mécaniques
| Paramètre | Spécification |
|---|---|
| Marque / modèle | Jiali Motor / JGB37-520 |
| Type de moteur | Moteur à courant continu à balais avec encodeur Hall magnétique incrémental A/B |
| Tension d'alimentation nominale | 12V DC ou 24V DC, selon la variante sélectionnée |
| Diamètre de la boîte de vitesses | 37mm |
| Diamètre du corps du moteur / longueur de section | 32mm / 22mm |
| Longueur de la boîte de vitesses L | 19–29mm, selon le rapport de réduction |
| Arbre de sortie | 6mm de diamètre, 15.5mm de projection; 12mm de longueur plate; 5.5mm de large plat |
| Tolérance du diamètre de l'arbre | −0.03 / −0.05mm, comme indiqué sur le dessin |
| Bossage de localisation | 12mm de diamètre × 6mm de hauteur |
| Montage | Six trous filetés M3 sur un cercle de pas de 31mm ; le dessin spécifie une profondeur de 3.5mm, la photographie spécifie 4mm. Vérifiez l'engagement de la vis sur le moteur réel. |
| Encodeur et câble | 32mm de diamètre d'encodeur ; projection de l'assemblage arrière 11.75mm ; câble à six broches PH2.0 d'environ 144mm de long |
| Décalage de l'arbre | 7mm du centre du moteur |
| Rapports de réduction dans la référence du fournisseur | 6.25:1–810:1; tous les rapports de référence ne sont pas sélectionnables |
| Poids uniquement du moteur | Environ 144–170g selon le rapport ; l'aperçu indique environ 170g |
| Évaluations de l'aperçu du fournisseur | 2.4–10.8W et 0.15–0.65A à travers la série illustrée ; utilisez les tableaux spécifiques à la série ci-dessous |
| Déclarations de fonctionnement du fournisseur | −10°C à 70°C ; l'aperçu indique une utilisation de 24 heures. La pertinence réelle dépend de la charge et du refroidissement. |
| Bruitage | Le fournisseur indique environ 55dB, variant avec la vitesse et la charge ; les conditions de mesure ne sont pas spécifiées |
Les dimensions sont des mesures de référence du fournisseur et peuvent varier. L'apparence et les composants du moteur peuvent différer entre les versions.L'encodeur fournit des signaux de rétroaction ; le contrôle en boucle fermée nécessite un contrôleur externe approprié. Les revendications de température de l'encodeur ne couvrent pas l'ensemble de la plage de fonctionnement du moteur.
Série de moteurs 6000RPM — Référence de performance
Cette série correspond à la famille de vitesses sélectionnables. Les tableaux conservent également les vitesses de référence non sélectionnables du fournisseur (85, 28, 15 et 9,5 RPM) pour plus de complétude ; elles ne créent pas d'options d'achat supplémentaires. Les valeurs sont des données du fournisseur, pas des résultats de tests indépendants. Le couple est en kgf·cm, pas en kilogrammes de capacité de levage.
12V — 6000RPM Avant réduction
| Ratio | Boîte de vitesses L (mm) | RPM à vide | Courant à vide (A) | RPM chargé | Couple au max.efficacité (kgf·cm) | Courant chargé (A) | Puissance (W) | Couple de blocage (kgf·cm) | Courant de blocage (A) | Tension de démarrage (V) | Poids du moteur (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Avant Réduction
| Ratio | Boîte de vitesses L (mm) | RPM à vide | Courant à vide (A) | RPM chargé | Couple au max.efficacité (kgf·cm) | Courant chargé (A) | Puissance (W) | Couple de blocage (kgf·cm) | Courant de blocage (A) | Tension de démarrage (V) | Poids du moteur (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
Série de moteurs 10000RPM — Référence supplémentaire du fournisseur uniquement
L'image fournie inclut également les séries de moteurs à vitesse plus élevée suivantes. Ceci est une information de référence uniquement : ce n'est pas une série sélectionnable séparément dans cette liste.Ne pas appliquer ces chiffres à une variante achetée de la série 6000RPM, même si un RPM de sortie se chevauche.
12V — 10000RPM Avant Réduction (Référence Seulement)
| Ratio | Boîte de vitesses L (mm) | RPM à vide | Courant à vide (A) | RPM chargé | Couple à l'efficacité maximale (kgf·cm) | Courant chargé (A) | Puissance (W) | Couple de blocage (kgf·cm) | Courant de blocage (A) | Tension de démarrage (V) | Poids du moteur (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
Série 6V / 5000RPM — Référence fournisseur supplémentaire uniquement
Ce tableau source est conservé à titre de référence et n'est pas une tension ou une série sélectionnable dans cette liste.
| Ratio | Boîte de vitesses L (mm) | RPM à vide | Courant à vide (A) | RPM chargé | Couple à l'efficacité maximale (kgf·cm) | Courant chargé (A) | Puissance (W) | Couple de blocage (kgf·cm) | Courant de blocage (A) | Tension de démarrage (V) | Poids du moteur (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Spécifications et câblage de l'encodeur Hall
L'alimentation du moteur et l'alimentation de l'encodeur sont des circuits séparés. Utilisez 12V ou 24V pour le moteur selon l'option, et seulement 3.3–5V DC pour l'encodeur. N'appliquez jamais la tension du moteur à l'encodeur ou aux fils de signal.
| Paramètre de l'encodeur | Spécification |
|---|---|
| Type | Encodeur magnétique Hall incrémental à deux canaux A/B |
| Résolution de base | 11 impulsions par révolution du moteur (11PPR) |
| Référence d'impulsion de l'arbre de sortie | 11 × rapport de réduction avant multiplication des bords en quadrature ; les comptes réels dépendent de la méthode de décodage |
| Alimentation de l'encodeur | 3.3–5V DC |
| Sortie | Onde carrée A/B, standard ; la version personnalisée en onde sinusoïdale n'est pas une configuration sélectionnable ici |
| Interface | PH2.0-6PIN avec câble fourni |
| Circuit de signal | Résistances de tirage et de conditionnement intégrées ; vérifiez la compatibilité des niveaux logiques avec votre contrôleur |
| Fréquence de réponse | 100kHz, spécification du fournisseur |
| Anneau magnétique | 22 pôles / 11 paires de pôles |
| Température de l'encodeur du fournisseur | −40°C à 120°C ; s'applique à la spécification de l'encodeur, pas au moteur complet |
| Couleur des fils | Connexion |
|---|---|
| Rouge | Alimentation moteur + ; échangez uniquement avec le blanc pour inverser le moteur |
| Blanc | Alimentation moteur − ; échangez uniquement avec le rouge pour inverser le moteur |
| Noir | Alimentation de l'encodeur − / GND |
| Bleu | Alimentation de l'encodeur +, 3.3–5V DC |
| Jaune | Canal de signal de l'encodeur |
| Vert | Canal de signal de l'encodeur |
La source identifie le jaune et le vert comme les deux lignes de signal sans attribuer leur ordre A/B. Vérifiez la phase du canal dans votre application. Ne jamais inverser l'alimentation de l'encodeur bleu/noir, et ne jamais connecter l'alimentation directement à l'une ou l'autre ligne de signal.
Support de montage optionnel
Le support en L illustré a une épaisseur de 1,5 mm, environ 40 mm de large, avec une base de 40 mm et un montant de 47 mm. Le motif de montage du moteur est marqué d'un diamètre de pas de 31 mm avec six trous de 3,2 mm et des récessions de 6,3 mm. L'ouverture centrale est marquée 2 × R6,5 avec un espacement central de 14 mm. Le dessin de la base montre quatre trous de 3,5 mm à un espacement de 24 × 30 mm et un décalage latéral de 8 mm ; le montant comprend une dimension de référence de 20 mm.Le support est fourni uniquement avec le paquet applicable.
Câblage et utilisation
Utilisez une alimentation pour moteur CC correspondant à la tension sélectionnée et une alimentation régulée séparée de 3,3 à 5 V pour l'encodeur. Si vous utilisez un contrôleur de moteur PWM, connectez sa sortie moteur uniquement aux fils de moteur rouge et blanc. Gardez l'alimentation de l'encodeur et les signaux séparés de la sortie d'alimentation du moteur. Arrêtez-vous avant de changer de direction et vérifiez chaque connexion avant d'appliquer l'alimentation.
Choisissez le moteur en fonction de son couple de charge nominal plutôt que de son couple de blocage. Ne surchargez pas, ne bloquez pas et ne faites pas fonctionner près du blocage : le moteur ou les engrenages peuvent être endommagés. Les charges supérieures à la condition nominale réduisent la vitesse. La réduction de la vitesse électrique peut également réduire le couple disponible. Les évaluations du contrôleur, l'évaluation de l'entrée secteur de l'adaptateur, le type de prise et les détails du câble/connecteur inclus ne sont pas entièrement spécifiés dans la liste fournie ; vérifiez ces détails pour les accessoires sélectionnés.
Référence de couple et d'unité
Pour une charge statique, le couple requis en kgf·cm est égal à la charge en kgf multipliée par le rayon du levier en cm. Le fournisseur illustre une charge de 10 kg : 10 kgf·cm à un rayon de 1 cm, ou 100 kgf·cm à un rayon de 10 cm. Ceci est un exemple explicatif, pas la capacité de levage de ce moteur. Tenez compte de la friction, de l'accélération et de la charge de fonctionnement réelle du mécanisme.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Contenu du paquet
Un moteur JGB37-520 avec encodeur Hall et câble de connexion à six broches dans la tension et la vitesse sélectionnées, plus uniquement les accessoires nommés dans l'option de paquet :
- Moteur uniquement
- Moteur + Support
- Moteur + Contrôleur de vitesse
- Moteur + Alimentation
- Moteur + Support + Contrôleur de vitesse
- Moteur + Support + Alimentation
- Moteur + Contrôleur de vitesse + Alimentation
- Moteur + Support + Contrôleur de vitesse + Alimentation
Le Moteur uniquement n'inclut pas de support, de contrôleur de vitesse ou d'alimentation. Les illustrations du produit et des accessoires sont des vues de référence.
Détails
Versions anglaises des illustrations du fournisseur, avec explications et notes de référence spécifiques à la série.
Vue d'ensemble du moteur à encodeur
Le JGB37-520 combine un moteur à courant continu à balais, un réducteur en métal et un encodeur Hall. Choisissez la tension, la vitesse à vide et le paquet d'accessoires ci-dessus.

Contrôle du couple et de la vitesse
La réduction de vitesse détermine le compromis entre la vitesse et le couple. Le contrôle PWM nécessite un contrôleur externe approprié. Inversez uniquement les fils d'alimentation du moteur, en gardant la polarité d'alimentation de l'encodeur inchangée.

Construction interne
La source illustre des engrenages en métal, des enroulements en cuivre, des aimants permanents, des balais en carbone et l'encodeur Hall arrière. Les pièces internes peuvent varier entre les versions de production.

Dimensions mécaniques
Les dimensions sont en millimètres. La longueur de la boîte de vitesses dépend du rapport de réduction. Le dessin spécifie une profondeur de trou de montage de 3,5 mm, tandis que la photographie annotée ci-dessous spécifie 4 mm ; vérifiez l'engagement de la vis sur le moteur réel.

Support de montage optionnel
Ce support est inclus uniquement lorsque le paquet sélectionné mentionne un support. Ses dimensions de montage sont indiquées ci-dessous.

Dimensions du moteur et de l'encodeur
L'assemblage de l'encodeur ajoute une section arrière de 11,75 mm. Le câble à six broches fourni mesure environ 144 mm de long.Aperçu des évaluations couvrant plusieurs séries de sources ; veuillez vous référer aux séries sélectionnées dans les tableaux de performance.

Câblage et signaux de l'encodeur
La puissance du moteur utilise les fils rouge et blanc. La puissance de l'encodeur utilise le bleu (+3,3–5V) et le noir (GND) ; le jaune et le vert transportent les deux signaux de l'encodeur. La source n'attribue pas d'ordre A/B à ces deux couleurs. N'appliquez jamais une tension de moteur de 12V/24V aux connexions de l'encodeur ou des signaux.

Référence de sélection de couple
Ces exemples de poulies expliquent le couple et le rayon de levier ; ils ne sont pas des évaluations de capacité de levage pour ce moteur. Tenez compte de la friction, de l'accélération et de la charge réelle.

Série 6V / 5000RPM — Référence uniquement
Ce tableau de source supplémentaire est fourni à titre de référence. Ni cette tension ni cette série de moteurs ne sont sélectionnables dans cette liste.

Série 12V / 6000RPM
C'est la famille de vitesse 12V utilisée par les variantes sélectionnables. La source indique également des vitesses de référence de 85, 28, 15 et 9,5RPM qui ne sont pas disponibles en tant qu'options d'achat. Le couple de blocage n'est pas une cote de fonctionnement continue.

Série 24V / 6000RPM
C'est la famille de vitesse 24V utilisée par les variantes sélectionnables. Toutes les valeurs sont des données de référence du fournisseur. Utilisez la tension sélectionnée et les chiffres de charge nominale lors de la conception du mécanisme.

Série 12V / 10000RPM — Référence uniquement
Cette série de sources à vitesse plus élevée n'est pas une série de moteurs sélectionnables ici. Ne pas appliquer ses spécifications au moteur de la série 6000RPM listé, même lorsque les vitesses de sortie se chevauchent.

