


Kpower DHV825 Servo Moteur Numérique Sans Noyau, PWM/TTL/RS485, pour Avions RC et Bras Robotiques
Kpower DHV825 Servo Moteur Numérique Sans Noyau, PWM/TTL/RS485, pour Avions RC et Bras Robotiques
Kpower
Prix régulier
$127.00 USD
Prix régulier
Prix de vente
$127.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
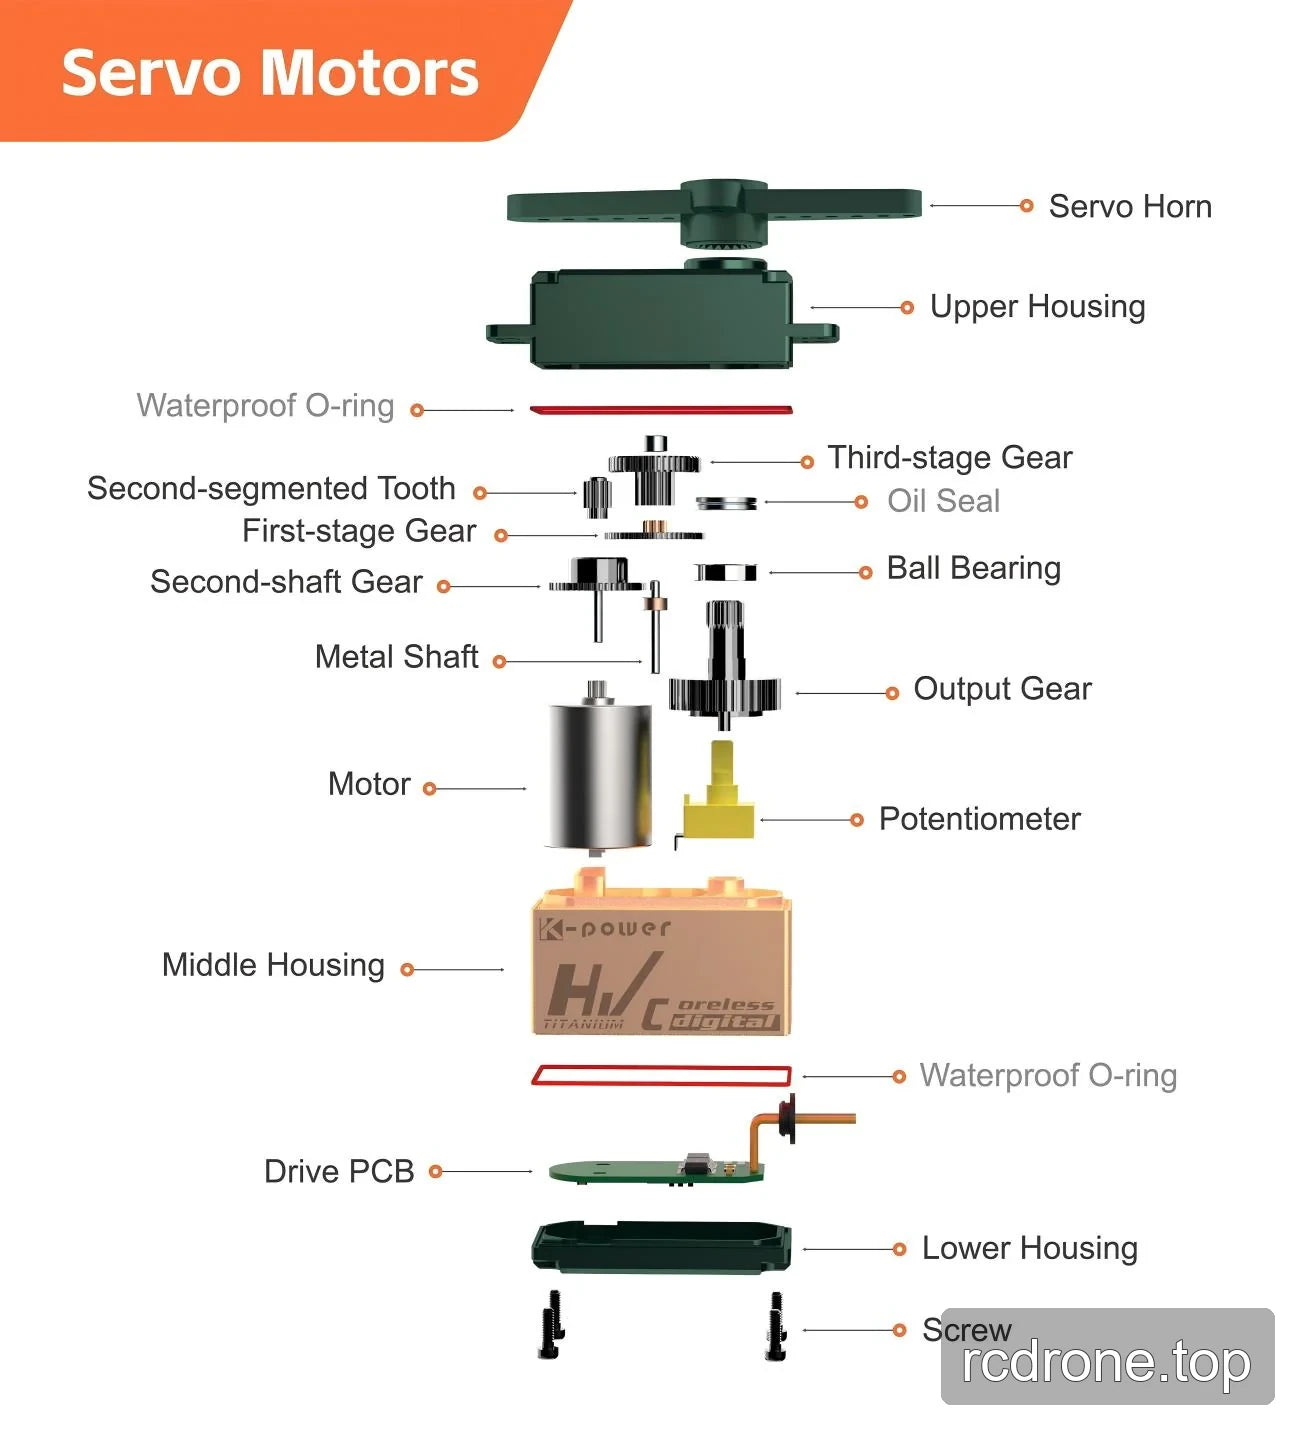
Le Kpower DHV825 est un moteur servo sans balai numérique pour avions télécommandés, planeurs, drones et bras robotiques. Il combine des engrenages en acier de haute précision avec un boîtier en aluminium 7075 et propose des interfaces de contrôle PWM, TTL et RS485. Son déplacement de 120° ± 3° et ses spécifications de vitesse et de couple de décrochage spécifiques à la tension aident les acheteurs à évaluer les exigences de mouvement, tandis que les dimensions de 40 × 20 × 39 mm soutiennent la planification de l'installation.
Caractéristiques
- Servo numérique haute tension avec un moteur sans balai.
- Engrenages en métal de haute précision, spécifiés comme étant en acier.
- Boîtier en aluminium 7075.
- Interfaces de contrôle PWM, TTL et RS485.
- Zone morte de 3 μs et fréquence de rafraîchissement de 50–333 Hz.
Spécifications
| Paramètre | Valeur |
|---|---|
| Marque | Kpower |
| Modèle / version | DHV825 |
| Type de servo | Numérique, haute tension |
| Désignation du produit | 20KG ; aucune unité de couple-longueur ou condition de test spécifiée pour cette désignation |
| Matériau des engrenages | Acier |
| Plage de signal | 900–2100 μs |
| Matériau du boîtier | Aluminium 7075 |
| Type de moteur | Sans noyau |
| Interfaces de contrôle | PWM, TTL, RS485 |
| Température de fonctionnement | −10 °C à +50 °C |
| Zone morte | 3 μs |
| Angle de déplacement | 120° ± 3° |
| Fréquence de rafraîchissement | 50–333 Hz |
| Tension de fonctionnement minimale | 4.8 V |
| Dimensions | 40 × 20 × 39 mm |
| Poids | 72 g ± 1 g |
| Calibre de fil et isolation | 22 AWG, PVC |
Performance par tension d'alimentation
| Paramètre | À 6.0 V | À 7.4 V |
|---|---|---|
| Vitesse à vide | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Couple de blocage | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Courant à vide | 700 ± 30 mA | 850 ± 30 mA |
| Courant de blocage | 3000 ± 40 mA | 3500 ± 50 mA |
Applications
- Contrôle d'avion et de planeur RC : Liens de contrôle de position à travers 120° ± 3° de déplacement, en utilisant les chiffres de vitesse à vide spécifiques à la tension pour évaluer le timing du mouvement.
- Activation du mécanisme de drone : Fournir un mouvement angulaire contrôlé pour les mécanismes embarqués où les dimensions du servo, le déplacement et l'interface de contrôle répondent aux exigences d'installation.
- Positionnement de liaison de bras robotique : Utiliser le déplacement spécifié, une bande morte de 3 μs et les chiffres de couple de blocage spécifiques à la tension pour évaluer le positionnement et les exigences de charge d'une liaison.
Documents
- Dessin Kpower DHV825 — Dessin (PDF)
- Servo Kpower 3 — Manuel (PDF)
- Manuel OCServo OCS D9501 — Manuel Ocservo Ocs D 9501 (PDF)
- Dessin OCServo OCS 351CAN — Dessin Ocservo Ocs 351 Can (PDF)
Détails Visuels
Caractéristiques et Design


Exemples d'application


Détails supplémentaires sur le produit


Interfaces et connexions


