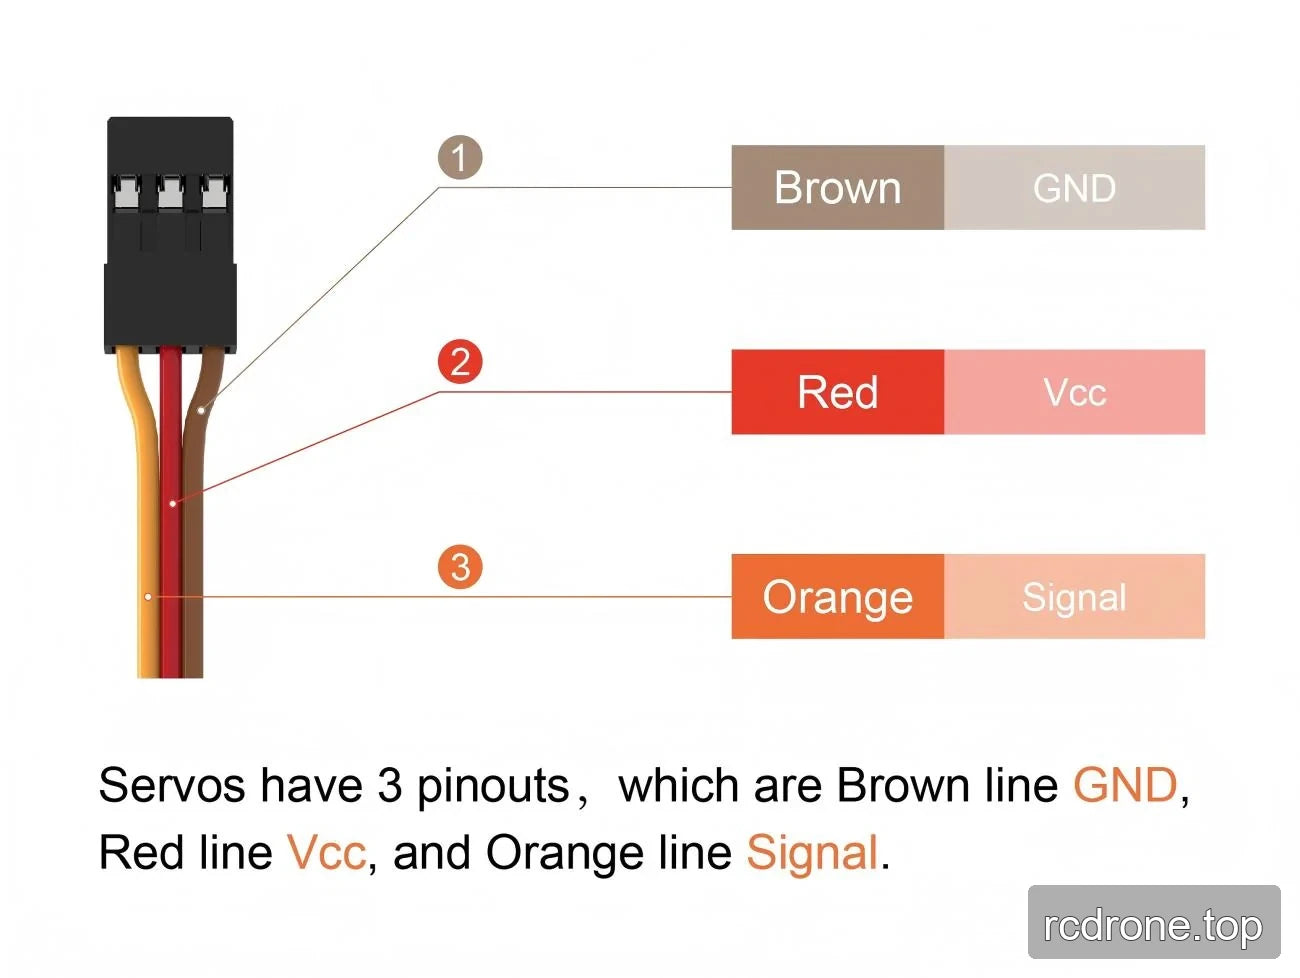
Kpower DMC150 Servo Moteur Numérique Sans Noyau, 40 × 20 × 40 mm, pour Modèles RC et Robots
Kpower DMC150 Servo Moteur Numérique Sans Noyau, 40 × 20 × 40 mm, pour Modèles RC et Robots
Kpower
Prix régulier
$79.00 USD
Prix régulier
Prix de vente
$79.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
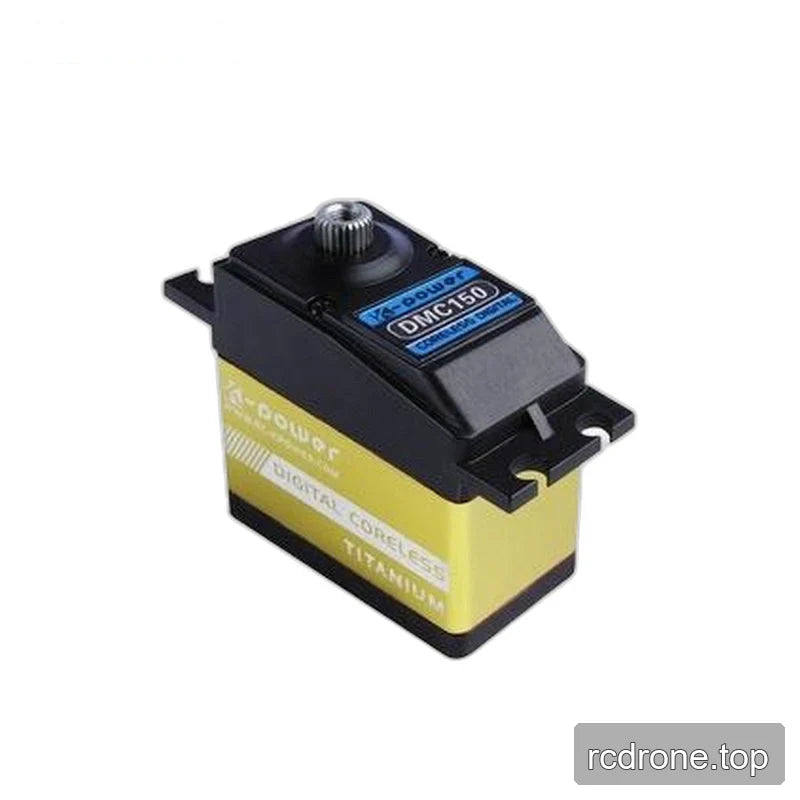
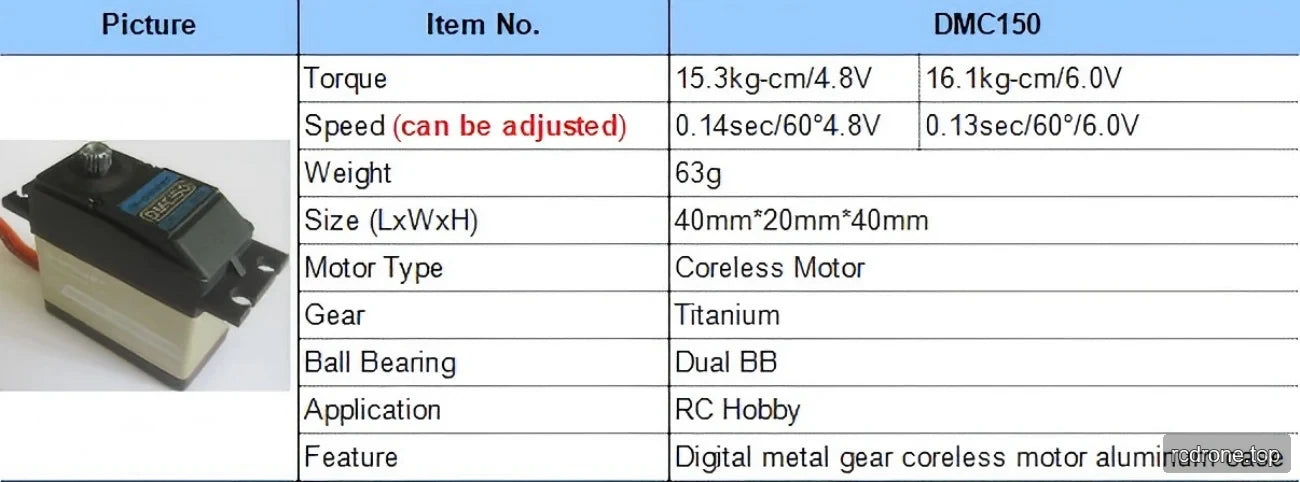
Le Kpower DMC150 est un moteur servo sans balai numérique pour voitures RC, bateaux, avions à voilure fixe et robots. Son boîtier de 40 × 20 × 40 mm combine un boîtier central en aluminium, un entraînement en métal et des roulements à billes doubles. La vitesse réglable permet un réglage du mouvement, tandis que les valeurs de couple et de vitesse spécifiques à la tension aident à la sélection. Le DMC150 supporte une tension d'alimentation allant jusqu'à 8,4 V.
Caractéristiques
- Servo numérique avec un moteur sans balai.
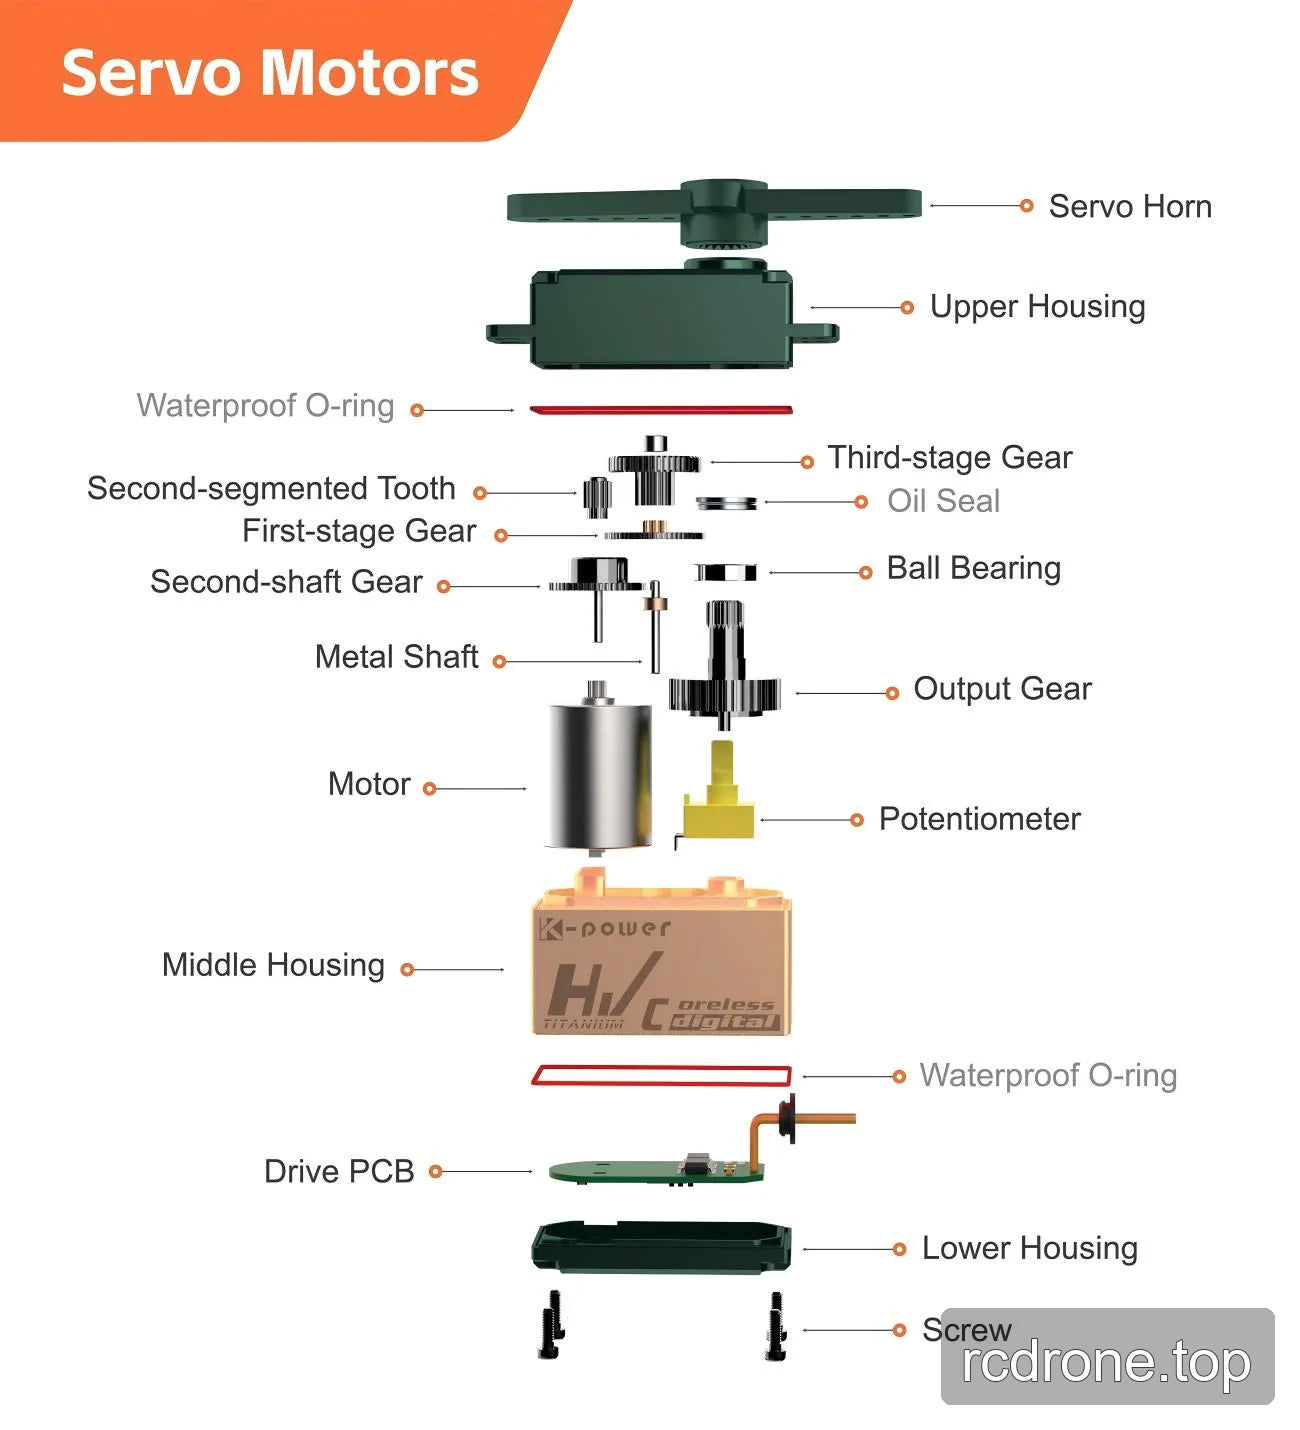
- Engrenages en métal en titane résistants à l'usure avec un minimum de jeu d'engrenage.
- Boîtier central en aluminium et roulements à billes doubles.
- Vitesse réglable pour le réglage du mouvement servo .
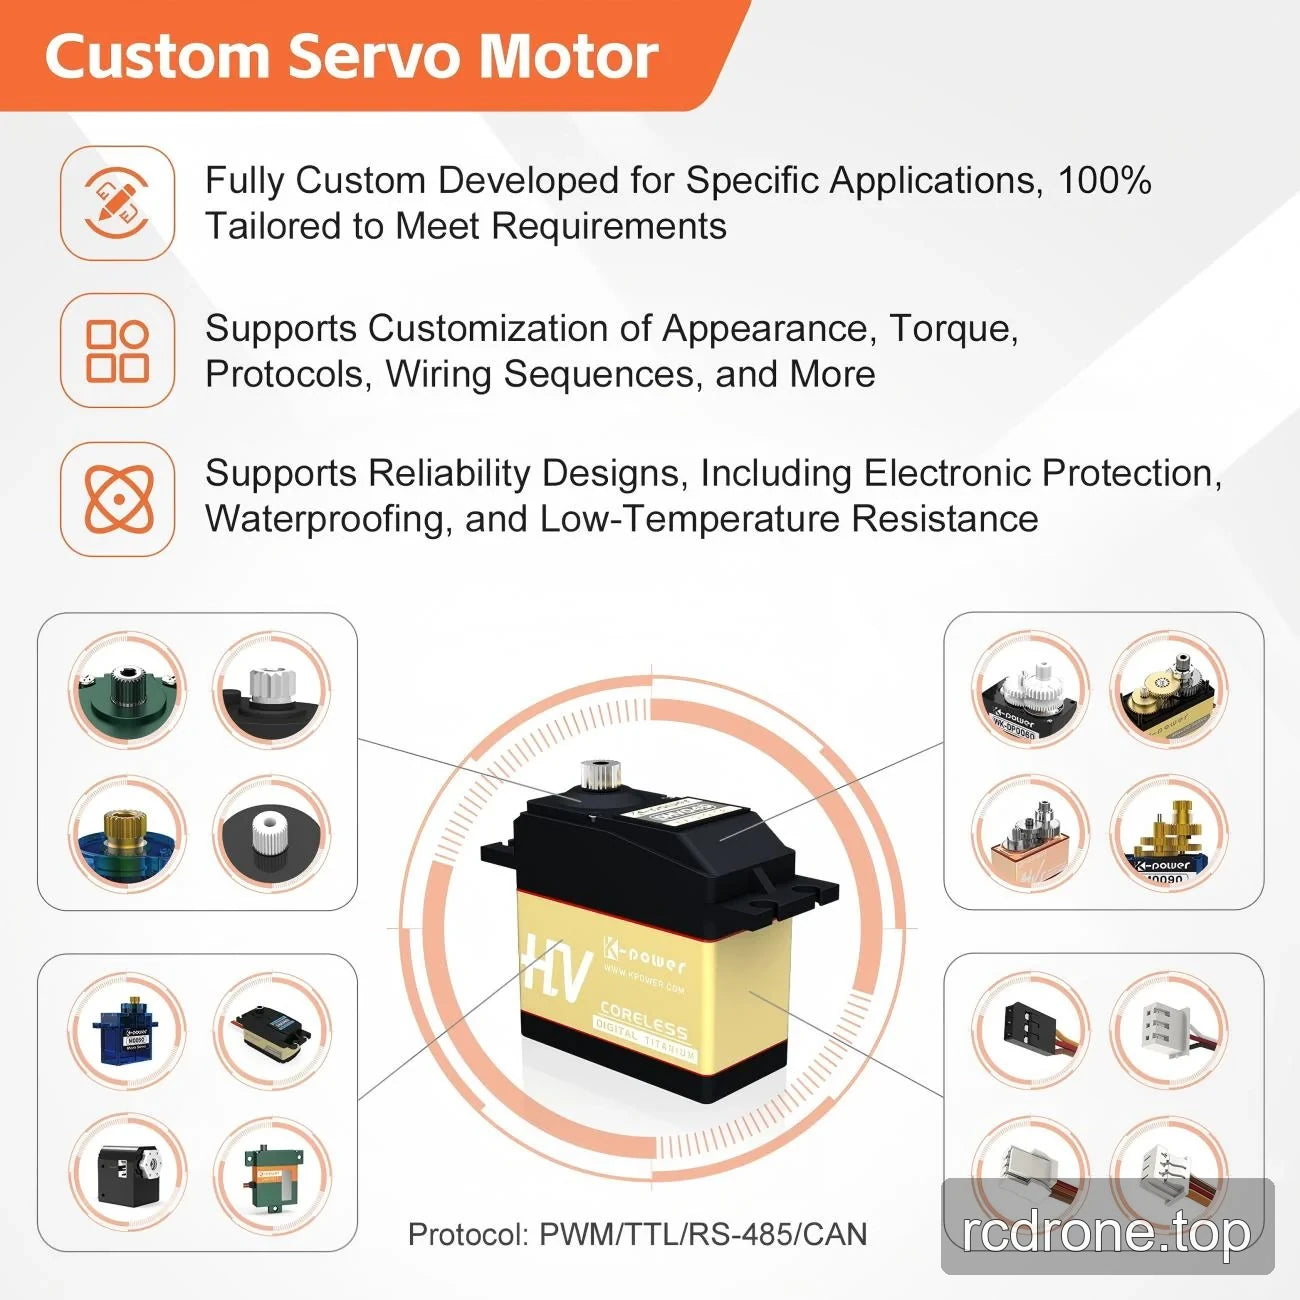
- Support de contrôle PWM, TTL et RS485.
Spécifications
| Paramètre | Spécification DMC150 |
|---|---|
| Type de servo | Numérique |
| Type de moteur | Sans noyau |
| Matériau des engrenages | Engrenages en métal titane |
| Matériau du boîtier | Boîtier central en aluminium 7075 |
| Roulements | Roulements à billes doubles |
| Dimensions (L × l × H) | 40 × 20 × 40 mm |
| Poids | 63 g |
| Tension d'alimentation maximale supportée | 8.4 V |
| Interfaces de contrôle | PWM, TTL, RS485 |
| Plage de signal | 900–2100 μs |
| Zone morte | 5 μs |
| Angle de déplacement | 120° ± 3° |
| Fréquence de rafraîchissement | 50–333 Hz |
| Température de fonctionnement | −10 °C à +50 °C |
| Spécification de fil | 22 AWG PVC |
| Ajustement de la vitesse | Ajustable |
Performance dépendante de la tension
| Paramètre | À 4.8 V | À 6.0 V |
|---|---|---|
| Couple | 15,3 kg·cm | 16,1 kg·cm |
| Vitesse | 0,14 s/60° | 0,13 s/60° |
| Courant à vide | 550 ± 30 mA | 650 ± 30 mA |
| Courant de blocage | 2100 ± 40 mA | 2500 ± 50 mA |
Applications
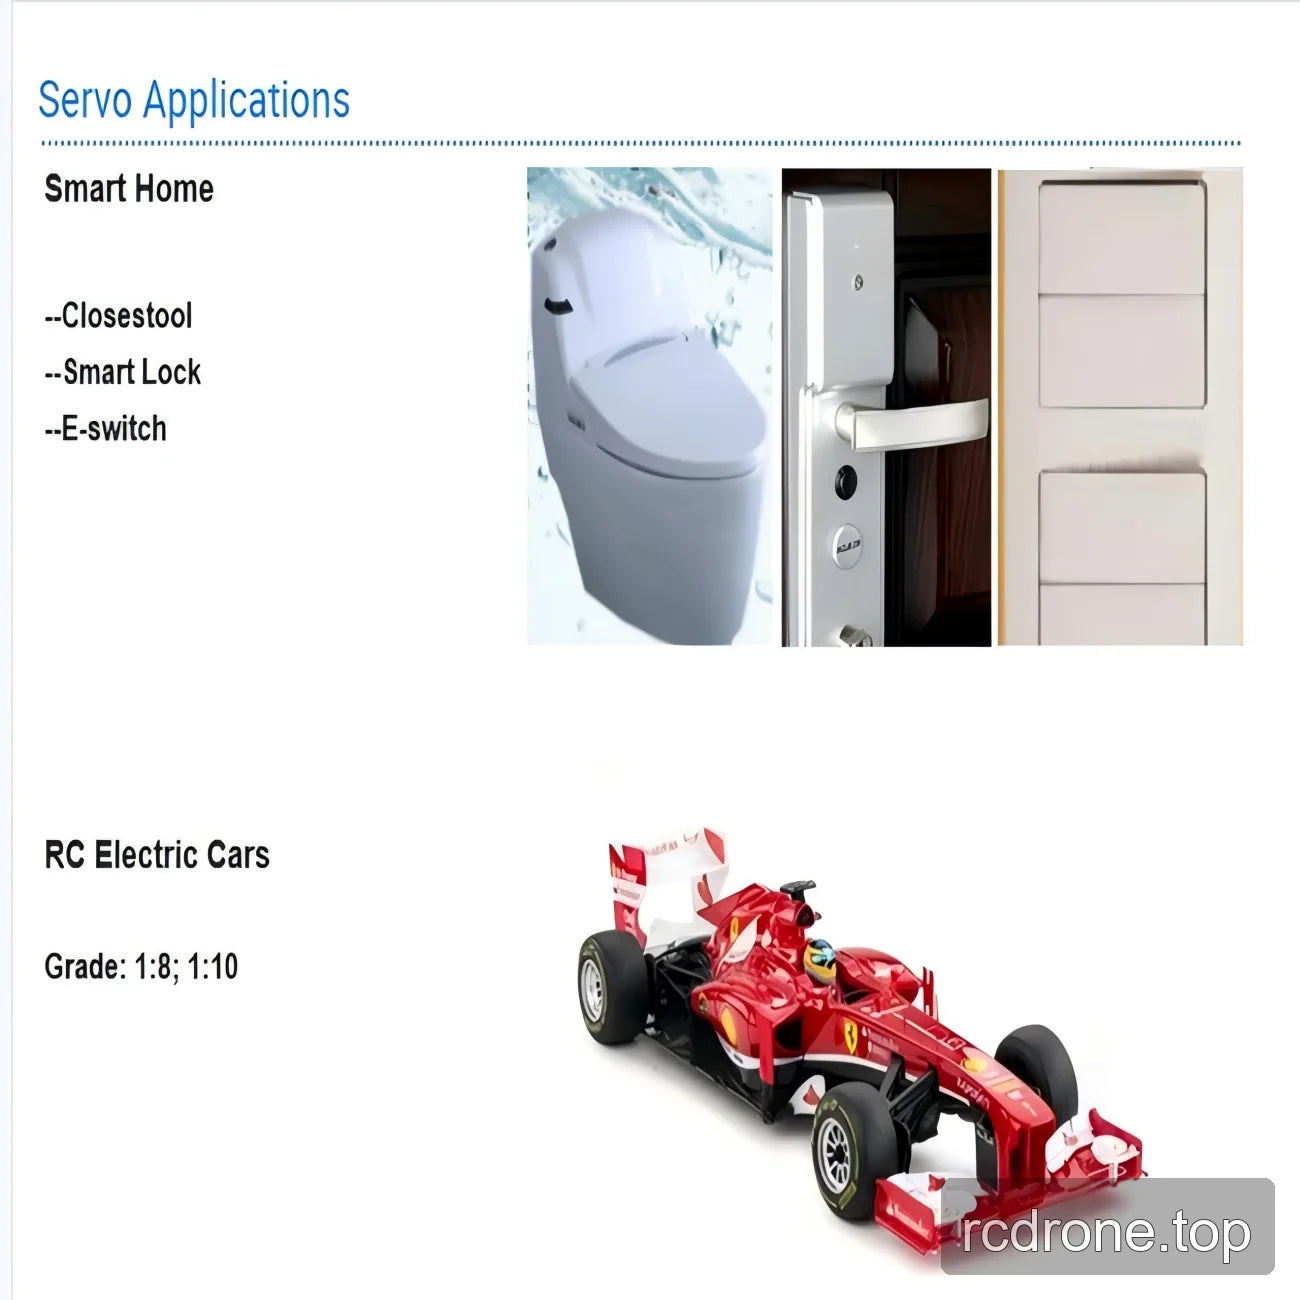
- Direction de voiture RC : utilisez la vitesse de servo réglable pour ajuster le mouvement de direction pour un projet de loisir RC.
- Contrôle de bateau RC : actionnez un lien de gouvernail avec le servo numérique, en sélectionnant en fonction des chiffres de couple et de vitesse spécifiques à la tension.
- Contrôle des aéronefs à voilure fixe : commande des liaisons de surface de contrôle où les dimensions, le déplacement et le couple du servo répondent aux exigences du mécanisme.
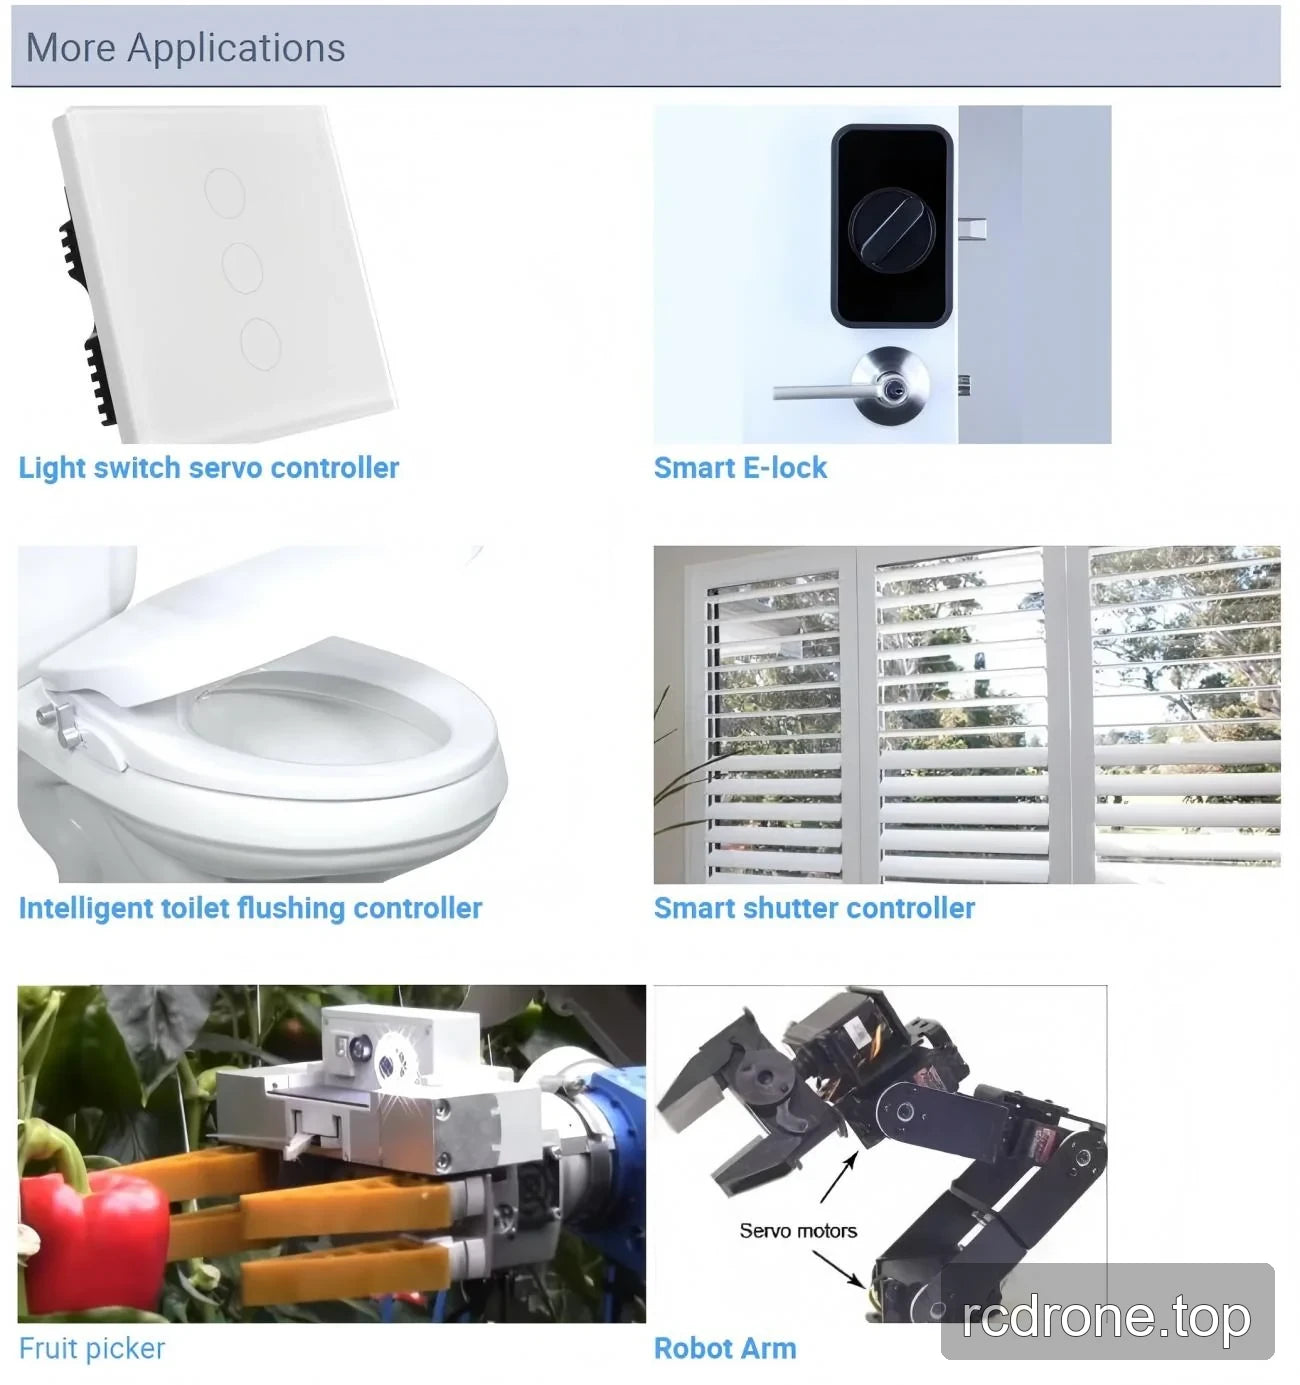
- Mécanismes robotiques : actionnent des liaisons mobiles et ajustent la vitesse de mouvement dans la plage de déplacement spécifiée.
Documents
- Dessin Kpower DMC150 — Dessin (PDF)
- Servo Kpower 3 — Manuel (PDF)
- Manuel OCS D9501 d'OCServo — Manuel OCS D 9501 d'OCServo (PDF)
- Dessin OCS 351CAN d'OCServo — Dessin OCS 351 Can d'OCServo (PDF)
Détails visuels
Caractéristiques et Design

Spécifications et performances
Exemples d'application
Détails supplémentaires sur le produit
Interfaces et connexions