


Kpower DMC809 Servo Moteur Coreless, 4,8–7,4 V Contrôle PWM pour Avions RC et Micro Robots
Kpower DMC809 Servo Moteur Coreless, 4,8–7,4 V Contrôle PWM pour Avions RC et Micro Robots
Kpower
Prix régulier
$55.00 USD
Prix régulier
Prix de vente
$55.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
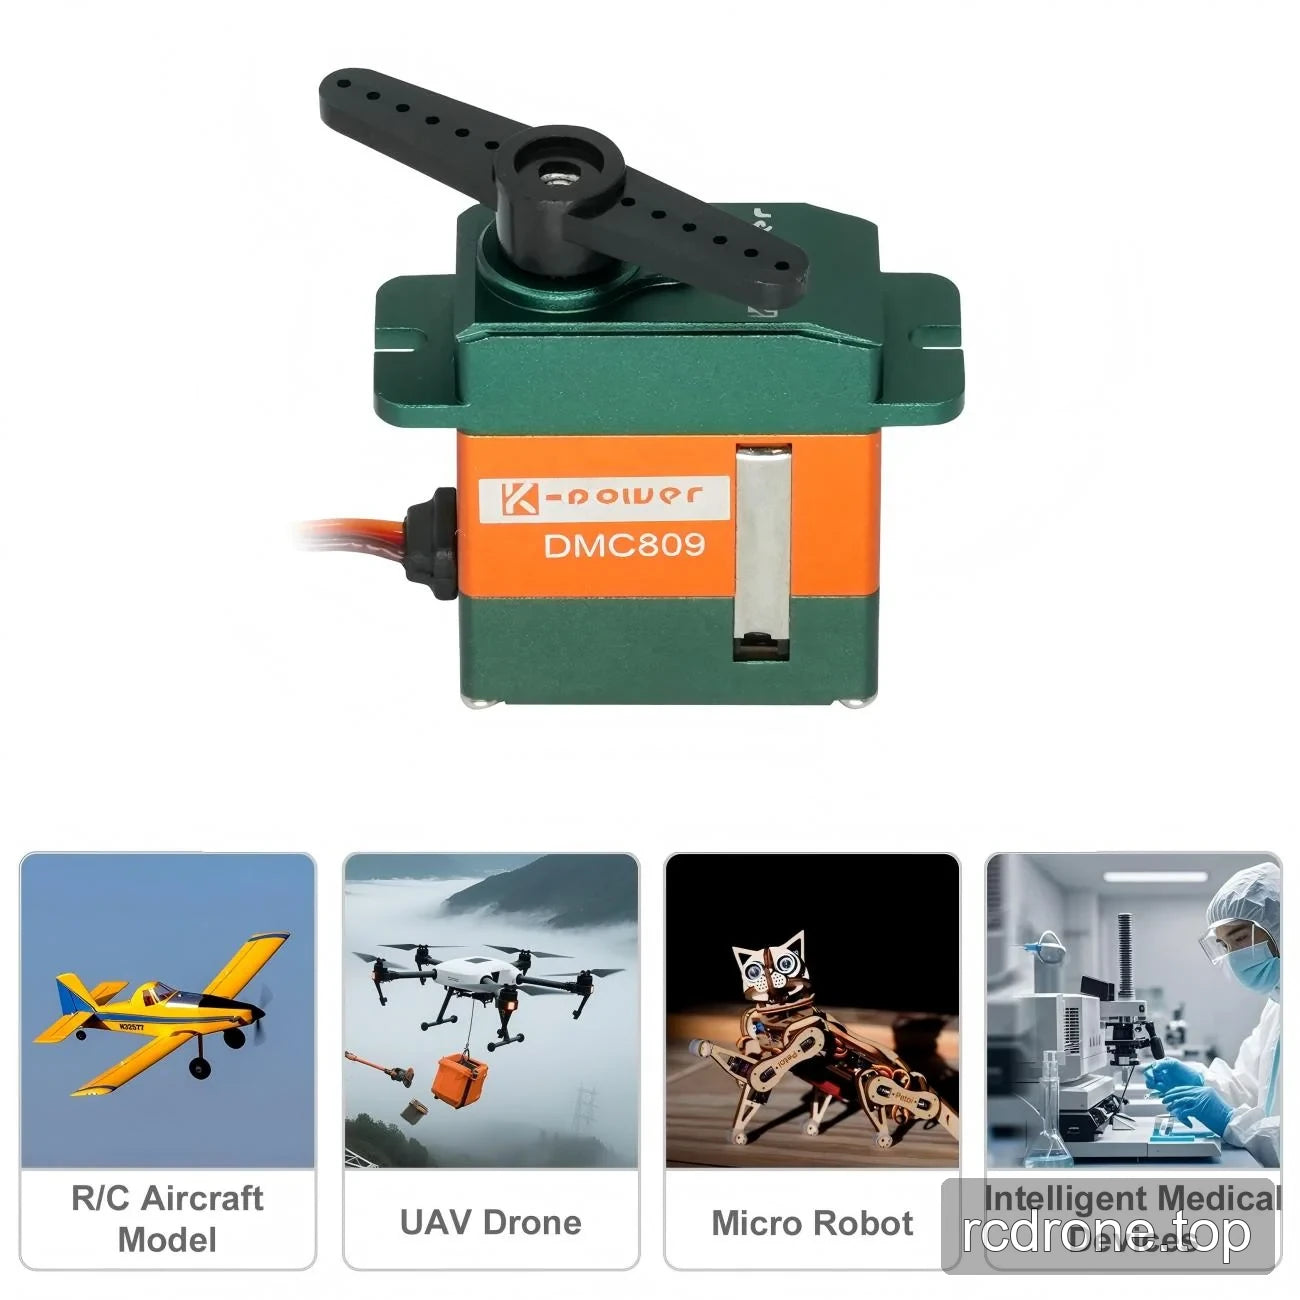
Le Kpower DMC809 est un moteur servo sans noyau pour avions RC, mécanismes UAV et actionnement de micro-robots. Sa plage de fonctionnement de 4,8 à 7,4 V, son déplacement de 210° ± 1° et son contrôle PWM fournissent des critères de sélection utiles pour les mécanismes de positionnement motorisés. Des engrenages en acier, un boîtier en aluminium usiné CNC, des brides de montage et un câble sortant sur le côté soutiennent l'intégration mécanique, tandis que le timing de signal spécifié aide à faire correspondre le servo à un contrôleur.
Caractéristiques
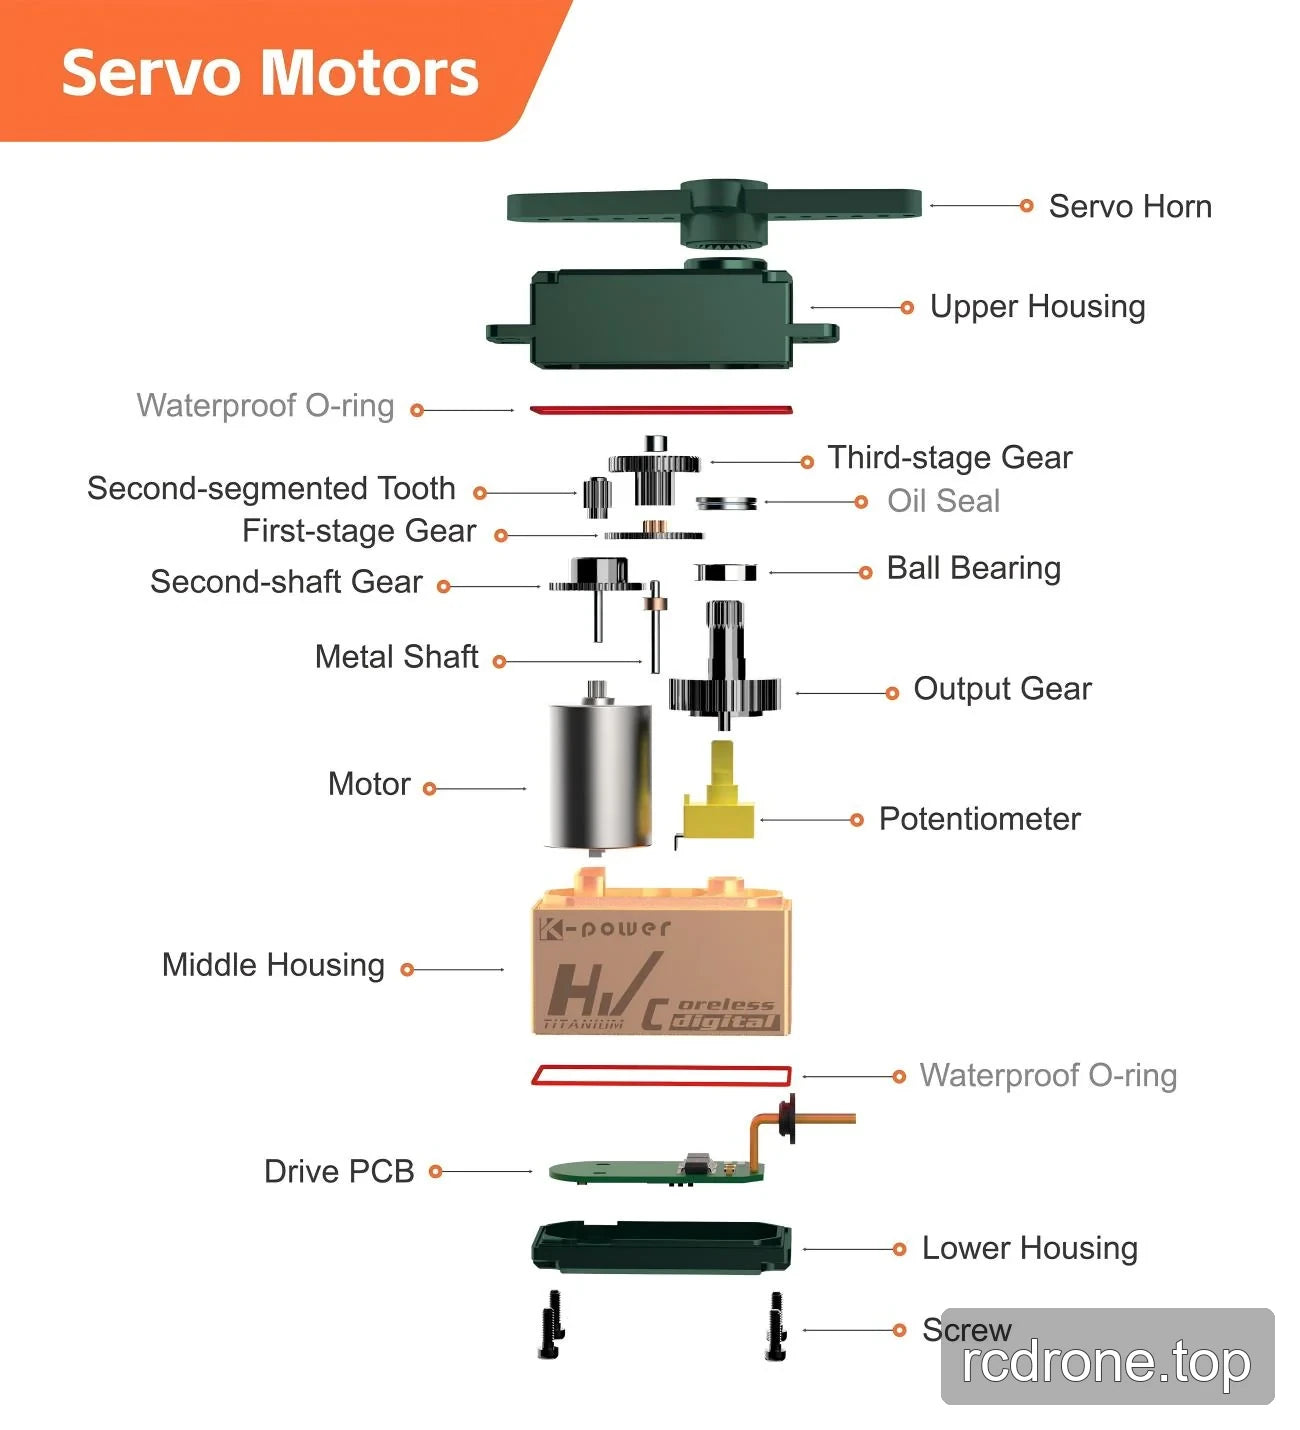
- Moteur sans noyau avec des engrenages en acier de haute précision.
- Boîtier en aluminium 7075 usiné CNC.
- Communication PWM, TTL et RS-485 ; la communication PWM numérique et analogique est spécifiée.
- Brides de montage et un câble sortant sur le côté pour l'installation.
- Angle de déplacement de 210° ± 1° avec une bande morte de 6 μs.
Spécifications
| Paramètre | Valeur |
|---|---|
| Marque | Kpower |
| Modèle / version | DMC809 |
| Type de moteur | Sans noyau |
| Matériau des engrenages | Acier |
| Matériau et construction du boîtier | Aluminium 7075 usiné CNC |
| Protocoles de communication | PWM, TTL et RS-485 |
| Communication PWM | Numérique et analogique |
| Plage de signal | 900–2100 μs |
| Température de fonctionnement | −10 °C à +50 °C |
| Zone morte | 6 μs |
| Angle de déplacement | 210° ± 1° |
| Fréquence de rafraîchissement | 50–333 Hz |
| Plage de tension de fonctionnement | 4.8–7.4 V |
| Dimensions | 34 × 15 × 28 mm |
| Poids | 60 g ± 1 g |
| Spécification du fil | 22 AWG PVC |
| Courant à vide à 6.0 V | 140 ± 30 mA |
| Courant à vide à 7.4 V | 170 ± 30 mA |
| Courant de blocage à 6.0 V | 1400 ± 40 mA |
| Courant de blocage à 7.4 V | 2000 ± 50 mA |
Applications
- Aéronefs RC : actionner les liaisons de contrôle en utilisant des commandes PWM, avec la plage de signal spécifiée et la fréquence de rafraîchissement aidant à définir les exigences du contrôleur.
- Drones UAV : position des mécanismes mobiles utilisant le servo's déplacement angulaire, des brides de montage et un câble sortant sur le côté.
- Micro robots : entraînent des mécanismes articulés où les dimensions spécifiées, la plage d'alimentation et l'angle de déplacement conviennent à la conception mécanique.
- Mécanismes de dispositifs médicaux intelligents : fournissent un positionnement mécanique contrôlé au sein d'équipements conçus autour des limites électriques et mécaniques du servo.
Documents
- Dessin Kpower DMC809 — Dessin (PDF)
- Kpower Servo 3 — Manuel (PDF)
- Manuel OCServo OCS D9501 — Manuel Ocservo Ocs D 9501 (PDF)
- Dessin OCServo OCS 351CAN — Dessin Ocservo Ocs 351 Can (PDF)
Vidéo du produit
Détails visuels
Vidéo du produit
Exemples d'application

Spécifications et Performance

Caractéristiques et Design

Détails supplémentaires sur le produit


Interfaces et connexions




