


Kpower EM10 Servo Moteur Robot à Embrayage de Surcharge, Course de 300°, 10 kg·cm de Couple à l’Arrêt sous 12 V pour Articulations de Robot
Kpower EM10 Servo Moteur Robot à Embrayage de Surcharge, Course de 300°, 10 kg·cm de Couple à l’Arrêt sous 12 V pour Articulations de Robot
Kpower
Impossible de charger la disponibilité du ramassage


Aperçu
Le Kpower EM10 est un moteur servo moteur à embrayage de surcharge pour bras robotiques de bureau, robots éducatifs et mécanismes bioniques à pattes multiples. Son déplacement de 300° et son design à double corne de servo supportent le mouvement articulaire du robot , tandis qu'une boucle de courant de 2000 Hz permet un contrôle de force précis. Évalué pour un fonctionnement de 9 à 13 V, il délivre un couple de blocage de 10 kg·cm à 12 V. Les spécifications du modèle EM10 listent les protocoles de contrôle PWM, TTL et RS-485.
Caractéristiques
- Puce personnalisée EC225 avec une boucle de courant de 2000 Hz pour un contrôle de force précis.
- Protection anti-impact à embrayage et protection de désengagement de l'embrayage de surcharge pour l'opération articulaire du robot.
- Design à double corne de servo avec des cornes circulaires sur des faces opposées d'un boîtier rectangulaire.
- Plage de fonctionnement de 300°, avec un déplacement personnalisable.
- Support de rétroaction multiple.
- Design à faible bruit.
- Boîtier en plastique marqué EM-10, engrenages en POM, un moteur à courant continu à balais moteur et détection de position par potentiomètre.
Contrôle de bus série TTL
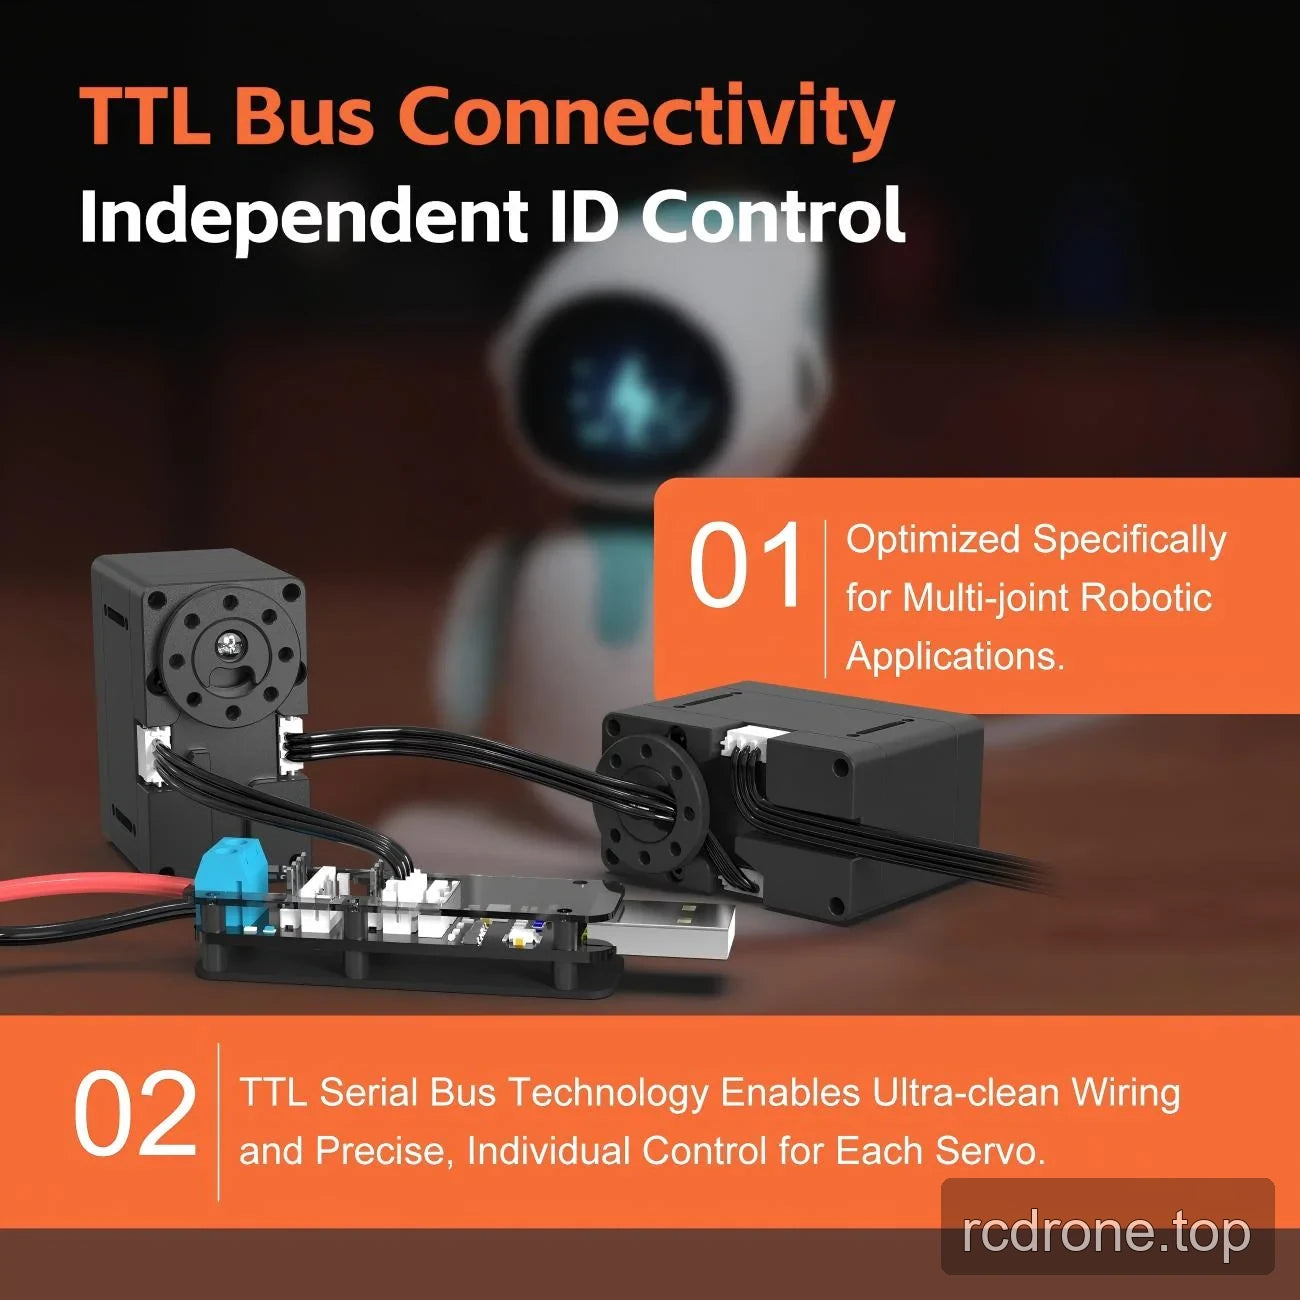
L'implémentation TTL prend en charge des servos interconnectés avec un contrôle d'ID indépendant. Le câblage de bus série simplifie les connexions et permet un contrôle individuel des servos dans des mécanismes robotiques à plusieurs articulations.
Spécifications
| Paramètre | Spécification EM10 |
|---|---|
| Modèle | EM10 ; marquage du boîtier EM-10 |
| Type de servo | Servo robotique à embrayage de surcharge |
| Couple de blocage | 10 kg·cm à 12 V |
| Vitesse à vide | 0.2 s/60° à 12 V |
| Tension de fonctionnement | 9–13 V |
| Angle de déplacement / plage de fonctionnement | 300°; personnalisable |
| Poids | 56 g |
| Dimensions | 48 × 26 × 44 mm |
| Longueur de fil | 150 mm |
| Liste des protocoles au niveau du modèle | PWM, TTL, RS-485 |
| Contrôle TTL | Bus série avec contrôle ID servo indépendant |
| Courant de blocage | 3000 mA |
| Courant à vide | 1000 mA |
| Fréquence de fonctionnement | 50–333 Hz |
| Fréquence de boucle de courant | 2000 Hz |
| Puce de contrôle | Puce personnalisée EC225 |
| Matériau des engrenages | POM |
| Matériau du boîtier | Plastique |
| Moteur | DC à balais |
| Capteur de position | Potentiomètre |
| Engrenage de corne avec cannelure | N/A |
| Roulements à billes | 2BB |
| Température de fonctionnement | −10 à 50 °C |
| Indice de protection | IP42 |
Applications
- Bras robotiques de bureau : Actionner des articulations articulées en utilisant un déplacement de 300° et un support de double corne servo ; la spécification du couple de blocage est de 10 kg·cm à 12 V.
- Robots multi-pattes, quadrupèdes, bioniques et bio-inspirés : Actionnez le mouvement des articulations des pattes avec une protection anti-impact et de désengagement de surcharge à embrayage.
- Robots éducatifs et projets STEAM : Construisez des mécanismes pour étudier le mouvement des articulations et le contrôle de la force en utilisant la plage de fonctionnement de 300° et la boucle de courant de 2000 Hz.
- Robots de service : Contrôlez des mécanismes articulés ; l'implémentation TTL permet l'adressage individuel des servos dans des assemblages multi-articulés.
- Mécanismes de maison intelligente : Actionnez des mécanismes de mouvement personnalisés en utilisant la détection de position et un déplacement angulaire contrôlé.
Configuration et Intégration
Discutez des exigences en matière de longueur de fil, de type de contrôle et de capteur de position avec le fournisseur avant l'intégration. Utilisez la plage de fonctionnement de 9 à 13 V ; le couple de blocage et la vitesse à vide cités s'appliquent à 12 V.
Documents
- Dessin Kpower EM10 — Dessin (PDF)
- Dossier Kpower Servo 3 — Manuel (PDF)
- Dessin OCS 351CAN d'OCServo — Dessin OCS 351 Can d'OCServo (PDF)
Vidéos de Produits
Détails Visuels
Vidéo de Produit
Caractéristiques et Design


Spécifications et performances


Exemples d'application


Vues du produit

Interfaces et Connexions
Options et Comparaison de Modèles



