


Kpower MB0090 Micro Servo Analogique, Contrôle PWM, Engrenages Métalliques pour Modèles RC et Jouets Robots
Kpower MB0090 Micro Servo Analogique, Contrôle PWM, Engrenages Métalliques pour Modèles RC et Jouets Robots
Kpower
Impossible de charger la disponibilité du ramassage


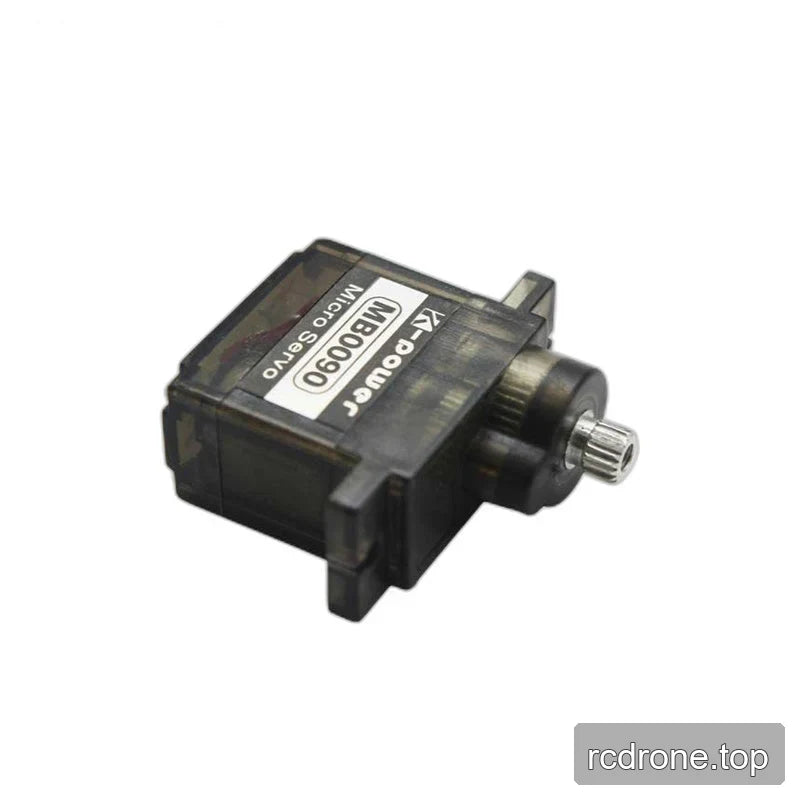
Aperçu
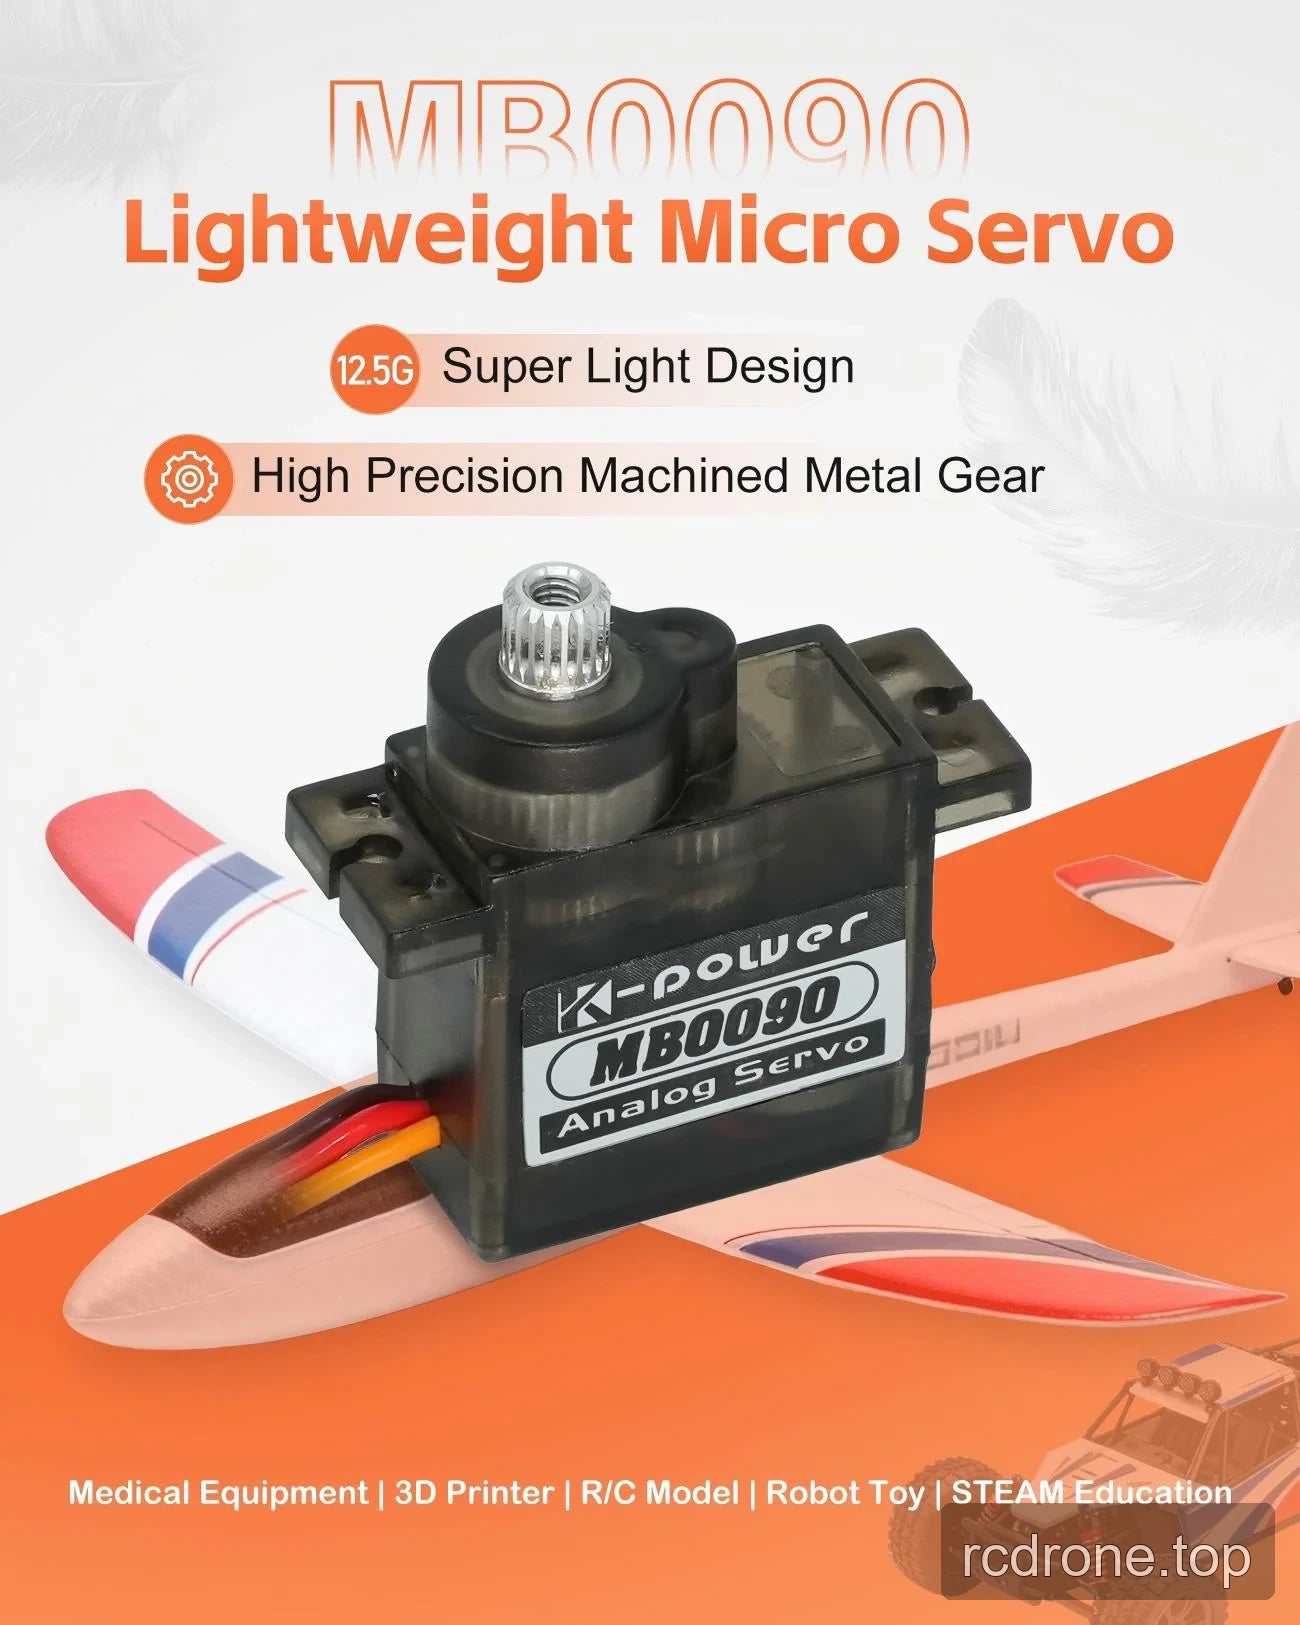
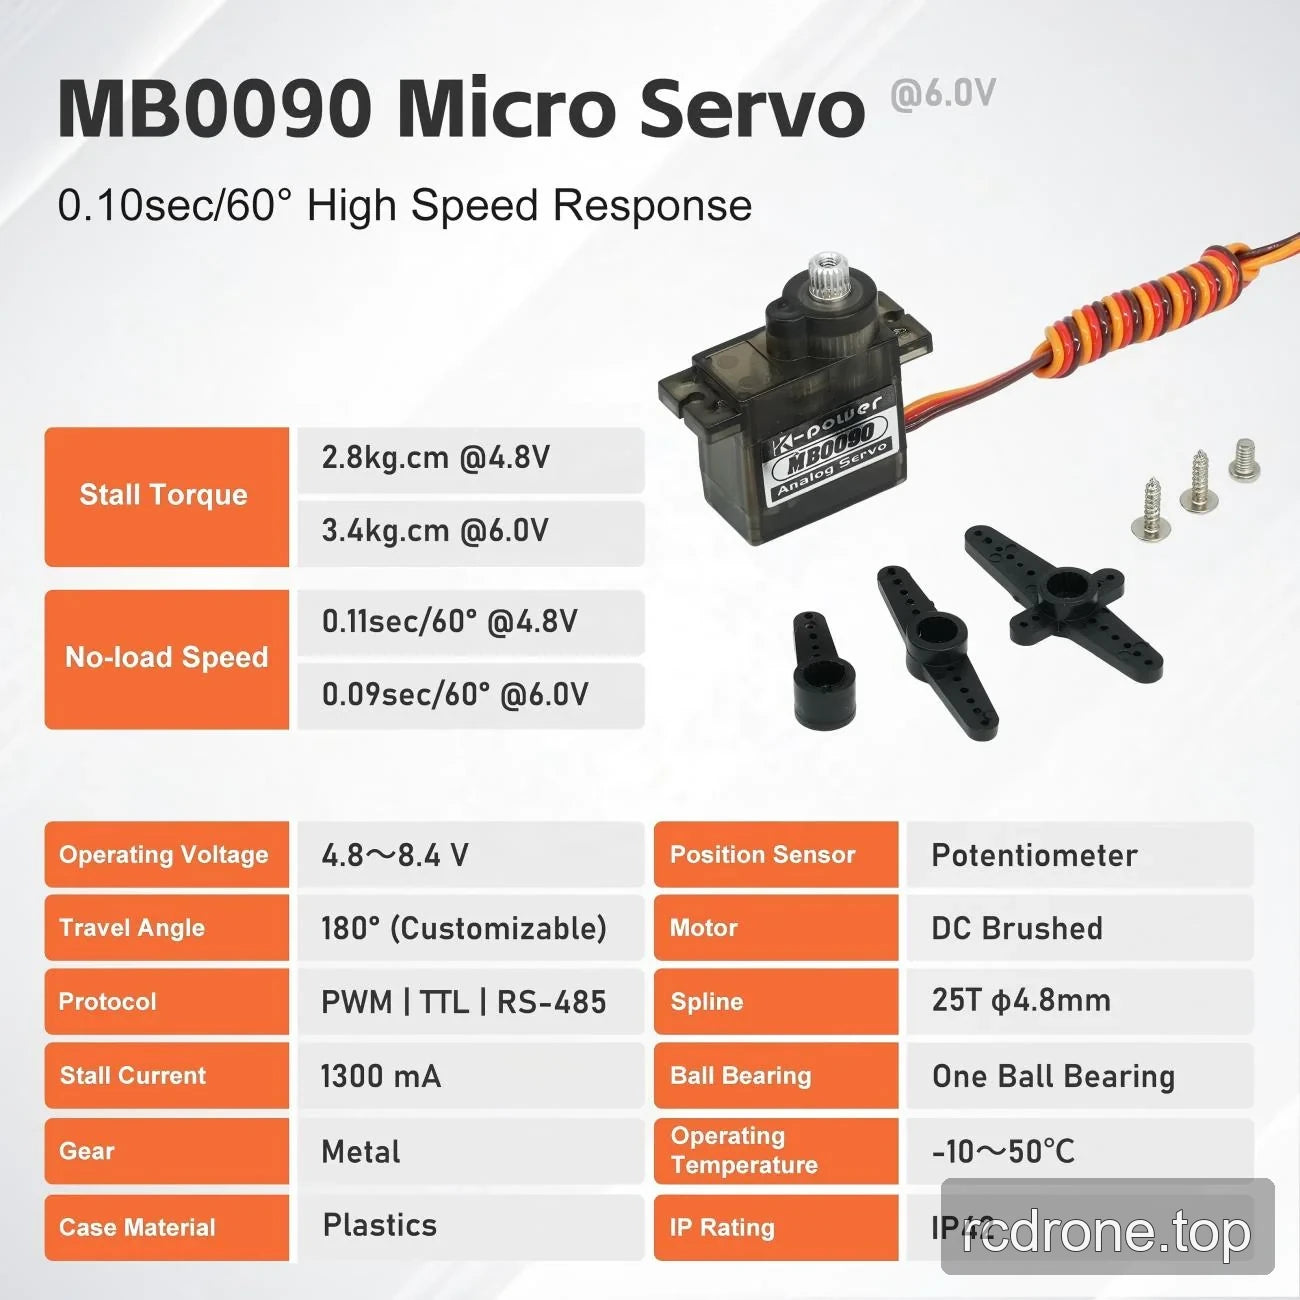
Le Kpower MB0090 est un micro servo moteur analogique pour modèles RC, avions modèles à voilure fixe, jouets robotiques et mécanismes éducatifs. Le contrôle PWM standard prend en charge les tâches de positionnement, tandis que son train d'engrenages en métal usiné de précision et son boîtier en plastique combinent l'actionnement par engrenages avec un poids de 12,5 g ± 1 g. Un spline de sortie 25T, 4,8 mm fournit la connexion mécanique pour des cornes de servo et des liaisons appropriées.
Caractéristiques
- Servo analogique avec contrôle PWM standard.
- Train d'engrenages en métal usiné de précision, à plusieurs étages, avec un entraînement résistant aux chocs.
- Boîtier en plastique et construction légère de micro-servo .
- Moteur à courant continu à balais et capteur de position à potentiomètre.
- Un roulement à billes soutenant l'assemblage de sortie.
- Connecteur à trois contacts avec fils orange, rouge et marron.
Spécifications
| Paramètre | Valeur |
|---|---|
| Marque / modèle | Kpower MB0090 |
| Type de servo | Servo micro analogique |
| Interface de contrôle | PWM standard |
| Matériau des engrenages | Alliage d'aluminium ; train d'engrenages en métal |
| Matériau du boîtier | Plastique |
| Type de moteur | Moteur à courant continu à balais ; moteur à noyau |
| Capteur de position | Potentiomètre |
| Plage de signal | 900–2100 μs |
| Zone morte | 6 μs |
| Fréquence de rafraîchissement | 50–333 Hz |
| Température de fonctionnement | −10 à +50 °C |
| Poids | 12.5 g ± 1 g |
| Spécification du fil | 30 AWG PVC |
| Connecteur | Trois contacts ; fils orange, rouge et marron |
| Sortie spline | 25T, diamètre de 4,8 mm |
| Roulements à billes | 1 |
| Classement de protection contre l'intrusion | IP42 |
Données électriques dépendantes de la tension
| Paramètre | À 4,8 V | À 6,0 V |
|---|---|---|
| Courant à vide | 200 ± 30 mA | 300 ± 30 mA |
Vitesse à vide à 4,8 V : 0,11 ± 0,01 s/60°.
Applications
- Modèles RC et avions à voilure fixe : Liaisons de contrôle de position utilisant des commandes PWM standard et un mécanisme de servo léger.
- Jouets robots et éducation STEAM : Construire des articulations mobiles et démontrer le positionnement du servo avec retour de potentiomètre et sortie à pignon.
- Mécanismes d'imprimante 3D : Actionner des liaisons de positionnement auxiliaires en utilisant le contrôle PWM et un bras correspondant à la spline de sortie 25T, 4,8 mm.
- Développement de mécanismes d'équipement médical : Fournir un positionnement à pignon pour des mécanismes prototypes en utilisant le contrôle PWM analogique.
Installation et sélection
Confirmer la longueur des fils, les exigences de type de contrôle et les exigences de capteur de position avec le fournisseur avant l'intégration. Associer le bras du servo à la spline de sortie 25T, 4,8 mm.
Documents
- Dessin Kpower MB0090 — Dessin (PDF)
- Servo Kpower 3 — Manuel (PDF)
- Manuel OCS D9501 d'OCServo — Manuel Ocservo Ocs D 9501 (PDF)
- Dessin OCS 351CAN d'OCServo — Dessin Ocservo Ocs 351 Can (PDF)
Détails Visuels
Caractéristiques et Design


Vues du produit

Options et comparaison de modèles

Spécifications et performances
Exemples d'application




