Kpower MM0600 Servo-moteur à engrenages métalliques, 4,8–8,4 V, pour modèles RC et articulations de robots
Kpower MM0600 Servo-moteur à engrenages métalliques, 4,8–8,4 V, pour modèles RC et articulations de robots
Kpower
Prix régulier
$37.00 USD
Prix régulier
Prix de vente
$37.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
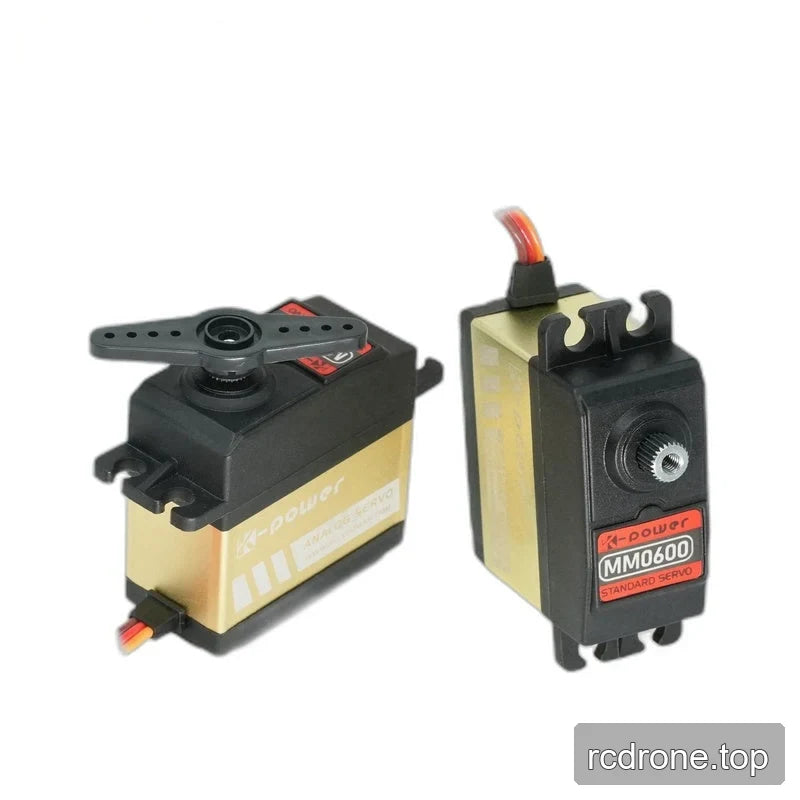
Le Kpower MM0600 est un servo moteur standard pour modèles RC, articulations de robots, équipements industriels et kits de robots éducatifs. Il combine des engrenages en métal, un moteur à courant continu avec balais et un capteur de position à potentiomètre dans un boîtier de 40 × 20 × 37,5 mm. Sa plage de fonctionnement de 4,8 à 8,4 V, son arbre de sortie à cannelures de 25T Ø6 mm et son déplacement personnalisable de 120° fournissent des détails clés de sélection électrique et mécanique pour l'intégration.
Caractéristiques
- Train d'engrenages en métal avec un moteur à courant continu avec balais et un capteur de position à potentiomètre.
- Arbre de sortie cannelé avec une ouverture centrale filetée ; cannelure de l'engrenage de commande spécifiée comme 25T Ø6 mm.
- Écrous de montage avec deux fentes de montage ouvertes à chaque extrémité.
- Boîtier en plastique et en alliage d'aluminium avec deux roulements à billes (2BB).
- Plage d'angle de déplacement de 120°, personnalisable.
Spécifications
| Paramètre | MM0600 |
|---|---|
| Couple de blocage | 6.5 kg (unité source) |
| Couple nominal | 1.5 kg (unité source) |
| Vitesse à vide | 0.12 s (intervalle angulaire non spécifié) |
| Poids | 58 g |
| Dimensions | 40 × 20 × 37.5 mm |
| Plage d'angle de déplacement | 120° (personnalisable) |
| Tension de fonctionnement | 4.8–8.4 V |
| Engrenage à denture en forme de corne | 25T Ø6 mm |
| Matériau de l'engrenage | Métal |
| Motor | DC à balais |
| Protocole | PWM / TTL / RS-485 |
| Courant à vide | 3600 mA |
| Capteur de position | Potentiomètre |
| Matériau du boîtier | Plastique + alliage d'aluminium |
| Roulements à billes | 2BB |
| Fréquence de fonctionnement | 50–333 Hz |
| Température de fonctionnement | −10 à 50 °C |
| Indice de protection | IP42 |
Applications
- Mécanismes de modèles RC : Lien de positionnement de conduite utilisant le train d'engrenage en métal et l'arbre de sortie cannelé.
- Articulations de robot : Fournir un positionnement des articulations avec retour d'information par potentiomètre et une plage de déplacement personnalisable de 120°.
- Kits de robot éducatifs : Intégrer un actionneur servo en utilisant les onglets de montage fendus et le spline de sortie défini.
- Mécanismes d'équipement industriel : Incorporer un positionnement entraîné par servo dans des mécanismes conçus autour des dimensions de boîtier spécifiées, de la plage d'alimentation et du déplacement.
Documents
- Dessin Kpower MM0600 — Dessin (PDF)
- Dessin Kpower Servo 3 — Manuel (PDF ; nom de fichier DMC-026)
- Dessin OCServo OCS 351CAN — Dessin Ocservo Ocs 351 Can (PDF)
Détails visuels
Exemples d'application


Caractéristiques et Design


Spécifications et Performance


Détails supplémentaires sur le produit


Configuration et Utilisation


Interfaces et connexions