


Kpower MM3000 Servo Moteur à Engrenages Métalliques, 4,8–8,4 V, pour Modèles RC et Articulations de Robots
Kpower MM3000 Servo Moteur à Engrenages Métalliques, 4,8–8,4 V, pour Modèles RC et Articulations de Robots
Kpower
Prix régulier
$75.00 USD
Prix régulier
Prix de vente
$75.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
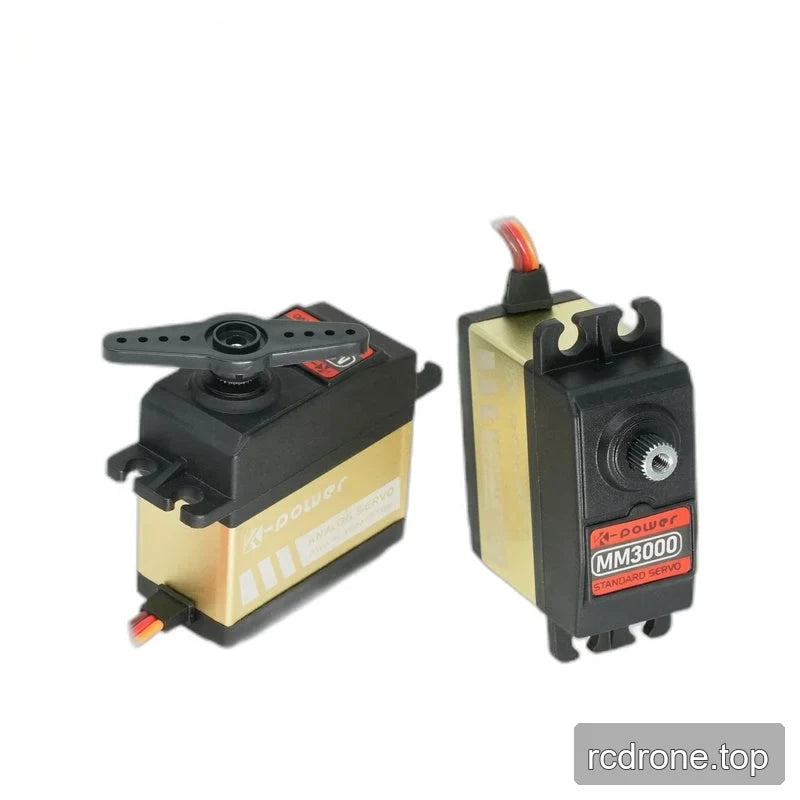
Le Kpower MM3000 est un servomoteur à crémaillère en métal pour modèles RC, articulations de robots, bras robotiques et projets éducatifs. Il combine un moteur à courant continu avec détection de position par potentiomètre dans un boîtier de 60 × 30 × 60,5 mm pesant 188 g. Les spécifications spécifiques à la tension indiquent un couple de 28 kg·cm à 4,8 V et 35 kg·cm à 6,0 V, aidant les acheteurs à évaluer les exigences de liaison et d'articulation.
Caractéristiques
- Engrenages en métal entraînés par un moteur à courant continu.
- Capteur de position à potentiomètre et deux roulements à billes (2BB).
- Boîtier en plastique et en alliage d'aluminium avec une classification IP42.
- Angle de déplacement de 120°, avec personnalisation indiquée.
- 25T, spline de Ø8 mm.
- Protocoles PWM, TTL et RS-485 répertoriés.
Spécifications
Performance spécifique à la tension
| Paramètre | À 4,8 V | À 6.0 V |
|---|---|---|
| Couple | 28 kg·cm | 35 kg·cm |
| Vitesse | 0.20 s/60° | 0.18 s/60° |
Paramètres de construction et de fonctionnement
| Paramètre | Valeur |
|---|---|
| Marque / modèle | Kpower MM3000 |
| Couple de blocage, tension d'essai non spécifiée | 30 kg; unité indiquée en kg, sans longueur de bras de levier |
| Couple nominal, tension d'essai non spécifiée | 7.5 kg; unité indiquée en kg, sans longueur de bras de levier |
| Vitesse à vide, tension et intervalle angulaire non spécifiés | 0.18 s |
| Poids | 188 g |
| Dimensions | 60 × 30 × 60.5 mm |
| Plage d'angle de déplacement | 120°; personnalisable |
| Tension de fonctionnement | 4.8–8.4 V |
| Engrenage à denture conique | 25T, Ø8 mm |
| Matériau de l'engrenage | Métal |
| Moteur | DC à balais |
| Protocole | PWM / TTL / RS-485 |
| Courant à vide | 5000 mA |
| Capteur de position | Potentiomètre |
| Matériau du boîtier | Plastique + alliage d'aluminium |
| Roulements à billes | 2BB |
| Fréquence de fonctionnement | 50–333 Hz |
| Température de fonctionnement | −10 à 50 °C |
| Indice de protection | IP42 |
Applications
- Liens de véhicule RC : Utilisé pour le contrôle de l'accélérateur dans des voitures RC à grande échelle de 1/5, et pour l'actionnement de modèles dans des voitures RC à échelle 1/8 et 1/10, modèles Baja, camions monstres et crawlers de roche.Les valeurs de couple et de vitesse spécifiques à la tension soutiennent la sélection des actionneurs pour le lien prévu.
- Articulations de robot et bras robotiques : Fournir un mouvement contrôlé des articulations ou des liaisons en utilisant la détection de position par potentiomètre et une plage de déplacement de 120°.
- Kits de robot éducatifs, projets intelligents STEM et maker : Démontrer des mécanismes entraînés par moteur et un contrôle de position avec un servo-moteur à crémaillère en métal.
- Mécanismes d'équipement industriel : Actionner des liaisons de positionnement en utilisant la plage de déplacement spécifiée, le spline de corne et les paramètres de fonctionnement.
Vidéo du produit
Documents
- Dessin Kpower MM3000 — Dessin (PDF)
- Manuel Kpower Servo 3 — Manuel (PDF)
- Dessin OCS 351CAN d'OCServo — Dessin Ocservo Ocs 351 Can (PDF)
Détails visuels
Vidéo du produit
Exemples d'application


Caractéristiques et Design


Spécifications et Performance


Options et comparaison de modèles

Détails supplémentaires sur le produit


Configuration et utilisation


Interfaces et connexions


