


Kpower RC30P Servo numérique sans noyau, 32 kg·cm à 7,4 V, pour voitures RC et robotique de bureau
Kpower RC30P Servo numérique sans noyau, 32 kg·cm à 7,4 V, pour voitures RC et robotique de bureau
Kpower
Prix régulier
$139.00 USD
Prix régulier
Prix de vente
$139.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le Kpower RC30P est un servo numérique sans noyau pour voitures RC, robotique de bureau et tâches de positionnement contrôlé. Il combine un boîtier en alliage d'aluminium, des engrenages en métal et un retour d'information par encodeur magnétique dans un corps de 40 × 20 × 37,8 mm pesant 60 g. Le couple de blocage est de 32 kg·cm à 7,4 V, tandis que la vitesse à vide est de 0,15 s/60° à 6,0 V, fournissant des points de référence utiles pour les exigences de charge et de mouvement.
Caractéristiques
- Moteur sans noyau avec contrôle de servo numérique.
- Boîtier en alliage d'aluminium et train d'engrenages en métal.
- Encodeur magnétique pour la détection de position.
- 25T, spline de 6 mm de diamètre et deux roulements à billes.
- Angle de déplacement de 120°, avec personnalisation indiquée pour la plage de déplacement.
- Protocoles PWM, TTL et RS-485 listés.
Spécifications
| Paramètre | Spécification RC30P |
|---|---|
| Modèle | RC30P |
| Type de servo | Servo numérique |
| Couple de blocage | 32 kg·cm à 7.4 V |
| Couple nominal | 8 kg* |
| Vitesse à vide | 0.15 s/60° à 6.0 V |
| Poids | 60 g |
| Dimensions | 40 × 20 × 37.8 mm |
| Plage d'angle de déplacement | 120°; personnalisable |
| Tension de fonctionnement | 4.8–8.4 V |
| Engrenage à corne spline | 25T, Ø6 mm |
| Matériau de l'engrenage | Métal |
| Motor | Sans noyau |
| Protocole | PWM / TTL / RS-485 |
| Courant à vide | 4000 mA |
| Capteur de position | Encodeur magnétique |
| Matériau du boîtier | Alliage d'aluminium |
| Roulements à billes | 2BB |
| Fréquence de travail | 50–333 Hz |
| Température de fonctionnement | −10 à 50 °C |
| Indice de protection | IP42 |
*L'unité de couple nominal est incomplète ; 8 kg ne doit pas être interprété comme 8 kg·cm sans confirmation.Le couple de blocage n'est pas une cote de fonctionnement continue.
Applications
- Voitures RC échelle 1/8 et 1/10 : direction et actionnement de liaison utilisant le train d'engrenages en métal et l'interface de corne 25T, Ø6 mm.
- Robots de bureau, bras robotiques de bureau et robots éducatifs : positionnement compact des articulations et des liaisons avec contrôle numérique et retour d'information par encodeur magnétique.
- Robots biologiques et robots de service : positionnement de mécanismes articulés utilisant la plage de déplacement de 120°.
- Automatisation industrielle : positionnement de petits mécanismes où la taille spécifiée, la plage de tension et les caractéristiques de mouvement conviennent à la conception.
- Machines à servir le tennis de table : ajustement de l'alignement mécanique ou des liaisons d'alimentation dans les limites de déplacement et de charge du servo.
- Drones à voilure fixe : actionnement de liaison de surface de contrôle où les dimensions, le déplacement et les exigences électriques du servo s'adaptent à l'installation.
- Mécanismes de dispositifs médicaux : tâches de positionnement mécanique utilisant le format de servo compact.
Téléchargements
- Dessin Kpower RC30P — Dessin (PDF)
- Dossier Kpower Servo 3 — Manuel (PDF)
- Dessin OCS 351CAN d'OCServo — Dessin OCS 351 Can d'OCServo (PDF)
Détails visuels
Caractéristiques et conception


Spécifications et Performance


Options et comparaison de modèles

Configuration et utilisation


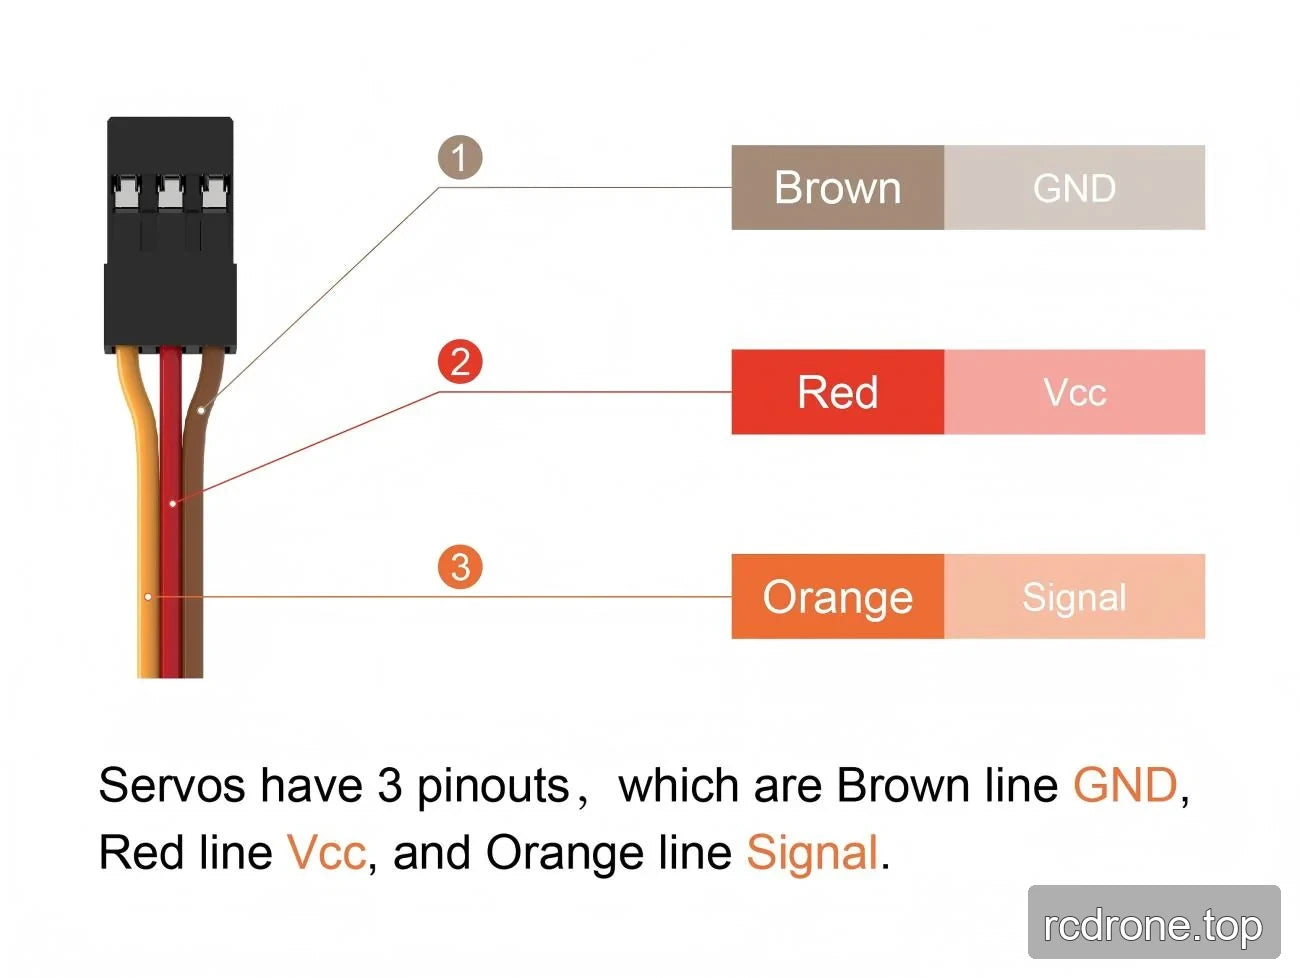
Interfaces et connexions
Exemples d'application

Détails supplémentaires sur le produit




