Capteur de force/torque six axes antidéflagrant Kunwei KWR168Ex, 3000–8000 N pour outillage robotique
Capteur de force/torque six axes antidéflagrant Kunwei KWR168Ex, 3000–8000 N pour outillage robotique
Kunwei Sensing
Impossible de charger la disponibilité du ramassage
Aperçu
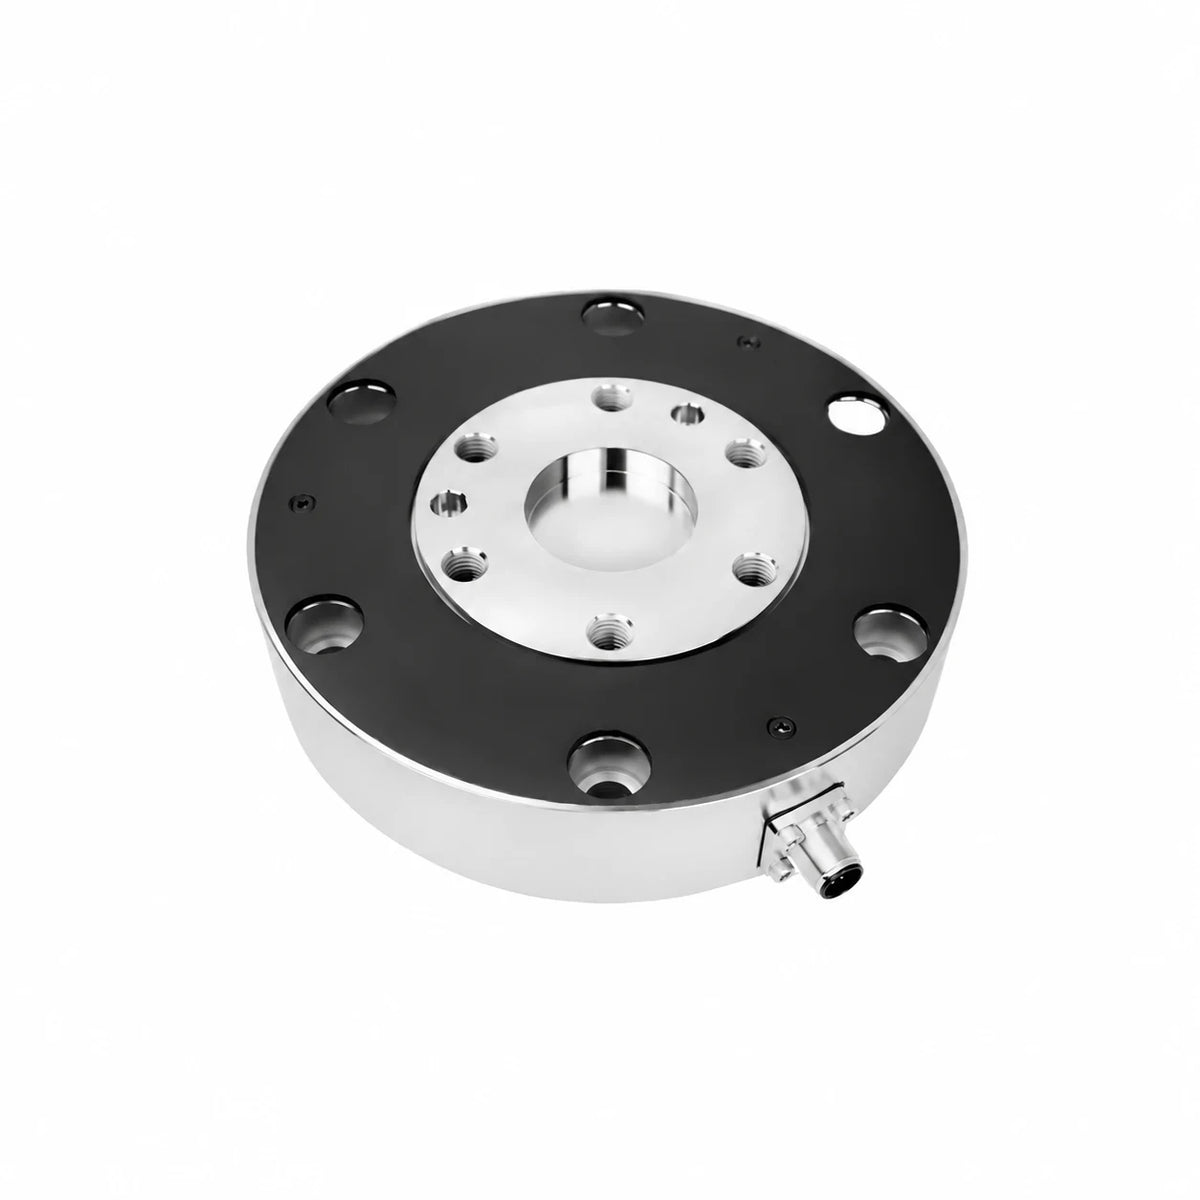
Le Kunwei Sensing KWR168Ex capteur de force/torque à six axes est une série antidéflagrante conçue pour des moments de flexion élevés et la mesure de charges multi-axes dans les outils robotiques et les dispositifs d'essai. Quatre modèles couvrent 3000–8000 N et 400–1200 N·m par axe. Son corps en acier allié électropolie de 168 mm de diamètre et 38 mm de hauteur intègre une électronique de mesure intelligente et prend en charge l'intégration avec des actionneurs allongés et des ensembles d'outils.
Caractéristiques
- Mesure de trois forces, Fx/Fy/Fz, et trois moments, Mx/My/Mz.
- Quatre plages de charge sélectionnables : BEx, CEx, DEx et EEx.
- Construction en acier allié à haute résistance avec une surface électropolie.
- Fréquence d'échantillonnage de 500 Hz, résolution de 0,05 % FS, répétabilité de 0,5 % FS et précision de 3,0 % FS.
- Niveau de surcharge de 200 % FS et indice de protection IP64.
- Circuiterie intelligente intégrée ; la communication et l'équipement d'acquisition associé dépendent de la configuration fournie.
Spécifications
| Paramètre | Unité | KWR168BEx | KWR168CEx | KWR168DEx | KWR168EEx |
|---|---|---|---|---|---|
| Plage Fx, Fy | N | 3000 | 4000 | 6000 | 8000 |
| Plage Fz | N | 3000 | 4000 | 6000 | 8000 |
| Plage Mx, My | Nm | 400 | 600 | 800 | 1200 |
| Plage Mz | Nm | 400 | 600 | 800 | 1200 |
| Diamètre | mm | 168 | 168 | 168 | 168 |
| Hauteur | mm | 38 | 38 | 38 | 38 |
| Matériau | Acier allié | Acier allié | Acier allié | Acier allié | |
| Traitement de surface | Électropolissage | Électropolissage | Électropolissage | Électropolissage | |
| Niveau de surcharge | %FS | 200 | 200 | 200 | 200 |
| Résolution | %FS | 0.05 | 0.05 | 0.05 | 0.05 |
| Répétabilité | %FS | 0.5 | 0.5 | 0.5 | 0.5 |
| Précision* | %FS | 3.0 | 3.0 | 3.0 | 3.0 |
| Poids | kg | 4.4 | 4.4 | 4.5 | 4.5 |
| Niveau de Protection | IP64 | IP64 | IP64 | IP64 | |
| Température de Fonctionnement | °C | -10~80 | -10~80 | -10~80 | -10~80 |
| Fréquence d'Échantillonnage | Hz | 500 | 500 | 500 | 500 |
| Tension d'Alimentation* | VDC | 12~17 | 12~17 | 12~17 | 12~17 |
| Interface de Communication | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; dépendant de la configuration | ||||
FS signifie échelle complète.L'exactitude inclut les erreurs de mesure dues au crosstalk, à l'hystérésis et à la non-linéarité. Les capacités de force et de moment sont des évaluations d'axe, pas des évaluations de charge utile du robot. Tenez compte de la masse de l'outil attaché, des bras de levier et des charges combinées ; la valeur de surcharge n'élargit pas la plage de mesure calibrée. Les masses corporelles énumérées sont distinctes des poids d'expédition emballés.
Alimentation et Communication
Utilisez la plage de notation de la série KWR168Ex de 12–17 VDC pour la sélection et vérifiez l'unité fournie et l'électronique associée avant la connexion. Ne substituez pas la plage d'alimentation plus large du KWR168 non-Ex ou n'appliquez pas 24/48 V uniquement à partir d'informations génériques de la famille. Certains paramètres électriques et de performance énumérés s'appliquent à l'équipement d'acquisition associé.
Les lettres du modèle spécifient les plages de mesure, pas un choix de chaque protocole de communication à la fois. RS422, RS485, Modbus, CAN, CAN FD, TCP, UDP, EtherCAT et USB font référence à des arrangements d'interface dépendants de la configuration.Associez la sortie réelle, l'attribution des connecteurs et le système d'acquisition au contrôleur hôte ; utilisez la documentation de câblage et de protocole spécifique au KWR168Ex.
Installation Mécanique
La référence mécanique donne un diamètre de corps de Ø168 ±0,05 mm et une hauteur totale de 38 mm, avec le plan de référence de charge à 37 mm. Elle montre des cercles de montage extérieurs de Ø144 mm, un cercle de montage intérieur de Ø76 mm et un alésage central de Ø40 mm. L'interface illustrée comprend six trous filetés M10 avec une indication de profondeur de 12 mm et deux trous de localisation de Ø8 avec une tolérance de +0,02/0 ; les profondeurs des trous de localisation diffèrent entre les faces, 6 mm et 8 mm.
Utilisez le dessin complet pour les motifs de trous spécifiques aux faces, le détail de bride de Ø92 mm, l'étape de 8 mm, les références angulaires de 30°/120°, la section de contre-alésage et l'orientation X/Y/Z. Associez la révision réelle avant de fabriquer un adaptateur et laissez un dégagement pour le connecteur latéral. Un diamètre de corps nominalement égal à lui seul n'établit pas l'interchangeabilité mécanique.
Configuration de la série Ex
Le suffixe Ex identifie la série de produits à épreuve d'explosion. L'adéquation à des zones dangereuses dépend du marquage Ex de l'unité livrée, des documents d'approbation et de la configuration d'installation. Faites correspondre ces documents à l'installation prévue ; la classification IP64 de l'enveloppe ne spécifie pas à elle seule une classe de protection Ex ou une zone.
Applications
- Outils robotiques à couple élevé : surveillez les forces et les moments générés par des outils longs ou des actionneurs allongés.
- Boîte de vitesses et assemblage de précision : mesurez les charges de réaction et les moments hors axe lors de l'engagement des composants.
- Dispositifs d'essai de force de meulage, de polissage et de coupe : fournissez un retour d'information sur la charge multi-axes dans la capacité et la plage de réponse du capteur sélectionné.
- Rigs de surveillance de couple et de développement d'actionneurs nécessitant une mesure simultanée de la force et du moment.
- Recherche sur les humanoïdes, bras robotiques, exosquelettes, quadrupèdes et véhicules guidés où la masse, la géométrie de montage et la plage de charge conviennent à l'installation.
Ce qui est inclus
- 1 × capteur Kunwei KWR168Ex dans le modèle BEx, CEx, DEx ou EEx sélectionné.
- Documentation de référence mécanique et de sélection de famille téléchargeable ci-dessous.
Les options de modèle ne spécifient pas un kit de câbles, une alimentation, une barrière de sécurité, un module d'acquisition, un flasque d'adaptateur ou un convertisseur d'interface comme inclus. Établissez l'équipement d'installation requis pour la configuration de communication et Ex sélectionnée.
Téléchargements
- Dessin mécanique KWR168Ex, référence anglaise (PDF)
- Dessin mécanique KWR168Ex, référence originale (PDF)
- Manuel de sélection de capteurs à six axes Kunwei, référence familiale (PDF)
Le manuel de sélection familiale couvre plusieurs modèles, y compris les variantes KWR168 non-Ex. Utilisez la spécification spécifique aux Ex ci-dessus pour les valeurs électriques, la fréquence d'échantillonnage et la sélection d'installation.
FAQ
Quel modèle KWR168Ex devrais-je choisir?
BEx est noté 3000 N / 400 N·m, CEx 4000 N / 600 N·m, DEx 6000 N / 800 N·m et EEx 8000 N / 1200 N·m par axe. Vérifiez les charges de travail combinées et les moments de flexion, pas seulement la force axiale.
Puis-je utiliser une alimentation de 24 V ou 48 V?
La spécification de la série Ex indique 12–17 VDC.Utilisez les valeurs unitaires réelles et les spécifications électroniques associées ; ne déduisez pas une compatibilité d'alimentation plus large à partir d'une note de bas de page générique ou d'un modèle non-Ex.
La lettre du modèle sélectionne-t-elle RS485, EtherCAT ou une autre interface ?
Non. BEx/CEx/DEx/EEx sélectionnent des plages de charge ; la configuration de communication et d'acquisition fournie détermine l'interface.
IP64 établit-il une approbation pour les zones dangereuses ?
Non. Faites correspondre le marquage Ex réel de l'unité, les documents d'approbation et les exigences d'installation à l'environnement prévu.
Puis-je utiliser les instructions de câblage KWR63 ou KWR75 pour ce capteur ?
Utilisez la documentation spécifique à KWR168Ex. Des familles de produits similaires ne garantissent pas des correspondances de broches, des limites d'alimentation, des réglages de série ou des contenus d'emballage.
Détails Visuels