Capteur de force/torque six axes Kunwei KWR36, 36 mm, 30–500 N pour la robotique
Capteur de force/torque six axes Kunwei KWR36, 36 mm, 30–500 N pour la robotique
Kunwei Sensing
Impossible de charger la disponibilité du ramassage


Aperçu
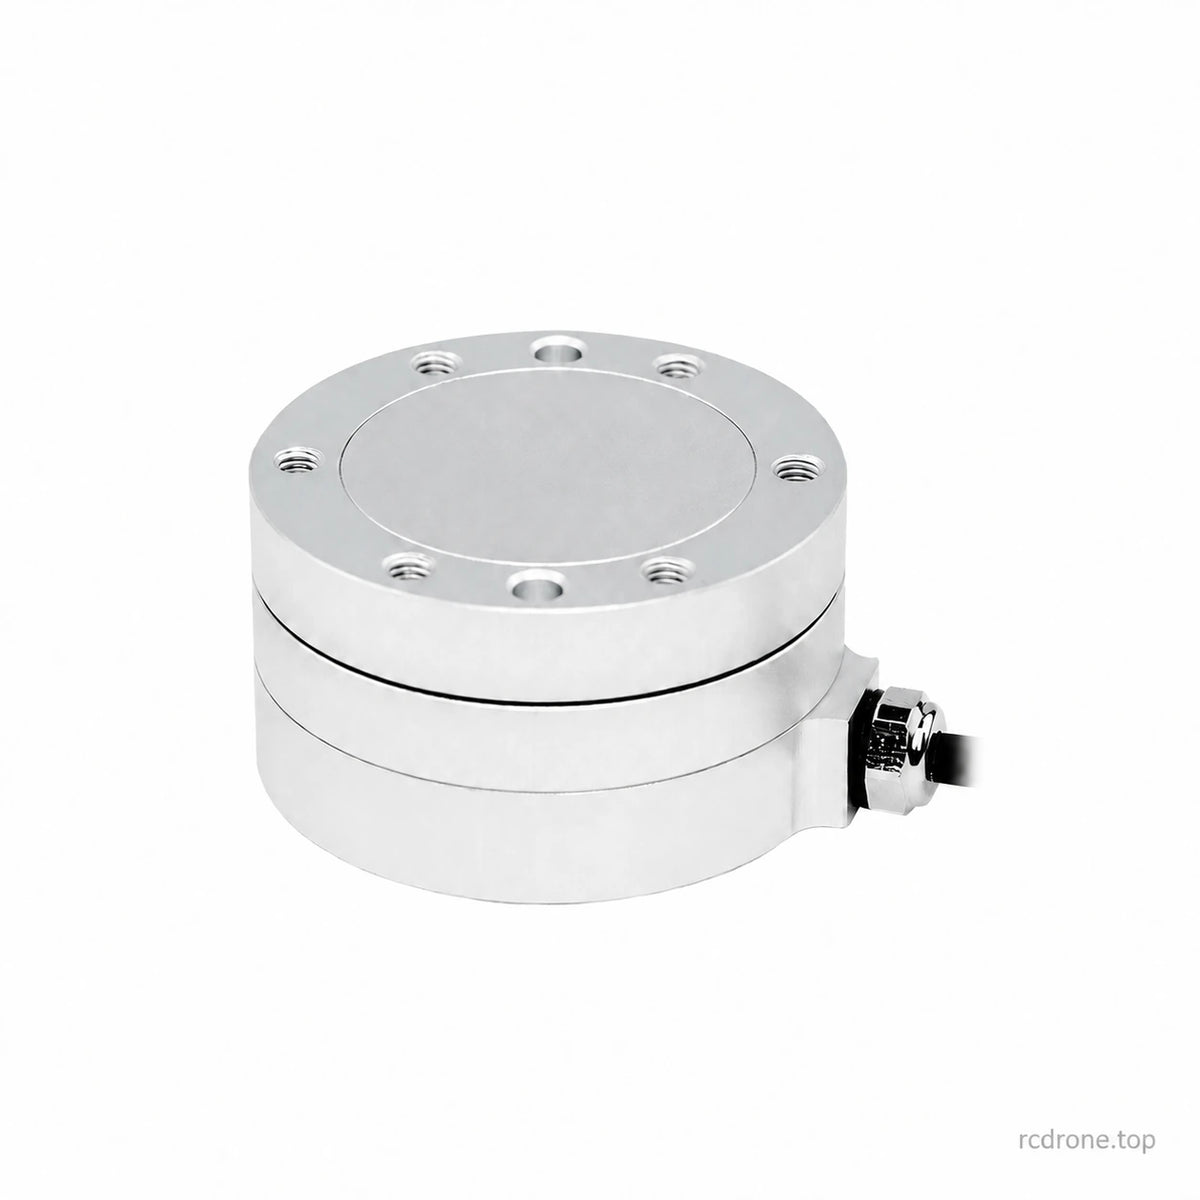
Le Kunwei KWR36 capteur de force/torque à six axes mesure trois forces et trois moments dans un corps compact de 36 mm pour le contrôle de force de contact robotique, l'assemblage de précision et la recherche. Quatre choix de modèles offrent des capacités de force allant de 30 à 500 N et des capacités de couple allant de 1,5 à 9 N·m par axe. La mesure par jauge de contrainte et l'étalonnage des joints à six axes soutiennent une détection multi-axes précise ; la communication numérique est fournie par un module d'acquisition externe assorti.
Caractéristiques
- Mesure simultanée de Fx, Fy, Fz et Mx, My, Mz.
- Quatre plages de charge spécifiques au modèle dans le même format nominal de 36 mm.
- Étalonnage des joints à six axes pour réduire l'interférence entre axes.
- Précision de 0,5 % FS, répétabilité de 0,1 % FS et niveau de surcharge de 300 % FS.
- Installation compacte pour l'outillage robotique et les dispositifs de mesure contraints par l'espace.
- Signaux de capteur analogique traités par des électroniques d'acquisition compatibles pour l'interface numérique requise.
Spécifications
| Paramètre | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Plage Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Plage Fz (N) | 30 | 50 | 80 | 500 |
| Plage Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Plage Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diamètre (mm) | 36 | 36 | 36 | 36 |
| Hauteur (mm) | 21 | 21 | 21 | 21 |
| Matériau | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Confirmer la configuration sélectionnée |
| Finition de surface | Anodisé | Anodisé | Anodisé | Électropolie |
| Niveau de surcharge (%FS) | 300 | 300 | 300 | 300 |
| Résolution (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Répétabilité (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Précision* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Poids (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Classe de protection | IP64 | IP64 | IP64 | IP64 |
| Température de fonctionnement (°C) | +5 à +80 (configuration A/B/C documentée) | +5 à +80 (configuration A/B/C documentée) | +5 à +80 (configuration A/B/C documentée) | Confirmer la configuration sélectionnée |
| Taux d'échantillonnage (Hz) | 1000 | 1000 | 1000 | Correspondre à la configuration d'acquisition sélectionnée |
| Alimentation du module d'acquisition apparié (VDC) | 9–24 (module RS422/RS485 documenté) | 9–24 (module RS422/RS485 documenté) | 9–24 (module RS422/RS485 documenté) | Correspondre au module sélectionné |
| Interface de communication | Via module apparié : RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB ; dépend de la configuration | |||
FS signifie échelle complète.Les capacités de force et de moment énumérées s'appliquent aux axes de capteur correspondants, et non à la charge utile du robot. Prenez en compte la masse de l'outil, les bras de levier et les charges combinées lors de la sélection d'un modèle. Le niveau de surcharge n'est pas une plage de fonctionnement continue.
Les masses des corps sont des spécifications de capteur, et non des poids d'expédition emballés. La hauteur nominale est de 21 mm ; une version mécanique de 20 mm est également documentée. Les caractéristiques électriques et les performances d'échantillonnage dépendent de la configuration d'acquisition correspondante. Les manuels A/B/C spécifient une acquisition de 24 bits et un échantillonnage à 1 kHz ; la profondeur de bits de l'ADC et la résolution de 0,03 % FS énumérée décrivent différentes caractéristiques.
Acquisition et Communication
Les signaux de contrainte analogiques du capteur nécessitent une électronique d'acquisition correspondante. Les paquets de mesure RS485 et RS422 utilisent un module externe ; d'autres configurations de module disponibles prennent en charge les interfaces énumérées ci-dessus. La sélection de KWR36A, B, C ou G sélectionne la plage de charge, et non chaque protocole de communication simultanément.
| Module RS485 / RS422 documenté | 9–24 VDC |
|---|---|
| Alimentation du module | Moins de 3 W |
| Paramètres série documentés | 460800 bauds ; 8 bits de données ; 1 bit d'arrêt ; pas de parité |
| Connexion capteur/module | DB25 ou HDB15, selon la configuration |
| Référence du module d'acquisition | Série KWH06C80NL dans les manuels RS485/RS422 |
Alimentez le module correspondant selon sa classification ; n'appliquez pas une tension de série générique directement sur des fils de capteur non identifiés. Utilisez le protocole, l'attribution des connecteurs et la conversion des unités d'ingénierie dans le manuel correspondant. Les valeurs de données série ne doivent pas être supposées être en newtons simplement parce que le tableau de capacité utilise N.
Applications
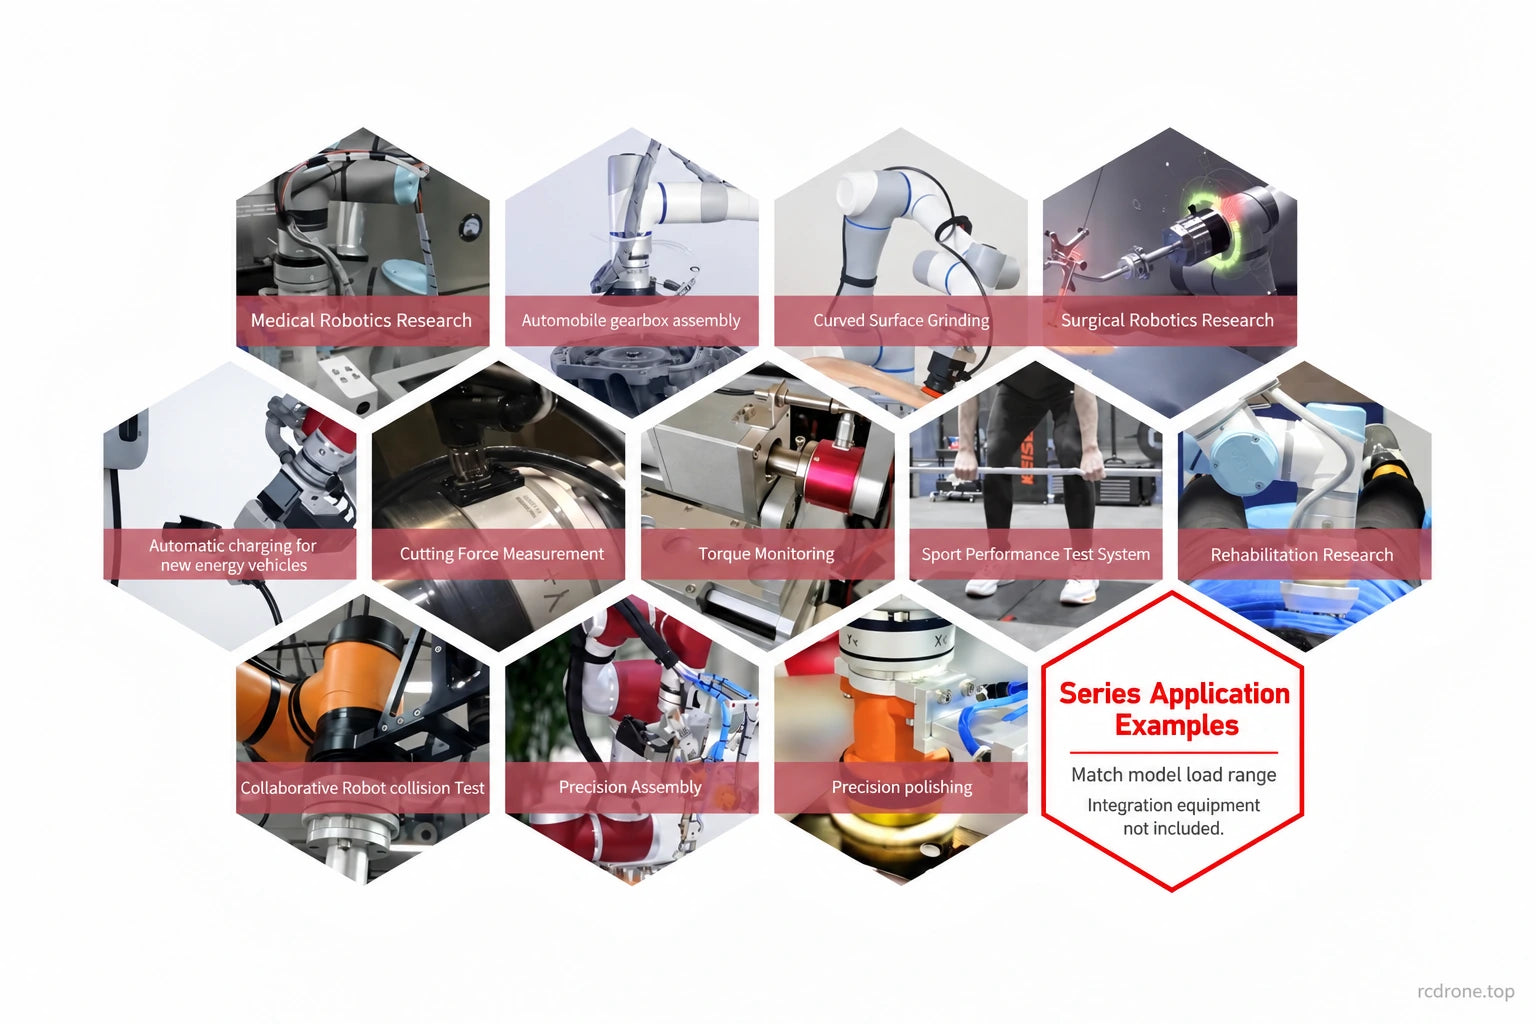
- Insertion et assemblage de précision : surveiller les forces de contact et les moments lors de l'engagement des pièces.
- Meulage et polissage robotisés : fournir un retour de charge multi-axes pour le développement du contrôle de contact.
- Outils, assemblage de boîte de vitesses et dispositifs de surveillance de couple dans les capacités du modèle sélectionné.
- Recherche sur l'interaction robotique et les charges de collision, y compris l'intégration humanoïde, exosquelette, quadrupède et véhicule guidé lorsque l'enveloppe de charge est appropriée.
- Recherche en biomécanique, réhabilitation et robotique médicale nécessitant une mesure de force compacte.
Les images d'application illustrent des exemples d'intégration au niveau de la série, sans vérifier la compatibilité avec chaque machine montrée. Elles n'établissent pas d'approbation clinique ni de fonction de sécurité robotique complète.
Installation Mécanique et Calibration
Le corps de 36 mm a des interfaces distinctes pour l'outil et le montage. Les références mécaniques couvrent un corps de 20 mm avec des filetages M3 spécifiques à la face et un dessin séparé de 21 mm avec des filetages M4. Les deux montrent un cercle de montage nominal de 30 mm. Faites correspondre le dessin de l'unité réelle, la profondeur de vis, les trous de localisation et l'orientation angulaire avant de fabriquer un adaptateur ; les dessins ne sont pas interchangeables.
Sécurisez les faces de montage désignées sans ouvrir le corps de détection calibré, fournissez un soulagement de traction pour le câble et évitez les charges d'installation non intentionnelles. Réinitialisez le système de mesure installé et tenez compte du poids et de l'orientation de l'outil avant la mesure. Utilisez les limites environnementales de la configuration sélectionnée ; la configuration documentée A/B/C spécifie +5 à +80 °C.
Ce qui est Inclus
- 1 × capteur Kunwei KWR36 dans le modèle A, B, C ou G sélectionné.
- Documentation produit électronique disponible ci-dessous.
Le package documenté RS485/RS422 comprend également un module d'acquisition de données et une boîte de package. Confirmez la configuration du module/interface pour le modèle sélectionné, en particulier le KWR36G, avant l'intégration. Les options de modèle de capteur à elles seules ne spécifient pas d'interface numérique. Les bras robotiques, les effecteurs terminaux, les alimentations, les adaptateurs hôtes et les dispositifs d'application ne sont pas listés comme contenus du package.
Téléchargements
- Dessin mécanique KWR36 (PDF)
- Manuel utilisateur KWR36 RS485 (PDF)
- Manuel utilisateur KWR36 RS422 (PDF)
- Manuel de sélection de capteur à six axes Kunwei (PDF)
FAQ
Quel modèle KWR36 devrais-je choisir ?
Comparez les charges de force et de moment : A est 30 N / 1,5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m et G 500 N / 9 N·m par axe. Incluez le poids de l'outil et les moments de bras de levier lors de la vérification de l'enveloppe de charge.
Puis-je connecter le capteur nu directement à RS485, CAN ou EtherCAT ?
La communication numérique nécessite le module d'acquisition correspondant. Les lettres du modèle sélectionnent les plages de mesure ; l'interface dépend de la configuration du module.
Un module d'acquisition est-il inclus ?
La documentation du package RS485/RS422 liste un capteur, un module d'acquisition, un manuel électronique et une boîte. Vérifiez la configuration du module/interface pour votre modèle sélectionné, en particulier KWR36G.
Puis-je utiliser le même adaptateur de montage pour chaque dessin KWR36 ?
Confirmez l'unité réelle avant l'usinage : les références disponibles incluent des versions de 20 mm/M3 et 21 mm/M4. Assurez-vous que les trous de positionnement, les profondeurs de filetage et l'orientation de montage ainsi que le diamètre correspondent.
Un surcharge de 300 % signifie-t-il que je peux mesurer trois fois la charge nominale ?
Non.Sélectionnez un modèle dont les plages de force et de moment nominales couvrent les charges de travail ; la figure de surcharge ne dépasse pas la plage de mesure spécifiée.
Détails visuels