Capteur de force/torque six axes Kunwei KWR46, 46 mm, 50–500 N pour la robotique
Capteur de force/torque six axes Kunwei KWR46, 46 mm, 50–500 N pour la robotique
Kunwei Sensing
Impossible de charger la disponibilité du ramassage


Aperçu
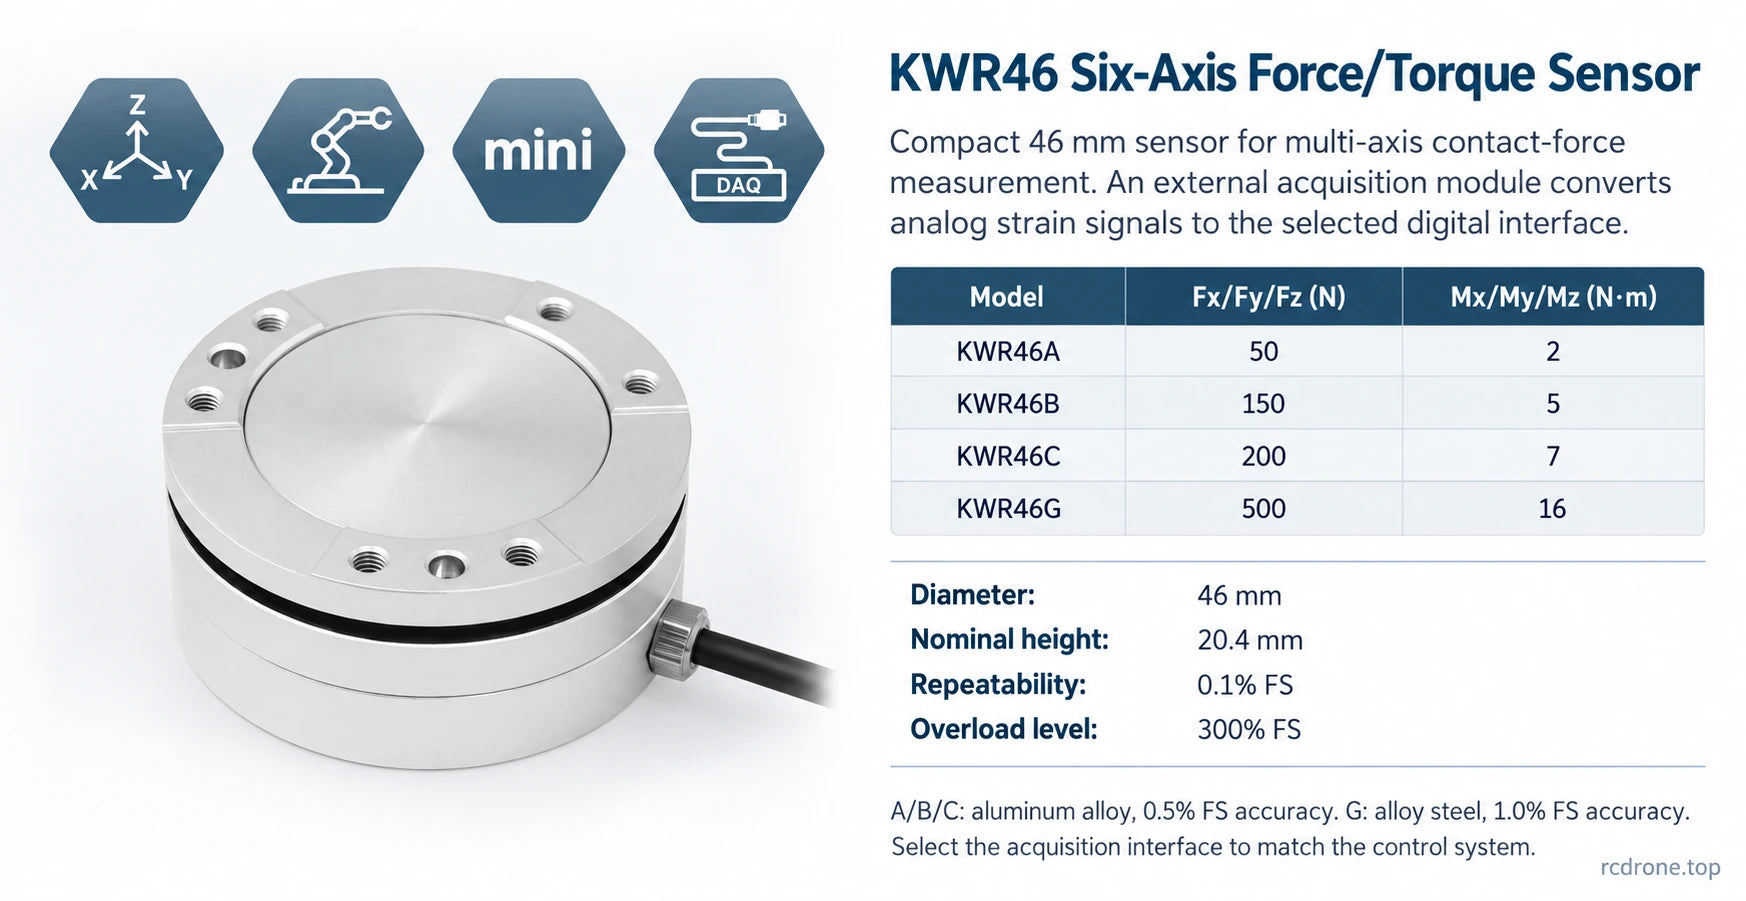
Le Kunwei KWR46 capteur de force/torque à six axes mesure trois forces et trois moments pour le contrôle de force de contact robotique, l'assemblage de précision et les dispositifs de test compacts. Son corps de 46 mm est disponible en modèles A, B, C et G, avec des capacités de force allant de 50 à 500 N et des capacités de moment de 2 à 16 N·m par axe. Un module d'acquisition externe assorti traite les signaux de jauge de contrainte pour l'interface de contrôle sélectionnée.
Caractéristiques
- Mesure Fx, Fy, Fz et Mx, My, Mz pour un retour d'information de charge multi-axes.
- Diamètre compact de 46 mm et hauteur de corps nominale de 20,4 mm.
- Calibration de joint à six axes, avec une répétabilité de 0,1 % FS et une précision spécifique au modèle.
- Les modèles A/B/C utilisent un alliage d'aluminium anodisé ; le modèle G à capacité plus élevée utilise un acier allié électropolissé.
- Choix de communication industrielle multiples grâce à une électronique d'acquisition assortie.
- 300% niveau de surcharge FS ; les charges de travail doivent rester dans les plages de mesure nominales.
Spécifications
| Paramètre | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Plage Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Plage Fz (N) | 50 | 150 | 200 | 500 |
| Plage Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Plage Mz (Nm) | 2 | 5 | 7 | 16 |
| Diamètre (mm) | 46 | 46 | 46 | 46 |
| Hauteur (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Matériau | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Acier allié |
| Finition de surface | Anodisé | Anodisé | Anodisé | Électropolie |
| Niveau de surcharge (%FS) | 300 | 300 | 300 | 300 |
| Résolution (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Répétabilité (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Précision* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Poids (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Classe de protection | IP64 | IP64 | IP64 | IP64 |
| Température de fonctionnement (°C) | −10 à +80 (capteur) | −10 à +80 (capteur) | −10 à +80 (capteur) | −10 à +80 (capteur) |
| Taux d'échantillonnage (Hz) | 1000 | 1000 | 1000 | 1000 |
| Alimentation du module d'acquisition associé (VDC) | 9–24 par défaut ; 48 V nécessite une configuration spéciale | 9–24 par défaut ; 48 V nécessite une configuration spéciale | 9–24 par défaut ; 48 V nécessite une configuration spéciale | 9–24 par défaut ; 48 V nécessite une configuration spéciale |
| Interface de communication | Via le module d'acquisition associé : RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB ; dépend de la configuration | |||
FS signifie échelle complète.Les évaluations de force et de moment mesurent des capacités, pas la masse du capteur ou la charge utile du robot. Incluez le poids de l'outil, les bras de levier et les charges combinées lors de la sélection d'un modèle. Le niveau de surcharge de 300 % FS n'étend pas la plage de mesure. La précision inclut le crosstalk, l'hystérésis et la non-linéarité.
Les dimensions du corps excluent le connecteur de câble et d'autres saillies. Les masses des corps de capteur dans ce tableau sont distinctes du poids d'expédition emballé. Les plages de force et de moment pour G s'appliquent également à ses trois axes de force et trois axes de moment respectivement.
Acquisition et Communication
Le capteur compact nécessite un module d'acquisition externe pour convertir les signaux analogiques de jauge de contrainte en données de charge numériques. Les sélections A/B/C/G spécifient la capacité de mesure, pas un choix de protocole de communication. Utilisez des électroniques d'acquisition et une interface hôte adaptées au protocole requis ; les interfaces listées sont des configurations alternatives.
| Aquisition de série A/B/C documentée | ADC 24 bits ; échantillonnage à 1 kHz |
|---|---|
| Alimentation par défaut du module | 9–24 VDC ; 48 V n'est pas une tension d'alimentation par défaut |
| Alimentation du module RS485 / RS422 documentée | Moins de 3 W |
| Paramètres série | 460800 bauds, 8 bits de données, 1 bit d'arrêt, pas de parité |
| Référence du module RS485 | Série KWH06C80NL ; connexion de capteur HDB15 standard |
| Connexion capteur-module | Câble multi-cœurs dédié ; connexion DB25 / HDB15 selon l'assemblage |
| Température de fonctionnement du module série documentée | +5 à +80 °C ; utilisez cette limite plus étroite pour cette configuration complète |
| Référence du câble de dessin A/B/C | Diamètre de 3 mm, longueur de 5 m ; correspondre à l'assemblage sélectionné |
La spécification de l'ADC 24 bits et 0.03% FS résolution décrit différentes caractéristiques. Utilisez les instructions de câblage et de format de données du module sélectionné ; les manuels série utilisent des conventions de sortie basées sur la force en kg et le moment en kg·m, donc le logiciel hôte doit appliquer la conversion d'unités d'ingénierie correcte plutôt que de traiter les valeurs brutes comme N et N·m. Une unité RS422 connectée en utilisant uniquement la paire de transmission RS485 peut envoyer des données mais ne peut pas recevoir de commandes par cette connexion.
Applications
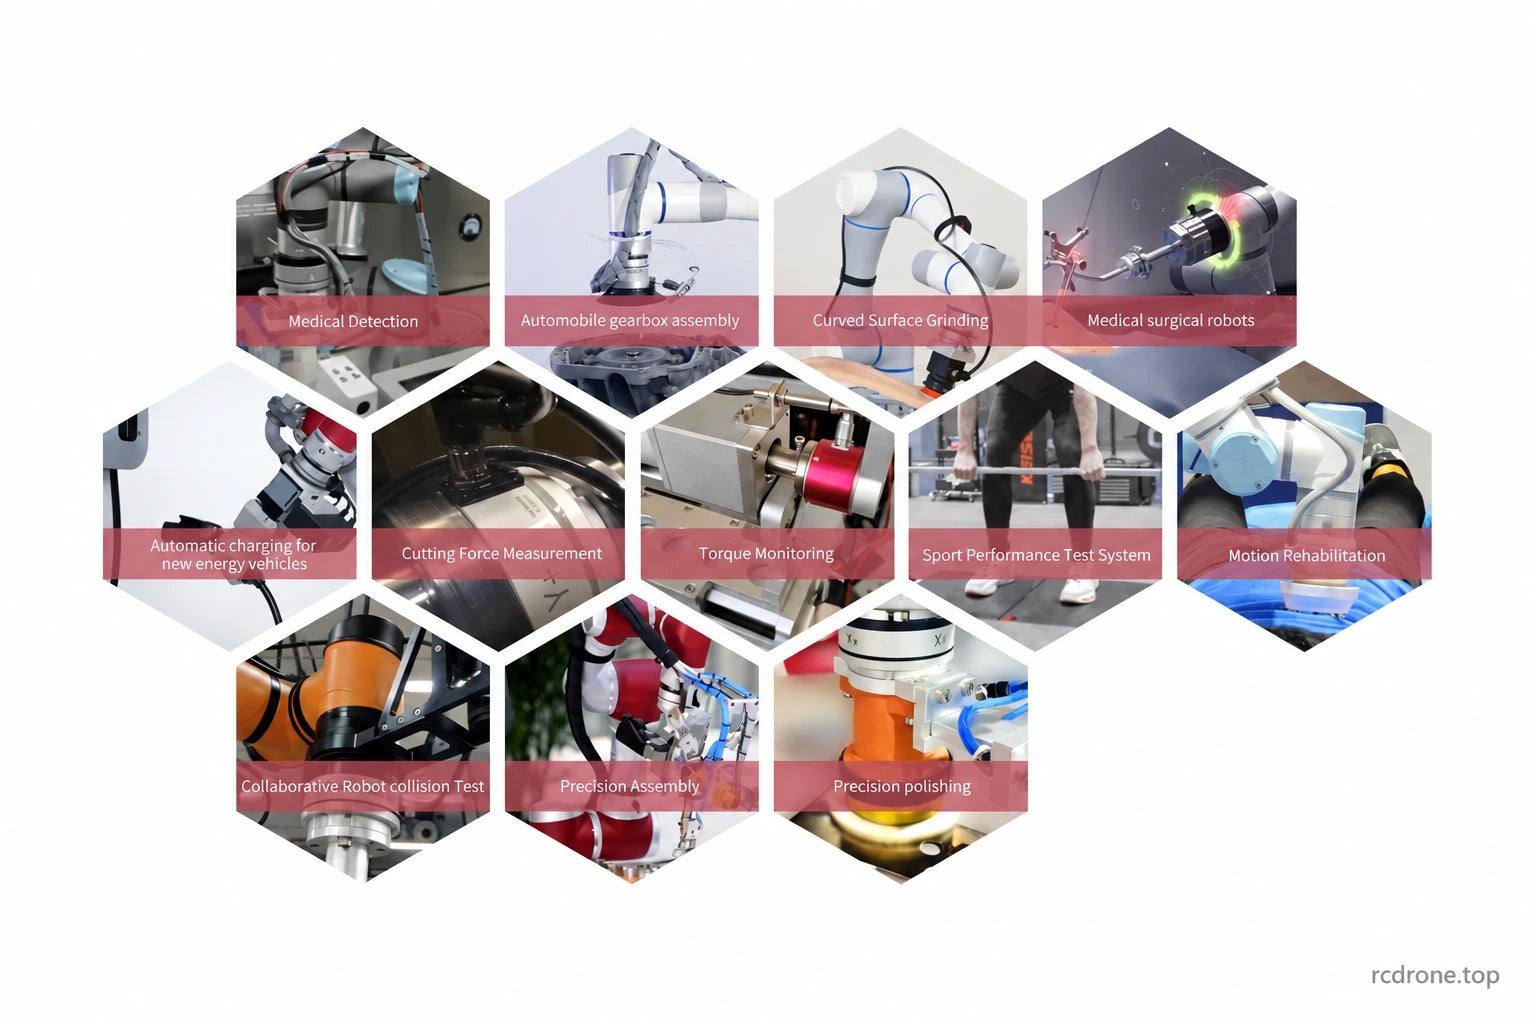
- Insertion et assemblage robotiques : mesurer les forces de contact et les moments pendant l'alignement et l'engagement des pièces, y compris les dispositifs d'assemblage de boîte de vitesses.
- Meulage et polissage : fournir un retour multi-axes pour développer le contrôle de charge de contact sur des surfaces courbes.
- Usinage et tests de couple : surveiller les forces de coupe ou les réactions des outils dans l'enveloppe de charge à six axes sélectionnée.
- Recherche en robotique : intégrer des mesures de force compactes dans des bras, humanoïdes, exosquelettes, quadrupèdes et outils de véhicules guidés où les charges et l'interface de montage s'adaptent.
- Recherche en biomécanique et réhabilitation : mesurer les charges d'interaction dans des tests sportifs et des dispositifs de mouvement assisté.
Installation et configuration mécaniques
La référence mécanique montre un corps de 46 ±0,05 mm, un cercle de montage de 39 ±0,05 mm et six filetages de fixation M3 par face. Les deux faces ont des références de profondeur de filetage différentes : 3,5 mm et 5 mm. Le dessin comprend des trous de goupille de positionnement de 3 mm et des décalages angulaires spécifiques à chaque face ; faites correspondre la bonne face, l'orientation et l'engagement de la vis avant de fabriquer un adaptateur.
Gardez les faces de montage propres et planes, serrez les vis progressivement dans une séquence diagonale, et ne pas ouvrir ou frapper le corps du capteur calibré. Les brides d'adaptateur ne sont pas incluses par défaut.Un contact approprié avec la face et un serrage correct des connecteurs de câble sont nécessaires pour une protection IP64. Vérifiez la polarité de l'alimentation avant la connexion, laissez le temps de réchauffement selon le manuel de l'interface sélectionnée, et mettez à zéro le système installé en tenant compte de sa charge d'outils.
Ce qui est inclus
- 1 × capteur Kunwei KWR46 dans le modèle A, B, C ou G sélectionné.
- Câble de connexion du capteur et documentation électronique.
Les paquets de mesure RS485/RS422 A/B/C documentés incluent également un module d'acquisition de données et une boîte d'emballage. Le sélecteur de modèle à lui seul ne spécifie pas le protocole du module ; la configuration d'acquisition pour G doit être établie séparément. Les convertisseurs USB/série et les alimentations DC sont des équipements supplémentaires. Les bras robotiques, outils et dispositifs d'application illustrés dans les exemples visuels ne sont pas inclus.
Téléchargements
- Dessin mécanique KWR46 (PDF)
- Manuel utilisateur KWR46 RS485 (PDF)
- Manuel utilisateur KWR46 RS422 (PDF)
- Manuel de sélection du capteur à six axes Kunwei (PDF)
FAQ
Quel modèle KWR46 convient à ma plage de charge ?
A fournit 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m et G 500 N / 16 N·m par axe correspondant. Vérifiez à la fois les forces et les moments, y compris le poids de l'outil et les effets de bras de levier.
Le capteur peut-il se connecter directement à EtherCAT, CAN ou USB ?
La communication numérique nécessite le module d'acquisition externe correspondant. Sélectionner A, B, C ou G sélectionne la capacité de charge, pas chaque protocole listé.
Puis-je alimenter le module standard avec 48 V ?
L'alimentation par défaut est de 9–24 VDC. Utilisez 48 V uniquement avec une configuration de module spécifiquement notée.
Un module d'acquisition est-il inclus ?
La documentation du package RS485/RS422 A/B/C liste un module d'acquisition. Établissez la configuration de l'interface pour le modèle sélectionné, en particulier G ; les flans d'adaptateur, les convertisseurs USB et les alimentations ne sont pas des éléments standard du package.
Toutes les références d'installation KWR46 utilisent-elles les mêmes dimensions ?
Utilisez le dessin pour la révision livrée : la référence nominale de 20,4 mm a des profondeurs d'engagement M3 spécifiques à la face. Un ancien document RS422 contient également des valeurs de hauteur et de masse différentes, donc ces références ne doivent pas être mélangées lors de l'usinage des adaptateurs.
Détails Visuels