Capteur de force/torque 6 axes Kunwei KWR57 Série, 57 mm, options 50–500 N pour bras robotiques
Capteur de force/torque 6 axes Kunwei KWR57 Série, 57 mm, options 50–500 N pour bras robotiques
Kunwei Sensing
Impossible de charger la disponibilité du ramassage

Aperçu
La Kunwei Série KWR57 est un capteur de force/torque à six axes pour mesurer les forces et les moments dans les tâches de bras robotique et de surveillance de charge. Quatre versions—KWR57A, KWR57B, KWR57C et KWR57D—offrent des plages de force de 50, 200, 350 et 500 N respectivement. Toutes partagent un diamètre de 57 mm, une hauteur de 30 mm et une fréquence d'échantillonnage de 1000 Hz, tandis que leurs plages de moment et poids diffèrent pour s'adapter à différentes exigences de mesure.
Caractéristiques
- La mesure à six axes couvre les forces Fx, Fy et Fz, ainsi que les moments Mx, My et Mz.
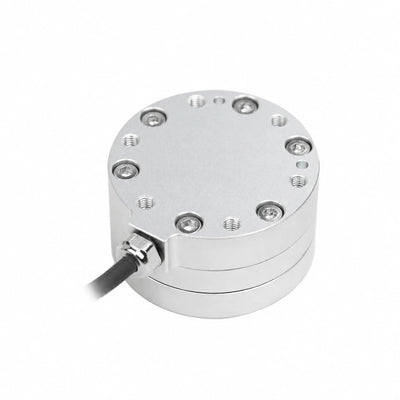
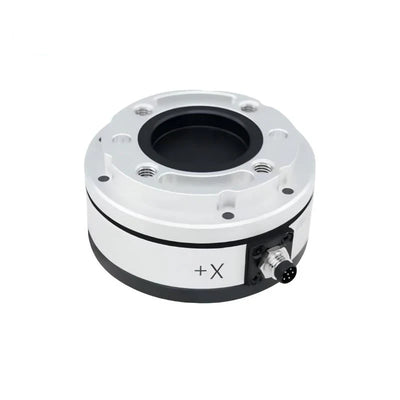
- Boîtier en alliage d'aluminium circulaire avec une finition anodisée, ouverture centrale, trous de montage en face et câble de sortie latérale câble.
- Résolution partagée de 0,03 % FS, répétabilité de 0,1 % FS et précision* de 0,5 % FS.
- Niveau de surcharge de 300 % FS et indice de protection IP64 pour les quatre versions.
- Tension d'alimentation de 12 à 48 VDC* et fréquence d'échantillonnage de 1000 Hz.
Spécifications
| Paramètre | Unité | KWR57A | KWR57B | KWR57C | KWR57D |
|---|---|---|---|---|---|
| Plage Fx, Fy | N | 50 | 200 | 350 | 500 |
| Plage Fz | N | 50 | 200 | 350 | 500 |
| Plage Mx, My | N·m | 2 | 8 | 10 | 14 |
| Plage Mz | N·m | 2 | 8 | 10 | 12 |
| Diamètre | mm | 57 | 57 | 57 | 57 |
| Hauteur | mm | 30 | 30 | 30 | 30 |
| Matériau | — | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium |
| Traitement de surface | — | Anodisé | Anodisé | Anodisé | Anodisé |
| Niveau de surcharge | % FS | 300 | 300 | 300 | 300 |
| Résolution | % FS | 0.03 | 0.03 | 0.03 | 0.03 |
| Répétabilité | % FS | 0.1 | 0.1 | 0.1 | 0.1 |
| Précision* | % FS | 0.5 | 0.5 | 0.5 | 0.5 |
| Poids | kg | 0.12 | 0.13 | 0.14 | 0.14 |
| Niveau de protection | — | IP64 | IP64 | IP64 | IP64 |
| Température de fonctionnement | °C | −10 à 80 | −10 à 80 | −10 à 80 | −10 à 80 |
| Fréquence d'échantillonnage | Hz | 1000 | 1000 | 1000 | 1000 |
| Tension d'alimentation* | VDC | 12–48 | 12–48 | 12–48 | 12–48 |
| Interface de communication | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, etc. | |||
Applications
- Mesure de charge de bras robotique : Mesurez les forces et les moments le long des six axes pour caractériser les charges lors de l'interaction entre le bras et l'outil ; sélectionnez la version avec des plages de force et de moment appropriées à la tâche.
- Surveillance de la force et du couple : Enregistrez le chargement multi-axes à une fréquence d'échantillonnage de 1000 Hz pour les tâches de mesure nécessitant à la fois des données de force et de moment. KWR57A fournit des plages de 50 N et 2 N·m, tandis que KWR57D fournit des plages de force de 500 N, 14 N·m pour Mx/My et 12 N·m pour Mz.
Documents
- Série de dessins KUNWEI KWR57 — Dessin (PDF)
- Dessin KUNWEI KWR116 — 116 Dessin (PDF)
- Série Kunwei KWR63 RS485 — Manuel de l'utilisateur (PDF)
- Sélection des capteurs de force KUNWEI 6 axes — Manuel (PDF)
- Données KUNWEI KWR75 RS422 — Manuel de l'utilisateur (PDF)
FAQ
Quelles sont les différences entre les quatre versions KWR57 ?
KWR57A, KWR57B, KWR57C et KWR57D ont des plages de force de 50, 200, 350 et 500 N respectivement sur Fx, Fy et Fz. Leurs plages Mx/My sont de 2, 8, 10 et 14 N·m, et leurs plages Mz sont de 2, 8, 10 et 12 N·m. Les poids sont de 0.12, 0.13, 0.14 et 0.14 kg respectivement.
Toutes les quatre versions ont-elles la même taille globale et fréquence d'échantillonnage ?
Oui. Les quatre versions ont un diamètre de 57 mm, une hauteur de 30 mm et une fréquence d'échantillonnage de 1000 Hz.
Détails Visuels
Vues du Produit

Dimensions et Construction

Exemples d'Application