Capteur de force/torque six axes Kunwei Sensing KWR75DP, 300 N / 30 N·m pour mesure de force robotique
Capteur de force/torque six axes Kunwei Sensing KWR75DP, 300 N / 30 N·m pour mesure de force robotique
Kunwei Sensing
Prix régulier
$6,096.00 USD
Prix régulier
Prix de vente
$6,096.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
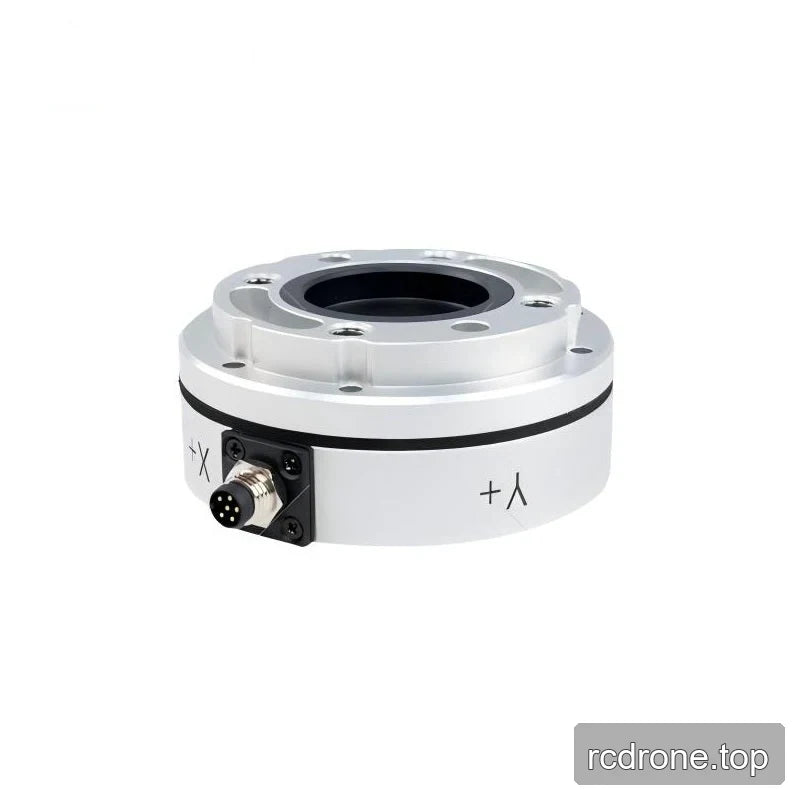
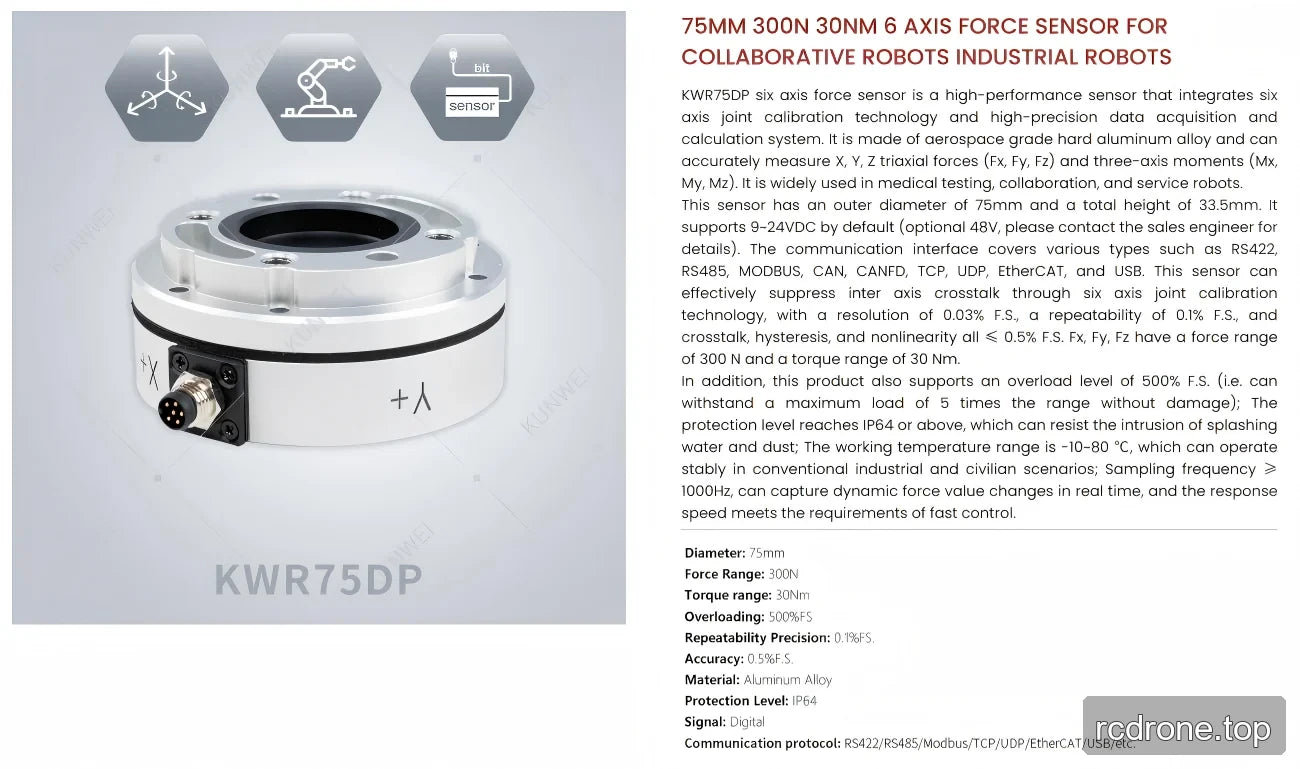
Le Kunwei Sensing KWR75DP est un capteur de force/torque à six axes pour la mesure et le test de force robotique. Il mesure les forces Fx, Fy et Fz jusqu'à ±300 N et les moments Mx, My et Mz jusqu'à ±30 N·m, combinant l'étalonnage des joints à six axes avec l'acquisition et le calcul de données intégrés. Son diamètre de 75 mm, sa hauteur de 33,5 mm et sa sortie numérique supportent l'intégration dans des ensembles de mesure de force.
Caractéristiques
- Mesure trois axes de force et trois axes de moment dans un seul capteur.
- Système intégré d'étalonnage des joints à six axes, d'acquisition de données et de calcul.
- Construction en alliage d'aluminium dur de qualité aérospatiale avec une surface anodisée.
- 0,03 % F.S. de résolution, 0,1 % F.S. de répétabilité et 0,5 % F.S. d'exactitude.
- 500 % F.S. évaluation de surcharge, décrite comme résistant à cinq fois la plage de mesure sans dommage ; il s'agit d'une spécification de surcharge, et non d'une extension de la plage de mesure.
- Sortie de signal numérique et protection IP64.
Spécifications
| Paramètre | Spécification KWR75DP |
|---|---|
| Type de capteur | Capteur de force/torque à six axes |
| Axes mesurés | Fx, Fy, Fz, Mx, My, Mz |
| Plage de mesure Fx, Fy | ±300 N |
| Plage de mesure Fz | ±300 N |
| Plage de mesure Mx, My | ±30 N·m |
| Plage de mesure Mz | ±30 N·m |
| Diamètre extérieur | 75 mm |
| Hauteur totale | 33.5 mm |
| Matériau | Alliage d'aluminium dur de qualité aérospatiale |
| Traitement de surface | Anodisation |
| Capacité de surcharge | 500% F.S. ; Cinq fois la plage de mesure sans dommage |
| Résolution | 0.03% F.S. |
| Précision de répétabilité | 0.1% F.S. |
| Précision, désignation de dessin | 0.1% F.S. |
| Exactitude | 0.5% F.S. |
| Diaphonie inter-axes | ≤0.5% F.S. |
| Hystérésis | ≤0.5% F.S. |
| Non-linéarité | ≤0.5% F.S. |
| Masse | 0,4 kg |
| Niveau de protection | IP64 |
| Température de fonctionnement | −10 à 80 °C |
| Fréquence d'échantillonnage | 1000 Hz ; le panneau de spécification du modèle indique ≥1000 Hz |
| Tension d'alimentation | 9–24 VDC par défaut ; spécification d'alimentation du modèle optionnel 48 V |
| Sortie de signal | Numérique |
| Interfaces de communication et protocoles répertoriés, dépendants de la configuration | RS422 / RS485 / Modbus / TCP / UDP / EtherCAT / USB / etc. |
| Spécification du câble | M8, six cœurs ; 6 mm de diamètre de câble ; longueur de câble de 5 m |
F.S. dénote l'échelle complète.
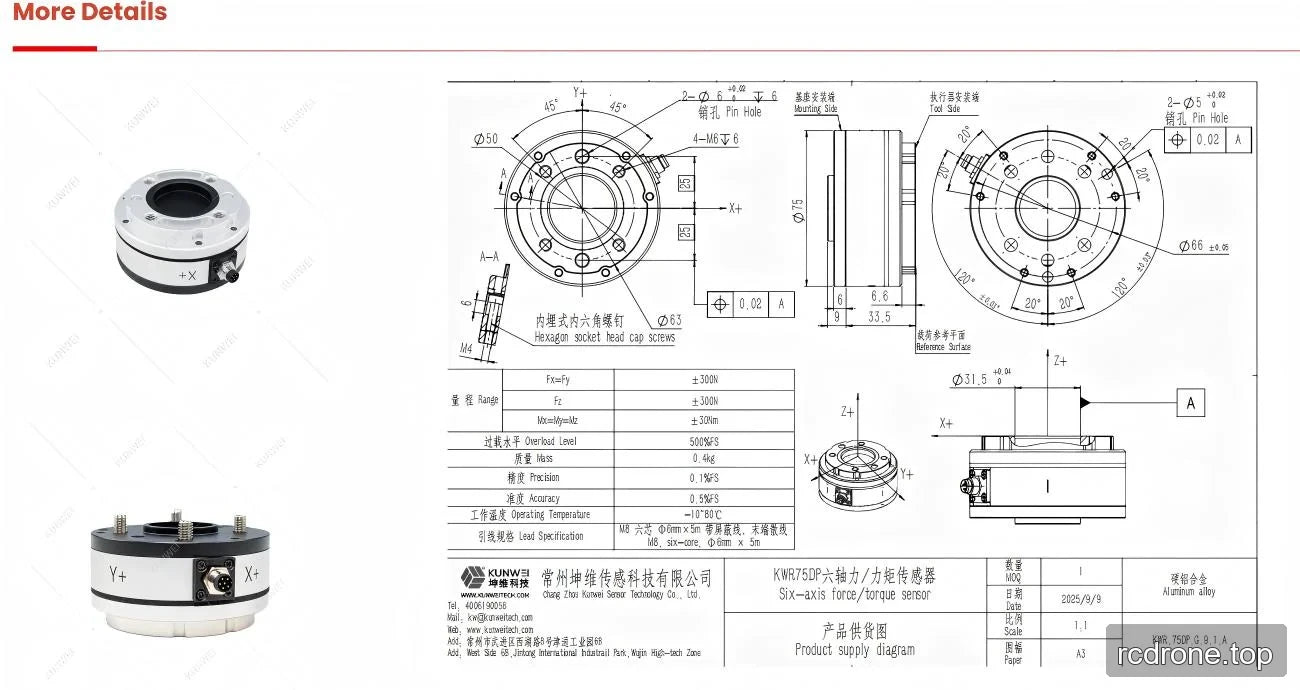
Dimensions et détails de montage
| Emplacement ou caractéristique | Dimension ou détail |
|---|---|
| Étapes axiales de profil latéral | 6 mm, 9 mm et 6,6 mm aux étapes respectives |
| Cercles de référence côté montage | Ø50 mm et Ø63 mm |
| Orifices filetés côté montage | 4 × M6, 6 mm de profondeur |
| Orifices de broche côté montage | 2 × Ø5 mm, tolérance de diamètre +0.02/0 mm, 6 mm de profondeur |
| Tolérance de position du trou de broche côté montage | 0.02 par rapport au repère A |
| Positions angulaires côté montage | Deux positions à 45° |
| Dimensions de base côté montage | Deux dimensions encadrées de 25 autour de la ligne centrale horizontale |
| Diamètre côté outil | Ø66 ±0.05 mm |
| trous de broche côté outil | 2 × Ø5 mm, tolérance de diamètre +0.02/0 mm |
| Tolérance de position du trou de broche côté outil | 0.02 par rapport au repère A |
| Espacement angulaire du motif de trous côté outil | Espacements répétés de 20° |
| Diamètre de la surface de référence | Ø31.5 mm, tolérance +0.04/0 mm |
| Détail de section A–A | Filetage M4 et dimension de 6 mm |
| Type de fixation identifié | Boulons à tête hexagonale avec empreinte à douille |
Applications
- Mesure de la force de contact robotique : Mesurer les forces et les moments à l'interface d'un bras robotique ou d'un outil lors de tâches de contact. La mesure à six axes capture à la fois les charges linéaires et les charges de torsion dans les plages de ±300 N et ±30 N·m.
- Tests de robots collaboratifs, industriels et de service : Enregistrer les charges d'interaction multi-axes lors du développement et des tests de robots en utilisant le système d'acquisition et de calcul intégré et la sortie numérique.
- Mesure de force mécanique dans les tests médicaux : Mesurer les forces et les moments dans des assemblages de test où des informations de charge à six axes sont requises.
Documents
- Dessin KUNWEI KWR75DP — Dessin (PDF)
- Kunwei KWR63 Série RS485 — Manuel de l'utilisateur (PDF)
- Sélection des capteurs de force à 6 axes KUNWEI — Manuel (PDF)
Détails visuels
Spécifications et performances
Dimensions et construction
Exemples d'application